
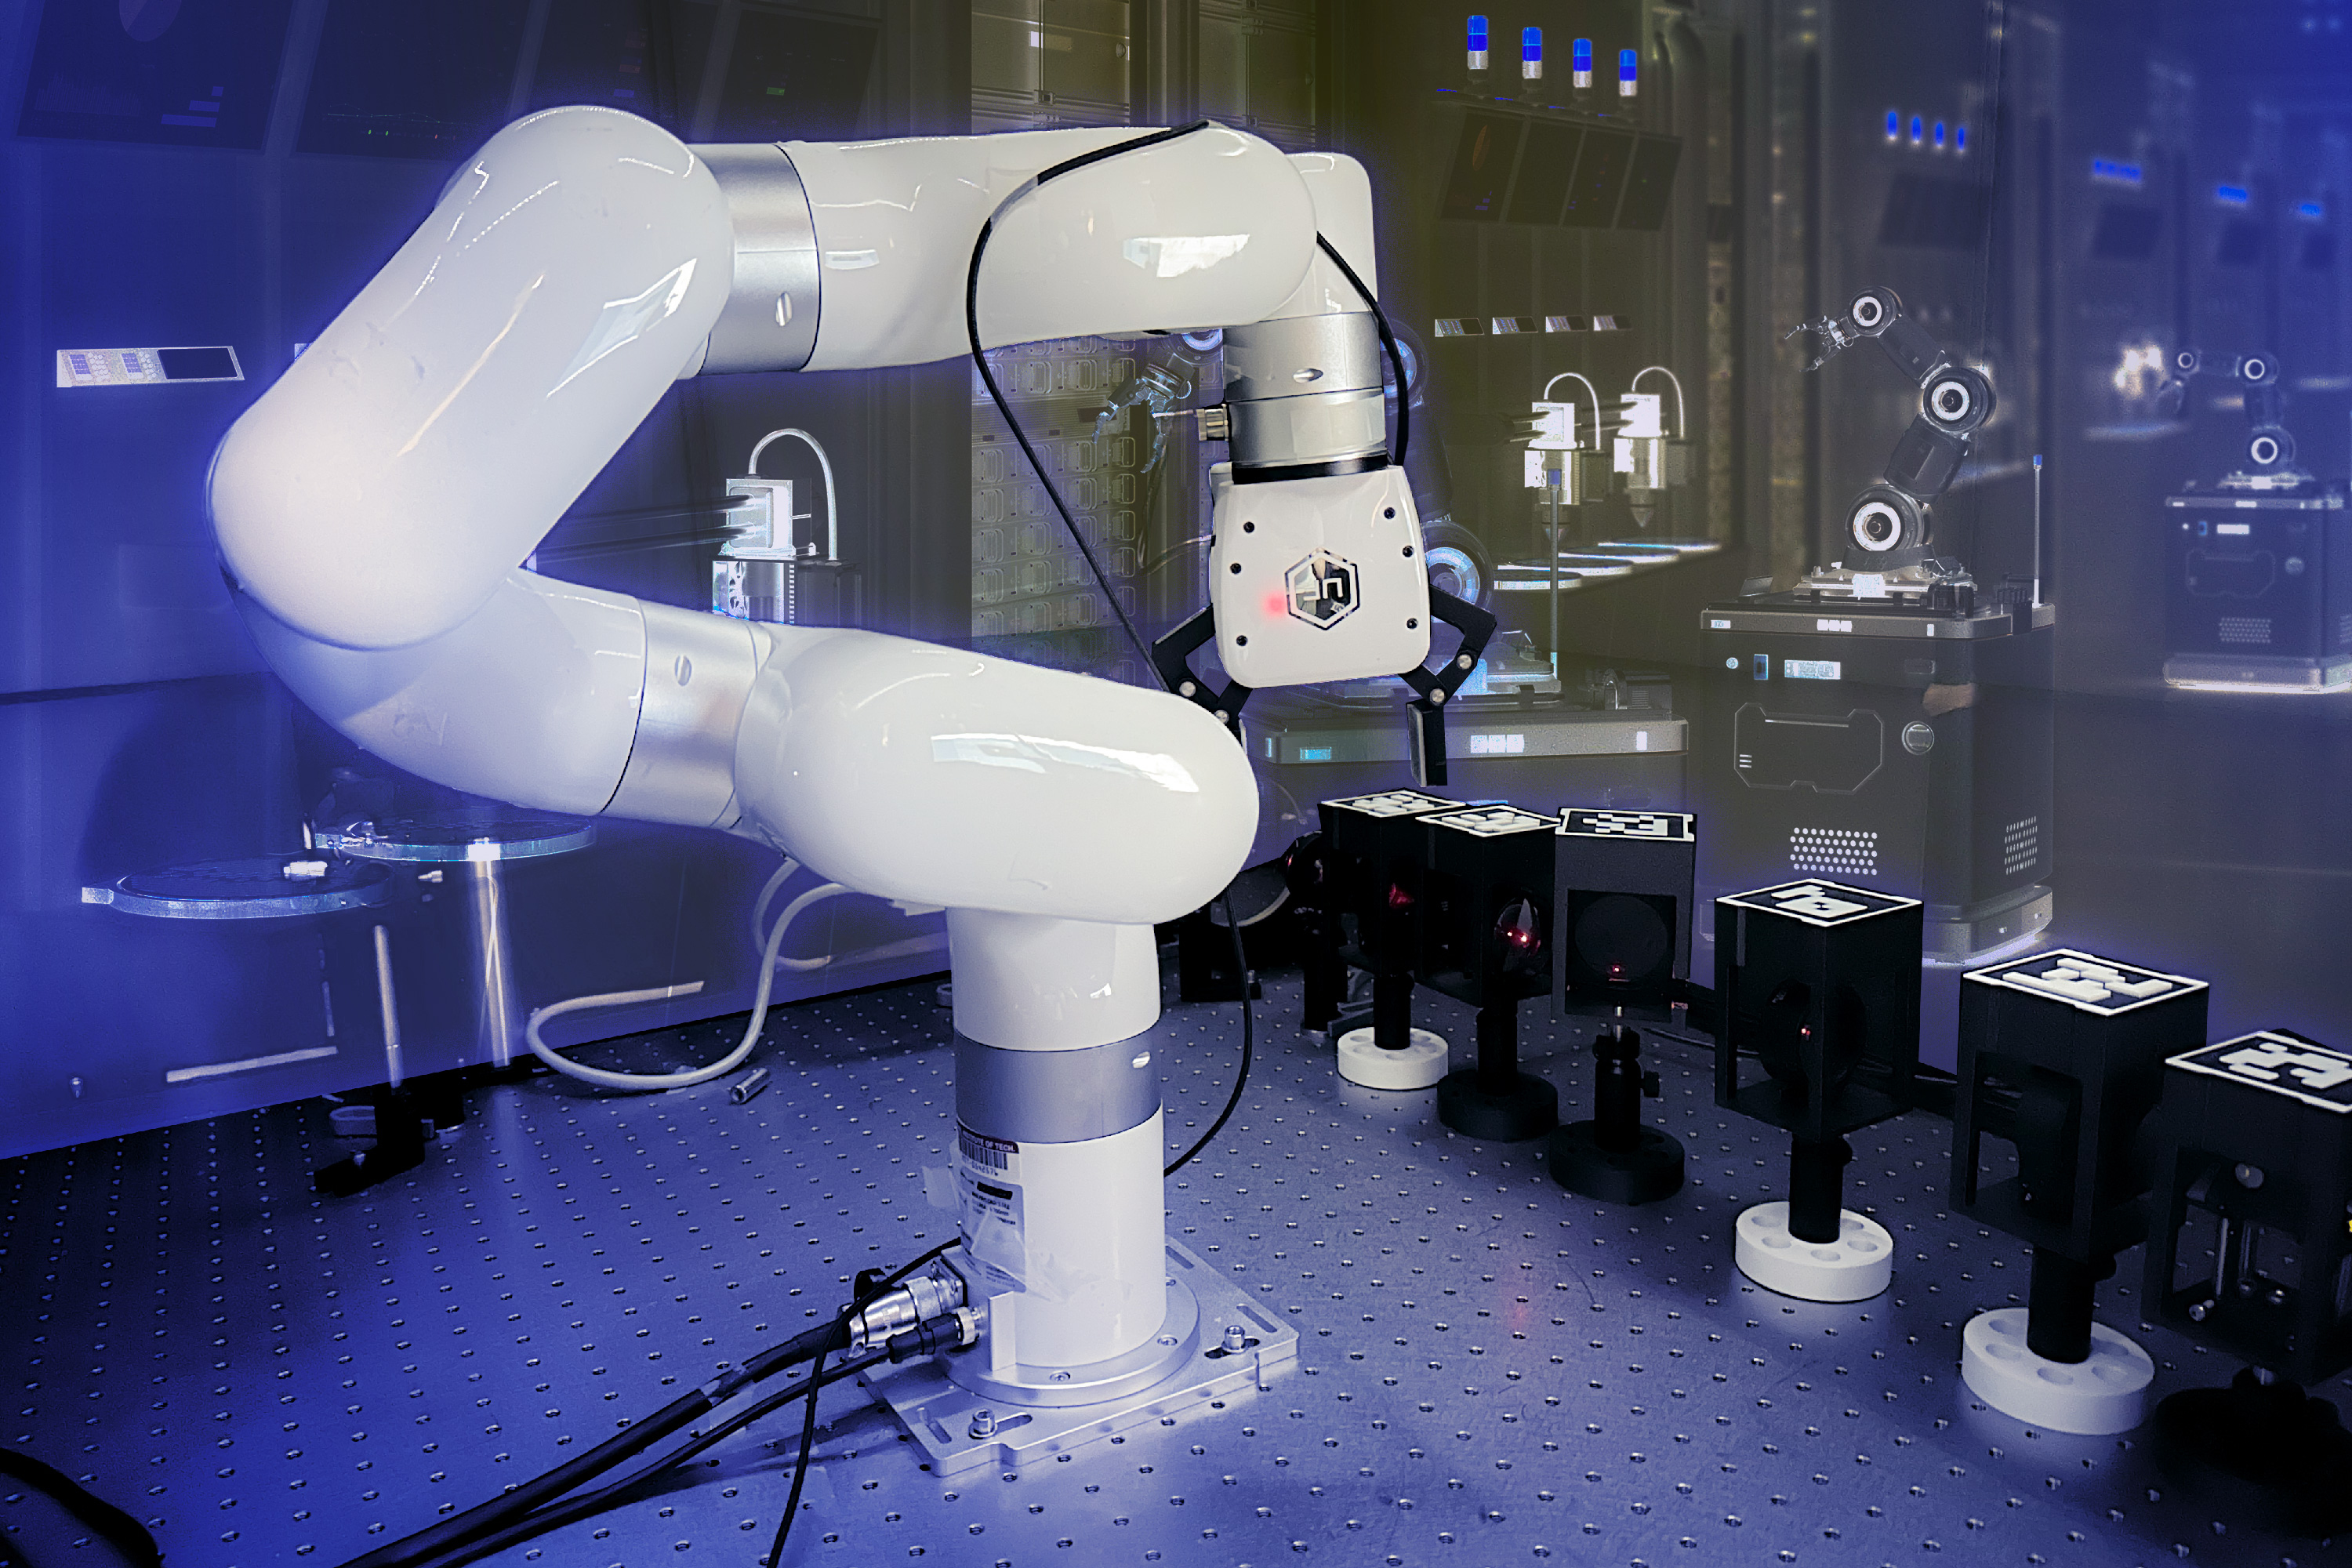
“ನಾವು ಯಾದೃಚ್ಛಿಕವಾಗಿ ಇರಿಸಲಾದ ಘಟಕಗಳೊಂದಿಗೆ ಪ್ರಾರಂಭಿಸುತ್ತೇವೆ” ಎಂದು MITಯ ರಿಸರ್ಚ್ ಲ್ಯಾಬೊರೇಟರಿ ಆಫ್ ಎಲೆಕ್ಟ್ರಾನಿಕ್ಸ್ನಲ್ಲಿ ಪೋಸ್ಟ್ಡಾಕ್ ಆಗಿರುವ ಸಚಿನ್ ವೈದ್ಯ ಹೇಳುತ್ತಾರೆ. “ಕೊನೆಯಲ್ಲಿ, ನಾವು ರೋಬೋಟ್ನಿಂದ ನಿರ್ಮಿಸಲಾದ ಸಂಪೂರ್ಣ ಕ್ರಿಯಾತ್ಮಕ ಲೇಸರ್ ಅನ್ನು ಹೊಂದಿದ್ದೇವೆ.”
ಸಂಶೋಧಕರು ರೊಬೊಟಿಕ್ಸ್ ಲ್ಯಾಬ್ ಅನ್ನು ಭೌತಿಕ ಮತ್ತು ವರ್ಚುವಲ್ ಅರ್ಥದಲ್ಲಿ ವಿಸ್ತರಿಸುತ್ತಿದ್ದಾರೆ. ಭೌತಿಕ ಸೂಕ್ಷ್ಮತೆ, ಕುಶಲತೆ ಮತ್ತು ಒಟ್ಟಾರೆ ಸಿಸ್ಟಮ್ ಜಾಗವನ್ನು ಸುಧಾರಿಸುವುದರ ಜೊತೆಗೆ, ಅವರು ಕ್ಲೌಡ್-ಆಧಾರಿತ ಅಪ್ಲಿಕೇಶನ್ ಅನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುತ್ತಿದ್ದಾರೆ ಅದು ಬಳಕೆದಾರರಿಗೆ ಭೌತಿಕ ರೋಬೋಟ್ಗೆ ವರ್ಚುವಲ್ ಪ್ರವೇಶವನ್ನು ನೀಡುತ್ತದೆ. ಒಂದು ದಿನ ವಿಜ್ಞಾನಿಗಳು ಎಲ್ಲಿಂದಲಾದರೂ ರೊಬೊಟಿಕ್ ಆಪ್ಟಿಕ್ಸ್ ಲ್ಯಾಬ್ಗಳನ್ನು ಪ್ರವೇಶಿಸಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ ಮತ್ತು ಪ್ರಾಯೋಗಿಕ ಪ್ರೋಟೋಕಾಲ್ಗಳು ಅಥವಾ ಲ್ಯಾಬ್ಗಳು ತಮ್ಮದೇ ಆದ ಮೇಲೆ ಸ್ಥಾಪಿಸಬಹುದಾದ ಮತ್ತು ಚಲಾಯಿಸಬಹುದಾದ ವಿನಂತಿಗಳನ್ನು ವಾಸ್ತವಿಕವಾಗಿ ಸಲ್ಲಿಸಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ ಎಂದು ಅವರು ಊಹಿಸುತ್ತಾರೆ.
“ಇದು ಅನುಮತಿಸುವ ಬಹಳಷ್ಟು ವಿಷಯಗಳಿವೆ” ಎಂದು MIT ಯ ಸೆಸಿಲ್ ಮತ್ತು ಐಡಾ ಗ್ರೀನ್ ಭೌತಶಾಸ್ತ್ರದ ಪ್ರಾಧ್ಯಾಪಕ ಮರಿನ್ ಸೊಲ್ಜಾಸಿಕ್ ಹೇಳುತ್ತಾರೆ. “ರೋಬೋಟ್ ಬೇಸರಗೊಳ್ಳುವುದಿಲ್ಲ. ಇದು ತುಂಬಾ ನೀರಸ ವಿಷಯಗಳ ಮೇಲೆ 24/365 ಕೆಲಸ ಮಾಡಬಹುದು. ಇದು ಸೃಜನಶೀಲತೆಗೆ ಕಾರಣವಾಗುತ್ತದೆ ಮತ್ತು ವಿಜ್ಞಾನಿಗಳಿಗೆ ಸಿದ್ಧಾಂತಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಲು ಮತ್ತು ನಾವು ಏನು ಮಾಡಬಹುದು ಎಂಬುದನ್ನು ನೋಡಲು ಸಾಕಷ್ಟು ಸಮಯವನ್ನು ಮುಕ್ತಗೊಳಿಸುತ್ತದೆ. ವಿಜ್ಞಾನವು ಹೆಚ್ಚು ವೇಗವಾಗಿ ಚಲಿಸಬಹುದು.”
MIT ತಂಡವು ಈ ತಿಂಗಳ ಕೊನೆಯಲ್ಲಿ ನಡೆಯುವ ಇಂಟೆಲಿಜೆಂಟ್ ರೋಬೋಟ್ಸ್ ಮತ್ತು ಸಿಸ್ಟಮ್ಸ್ (IROS) ಸಮ್ಮೇಳನದಲ್ಲಿ ಹೊಸ ವ್ಯವಸ್ಥೆಯ ವಿವರಗಳನ್ನು ಪ್ರಸ್ತುತಪಡಿಸುತ್ತದೆ. Soljacic ಮತ್ತು Vaidya ಜೊತೆಗೆ, ಪ್ರಾಜೆಕ್ಟ್ ತಂಡದ ಸದಸ್ಯರು ಸಹ-ನಾಯಕರಾದ Seo ಚೋಯ್, ಕಾಯೋ ಸಿಲ್ವಾ ಮತ್ತು MIT ಯ ಶ್ರೀಶ್ ಚೌಧುರಿ, Nokia ಬೆಲ್ ಲ್ಯಾಬ್ಸ್ನ ಶಿಹ್ ಉದ್ದೀನ್ ಮತ್ತು ಅರಿಜೋನಾ ಸ್ಟೇಟ್ ಯೂನಿವರ್ಸಿಟಿಯ ಸಾಜಿಬ್ ಶುವೊ ಅವರನ್ನು ಒಳಗೊಂಡಿದ್ದಾರೆ.
ಬೆಳಕಿನ ನಗರ
ಡೆಸ್ಕ್ಟಾಪ್ ಆಪ್ಟಿಕ್ಸ್ ಅನುಭವವು ಕನ್ನಡಿಗಳು, ಮಸೂರಗಳು ಮತ್ತು ಬೆಳಕಿನ ಮೂಲಗಳ ಚಿಕಣಿ ನಗರವನ್ನು ಹೋಲುತ್ತದೆ. ವಿಜ್ಞಾನಿಗಳು ನಿಖರವಾದ ಸಂರಚನೆಗಳಲ್ಲಿ ಕೈಯಿಂದ ವಿವಿಧ ಘಟಕಗಳನ್ನು ಜೋಡಿಸಿ ಮತ್ತು ಜೋಡಿಸುತ್ತಾರೆ ಮತ್ತು ನಂತರ ಪ್ರಯೋಗಕ್ಕೆ ಬೆಳಕನ್ನು ಬೆಳಗಿಸುತ್ತಾರೆ. ಮಸೂರಗಳು ಮತ್ತು ಕನ್ನಡಿಗಳು ಬಾಗಿ ಮತ್ತು ಕಿರಣವನ್ನು ಅಪೇಕ್ಷಿತ ತರಂಗಾಂತರ, ಆವರ್ತನ ಅಥವಾ ತೀವ್ರತೆಗೆ ಕೇಂದ್ರೀಕರಿಸುತ್ತವೆ, ನಂತರ ಅದನ್ನು ನೀಡಿದ ವಸ್ತುವನ್ನು ಪರೀಕ್ಷಿಸಲು ಅಥವಾ ಪ್ರಕ್ರಿಯೆಗೊಳಿಸಲು ಬಳಸಬಹುದು.
“ಕೆಲವೊಮ್ಮೆ ಈ ಹಸ್ತಚಾಲಿತ ಸೆಟಪ್ ಪ್ರಯೋಗದ ಸಂಕೀರ್ಣತೆಯನ್ನು ಅವಲಂಬಿಸಿ ದಿನಗಳು ಅಥವಾ ತಿಂಗಳುಗಳನ್ನು ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ” ಎಂದು ಸೊಲ್ಯಾಸಿಕ್ ಹೇಳುತ್ತಾರೆ. “ಇದು ಪ್ರತಿ ಪ್ರಯೋಗಕ್ಕೂ ಮತ್ತೆ ಮತ್ತೆ ಮಾಡಬೇಕಾದ ಎಚ್ಚರಿಕೆಯ ಕೆಲಸ.”
ಹೆಚ್ಚಿನ ಲ್ಯಾಬ್ಗಳು ತಮ್ಮ ಆಪ್ಟಿಕಲ್ ಸೆಟಪ್ನಲ್ಲಿ ಕೆಲವು ಮಟ್ಟದ ಯಾಂತ್ರೀಕೃತಗೊಂಡವುಗಳನ್ನು ಒಳಗೊಂಡಿರುತ್ತವೆ, ಉದಾಹರಣೆಗೆ ಮೋಟಾರೀಕೃತ ಟ್ಯೂನರ್ಗಳು ಯಾಂತ್ರಿಕವಾಗಿ ಕನ್ನಡಿಯನ್ನು ನಿಖರವಾಗಿ ಕೋನ ಮಾಡಲು ಗುಬ್ಬಿಗಳನ್ನು ತಿರುಗಿಸುತ್ತವೆ.
“ಈ ಘಟಕಗಳು ಅನುಭವದ ಬೇಸರದ ಭಾಗಗಳನ್ನು ಸ್ವಯಂಚಾಲಿತಗೊಳಿಸಬಹುದು” ಎಂದು ವೈದ್ಯ ಹೇಳುತ್ತಾರೆ. “ಆದರೆ ಒಂದೇ ಉಪಕರಣದಿಂದ ಸಂಪೂರ್ಣ ಸಿಂಕ್ರೊನೈಸ್ ಮಾಡಿದ ಸೆಟಪ್ಗೆ ಹೋಗುವ ಸಂಪೂರ್ಣ ವ್ಯವಸ್ಥೆಯನ್ನು ಯಾರೂ ನಿರ್ಮಿಸಿಲ್ಲ. ಆಪ್ಟಿಕಲ್ ಪ್ರಯೋಗದ ಎಲ್ಲಾ ಹಂತಗಳ ಮೂಲಕ ಸಂಪೂರ್ಣ ಸ್ವಯಂಚಾಲಿತತೆಯನ್ನು ಪ್ರದರ್ಶಿಸುವುದು ನಮ್ಮ ಗುರಿಯಾಗಿದೆ.”
ಸ್ವಯಂ-ಹೊಂದಾಣಿಕೆ ದೃಗ್ವಿಜ್ಞಾನ
ತಂಡದ ರೊಬೊಟಿಕ್ಸ್ ಲ್ಯಾಬ್ ಲೋಹದ ಟೇಬಲ್ಟಾಪ್ಗೆ ಜೋಡಿಸಲಾದ ಏಳು ಚಲಿಸಬಲ್ಲ ಕೀಲುಗಳೊಂದಿಗೆ ರೋಬೋಟಿಕ್ ತೋಳಿನ ಸುತ್ತಲೂ ಕೇಂದ್ರೀಕರಿಸುತ್ತದೆ. ರೋಬೋಟ್ ಲೆನ್ಸ್ಗಳು, ಕನ್ನಡಿಗಳು ಮತ್ತು ಇತರ ಆಪ್ಟಿಕಲ್ ಘಟಕಗಳನ್ನು ಆಯ್ಕೆ ಮಾಡುತ್ತದೆ ಮತ್ತು ಇರಿಸುತ್ತದೆ, ಪ್ರತಿಯೊಂದನ್ನು ಸಂಶೋಧಕರು 3D-ಮುದ್ರಿತ ಪ್ಲಾಸ್ಟಿಕ್ ಹೌಸಿಂಗ್ನಲ್ಲಿ ಅಳವಡಿಸಿದ್ದಾರೆ.
ರೋಬೋಟ್ ಪ್ರತಿ ಘಟಕವನ್ನು ಸುಲಭವಾಗಿ ಮತ್ತು ಸುರಕ್ಷಿತವಾಗಿ ಎತ್ತಿಕೊಂಡು ಚಲಿಸುವಂತೆ ವಸತಿಗಳನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಲಾಗಿದೆ. ಸಂಶೋಧಕರು ಪ್ರತಿ ವಸತಿಗೃಹದ ಮೇಲ್ಭಾಗವನ್ನು QR ಕೋಡ್ನೊಂದಿಗೆ ಅಚ್ಚೊತ್ತಿದ್ದಾರೆ (ಉದಾಹರಣೆಗೆ ಅದು ಲೆನ್ಸ್ ಅಥವಾ ಕನ್ನಡಿ, ಮತ್ತು ಅದರ ನಿಖರ ಆಯಾಮಗಳು ಮತ್ತು ಸಾಮರ್ಥ್ಯಗಳು). ಪ್ರತಿಯೊಂದು ಪ್ರಕರಣವು ಕಾಂತೀಯ ನೆಲೆಯನ್ನು ಹೊಂದಿದ್ದು ಅದು ಲೋಹದ ಮೇಜಿನ ಮೇಲೆ ವಿಶ್ರಮಿಸುವಾಗ ಘಟಕವನ್ನು ಸ್ಥಿರಗೊಳಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
ಸ್ಟ್ಯಾಂಡರ್ಡ್ ಆಪ್ಟಿಕಲ್ ಕಾಂಪೊನೆಂಟ್ ಕನೆಕ್ಟರ್ಗೆ ಪ್ಲಗ್ ಮಾಡುವ ವೈ-ಫೈ “ಫೈನ್-ಟ್ಯೂನಿಂಗ್ ಟೂಲ್” ಅನ್ನು ಸಂಶೋಧಕರು ವಿನ್ಯಾಸಗೊಳಿಸಿದ್ದಾರೆ. ಘಟಕ ಗುಬ್ಬಿಗಳನ್ನು ತಿರುಗಿಸಲು ಯಾಂತ್ರಿಕೃತ ಸಾಧನವನ್ನು ನಿಸ್ತಂತುವಾಗಿ ನಿಯಂತ್ರಿಸಬಹುದು, ಉದಾಹರಣೆಗೆ, ಕನ್ನಡಿಯನ್ನು ಕೋನ ಮಾಡಲು.
“ಜನರು ಈ ಟ್ಯೂನಿಂಗ್ ಮಾಡುವ ವಿಧಾನವು ತುಂಬಾ ಭಾವನಾತ್ಮಕವಾಗಿದೆ ಮತ್ತು ಅಂತಃಪ್ರಜ್ಞೆಯನ್ನು ಆಧರಿಸಿದೆ” ಎಂದು ವೈದ್ಯ ಹೇಳುತ್ತಾರೆ. “ಈ ಉಪಕರಣವು ಕನಿಷ್ಠ ಮಾನವನಂತೆ ನಿಖರವಾಗಿದೆ, ಆದರೆ ಇದು ವಾಸ್ತವವಾಗಿ ಹೆಚ್ಚು ನಿಖರವಾಗಿದೆ.”
ತಂಡವು ಅನುಸ್ಥಾಪನೆಯ ಉದ್ದಕ್ಕೂ ಒಂದು ಜೋಡಿ ಕ್ಯಾಮೆರಾಗಳನ್ನು ಅಳವಡಿಸಿ, ಪಕ್ಷಿ ವೀಕ್ಷಣೆಯ ಟೇಬಲ್-ಟಾಪ್ ಅನುಭವಗಳನ್ನು ಒದಗಿಸುತ್ತದೆ. ಅಂತಿಮವಾಗಿ, ಅವರು ಸೆಟಪ್ನ ಪ್ರತಿ ಹಂತವನ್ನು ನ್ಯಾವಿಗೇಟ್ ಮಾಡಲು ಮತ್ತು ಅನುಭವವನ್ನು ನಿರಂತರವಾಗಿ ಹೊಂದಿಸಲು ರೋಬೋಟ್ ಅನ್ನು ಅನುಮತಿಸುವ “ಸಾಫ್ಟ್ವೇರ್ ಸ್ಟಾಕ್” ಅಥವಾ ಪ್ರೋಗ್ರಾಂಗಳ ಸೆಟ್ ಅನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದರು. ಈ ಹಂತಗಳಲ್ಲಿ ನಿರ್ದಿಷ್ಟ ಘಟಕವನ್ನು ಗುರುತಿಸುವುದು, ಸುರಕ್ಷಿತವಾಗಿ ಸಮೀಪಿಸುವುದು ಮತ್ತು ಅದನ್ನು ಹೇಗೆ ತೆಗೆದುಕೊಳ್ಳುವುದು, ಅದನ್ನು ಎಲ್ಲಿ ಸರಿಸುವುದು ಮತ್ತು ದಾರಿಯುದ್ದಕ್ಕೂ ಪ್ರಯೋಗದ ಇತರ ಭಾಗಗಳೊಂದಿಗೆ ಘರ್ಷಣೆಯನ್ನು ತಪ್ಪಿಸುವುದು ಹೇಗೆ ಎಂದು ತಿಳಿಯುವುದು.
ಅಂತಿಮವಾಗಿ, ಅವರು ಪರೀಕ್ಷಕನಿಗೆ ರೋಬೋಟ್ ಅನ್ನು ದೂರದಿಂದಲೇ ನಿಯಂತ್ರಿಸಲು ಅನುಮತಿಸಲು ಸರಳವಾದ ವರ್ಚುವಲ್ ಬಳಕೆದಾರ ಇಂಟರ್ಫೇಸ್ ಅನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಿದರು. ಉದಾಹರಣೆಗೆ, ಬಳಕೆದಾರರು ಕನ್ನಡಿ ಐಕಾನ್ ಅನ್ನು ಒಂದು ಸ್ಥಳದಿಂದ ಇನ್ನೊಂದಕ್ಕೆ ಎಳೆದಾಗ ಮತ್ತು ಖಚಿತಪಡಿಸಲು ಬಟನ್ ಅನ್ನು ಒತ್ತಿದಾಗ, ರೋಬೋಟ್ ನಿಜವಾದ ಕನ್ನಡಿಯನ್ನು ಎತ್ತಿಕೊಂಡು ಮೇಜಿನ ಮೇಲೆ ಸೂಕ್ತವಾದ ಸ್ಥಳದಲ್ಲಿ ಇರಿಸುವ ಮೂಲಕ ಪ್ರತಿಕ್ರಿಯಿಸುತ್ತದೆ.
ಒಂದು ಪ್ರದರ್ಶನವಾಗಿ, ಅವರು ಲೇಸರ್ ಕುಳಿಯಲ್ಲಿ ವಿವಿಧ ಘಟಕಗಳನ್ನು ಜೋಡಿಸಲು ರೋಬೋಟ್ಗೆ ಸೂಚಿಸಿದರು. ಲೇಸರ್ ಕಿರಣವು ಸ್ಫಟಿಕದ ಎರಡೂ ಬದಿಗಳಲ್ಲಿ ಇರಿಸಲಾದ ಎರಡು ಕನ್ನಡಿಗಳನ್ನು ಒಳಗೊಂಡಿದೆ. ಬೆಳಕಿನ ಕಿರಣವು ಸೆಟಪ್ಗೆ ಹೊಳೆಯಿದಾಗ, ಅದು ಎರಡು ಕನ್ನಡಿಗಳ ನಡುವೆ ಹಿಂದಕ್ಕೆ ಮತ್ತು ಮುಂದಕ್ಕೆ ಪುಟಿಯುತ್ತದೆ. ಪ್ರತಿ ಪಾಸ್ನೊಂದಿಗೆ, ಬೆಳಕು ಸ್ಫಟಿಕದ ಮೂಲಕ ಹಾದುಹೋಗುತ್ತದೆ, ಇದು ಬೆಳಕಿನ ತೀವ್ರತೆಯನ್ನು ಹೆಚ್ಚಿಸುತ್ತದೆ, ಅಲ್ಲಿ ತಪ್ಪಿಸಿಕೊಳ್ಳುವ ಯಾವುದೇ ಬೆಳಕು ಲೇಸರ್ ಅನ್ನು ರೂಪಿಸುವಷ್ಟು ತೀವ್ರವಾಗಿರುತ್ತದೆ.
“ನಾವು ದೃಗ್ವಿಜ್ಞಾನದಲ್ಲಿ ಸಮಂಜಸವಾಗಿ ಸವಾಲಿನ ಪ್ರದರ್ಶನವನ್ನು ಆಯ್ಕೆ ಮಾಡಲು ಬಯಸಿದ್ದೇವೆ” ಎಂದು ಎಲೆಕ್ಟ್ರಿಕಲ್ ಇಂಜಿನಿಯರಿಂಗ್ ಮತ್ತು ಕಂಪ್ಯೂಟರ್ ಸೈನ್ಸ್ನಲ್ಲಿ ಪದವಿ ವಿದ್ಯಾರ್ಥಿ ಸಹ-ಲೇಖಕ ಸಿಯೋ ಚೋಯ್ ಹೇಳುತ್ತಾರೆ. “ಇದು ಅನನುಭವಿಯೊಬ್ಬರು ಮಧ್ಯಾಹ್ನದ ಸಮಯದಲ್ಲಿ ಮಾಡಬಹುದಾದ ವಿಷಯವಲ್ಲ. ಇದಕ್ಕೆ ಸಾಕಷ್ಟು ಸಮನ್ವಯ ಮತ್ತು ಘಟಕಗಳ ಅನುಭವದ ಅಗತ್ಯವಿದೆ.”
ಕೊನೆಯಲ್ಲಿ, ರೋಬೋಟ್ 50 ಕುಶಲತೆಯನ್ನು ಯಶಸ್ವಿಯಾಗಿ ಪೂರ್ಣಗೊಳಿಸಿತು, ಎಲ್ಲವೂ ಕ್ರಿಯಾತ್ಮಕ ಲೇಸರ್ ಕುಹರವನ್ನು ರಚಿಸಲು 30 ನಿಮಿಷಗಳಲ್ಲಿ. ಸಂಶೋಧಕರು ಸೆಟಪ್ಗೆ ಭೌತಿಕ ಅಡಚಣೆಗಳನ್ನು ಪರಿಚಯಿಸಿದಾಗ, ಉದಾಹರಣೆಗೆ ಯಾದೃಚ್ಛಿಕವಾಗಿ ಮೇಜಿನ ಮೇಲೆ ಒಂದು ಘಟಕವನ್ನು ಚಲಿಸುವಂತೆ, ಸಿಸ್ಟಮ್ ಸ್ವಯಂಚಾಲಿತವಾಗಿ ಲೇಸರ್ ತೀವ್ರತೆಯನ್ನು ಕಾಪಾಡಿಕೊಳ್ಳಲು ಘಟಕಗಳನ್ನು ಸರಿಹೊಂದಿಸುತ್ತದೆ.
“ಸ್ವಲ್ಪ ಕಂಪನಗಳು ಅಥವಾ ತಾಪಮಾನ ಬದಲಾವಣೆಗಳು ಆಪ್ಟಿಕಲ್ ಅನುಭವವನ್ನು ಹಾಳುಮಾಡಬಹುದು” ಎಂದು ವೈದ್ಯ ಹೇಳುತ್ತಾರೆ. “ಸ್ವಾಯತ್ತ ಪ್ರಯೋಗಾಲಯವು ಅದರ ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ನಿರಂತರವಾಗಿ ಮೇಲ್ವಿಚಾರಣೆ ಮಾಡಬಹುದು ಮತ್ತು ಮೌಲ್ಯಯುತವಾದ ಡೇಟಾ ಕಳೆದುಹೋಗುವ ಮೊದಲು ಸಿಂಕ್ರೊನಿಟಿಗಳನ್ನು ಸರಿಪಡಿಸಬಹುದು.”
ಸಂಶೋಧಕರು ತಮ್ಮಂತಹ ರೋಬೋಟಿಕ್ ಲ್ಯಾಬ್ಗಳು ಹತ್ತಿರದ ಭೌತಿಕ ಘಟಕಗಳ ಗ್ರಂಥಾಲಯದೊಂದಿಗೆ ಬರಬಹುದೆಂದು ಊಹಿಸುತ್ತಾರೆ, ಅದನ್ನು ಮತ್ತೊಂದು ರೋಬೋಟ್ ತರಬಹುದು ಮತ್ತು ಪ್ರಯೋಗವನ್ನು ಆಯೋಜಿಸಲು ಡೆಸ್ಕ್ಟಾಪ್ ರೋಬೋಟ್ಗೆ ವರ್ಗಾಯಿಸಬಹುದು. ಅಂತಹ ವ್ಯವಸ್ಥೆಯು ಪ್ರಯೋಗಗಳನ್ನು ನಿರ್ಮಿಸಲು ಮತ್ತು ಚಲಾಯಿಸಲು ಕೆಲಸ ಮಾಡಬಹುದು, ನಂತರ ಅವುಗಳನ್ನು ಕಿತ್ತುಹಾಕಿ ಮತ್ತು ಬೇಡಿಕೆಯ ಮೇಲೆ ಹೊಸ ಪ್ರಯೋಗಗಳನ್ನು ಹೊಂದಿಸಬಹುದು ಅಥವಾ 24/7 ಸಕ್ರಿಯ ಮೇಲ್ವಿಚಾರಣೆ ಅಗತ್ಯವಿರುವ ಪರೀಕ್ಷೆಯನ್ನು ನಿರಂತರವಾಗಿ ನಡೆಸಬಹುದು.
“ಇಂತಹ ವ್ಯವಸ್ಥೆಯು ಉದ್ಯಮವು ಕ್ಯಾಮೆರಾಗಳು ಮತ್ತು ಡಿಸ್ಪ್ಲೇಗಳಿಂದ ಸೌರ ಕೋಶಗಳು ಮತ್ತು AR/VR ಗ್ಲಾಸ್ಗಳವರೆಗೆ ಎಲ್ಲದಕ್ಕೂ ಮೂಲಮಾದರಿಗಳನ್ನು ತ್ವರಿತವಾಗಿ ಪರೀಕ್ಷಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ” ಎಂದು ವೈದ್ಯ ಹೇಳುತ್ತಾರೆ.
ಪ್ರತಿಯಾಗಿ, ಭರವಸೆಯ ಇಂಗಾಲದ ವಸ್ತುಗಳನ್ನು ಪರೀಕ್ಷಿಸಲು ಸಂಶೋಧಕರು ಹೊಸ ರೊಬೊಟಿಕ್ ಲ್ಯಾಬ್ ಅನ್ನು ಬಳಸುತ್ತಿದ್ದಾರೆ. ಈ ವಸ್ತುವಿನ ಮೇಲೆ ನಿರ್ದಿಷ್ಟ ಗುಣಲಕ್ಷಣಗಳೊಂದಿಗೆ ಬೆಳಕನ್ನು ಹೊಳೆಯುವ ಮೂಲಕ, ವಸ್ತುವು ಇಂಗಾಲದ ಡೈಆಕ್ಸೈಡ್ ಅನ್ನು ಹೇಗೆ ಹೀರಿಕೊಳ್ಳುತ್ತದೆ ಎಂಬುದರ ಕುರಿತು ಅವರು ಮಾಹಿತಿಯನ್ನು ಪಡೆಯಬಹುದು.
“ಪ್ರಾಯೋಗಿಕ ದೃಗ್ವಿಜ್ಞಾನವು ಅನೇಕ ಪ್ರಮುಖ ಕ್ಷೇತ್ರಗಳ ಅಡಿಪಾಯವಾಗಿದೆ” ಎಂದು ವೈದ್ಯ ಹೇಳುತ್ತಾರೆ. “ನಮ್ಮ ಕೆಲಸವು ಆಪ್ಟಿಕಲ್ ಪ್ರಯೋಗಾಲಯಗಳ ಕಡೆಗೆ ಮೊದಲ ಹೆಜ್ಜೆಯನ್ನು ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ, ಅದು ಡೊಮೇನ್ನಲ್ಲಿ ವೇಗವಾಗಿ, ಹೆಚ್ಚು ವಿಶ್ವಾಸಾರ್ಹವಾಗಿ ಮತ್ತು ಹಸ್ತಚಾಲಿತ ಹಸ್ತಕ್ಷೇಪವಿಲ್ಲದೆ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ, ಅದು ತೀವ್ರ ನಿಖರತೆ ಮತ್ತು ವಿವಿಧ ಪ್ರಾಯೋಗಿಕ ಸೆಟಪ್ಗಳ ಅಗತ್ಯವಿರುತ್ತದೆ.”
ಈ ಸಂಶೋಧನೆಗೆ ಕೊರಿಯಾ ಫೌಂಡೇಶನ್ ಫಾರ್ ಸಾಗರೋತ್ತರ ಅಡ್ವಾನ್ಸ್ಡ್ ಸ್ಟಡಿ ಫೆಲೋಶಿಪ್ಗಳು, US ನ್ಯಾಷನಲ್ ಸೈನ್ಸ್ ಫೌಂಡೇಶನ್, US ಆರ್ಮಿ ರಿಸರ್ಚ್ ಆಫೀಸ್ DEVCOM ARL, ಪರ್ವಿಜ್ ತೈಬಾಟಿ, MIT ಪದವಿಪೂರ್ವ ಸಂಶೋಧನಾ ಅವಕಾಶಗಳ ಕಾರ್ಯಕ್ರಮ (UROP), ಜನರೇಟಿವ್ AI ಇಂಪ್ಯಾಕ್ಟ್ ಕನ್ಸೋರ್ಟಿಯಂ (MGAIC) ಮತ್ತು ಎಕ್ಸ್ಪ್ಲೋರೇಶನ್ ಇಂಟರ್ನ್ಯಾಷನಲ್ ಇನ್ಕ್ಲೋರೇಶನ್ ಮೂಲಕ ಭಾಗಶಃ ಬೆಂಬಲ ನೀಡಲಾಯಿತು.




Leave a Reply