
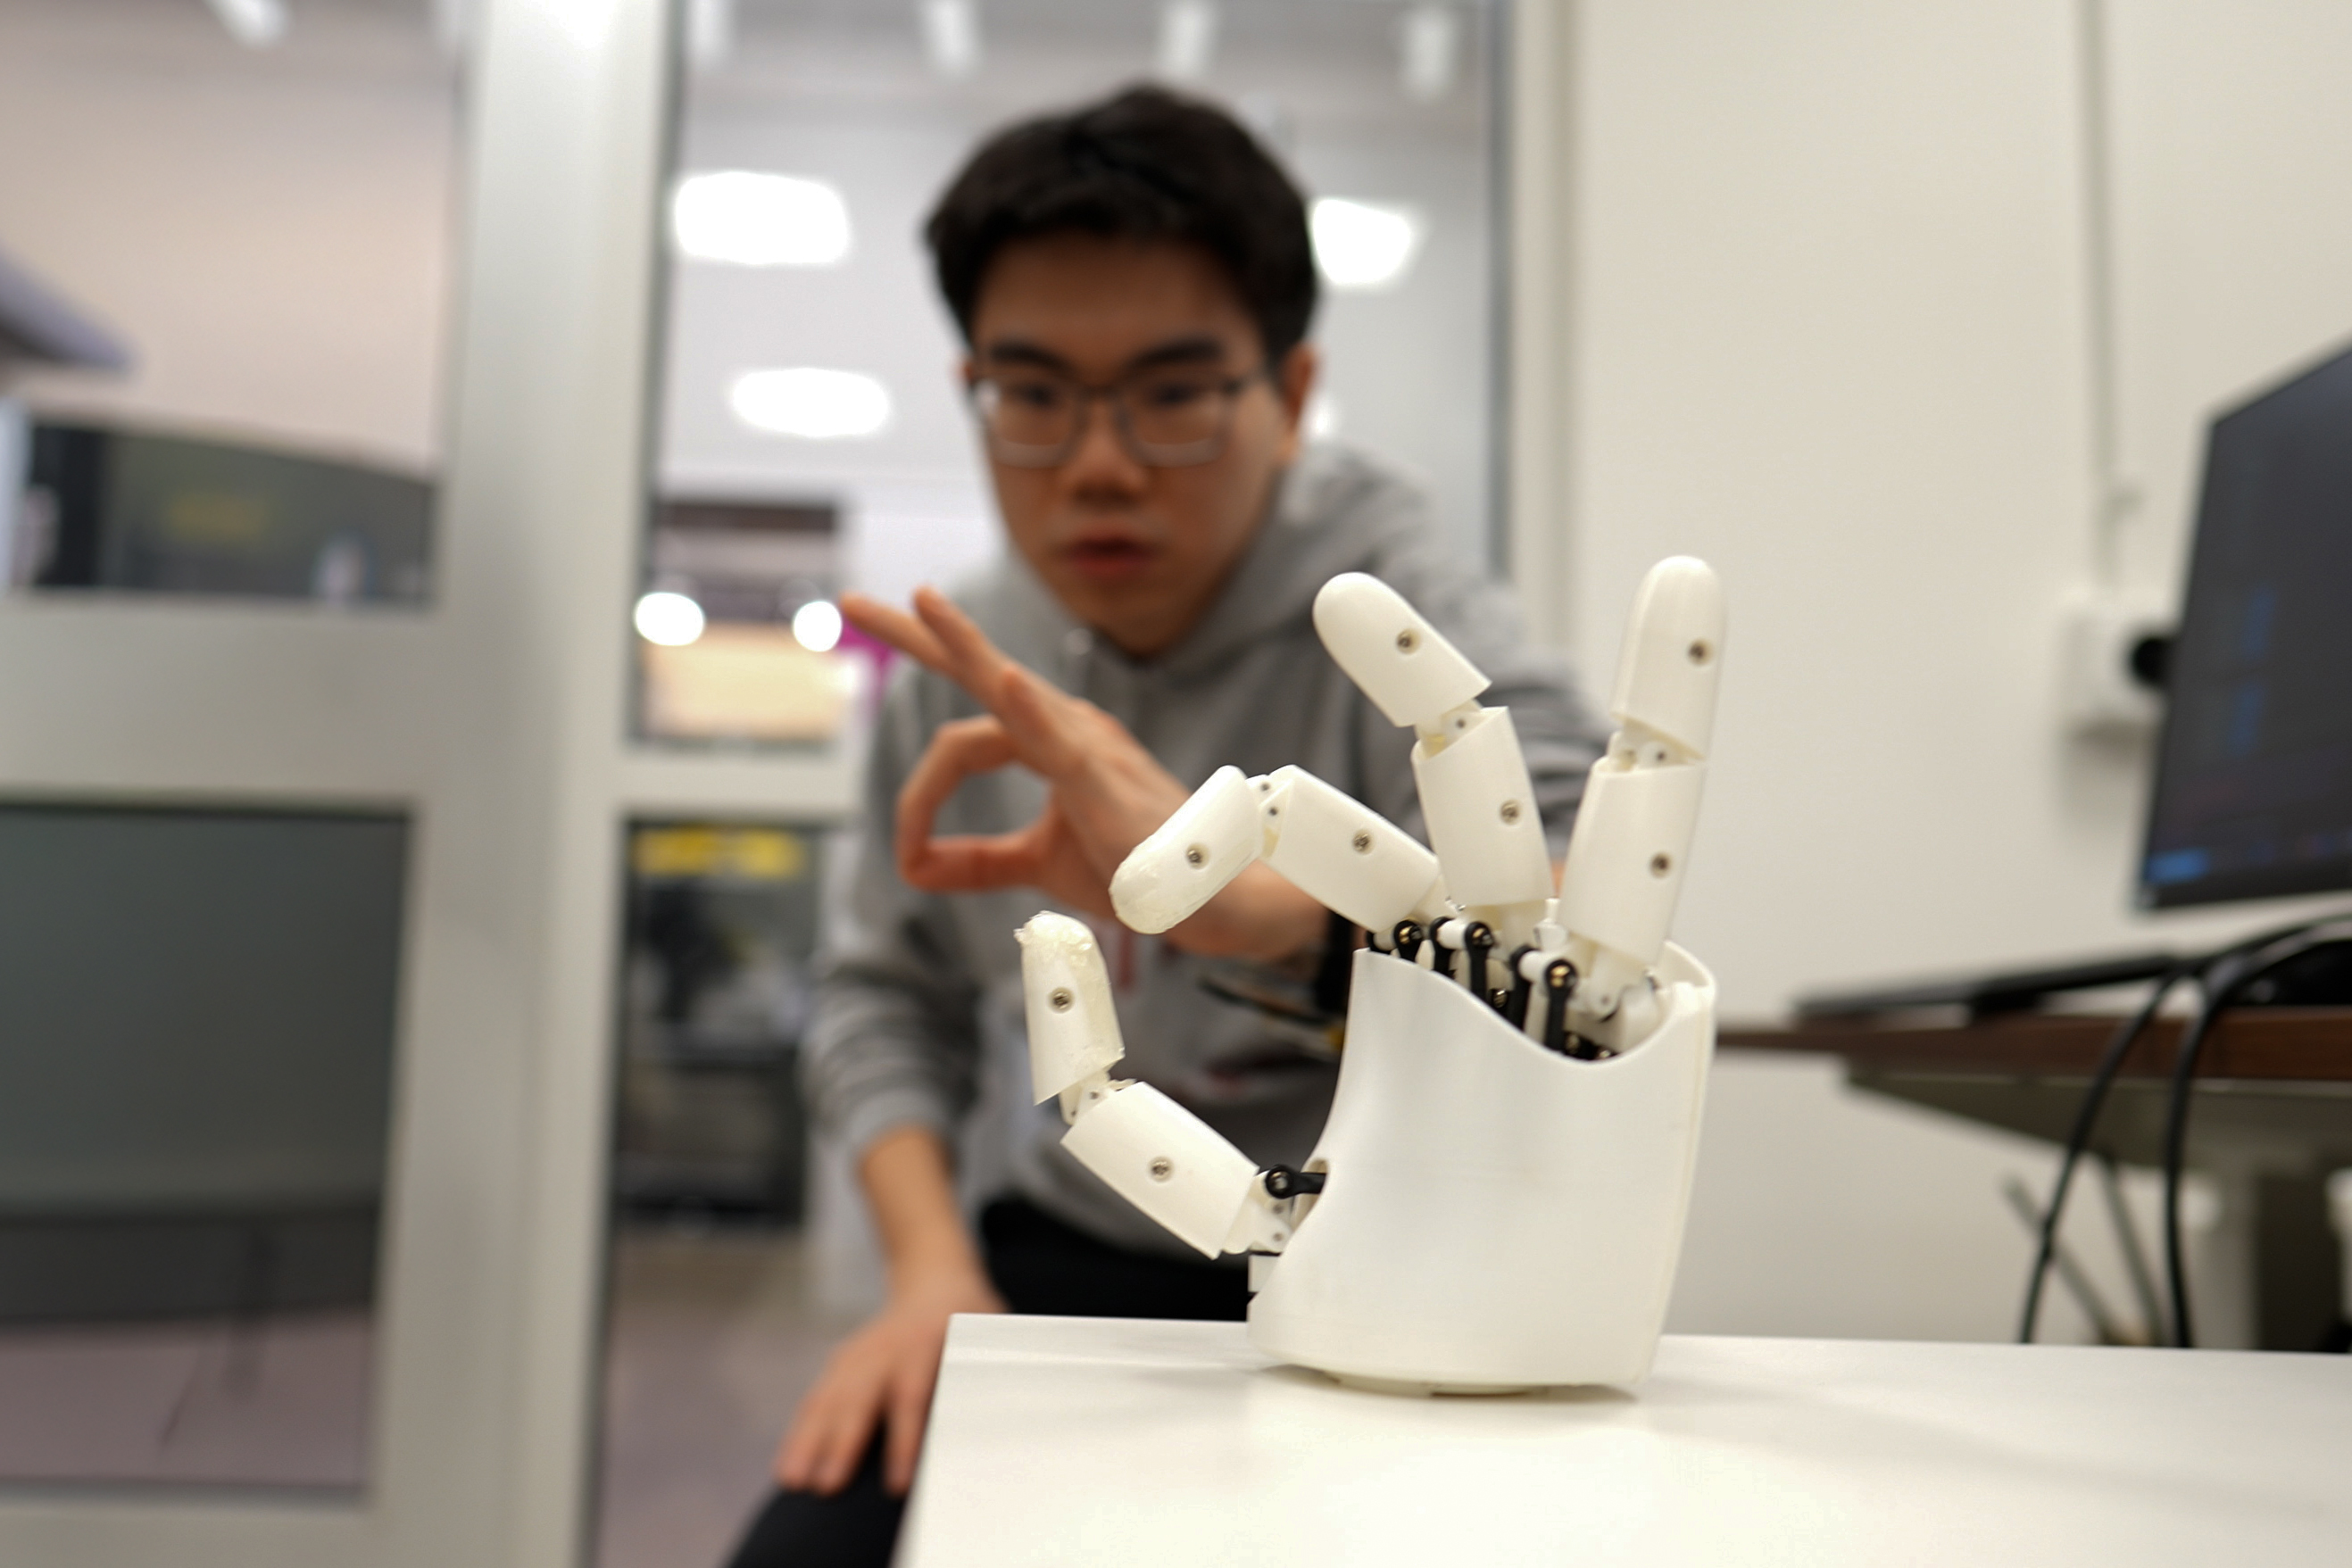
ವಿಭಿನ್ನ ಕೈ ಗಾತ್ರಗಳು, ಬೆರಳಿನ ಆಕಾರಗಳು ಮತ್ತು ಸನ್ನೆಗಳೊಂದಿಗೆ ಹೆಚ್ಚಿನ ಬಳಕೆದಾರರಿಂದ ಕೈ ಚಲನೆಯ ಡೇಟಾವನ್ನು ಸಂಗ್ರಹಿಸಲು ತಂಡವು ರಿಸ್ಟ್ಬ್ಯಾಂಡ್ ಅನ್ನು ಬಳಸುತ್ತಿದೆ. ಕೆಲವು ಶಸ್ತ್ರಚಿಕಿತ್ಸಾ ವಿಧಾನಗಳನ್ನು ನಿರ್ವಹಿಸುವಂತಹ ನುರಿತ ಕಾರ್ಯಗಳಲ್ಲಿ ಹುಮನಾಯ್ಡ್ ರೋಬೋಟ್ಗಳಿಗೆ ತರಬೇತಿ ನೀಡಲು, ಉದಾಹರಣೆಗೆ, ಅಳವಡಿಸಬಹುದಾದ ಕೈ ಚಲನೆಗಳ ದೊಡ್ಡ ಸಂಗ್ರಹವನ್ನು ನಿರ್ಮಿಸಲು ಅವರು ಊಹಿಸುತ್ತಾರೆ. ವೀಡಿಯೊ ಗೇಮ್ಗಳು, ವಿನ್ಯಾಸ ಅಪ್ಲಿಕೇಶನ್ಗಳು ಅಥವಾ ಇತರ ವರ್ಚುವಲ್ ಸೆಟ್ಟಿಂಗ್ಗಳಲ್ಲಿ ವಸ್ತುಗಳನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು, ಕುಶಲತೆಯಿಂದ ಮತ್ತು ಸಂವಹನ ಮಾಡಲು ಅಲ್ಟ್ರಾಸಾನಿಕ್ ಅರೇ ಅನ್ನು ಸಹ ಬಳಸಬಹುದು.
“ವರ್ಚುವಲ್ ಮತ್ತು ವರ್ಧಿತ ರಿಯಾಲಿಟಿನಲ್ಲಿ ಧರಿಸಬಹುದಾದ ಅಲ್ಟ್ರಾಸೌಂಡ್ ಸ್ಟ್ರಿಪ್ಗಳೊಂದಿಗೆ ಹ್ಯಾಂಡ್ ಟ್ರ್ಯಾಕಿಂಗ್ ವಿಧಾನಗಳನ್ನು ಬದಲಿಸುವ ಸಾಧ್ಯತೆಯ ಮೇಲೆ ಈ ಕೆಲಸವು ತಕ್ಷಣದ ಪ್ರಭಾವವನ್ನು ಹೊಂದಿದೆ ಎಂದು ನಾವು ಭಾವಿಸುತ್ತೇವೆ” ಎಂದು MIT ಯ ಅನ್ಕಾಸ್ ಮತ್ತು ಹೆಲೆನ್ ವಿಟೇಕರ್ ಮೆಕ್ಯಾನಿಕಲ್ ಇಂಜಿನಿಯರಿಂಗ್ ಪ್ರೊಫೆಸರ್ ಕ್ಸುವಾನ್ ಝಾವೋ ಹೇಳುತ್ತಾರೆ. “ಇದು ನುರಿತ ಮಾನವ ರೋಬೋಟ್ಗಳಿಗೆ ಹೆಚ್ಚಿನ ಪ್ರಮಾಣದ ತರಬೇತಿ ಡೇಟಾವನ್ನು ಸಹ ಒದಗಿಸುತ್ತದೆ.”
ಝಾವೋ, ಗೆಂಗ್ಕ್ಸಿ ಲು ಮತ್ತು ಅವರ ಸಹೋದ್ಯೋಗಿಗಳು ಇಂದು ಪ್ರಕಟವಾದ ಪತ್ರಿಕೆಯಲ್ಲಿ ಹೊಸ ಕಂಕಣ ವಿನ್ಯಾಸವನ್ನು ಪ್ರಸ್ತುತಪಡಿಸಿದ್ದಾರೆ. ಪ್ರಕೃತಿಯ ಎಲೆಕ್ಟ್ರಾನಿಕ್ಸ್. ಅವರ ಸಹ-ಲೇಖಕರು ಮಾಜಿ MIT ಪೋಸ್ಟ್ಡಾಕ್ಸ್ಗಳಾದ ಕ್ಸಿಯಾಯು ಚೆನ್, ಶುಕೋಂಗ್ ಲಿ ಮತ್ತು ಬೋಲಿ ಡೆಂಗ್; ಪದವಿ ವಿದ್ಯಾರ್ಥಿಗಳು SonHyun ಕಿಮ್ ಮತ್ತು ಡಯಾನ್ ಲೀ; ಪೋಸ್ಟ್ಡಾಕ್ಸ್ ಶು ವಾಂಗ್ ಮತ್ತು ರಂಝೆ ಲಿ; ಮತ್ತು ಅನಂತ ಚಂದ್ರಕಾಸನ್, ಎಂಐಟಿ ಎಂಡೋವ್ಡ್ ಮತ್ತು ವನ್ನೆವರ್ ಬುಷ್ ಎಲೆಕ್ಟ್ರಿಕಲ್ ಇಂಜಿನಿಯರಿಂಗ್ ಮತ್ತು ಕಂಪ್ಯೂಟರ್ ಸೈನ್ಸ್ ಪ್ರೊಫೆಸರ್. ಇತರ ಸಹ-ಲೇಖಕರು ಪದವಿ ವಿದ್ಯಾರ್ಥಿಗಳಾದ ಯುಶುನ್ ಝೆಂಗ್ ಮತ್ತು ಜುನ್ಹಾಂಗ್ ಜಾಂಗ್, ಬಾವೊಕಿಯಾಂಗ್ ಲಿಯು, ಚೆನ್ ಗಾಂಗ್ ಮತ್ತು ದಕ್ಷಿಣ ಕ್ಯಾಲಿಫೋರ್ನಿಯಾ ವಿಶ್ವವಿದ್ಯಾಲಯದ ಪ್ರೊಫೆಸರ್ ಕಿಫಾ ಝೌ.
ಸಾಲುಗಳನ್ನು ವೀಕ್ಷಿಸಿ
ರೋಬೋಟ್ಗಳಲ್ಲಿ ಮಾನವ ಕೈ ಕೌಶಲ್ಯವನ್ನು ಸೆರೆಹಿಡಿಯಲು ಮತ್ತು ಅನುಕರಿಸಲು ಪ್ರಸ್ತುತ ಹಲವಾರು ವಿಧಾನಗಳಿವೆ. ವಸ್ತುಗಳನ್ನು ಕುಶಲತೆಯಿಂದ ನಿರ್ವಹಿಸುವಾಗ ಅಥವಾ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸುವಾಗ ವ್ಯಕ್ತಿಯ ಕೈಗಳ ಚಲನೆಯನ್ನು ರೆಕಾರ್ಡ್ ಮಾಡಲು ಕೆಲವು ವಿಧಾನಗಳು ಕ್ಯಾಮೆರಾಗಳನ್ನು ಬಳಸುತ್ತವೆ. ಇತರರು ವ್ಯಕ್ತಿಯ ಕೈ ಚಲನೆಯನ್ನು ರೆಕಾರ್ಡ್ ಮಾಡುವ ಮತ್ತು ಸ್ವೀಕರಿಸುವ ರೋಬೋಟ್ಗೆ ಡೇಟಾವನ್ನು ರವಾನಿಸುವ ಸಂವೇದಕಗಳೊಂದಿಗೆ ಕೈಗವಸು ಧರಿಸುವುದನ್ನು ಒಳಗೊಂಡಿರುತ್ತದೆ. ಆದರೆ ಬಹು ಅಪ್ಲಿಕೇಶನ್ಗಳಿಗಾಗಿ ಸಂಕೀರ್ಣ ಕ್ಯಾಮೆರಾ ವ್ಯವಸ್ಥೆಯನ್ನು ನಿರ್ಮಿಸುವುದು ಅಪ್ರಾಯೋಗಿಕ ಮತ್ತು ದೃಷ್ಟಿಗೋಚರ ಅಡೆತಡೆಗಳಿಗೆ ಗುರಿಯಾಗುತ್ತದೆ. ಮತ್ತು ಸಂವೇದನಾ ಕೈಗವಸುಗಳು ವ್ಯಕ್ತಿಯ ಕೈಯ ನೈಸರ್ಗಿಕ ಚಲನೆಗಳು ಮತ್ತು ಸಂವೇದನೆಗಳನ್ನು ಮಿತಿಗೊಳಿಸಬಹುದು.
ಮೂರನೆಯ ವಿಧಾನವು ಕೈ ಅಥವಾ ತೋಳಿನ ಸ್ನಾಯುಗಳಿಂದ ವಿದ್ಯುತ್ ಸಂಕೇತಗಳನ್ನು ಬಳಸುತ್ತದೆ, ನಂತರ ವಿಜ್ಞಾನಿಗಳು ನಿರ್ದಿಷ್ಟ ಕೈ ಚಲನೆಗಳೊಂದಿಗೆ ಪರಸ್ಪರ ಸಂಬಂಧ ಹೊಂದಿದ್ದಾರೆ. ಸಂಶೋಧಕರು ಈ ವಿಧಾನದಲ್ಲಿ ಗಮನಾರ್ಹ ಪ್ರಗತಿಯನ್ನು ಸಾಧಿಸಿದ್ದಾರೆ, ಆದರೆ ಈ ಸಂಕೇತಗಳು ಪರಿಸರದಲ್ಲಿ ಶಬ್ದದಿಂದ ಸುಲಭವಾಗಿ ಪರಿಣಾಮ ಬೀರುತ್ತವೆ. ಚಲನೆಯಲ್ಲಿನ ಸೂಕ್ಷ್ಮ ಬದಲಾವಣೆಗಳನ್ನು ಗುರುತಿಸಲು ಅವು ಸಾಕಷ್ಟು ಸೂಕ್ಷ್ಮವಾಗಿರುವುದಿಲ್ಲ. ಉದಾಹರಣೆಗೆ, ಹೆಬ್ಬೆರಳು ಮತ್ತು ತೋರುಬೆರಳು ಒಟ್ಟಿಗೆ ಮಡಚಲ್ಪಟ್ಟಿದೆ ಅಥವಾ ಪ್ರತ್ಯೇಕಿಸಲ್ಪಟ್ಟಿದೆ ಎಂದು ಅವರು ಗಮನಿಸಬಹುದು, ಆದರೆ ಮಧ್ಯದಲ್ಲಿ ಅಲ್ಲ.
ಅಲ್ಟ್ರಾಸೌಂಡ್ ಇಮೇಜಿಂಗ್ ಹೆಚ್ಚು ಹೆಚ್ಚು ಸ್ಥಿರವಾದ ಕೈ ಚಲನೆಯನ್ನು ಸೆರೆಹಿಡಿಯಬಹುದೇ ಎಂದು ಝಾವೊ ತಂಡವು ಆಶ್ಚರ್ಯಪಟ್ಟಿತು. ಅವರ ಗುಂಪು ಅಲ್ಟ್ರಾಸೌಂಡ್ ಸ್ಟಿಕ್ಕರ್ಗಳ ವಿವಿಧ ರೂಪಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುತ್ತಿದೆ-ವೈದ್ಯರ ಕಚೇರಿಗಳಲ್ಲಿ ಬಳಸುವ ಸಂಜ್ಞಾಪರಿವರ್ತಕಗಳ ಚಿಕಣಿ ಆವೃತ್ತಿಗಳು-ಅವು ಚರ್ಮಕ್ಕೆ ಸುರಕ್ಷಿತವಾಗಿ ಅಂಟಿಕೊಳ್ಳುವ ಹೈಡ್ರೋಜೆಲ್ ವಸ್ತುಗಳೊಂದಿಗೆ ಬಂಧಿತವಾಗಿವೆ.
ತಮ್ಮ ಹೊಸ ಅಧ್ಯಯನದಲ್ಲಿ, ತಂಡವು ಕೈಯ ಸ್ನಾಯುಗಳು ಮತ್ತು ಸ್ನಾಯುರಜ್ಜುಗಳನ್ನು ನಿರಂತರವಾಗಿ ಚಿತ್ರಿಸಲು ಧರಿಸಬಹುದಾದ ರಿಸ್ಟ್ಬ್ಯಾಂಡ್ನಲ್ಲಿ ಅಲ್ಟ್ರಾಸೌಂಡ್ ಸ್ಟಿಕ್ಕರ್ ವಿನ್ಯಾಸವನ್ನು ಸಂಯೋಜಿಸಿತು.
“ನಿಮ್ಮ ಮಣಿಕಟ್ಟುಗಳು ಮತ್ತು ಕೈಗಳ ಸ್ನಾಯುಗಳು ನಿಮ್ಮ ಬೆರಳುಗಳ ಬೊಂಬೆಗಳನ್ನು ಎಳೆಯುವ ತಂತಿಗಳಂತೆ” ಎಂದು ಲು ಹೇಳುತ್ತಾರೆ. “ಆದ್ದರಿಂದ ಕಲ್ಪನೆಯು ಹೀಗಿದೆ: ಪ್ರತಿ ಬಾರಿ ನೀವು ತಂತಿಗಳ ಸ್ಥಿತಿಯನ್ನು ಸೆಳೆಯುವಾಗ, ಕೈಯ ಸ್ಥಿತಿಯನ್ನು ನೀವು ತಿಳಿದುಕೊಳ್ಳುತ್ತೀರಿ.”
ಮ್ಯಾಪಿಂಗ್ ಮ್ಯಾನಿಪ್ಯುಲೇಷನ್
ತಂಡವು ಸ್ಮಾರ್ಟ್ ವಾಚ್ನ ಗಾತ್ರದ ಅಲ್ಟ್ರಾಸಾನಿಕ್ ಸ್ಟಿಕ್ಕರ್ನೊಂದಿಗೆ ಕಂಕಣವನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಿದೆ ಮತ್ತು ಸೆಲ್ ಫೋನ್ನಷ್ಟು ಚಿಕ್ಕದಾದ ಆನ್ಬೋರ್ಡ್ ಎಲೆಕ್ಟ್ರಾನಿಕ್ಸ್ ಅನ್ನು ಸೇರಿಸಿದೆ. ಅವರು ಸ್ವಯಂಸೇವಕರ ಕೈಗಳಿಗೆ ಕಂಕಣವನ್ನು ಜೋಡಿಸಿದರು ಮತ್ತು ಸಾಧನವು ತಮ್ಮ ಬೆರಳುಗಳನ್ನು ವಿವಿಧ ಸನ್ನೆಗಳಲ್ಲಿ ಚಲಿಸಿದಾಗ ಕೈಯ ಸ್ಪಷ್ಟ ಮತ್ತು ಸ್ಥಿರವಾದ ಚಿತ್ರಗಳನ್ನು ಉತ್ಪಾದಿಸುತ್ತದೆ ಎಂದು ದೃಢಪಡಿಸಿದರು.
ಕೈಯ ಕಪ್ಪು ಮತ್ತು ಬಿಳಿ ಅಲ್ಟ್ರಾಸೌಂಡ್ ಚಿತ್ರಗಳನ್ನು ಕೈಯ ನಿರ್ದಿಷ್ಟ ಸ್ಥಾನಗಳಿಗೆ ಹೊಂದಿಸುವುದು ಆಗ ಸವಾಲಾಗಿತ್ತು. ಅದು ಬದಲಾದಂತೆ, ಬೆರಳುಗಳು ಮತ್ತು ಕಾಲ್ಬೆರಳುಗಳು 22 ಡಿಗ್ರಿ ಸ್ವಾತಂತ್ರ್ಯ ಅಥವಾ ವಿಸ್ತರಿಸುವ ಅಥವಾ ಬಾಗುವ ವಿಭಿನ್ನ ವಿಧಾನಗಳಿಗೆ ಸಮರ್ಥವಾಗಿವೆ. ಈ 22 ಡಿಗ್ರಿ ಸ್ವಾತಂತ್ರ್ಯಕ್ಕೆ ಅನುರೂಪವಾಗಿರುವ ತಮ್ಮ ಕೈಗಳ ಅಲ್ಟ್ರಾಸೌಂಡ್ ಚಿತ್ರಗಳಲ್ಲಿ ನಿರ್ದಿಷ್ಟ ಪ್ರದೇಶಗಳನ್ನು ಗುರುತಿಸಬಹುದು ಎಂದು ಸಂಶೋಧಕರು ಕಂಡುಕೊಂಡಿದ್ದಾರೆ. ಉದಾಹರಣೆಗೆ, ಒಂದು ಪ್ರದೇಶದಲ್ಲಿನ ಬದಲಾವಣೆಗಳು ಹೆಬ್ಬೆರಳಿನ ವಿಸ್ತರಣೆಗೆ ಸಂಬಂಧಿಸಿವೆ, ಇನ್ನೊಂದು ಪ್ರದೇಶದಲ್ಲಿನ ಬದಲಾವಣೆಗಳು ತೋರುಬೆರಳಿನ ಚಲನೆಗೆ ಸಂಬಂಧಿಸಿವೆ.
ಈ ಸಂಪರ್ಕಗಳನ್ನು ಸ್ಥಾಪಿಸಲು, ರಿಸ್ಟ್ಬ್ಯಾಂಡ್ ಧರಿಸಿದ ಸ್ವಯಂಸೇವಕನು ತನ್ನ ಕೈಯನ್ನು ವಿವಿಧ ಸ್ಥಾನಗಳಲ್ಲಿ ಸರಿಸಿದಾಗ ಸಂಶೋಧಕರು ಸ್ವಯಂಸೇವಕನ ಸುತ್ತಲೂ ಅನೇಕ ಕ್ಯಾಮೆರಾಗಳೊಂದಿಗೆ ಸನ್ನೆಗಳನ್ನು ರೆಕಾರ್ಡ್ ಮಾಡಿದರು. ಕ್ಯಾಮೆರಾಗಳು ರೆಕಾರ್ಡ್ ಮಾಡಿದ ಕೈ ಸ್ಥಾನಗಳೊಂದಿಗೆ ಅಲ್ಟ್ರಾಸೌಂಡ್ ಚಿತ್ರಗಳ ಪ್ರತ್ಯೇಕ ಪ್ರದೇಶಗಳಲ್ಲಿನ ಬದಲಾವಣೆಗಳನ್ನು ಹೊಂದಿಸುವ ಮೂಲಕ, ತಂಡವು ಕೈಯ ಚಿತ್ರದ ಪ್ರದೇಶಗಳನ್ನು ಸೂಕ್ತ ಮಟ್ಟದ ಕೈ ಸ್ವಾತಂತ್ರ್ಯದೊಂದಿಗೆ ನಕ್ಷೆ ಮಾಡಲು ಸಾಧ್ಯವಾಯಿತು. ಆದರೆ ಮಾನವರು ಈ ಭಾಷಾಂತರವನ್ನು ನಿರಂತರವಾಗಿ ಮತ್ತು ನೈಜ ಸಮಯದಲ್ಲಿ ಮಾಡುವುದು ಅಸಾಧ್ಯ.
ಆದ್ದರಿಂದ ತಂಡವು ಕೃತಕ ಬುದ್ಧಿಮತ್ತೆಯತ್ತ ತಿರುಗಿತು. ಚಿತ್ರಗಳಲ್ಲಿನ ಮಾದರಿಗಳನ್ನು ಗುರುತಿಸಲು ಮತ್ತು ನಿರ್ದಿಷ್ಟ ಲೇಬಲ್ಗಳೊಂದಿಗೆ ಅವುಗಳನ್ನು ಹೊಂದಿಸಲು ತರಬೇತಿ ನೀಡಬಹುದಾದ AI ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ಅವರು ಬಳಸಿದರು, ಮತ್ತು ಈ ಸಂದರ್ಭದಲ್ಲಿ, ಕೈಯ ಸ್ವಾತಂತ್ರ್ಯದ ವಿವಿಧ ಹಂತಗಳು. ಸಂಶೋಧಕರು ಅಲ್ಟ್ರಾಸೌಂಡ್ ಚಿತ್ರಗಳೊಂದಿಗೆ ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ತರಬೇತಿ ಮಾಡಿದರು, ಅವರು ನಿಖರವಾಗಿ ಲೇಬಲ್ ಮಾಡಿದರು ಮತ್ತು ನಿರ್ದಿಷ್ಟ ಮಟ್ಟದ ಸ್ವಾತಂತ್ರ್ಯದೊಂದಿಗೆ ಸಂಬಂಧಿಸಿದ ಚಿತ್ರದ ಪ್ರದೇಶಗಳನ್ನು ವಿವರಿಸಿದರು. ಅವರು ಅಲ್ಟ್ರಾಸೌಂಡ್ ಚಿತ್ರಗಳ ಹೊಸ ಸೆಟ್ನಲ್ಲಿ ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ಪರೀಕ್ಷಿಸಿದರು ಮತ್ತು ಅದು ಅನುಗುಣವಾದ ಕೈ ಸನ್ನೆಗಳನ್ನು ಸರಿಯಾಗಿ ಊಹಿಸುತ್ತದೆ ಎಂದು ಕಂಡುಕೊಂಡರು.
ಸಂಶೋಧಕರು AI ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ಕಂಕಣಕ್ಕೆ ಯಶಸ್ವಿಯಾಗಿ ಸಂಪರ್ಕಿಸಿದ ನಂತರ, ಅವರು ಹೆಚ್ಚಿನ ಸ್ವಯಂಸೇವಕರಲ್ಲಿ ಸಾಧನವನ್ನು ಪರೀಕ್ಷಿಸಿದರು. ಹೊಸ ಅಧ್ಯಯನಕ್ಕಾಗಿ, ವಿಭಿನ್ನ ಕೈ ಮತ್ತು ಮಣಿಕಟ್ಟಿನ ಗಾತ್ರದ ಎಂಟು ಸ್ವಯಂಸೇವಕರು ಕಡಗಗಳನ್ನು ಧರಿಸಿದ್ದರು, ಅವರು ಅಮೇರಿಕನ್ ಸೈನ್ ಲ್ಯಾಂಗ್ವೇಜ್ನಲ್ಲಿ ಎಲ್ಲಾ 26 ಅಕ್ಷರಗಳಿಗೆ ಚಿಹ್ನೆಗಳನ್ನು ಮಾಡುವುದು ಸೇರಿದಂತೆ ವಿವಿಧ ಕೈ ಸನ್ನೆಗಳನ್ನು ರಚಿಸಿದರು. ಅವರ ಬಳಿ ಟೆನ್ನಿಸ್ ಚೆಂಡುಗಳು, ಪ್ಲಾಸ್ಟಿಕ್ ಬಾಟಲಿಗಳು, ಕತ್ತರಿ ಮತ್ತು ಪೆನ್ಸಿಲ್ಗಳಂತಹ ವಸ್ತುಗಳು ಸಹ ಇದ್ದವು. ಪ್ರತಿಯೊಂದು ಸಂದರ್ಭದಲ್ಲಿ, ಮಣಿಕಟ್ಟು ನಿಖರವಾಗಿ ಟ್ರ್ಯಾಕ್ ಮಾಡಿತು ಮತ್ತು ಕೈಯ ಸ್ಥಾನವನ್ನು ಊಹಿಸುತ್ತದೆ.
ಸಂಭಾವ್ಯ ಅಪ್ಲಿಕೇಶನ್ಗಳನ್ನು ಪ್ರದರ್ಶಿಸಲು, ತಂಡವು ಸರಳವಾದ ಕಂಪ್ಯೂಟರ್ ಪ್ರೋಗ್ರಾಂ ಅನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿತು, ಅವರು ರಿಸ್ಟ್ಬ್ಯಾಂಡ್ಗೆ ವೈರ್ಲೆಸ್ನಿಂದ ಸಂಪರ್ಕಿಸಿದರು. ಧರಿಸುವವರು ಪಿಂಚ್ ಮತ್ತು ಗ್ರ್ಯಾಬ್ ಚಲನೆಗಳ ಮೂಲಕ ಹೋದಂತೆ, ಸನ್ನೆಗಳು ಕಂಪ್ಯೂಟರ್ ಪರದೆಯ ಮೇಲೆ ವಸ್ತುವನ್ನು ಝೂಮ್ ಇನ್ ಮತ್ತು ಔಟ್ ಮಾಡಲು ಅನುರೂಪವಾಗಿದೆ ಮತ್ತು ವಾಸ್ತವಿಕವಾಗಿ ಚಲಿಸುವ ಮತ್ತು ಸುಗಮ ಮತ್ತು ಸ್ಥಿರವಾದ ರೀತಿಯಲ್ಲಿ ಅದನ್ನು ನಿರ್ವಹಿಸುತ್ತದೆ.
ಸಂಶೋಧಕರು ರಿಸ್ಟ್ಬ್ಯಾಂಡ್ ಅನ್ನು ಸರಳವಾದ ವಾಣಿಜ್ಯ ರೋಬೋಟ್ ಆರ್ಮ್ಗಾಗಿ ವೈರ್ಲೆಸ್ ನಿಯಂತ್ರಕವಾಗಿ ಪರೀಕ್ಷಿಸಿದ್ದಾರೆ. ಕಂಕಣವನ್ನು ಧರಿಸಿರುವಾಗ, ಸ್ವಯಂಸೇವಕರೊಬ್ಬರು ಕೀಬೋರ್ಡ್ ನುಡಿಸುವ ಮೂಲಕ ಹೋದರು. ರೋಬೋಟ್, ಪ್ರತಿಯಾಗಿ, ಪಿಯಾನೋದಲ್ಲಿ ಸರಳವಾದ ಮಧುರವನ್ನು ನುಡಿಸಲು ನೈಜ ಸಮಯದಲ್ಲಿ ಚಲನೆಯನ್ನು ಅನುಕರಿಸಿತು. ಅದೇ ರೋಬೋಟ್ ಟೇಬಲ್ಟಾಪ್ ಬಾಸ್ಕೆಟ್ಬಾಲ್ ಆಟವನ್ನು ಆಡಲು ಮಾನವ ಬೆರಳನ್ನು ಅನುಕರಿಸಲು ಸಾಧ್ಯವಾಯಿತು.
ಝಾವೋ ರಿಸ್ಟ್ಬ್ಯಾಂಡ್ ಹಾರ್ಡ್ವೇರ್ ಅನ್ನು ಮತ್ತಷ್ಟು ಚಿಕ್ಕದಾಗಿಸಲು ಯೋಜಿಸಿದೆ ಮತ್ತು ವಿಶಾಲವಾದ ಕೈ ಗಾತ್ರಗಳು ಮತ್ತು ಆಕಾರಗಳೊಂದಿಗೆ ಸ್ವಯಂಸೇವಕರಿಂದ ಹೆಚ್ಚಿನ ಸನ್ನೆಗಳೊಂದಿಗೆ AI ಸಾಫ್ಟ್ವೇರ್ಗೆ ತರಬೇತಿ ನೀಡುತ್ತದೆ. ಅಂತಿಮವಾಗಿ, ಹೆಚ್ಚಿನ ಕೌಶಲ್ಯದೊಂದಿಗೆ ಹುಮನಾಯ್ಡ್ ರೋಬೋಟ್ಗಳು ಅಥವಾ ವರ್ಚುವಲ್ ವಸ್ತುಗಳನ್ನು ನಿಸ್ತಂತುವಾಗಿ ನಿಯಂತ್ರಿಸಲು ಯಾರಾದರೂ ಧರಿಸಬಹುದಾದ ಮಣಿಕಟ್ಟಿನ ಟ್ರ್ಯಾಕರ್ ಅನ್ನು ತಂಡವು ನಿರ್ಮಿಸುತ್ತಿದೆ.
“ಕೈಯಲ್ಲಿ ಹಿಡಿಯುವ ಇಮೇಜಿಂಗ್ ಮೂಲಕ ಕೌಶಲ್ಯಪೂರ್ಣ ಕೈ ಚಲನೆಯನ್ನು ಪತ್ತೆಹಚ್ಚಲು ಇದು ಅತ್ಯಂತ ಮುಂದುವರಿದ ಮಾರ್ಗವಾಗಿದೆ ಎಂದು ನಾವು ನಂಬುತ್ತೇವೆ” ಎಂದು ಝಾವೋ ಹೇಳುತ್ತಾರೆ. “ಈ ಧರಿಸಬಹುದಾದ ಅಲ್ಟ್ರಾಸೌಂಡ್ ಬ್ಯಾಂಡ್ಗಳು ವರ್ಚುವಲ್ ರಿಯಾಲಿಟಿ ಮತ್ತು ರೊಬೊಟಿಕ್ ಕೈಗಳಿಗೆ ಅರ್ಥಗರ್ಭಿತ ಮತ್ತು ಬಹುಮುಖ ನಿಯಂತ್ರಣವನ್ನು ಒದಗಿಸಬಹುದು ಎಂದು ನಾವು ಭಾವಿಸುತ್ತೇವೆ.”
ಈ ಸಂಶೋಧನೆಯನ್ನು MIT, US ನ್ಯಾಷನಲ್ ಇನ್ಸ್ಟಿಟ್ಯೂಟ್ ಆಫ್ ಹೆಲ್ತ್, US ನ್ಯಾಷನಲ್ ಸೈನ್ಸ್ ಫೌಂಡೇಶನ್, US ಡಿಪಾರ್ಟ್ಮೆಂಟ್ ಆಫ್ ಡಿಫೆನ್ಸ್ ಮತ್ತು ಸಿಂಗಾಪುರ್-MIT ಅಲೈಯನ್ಸ್ ಫಾರ್ ರಿಸರ್ಚ್ ಅಂಡ್ ಟೆಕ್ನಾಲಜಿ ಮೂಲಕ ಸಿಂಗಾಪುರದ ನ್ಯಾಷನಲ್ ರಿಸರ್ಚ್ ಫೌಂಡೇಶನ್ ಭಾಗಶಃ ಬೆಂಬಲಿಸಿದೆ.






Leave a Reply