
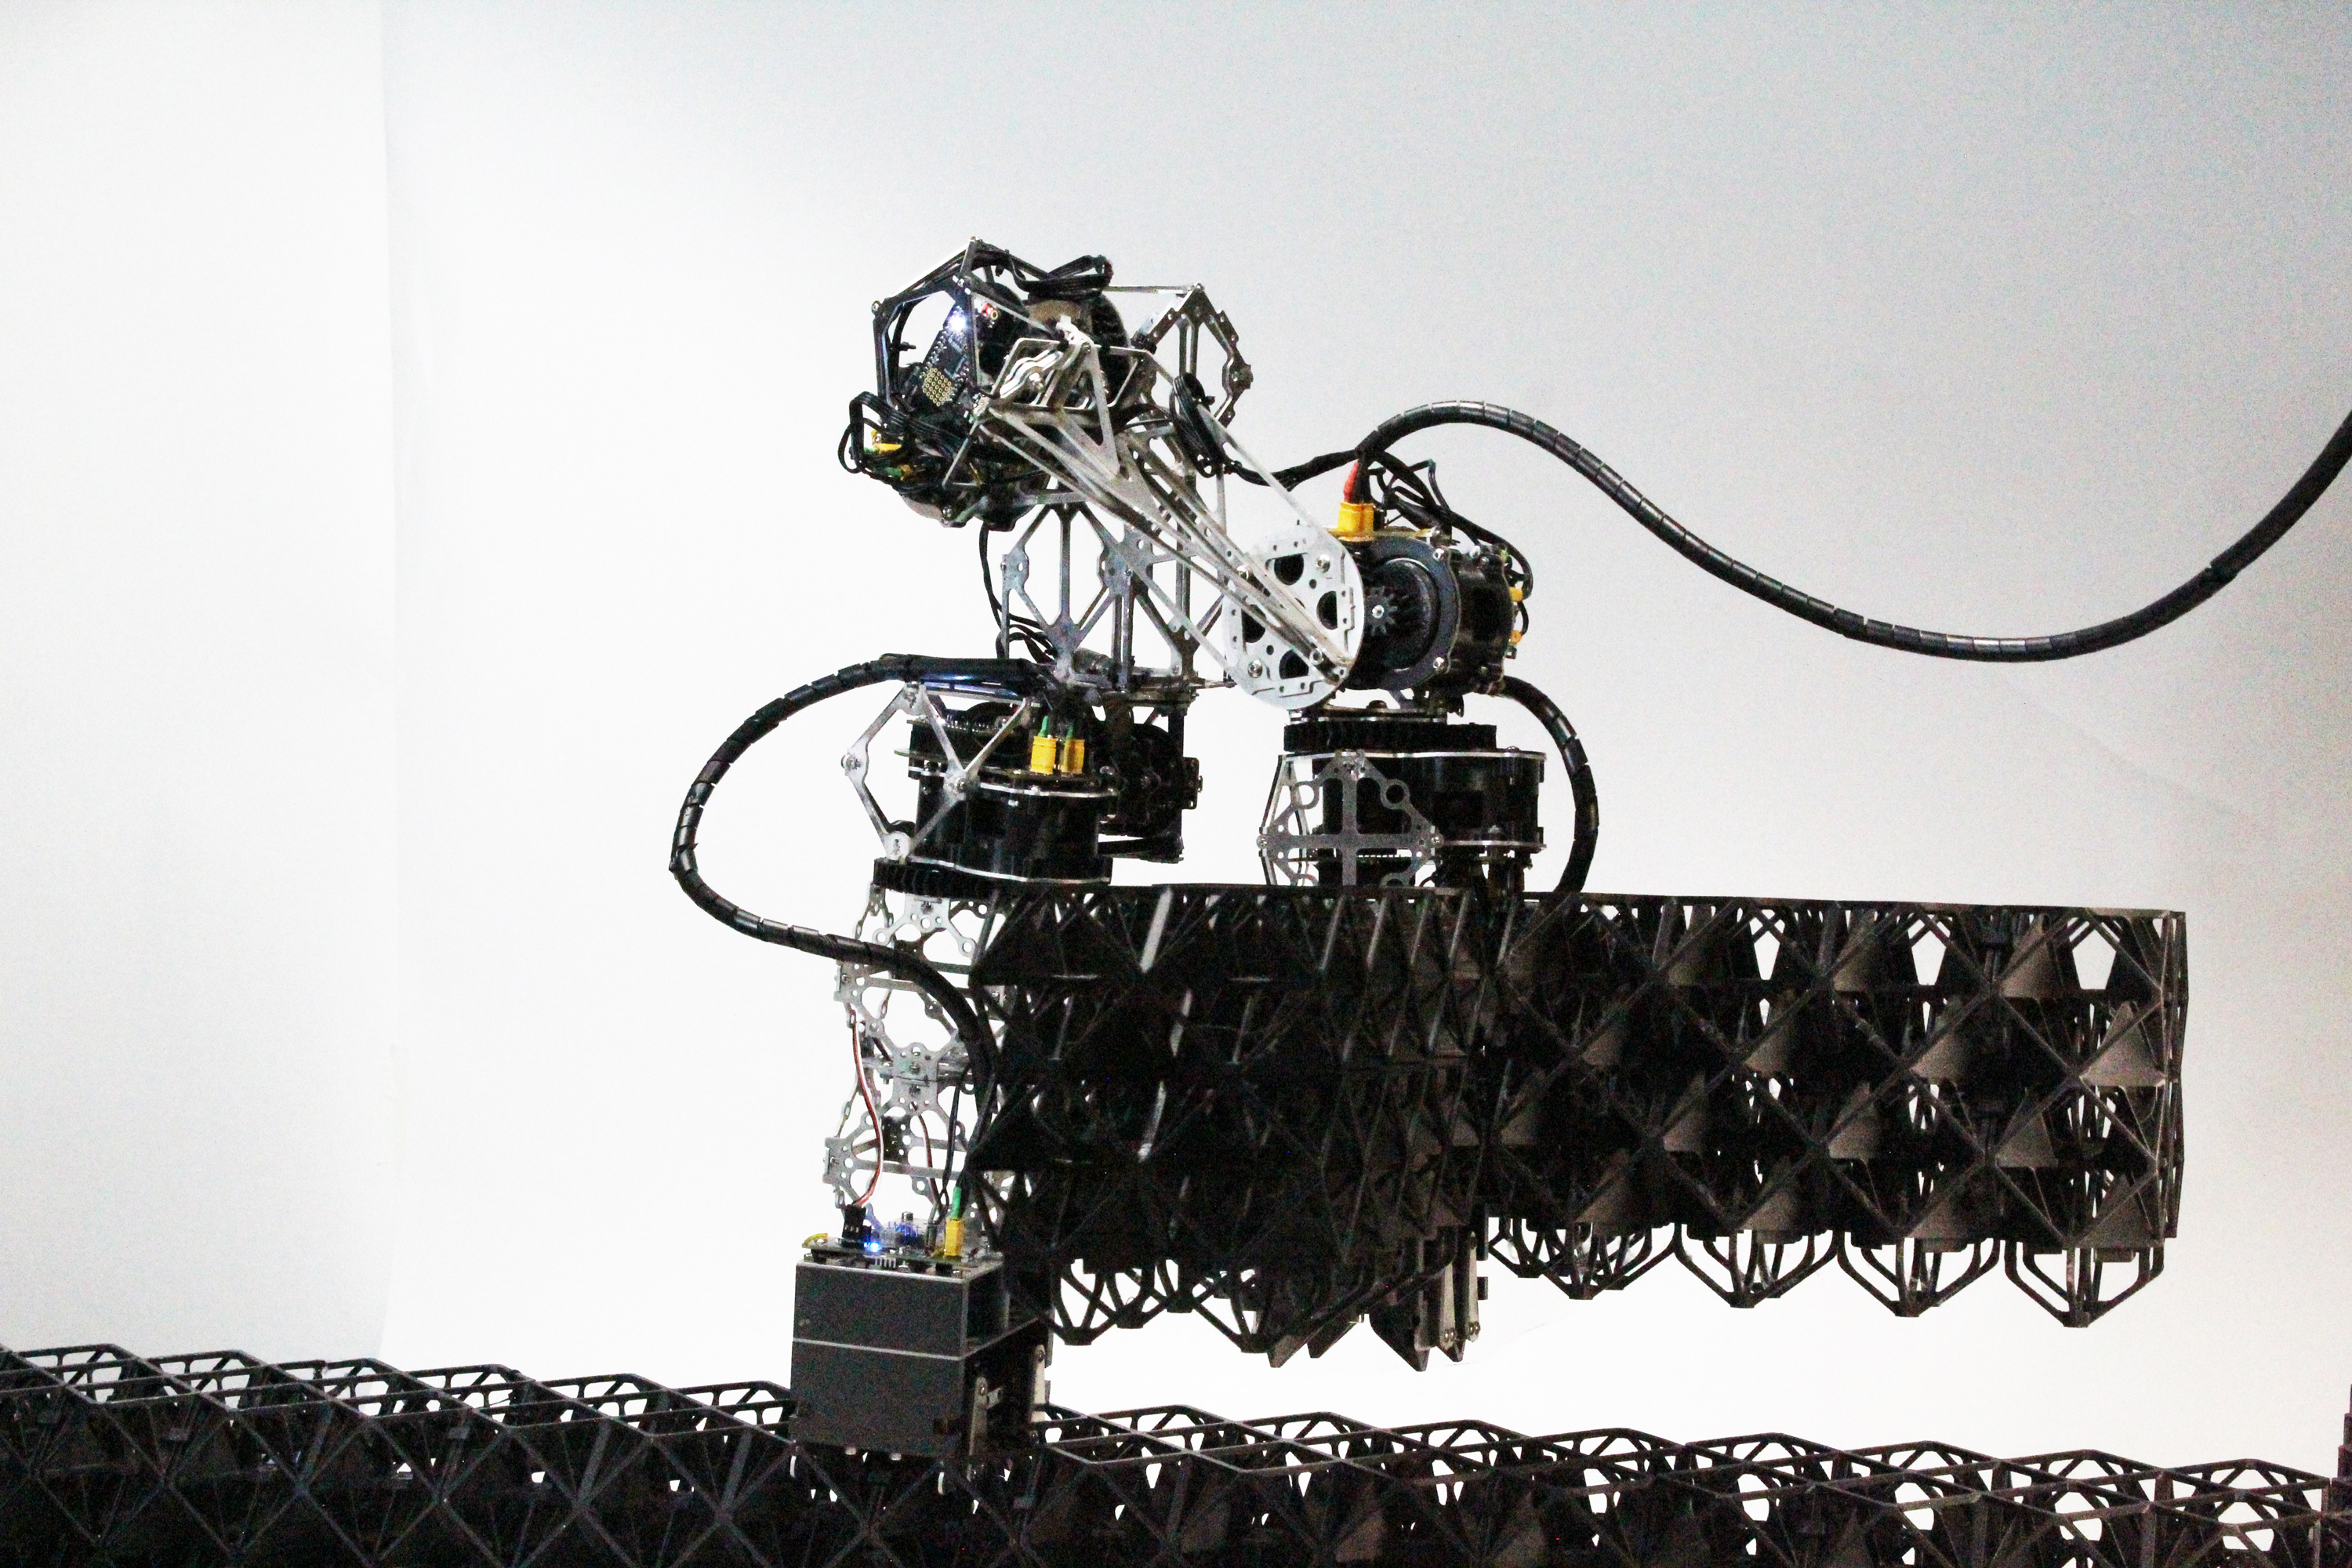
ಅಂತಹ ವ್ಯವಸ್ಥೆಯನ್ನು ವ್ಯಾಪಕವಾಗಿ ನಿಯೋಜಿಸುವ ಮೊದಲು ಸ್ಕೇಲೆಬಿಲಿಟಿ, ಬಾಳಿಕೆ, ದೀರ್ಘಾವಧಿಯ ಸಮರ್ಥನೀಯತೆ ಮತ್ತು ಬೆಂಕಿಯ ಪ್ರತಿರೋಧದಂತಹ ಪ್ರಮುಖ ಪರಿಗಣನೆಗಳನ್ನು ಅನ್ವೇಷಿಸಬೇಕಾಗಿದ್ದರೂ, ಈ ಆರಂಭಿಕ ಫಲಿತಾಂಶಗಳು ಸ್ವಯಂಚಾಲಿತ ಆನ್-ಸೈಟ್ ನಿರ್ಮಾಣಕ್ಕಾಗಿ ಈ ವಿಧಾನದ ಸಾಮರ್ಥ್ಯವನ್ನು ತೋರಿಸುತ್ತವೆ ಎಂದು ಸಂಶೋಧಕರು ಹೇಳುತ್ತಾರೆ.
“ನಮಗೆ ಹೆಚ್ಚು ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಮತ್ತು ಸಮರ್ಥವಾಗಿ ನಿರ್ಮಿಸಲು ಅನುವು ಮಾಡಿಕೊಡಲು ನಿರ್ಮಿಸಿದ ಪರಿಸರದಲ್ಲಿ ಡಿಜಿಟಲ್ ತಯಾರಿಕೆಯನ್ನು ಬಳಸಲು ಡಿಸ್ಕ್ರೀಟ್ ಮೆಶ್ ರೊಬೊಟಿಕ್ಸ್ ಹೇಗೆ ಪ್ರಾಯೋಗಿಕ ಮಾರ್ಗವನ್ನು ಒದಗಿಸುತ್ತದೆ ಎಂಬುದರ ಕುರಿತು ನಾನು ಉತ್ಸುಕನಾಗಿದ್ದೇನೆ” ಎಂದು MIT ಯ ಸೆಂಟರ್ ಫಾರ್ ಬಿಟ್ಸ್ ಮತ್ತು ಆಟಮ್ಸ್ (CBA) ನಲ್ಲಿ ಪದವಿ ವಿದ್ಯಾರ್ಥಿನಿ ಮತ್ತು ಅಧ್ಯಯನದ ಪ್ರಮುಖ ಲೇಖಕಿ ಮೀನಾ ಸ್ಮಿತ್ ಹೇಳುತ್ತಾರೆ.
ಸ್ವಿಟ್ಜರ್ಲೆಂಡ್ನ ಎಕೋಲ್ ಪಾಲಿಟೆಕ್ನಿಕ್ ಫೆಡೆರೆಲ್ ಡಿ ಲೌಸನ್ನೆಯಲ್ಲಿ ಪದವಿ ವಿದ್ಯಾರ್ಥಿ ಮತ್ತು MIT ಯಲ್ಲಿ ಮಾಜಿ ಸಂದರ್ಶಕ ಸಂಶೋಧಕ ಪಾಲ್ ರಿಚರ್ಡ್ ಅವರು ಪೇಪರ್ನಲ್ಲಿ ಸೇರಿಕೊಂಡರು; ಅಲ್ಫೊನ್ಸೊ ಪರ್ರಾ ರೂಬಿಯೊ, CBA ನಲ್ಲಿ ಪದವಿ ವಿದ್ಯಾರ್ಥಿ; ಮತ್ತು ಹಿರಿಯ ಲೇಖಕ ನೀಲ್ ಗೆರ್ಶೆನ್ಫೆಲ್ಡ್, MIT ಪ್ರಾಧ್ಯಾಪಕ ಮತ್ತು CBA ನಿರ್ದೇಶಕ. ರಲ್ಲಿ ಸಂಶೋಧನೆ ನಿರ್ಮಾಣದಲ್ಲಿ ಆಟೊಮೇಷನ್.
ಉತ್ತಮ ಬಿಲ್ಡಿಂಗ್ ಬ್ಲಾಕ್ಸ್ ವಿನ್ಯಾಸ
ಕಳೆದ ಕೆಲವು ವರ್ಷಗಳಿಂದ, ಬಿಟ್ಸ್ ಮತ್ತು ಪರಮಾಣುಗಳ ಕೇಂದ್ರದ ಸಂಶೋಧಕರು ವೋಕ್ಸೆಲ್ಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುತ್ತಿದ್ದಾರೆ, ಲ್ಯಾಟಿಸ್-ರೀತಿಯ ಬಿಲ್ಡಿಂಗ್ ಬ್ಲಾಕ್ಗಳನ್ನು ಹೆಚ್ಚಿನ ಶಕ್ತಿ ಮತ್ತು ಠೀವಿಗಳ ವಸ್ತುಗಳಲ್ಲಿ ಜೋಡಿಸಬಹುದು, ಉದಾಹರಣೆಗೆ ಏರ್ಪ್ಲೇನ್ ರೆಕ್ಕೆಗಳು, ವಿಂಡ್ ಟರ್ಬೈನ್ ಬ್ಲೇಡ್ಗಳು ಮತ್ತು ಬಾಹ್ಯಾಕಾಶ ರಚನೆಗಳು.
“ಇಲ್ಲಿ ನಾವು ಏರೋಸ್ಪೇಸ್ ತತ್ವಗಳನ್ನು ತೆಗೆದುಕೊಳ್ಳುತ್ತಿದ್ದೇವೆ ಮತ್ತು ಅವುಗಳನ್ನು ಕಟ್ಟಡಗಳಿಗೆ ಅನ್ವಯಿಸುತ್ತಿದ್ದೇವೆ. ನಾವು ಕಟ್ಟಡಗಳನ್ನು ವಿಮಾನಗಳಂತೆ ಏಕೆ ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಮಾಡಬಾರದು?” NASA, Airbus ಮತ್ತು Boeing ನೊಂದಿಗೆ ವೋಕ್ಸೆಲ್ ಜೋಡಣೆಯ ಮೇಲೆ ಅವರ ಲ್ಯಾಬ್ ಮಾಡಿದ ಕೆಲಸದ ಆಧಾರದ ಮೇಲೆ, ಗೆರ್ಶೆನ್ಫೆಲ್ಡ್ ಹೇಳುತ್ತಾರೆ.
ಕಟ್ಟಡಗಳಿಗೆ ವೋಕ್ಸೆಲ್ ಅಸೆಂಬ್ಲಿ ಕಾರ್ಯತಂತ್ರಗಳ ಕಾರ್ಯಸಾಧ್ಯತೆಯನ್ನು ಅನ್ವೇಷಿಸಲು, ಸಂಶೋಧಕರು ಮೊದಲು ಗಾಜಿನ-ಬಲವರ್ಧಿತ ನೈಲಾನ್ ಕ್ಯೂಬೊಕ್ಟಾಹೆಡ್ರನ್ ಮತ್ತು ಸ್ಟೀಲ್ ಕೆಲ್ವಿನ್ ಮೆಶ್ ಸೇರಿದಂತೆ ಎಂಟು ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ವೋಕ್ಸೆಲ್ ವಿನ್ಯಾಸಗಳ ಯಾಂತ್ರಿಕ ಕಾರ್ಯಕ್ಷಮತೆ ಮತ್ತು ಬಾಳಿಕೆಗಳನ್ನು ಮೌಲ್ಯಮಾಪನ ಮಾಡಿದರು.
ಈ ಮೌಲ್ಯಮಾಪನದ ಆಧಾರದ ಮೇಲೆ, ಅವರು ಹೊಸ ಜ್ಯಾಮಿತಿಯನ್ನು ಬಳಸಿಕೊಂಡು ಮೂರು ವೋಕ್ಸೆಲ್ಗಳ ಗುಂಪನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದರು, ಅದನ್ನು ರೋಬಾಟ್ನಿಂದ ಸುಲಭವಾಗಿ ದೊಡ್ಡ ರಚನೆಯಾಗಿ ಜೋಡಿಸಬಹುದು. ಬಲವಾದ ಮತ್ತು ಕಠಿಣವಾದ ಆಕ್ಟೆಟ್ ಲ್ಯಾಟಿಸ್ ಅನ್ನು ಆಧರಿಸಿದ ಹೊಸ ವಿನ್ಯಾಸವು ಯಾಂತ್ರಿಕವಾಗಿ ಕಟ್ಟುನಿಟ್ಟಾದ ರಚನೆಗಳಿಗೆ ಅನುಗುಣವಾಗಿರುತ್ತದೆ.
“ಈ ವೋಕ್ಸೆಲ್ಗಳ ಇಂಟರ್ಲಾಕಿಂಗ್ ಸ್ವಭಾವವು ಸಿಸ್ಟಂನಲ್ಲಿ ಅನೇಕ ಕನೆಕ್ಟರ್ಗಳನ್ನು ಹೊಂದುವ ಅಗತ್ಯವಿಲ್ಲದೇ ನಾವು ಉತ್ತಮ ಯಾಂತ್ರಿಕ ಗುಣಲಕ್ಷಣಗಳನ್ನು ಸಾಧಿಸಬಹುದು ಎಂದರ್ಥ, ಆದ್ದರಿಂದ ನಿರ್ಮಾಣ ಪ್ರಕ್ರಿಯೆಯು ಹೆಚ್ಚು ವೇಗವಾಗಿ ಹೋಗಬಹುದು” ಎಂದು ಸ್ಮಿತ್ ಹೇಳುತ್ತಾರೆ.
ನಿರ್ಮಾಣವನ್ನು ವೇಗಗೊಳಿಸಲು, ಅವರು ತಮ್ಮ ದೇಹವನ್ನು ಲಂಗರು ಹಾಕುವ ಮತ್ತು ವಿಸ್ತರಿಸುವ ಮೂಲಕ ವೋಕ್ಸೆಲ್ ರಚನೆಯ ಮೇಲೆ ತೆವಳುವ ಇಂಚ್ ವರ್ಮ್ ತರಹದ ರೋಬೋಟ್ಗಳನ್ನು ಆಧರಿಸಿ ರೋಬೋಟಿಕ್ ಅಸೆಂಬ್ಲಿ ವ್ಯವಸ್ಥೆಯನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಿದರು. ಈ ಮಾಡ್ಯುಲರ್ ಇಂಚ್ವರ್ಮ್ ಲ್ಯಾಟಿಸ್ ಅಸೆಂಬ್ಲರ್ ರೋಬೋಟ್ಗಳು, ಅಥವಾ MILAbots, ವೋಕ್ಸೆಲ್ ಬಿಲ್ಡಿಂಗ್ ಬ್ಲಾಕ್ಗಳನ್ನು ಇರಿಸಲು ಮತ್ತು ಪ್ರತಿ ತುದಿಯಲ್ಲಿ ಆಗಾಗ್ಗೆ-ಹೊಂದಾಣಿಕೆಯಾಗುವ ಸಂಪರ್ಕಗಳನ್ನು ಸಂಪರ್ಕಿಸಲು ಗ್ರಿಪ್ಪರ್ಗಳನ್ನು ಬಳಸುತ್ತವೆ.
“ರೋಬೋಟ್ಗಳು ವೋಕ್ಸೆಲ್ಗಳನ್ನು ಸ್ಥಳದಲ್ಲಿ ಇರಿಸುವ ಮೂಲಕ ಅವುಗಳನ್ನು ಜೋಡಿಸಬಹುದು ಮತ್ತು ತುಣುಕುಗಳನ್ನು ಒಟ್ಟಿಗೆ ಹೊಂದಿಕೊಳ್ಳುವಂತೆ ಮಾಡಲು ಅವುಗಳ ಮೇಲೆ ನಡೆಯಬಹುದು. ರೋಬೋಟ್ಗಳು ಮತ್ತು ವೋಕ್ಸೆಲ್ಗಳ ನಡುವಿನ ಯಾಂತ್ರಿಕ ಪರಸ್ಪರ ಕ್ರಿಯೆಯ ಆಧಾರದ ಮೇಲೆ ನಾವು ನಿಖರವಾದ ಕುಶಲತೆಯನ್ನು ಮಾಡಬಹುದು” ಎಂದು ಸ್ಮಿತ್ ವಿವರಿಸುತ್ತಾರೆ.
ಪ್ಲಾಸ್ಟಿಕ್, ಪ್ಲೈವುಡ್ ಮತ್ತು ಸ್ಟೀಲ್ ಎಂಬ ಮೂರು ವಸ್ತುಗಳನ್ನು ಬಳಸಿಕೊಂಡು ತಮ್ಮ ಹೊಸ ವೋಕ್ಸೆಲ್ ವಿನ್ಯಾಸಗಳನ್ನು ರಚಿಸಲು ಅಗತ್ಯವಿರುವ ಇಂಗಾಲವನ್ನು ತಂಡವು ಅಧ್ಯಯನ ಮಾಡಿದೆ. ನಂತರ ಅವರು ಸರಳವಾದ ಒಂದು ಅಂತಸ್ತಿನ ಕಟ್ಟಡವನ್ನು ನಿರ್ಮಿಸಲು ರೋಬೋಟಿಕ್ ಅಸೆಂಬ್ಲಿ ವ್ಯವಸ್ಥೆಯನ್ನು ಬಳಸುವ ಒಯ್ಯುವಿಕೆ ಮತ್ತು ವೆಚ್ಚವನ್ನು ಮೌಲ್ಯಮಾಪನ ಮಾಡಿದರು. ಸಂಶೋಧಕರು ಈ ಲೆಕ್ಕಾಚಾರಗಳನ್ನು ಇತರ ನಿರ್ಮಾಣ ವಿಧಾನಗಳ ಸೂಚಕಗಳೊಂದಿಗೆ ಹೋಲಿಸಿದ್ದಾರೆ.
ಸಂಭಾವ್ಯ ಪರಿಸರ ಪ್ರಯೋಜನಗಳು
ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ವಿಧಾನಗಳಿಗೆ ಹೋಲಿಸಿದರೆ ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ಹೆಚ್ಚಿನ ವೋಕ್ಸೆಲ್ಗಳು, ವಿಶೇಷವಾಗಿ ಪ್ಲಾಸ್ಟಿಕ್ನಿಂದ ಮಾಡಲ್ಪಟ್ಟವುಗಳು ಸಮರ್ಥನೀಯತೆಯ ವಿಷಯದಲ್ಲಿ ಕಳಪೆಯಾಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತವೆ ಎಂದು ಅವರು ಕಂಡುಕೊಂಡರು, ಆದರೆ ಅವರು ವಿನ್ಯಾಸಗೊಳಿಸಿದ ಉಕ್ಕು ಮತ್ತು ಮರದ ವೊಕ್ಸೆಲ್ಗಳು ಗಮನಾರ್ಹ ಪರಿಸರ ಪ್ರಯೋಜನಗಳನ್ನು ನೀಡುತ್ತವೆ.
ಉದಾಹರಣೆಗೆ, ಉಕ್ಕಿನ ವೊಕ್ಸೆಲ್ಗಳ ಬಳಕೆಯು 3D ಪ್ರಿಂಟ್ ಕಾಂಕ್ರೀಟ್ಗೆ ಅಗತ್ಯವಿರುವ ಇಂಗಾಲದ 36 ಪ್ರತಿಶತವನ್ನು ಮತ್ತು ಎಂಬೆಡೆಡ್ ಕಾಂಕ್ರೀಟ್ನಲ್ಲಿ ಉತ್ಪತ್ತಿಯಾಗುವ 52 ಪ್ರತಿಶತ ಇಂಗಾಲವನ್ನು ಮಾತ್ರ ಉತ್ಪಾದಿಸುತ್ತದೆ. ಪ್ಲೈವುಡ್ ವೋಕ್ಸೆಲ್ಗಳು ಕಡಿಮೆ ಇಂಗಾಲದ ಹೆಜ್ಜೆಗುರುತನ್ನು ಹೊಂದಿದ್ದು, ಅನುಕ್ರಮವಾಗಿ 17 ಮತ್ತು 24 ಪ್ರತಿಶತ ಸಾಕಾರಗೊಂಡ ಇಂಗಾಲವನ್ನು ಹೊಂದಿದೆ.
“ಪ್ಲಾಸ್ಟಿಕ್ ಆಧಾರಿತ ವೋಕ್ಸೆಲ್ ವಿಧಾನಕ್ಕೆ ಇನ್ನೂ ಸಾಮರ್ಥ್ಯವಿದೆ, ನಾವು ಯಾವ ರೀತಿಯ ಪ್ಲಾಸ್ಟಿಕ್ಗಳು, ಫಿಲ್ಗಳು ಮತ್ತು ಜ್ಯಾಮಿತಿಗಳನ್ನು ಬಳಸುತ್ತೇವೆ ಎಂಬುದರ ಕುರಿತು ನಾವು ಸ್ವಲ್ಪ ಹೆಚ್ಚು ಕಾರ್ಯತಂತ್ರವನ್ನು ಹೊಂದಿರಬೇಕು” ಎಂದು ಸ್ಮಿತ್ ಹೇಳುತ್ತಾರೆ.
ಇದರ ಜೊತೆಗೆ, ಉಕ್ಕು ಮತ್ತು ಮರದ ವೋಕ್ಸೆಲ್ಗಳ ಜೋಡಣೆಗೆ ನಿರೀಕ್ಷಿತ ಅನುಸ್ಥಾಪನ ಸಮಯವು ಸರಾಸರಿ 99 ಗಂಟೆಗಳು, ಆದರೆ ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ನಿರ್ಮಾಣ ವಿಧಾನಗಳು ಸರಾಸರಿ 155 ಗಂಟೆಗಳು.
ಈ ವೇಗದ ಪ್ರಯೋಜನಗಳು ವೋಕ್ಸೆಲ್ ಜೋಡಣೆಯ ಹಂಚಿಕೆಯ ಸ್ವರೂಪವನ್ನು ಅವಲಂಬಿಸಿವೆ. 20 ರೋಬೋಟ್ಗಳ ತಂಡವು ಏಕಕಾಲದಲ್ಲಿ ಕಾರ್ಯನಿರ್ವಹಿಸುವುದರೊಂದಿಗೆ ಏಕಾಂಗಿಯಾಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುವ ಏಕೈಕ MILAbot ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ಯಂತ್ರೋಪಕರಣಗಳಿಗಿಂತ ಹೆಚ್ಚು ನಿಧಾನವಾಗಿದ್ದರೂ, ಸಿಸ್ಟಮ್ ಕಡಿಮೆ ವೆಚ್ಚದಲ್ಲಿ ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ಯಾಂತ್ರೀಕೃತಗೊಂಡ ವಿಧಾನಗಳನ್ನು ನಿರ್ವಹಿಸುತ್ತದೆ ಅಥವಾ ಮೀರಿಸುತ್ತದೆ.
“ಈ ವಿಧಾನದ ಒಂದು ಪ್ರಯೋಜನವೆಂದರೆ ಅದು ಎಷ್ಟು ಸ್ಕೇಲೆಬಲ್ ಆಗಿದೆ. ನೀವು ನಿರ್ಮಿಸಲು ಪ್ರಾರಂಭಿಸಬಹುದು ಮತ್ತು ನಿಮಗೆ ಹೊಸ ಕೊಠಡಿ ಬೇಕು ಎಂದು ತಿರುಗಿದರೆ, ನೀವು ಕೇವಲ ರಚನೆಗೆ ಸೇರಿಸಬಹುದು. ಇದು ಹಿಂತಿರುಗಿಸಬಹುದಾಗಿದೆ, ಆದ್ದರಿಂದ ನಿಮ್ಮ ಬಳಕೆಯು ಬದಲಾದರೆ, ನೀವು ವೋಕ್ಸೆಲ್ಗಳನ್ನು ವಿಭಜಿಸಬಹುದು ಮತ್ತು ರಚನೆಯನ್ನು ಬದಲಾಯಿಸಬಹುದು” ಎಂದು ಗೆರ್ಶೆನ್ಫೆಲ್ಡ್ ಹೇಳಿದರು.
ಸಂಶೋಧಕರು ಇಂಟರ್ಫೇಸ್ ಅನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ ಅದು ಬಳಕೆದಾರರಿಗೆ ವೋಕ್ಸೆಲ್ ರಚನೆಯನ್ನು ಆಮದು ಮಾಡಿಕೊಳ್ಳಲು ಅಥವಾ ವಿನ್ಯಾಸಗೊಳಿಸಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ. ಸ್ವಯಂಚಾಲಿತ ವ್ಯವಸ್ಥೆಯು ನಿರ್ಮಾಣಕ್ಕಾಗಿ MILAbots ಅನುಸರಿಸಬೇಕಾದ ಮಾರ್ಗಗಳನ್ನು ನಿರ್ಧರಿಸುತ್ತದೆ ಮತ್ತು ಅಸೆಂಬ್ಲರ್ಗಳಿಗೆ ಆಜ್ಞೆಗಳನ್ನು ಕಳುಹಿಸುತ್ತದೆ.
ಯೋಜನೆಯ ಮುಂದಿನ ಹಂತವು ಭೂತಾನ್ನಲ್ಲಿ ಒಂದು ದೊಡ್ಡ ಪರೀಕ್ಷಾ ತಾಣವಾಗಿದೆ, ಅಲ್ಲಿ “ಸೂಪರ್ಫ್ಯಾಬ್ ಲ್ಯಾಬ್” ಅನ್ನು ಬಳಸಿಕೊಂಡು CBA ಯೋಜಿತ ಸುಸ್ಥಿರ ನಗರಕ್ಕಾಗಿ ನಿರ್ಮಾಣವನ್ನು ಪರೀಕ್ಷಿಸಲು ರೋಬೋಟ್ಗಳನ್ನು ಪುನರಾವರ್ತಿಸಲು ಸ್ಥಾಪಿಸಿದೆ ಎಂದು ಗೆರ್ಶೆನ್ಫೆಲ್ಡ್ ಹೇಳುತ್ತಾರೆ.
ಭವಿಷ್ಯದ ಕೆಲಸದ ಹೆಚ್ಚುವರಿ ಕ್ಷೇತ್ರಗಳಲ್ಲಿ ಲ್ಯಾಟರಲ್ ಲೋಡ್ಗಳ ಅಡಿಯಲ್ಲಿ ವೊಕ್ಸೆಲ್ ರಚನೆಗಳ ಸ್ಥಿರತೆಯನ್ನು ಅಧ್ಯಯನ ಮಾಡುವುದು, ಸಿಸ್ಟಮ್ ಭೌತಶಾಸ್ತ್ರವನ್ನು ಲೆಕ್ಕಾಚಾರ ಮಾಡಲು ವಿನ್ಯಾಸ ಸಾಧನವನ್ನು ಸುಧಾರಿಸುವುದು, MILAbots ಅನ್ನು ಸುಧಾರಿಸುವುದು ಮತ್ತು ರೂಟಿಂಗ್, ಇನ್ಸುಲೇಶನ್ ಅಥವಾ ಎಲೆಕ್ಟ್ರಿಕಲ್ ಮತ್ತು ಪ್ಲಂಬಿಂಗ್ ರೂಟಿಂಗ್ ಹೊಂದಿರುವ ವೋಕ್ಸೆಲ್ಗಳನ್ನು ಮೌಲ್ಯಮಾಪನ ಮಾಡುವುದು.
“ಡಿಜಿಟಲ್ ಉತ್ಪಾದನೆಯನ್ನು ಕಟ್ಟಡ ನಿರ್ಮಾಣಕ್ಕೆ ತರಲು ಈ ರೀತಿಯ ವಿತರಿಸಿದ ರೊಬೊಟಿಕ್ಸ್ ಎಕ್ಸಿಕ್ಯೂಶನ್ ಏಕೆ ಕಾರ್ಯಸಾಧ್ಯವಾದ ಮಾರ್ಗವಾಗಿದೆ ಎಂಬುದನ್ನು ವಿವರಿಸಲು ನಮ್ಮ ಕೆಲಸವು ಸಹಾಯ ಮಾಡುತ್ತದೆ” ಎಂದು ಸ್ಮಿತ್ ಹೇಳಿದರು.
“ಸಣ್ಣ ರೊಬೊಟಿಕ್ ಯಂತ್ರಗಳ ಸಹಾಯದಿಂದ ಕಟ್ಟಡಗಳನ್ನು ನಿರ್ಮಿಸುವ ಮಾರ್ಗಗಳನ್ನು ಕಂಡುಕೊಳ್ಳುವಲ್ಲಿ ಇದು ನೀಲ್ ಗೆರ್ಶೆನ್ಫೆಲ್ಡ್ ಮತ್ತು ಅವರ ತಂಡದ ದೃಷ್ಟಿಗೆ ಮತ್ತೊಂದು ಉದಾಹರಣೆಯಾಗಿದೆ. ಕಟ್ಟಡಗಳ ಹೊರಭಾಗವನ್ನು ಹೆಚ್ಚು ಆಸಕ್ತಿಕರ ಮತ್ತು ಆನಂದದಾಯಕವಾಗಿಸಲು ನಾವು ಈ ಕಲ್ಪನೆಯನ್ನು ಹೆಚ್ಚು ಸುಲಭವಾಗಿಸಲು ಹೇಗೆ ಬಳಸಬಹುದು ಎಂಬುದರ ಕುರಿತು ನಾನು ಆಕರ್ಷಿತನಾಗಿದ್ದೇನೆ.”
ಈ ಕೆಲಸವು MIT ಸೆಂಟರ್ ಫಾರ್ ಬಿಟ್ಸ್ ಮತ್ತು ಆಟಮ್ಸ್ ಕನ್ಸೋರ್ಷಿಯಾದಿಂದ ಭಾಗಶಃ ಹಣವನ್ನು ನೀಡಿತು.






Leave a Reply