
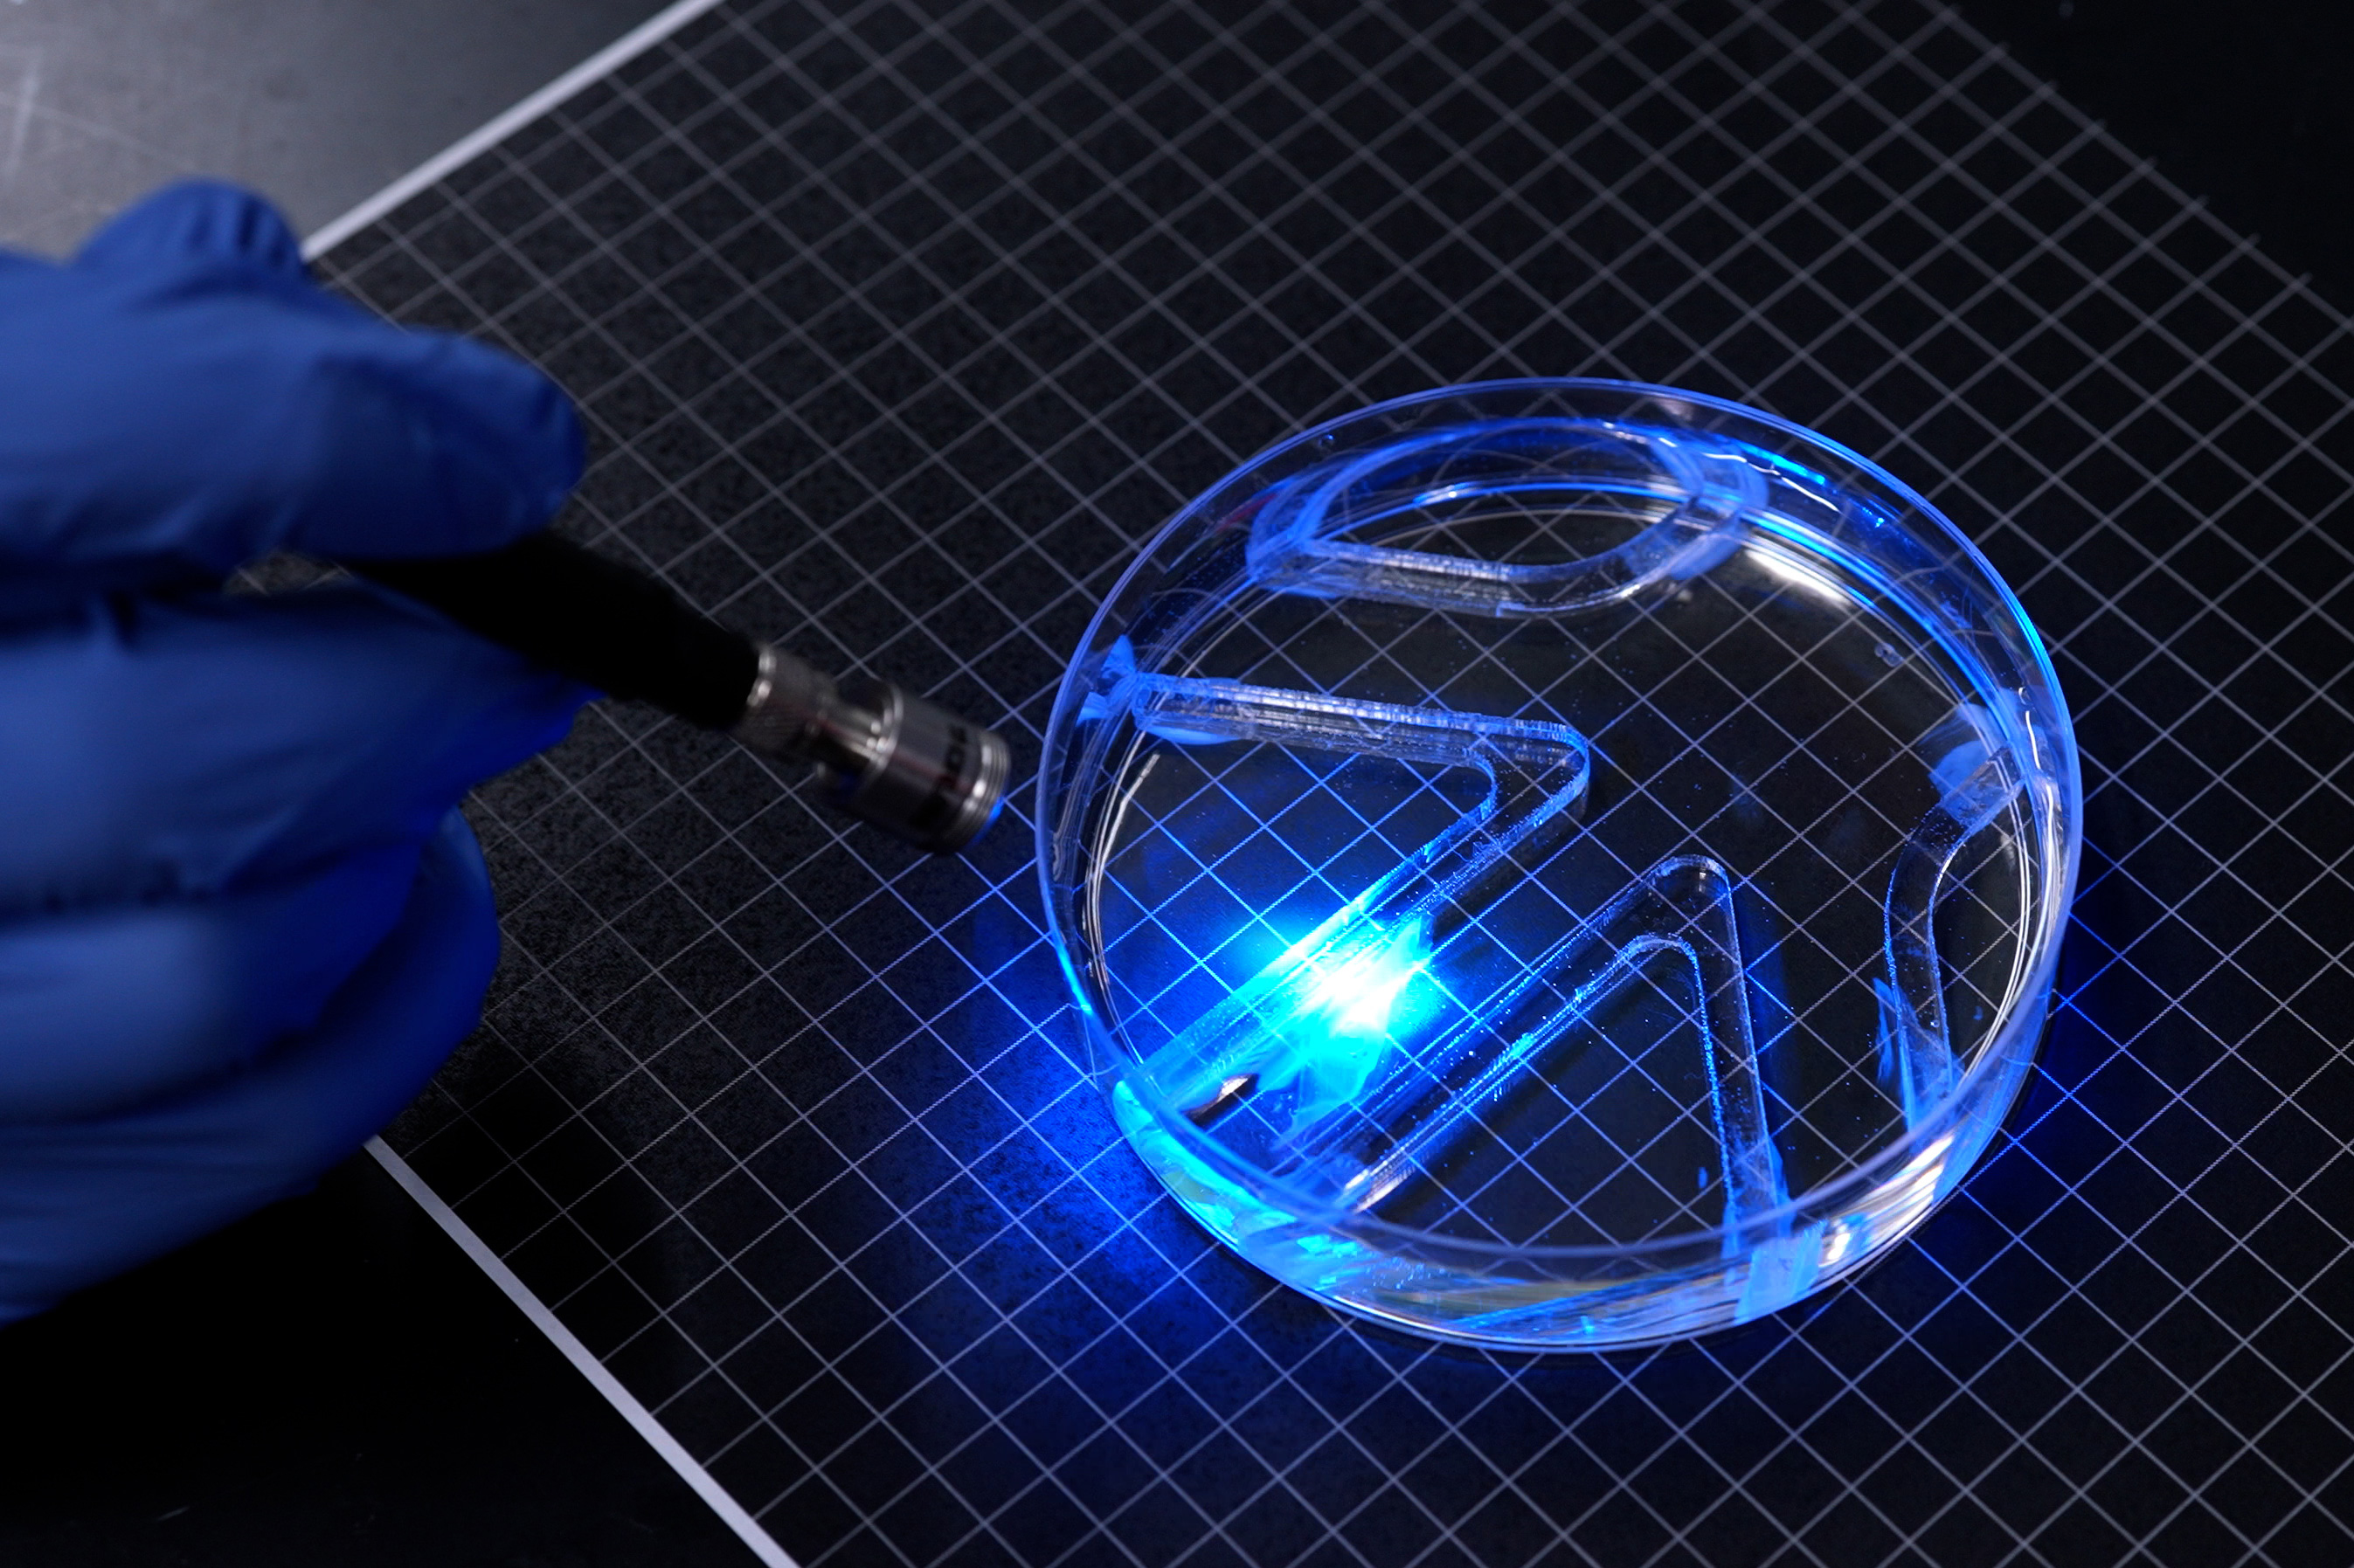
ಹೊಸ ರೋಬೋಟ್ ಚಲಿಸಬಲ್ಲ ಸ್ನಾಯುಗಳನ್ನು ಹೊಂದಿರುವ ಅತ್ಯಂತ ತೆಳುವಾದ, ಎರಡು ಆಯಾಮದ ರೋಬೋಟ್ನ ಮೊದಲ ಉದಾಹರಣೆಯಾಗಿದೆ.
“ಪ್ರಸ್ತುತ, ನಮ್ಮ ಗುಂಪಿನ ಬಯೋಹೈಬ್ರಿಡ್ ರೋಬೋಟ್ಗಳು ಮತ್ತು ಇತರವುಗಳು ದೊಡ್ಡದಾದ, 3D ಲ್ಯಾಬ್-ಬೆಳೆದ ಅಸ್ಥಿಪಂಜರದ ಸ್ನಾಯುಗಳಿಂದ ಮಾಡಲ್ಪಟ್ಟಿದೆ, ಇದು ಲಕ್ಷಾಂತರ ಜೀವಕೋಶಗಳನ್ನು ನಿರ್ಮಿಸಲು ಅಗತ್ಯವಾಗಿರುತ್ತದೆ” ಎಂದು ರಾಮನ್ ಹೇಳುತ್ತಾರೆ, ತಂಡದ ಹೊಸ ಬೋಟ್ನಂತಹ ತೆಳುವಾದ, ಚಿಕ್ಕ ವಿನ್ಯಾಸಗಳು ಅಗ್ಗವಾಗಬಹುದು ಮತ್ತು ಹೆಚ್ಚು ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಚಲಿಸಬಹುದು. “ಜೀವಂತ ಸ್ನಾಯುಗಳಿಂದ ನಡೆಸಲ್ಪಡುವ ಬಯೋಹೈಬ್ರಿಡ್ ರೋಬೋಟ್ಗಳು ಒಂದು ದಿನ ಸೂಕ್ಷ್ಮವಾದ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ ಎಂದು ನಾವು ನಂಬುತ್ತೇವೆ, ಉದಾಹರಣೆಗೆ ಪರಿಸರವನ್ನು ತುಂಬಾ ಸೂಕ್ಷ್ಮವಾದ ಅಥವಾ ಸಾಂಪ್ರದಾಯಿಕ ಯಂತ್ರಾಂಶಕ್ಕೆ ಅನಿರೀಕ್ಷಿತವಾಗಿ ಅನ್ವೇಷಿಸುವುದು, ಏಕೆಂದರೆ ಜೀವಂತ ಅಂಗಾಂಶವು ಮೃದುವಾಗಿರುತ್ತದೆ, ಅದರ ಪರಿಸರಕ್ಕೆ ಸ್ಪಂದಿಸುತ್ತದೆ ಮತ್ತು ಸ್ವತಃ ಗುಣಪಡಿಸಬಹುದು.”
MIT ಅಧ್ಯಯನದ ಸಹ-ಲೇಖಕರಲ್ಲಿ ಮೊದಲ ಲೇಖಕ ಮಹಿರಾ ಬಾವಾ, ಏರಿಯಲ್ ಬರ್ಮನ್, ಲಾರಾ ಶ್ವೆಂಡೆಮನ್, ಫಿರ್ಡಾವ್ಸ್ ಅಫ್ಗಾ ಮತ್ತು ಶಾನ್ಬಿರಾನ್ ಜಾನ್ಸನ್ ಸೇರಿದ್ದಾರೆ.
ಚಲನಶೀಲತೆಯನ್ನು ಗರಿಷ್ಠಗೊಳಿಸಿ
ಕಳೆದ ವರ್ಷ, ರಾಮನ್ ಅವರ ಗುಂಪು ಕೃತಕ ಸ್ನಾಯು ಅಂಗಾಂಶದ ಡಿಸ್ಕ್ ಅನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿತು. ಅವರು ಜೆಲ್ನ ಡಿಸ್ಕ್ ಅನ್ನು ಕೇಂದ್ರೀಕೃತ ಮತ್ತು ರೇಡಿಯಲ್ ಚಡಿಗಳ ಮಾದರಿಯೊಂದಿಗೆ ಮುಚ್ಚಿದರು ಮತ್ತು ಜೆಲ್ನ ಮೇಲ್ಮೈಯಲ್ಲಿ ನೇರ ಸ್ನಾಯು ಕೋಶಗಳನ್ನು ಇರಿಸಿದರು. ಜೀವಕೋಶಗಳು ಚಡಿಗಳ ಉದ್ದಕ್ಕೂ ಬೆಳೆಯುವ ತೆಳುವಾದ ಪದರವನ್ನು ರಚಿಸಿದವು, ಮತ್ತು ಬೆಳಕಿನಿಂದ ಪ್ರಚೋದಿಸಿದಾಗ, ಜೀವಕೋಶಗಳು ಡಿಸ್ಕ್ ಅನ್ನು ಹಿಗ್ಗಿಸುವ ಮತ್ತು ಸಂಕುಚಿತಗೊಳಿಸುವ ಮಾದರಿಗಳಲ್ಲಿ ಚಲಿಸುತ್ತವೆ, ಕಣ್ಣಿನ ಶಿಷ್ಯವು ಹಿಗ್ಗಿಸುತ್ತದೆ ಮತ್ತು ಕಿರಿದಾಗುತ್ತದೆ.
ಸ್ನಾಯು ಕೋಶಗಳನ್ನು ಅತ್ಯಂತ ತೆಳ್ಳಗಿನ ಪದರಗಳಲ್ಲಿ ಮತ್ತು ಸಂಕೀರ್ಣ ಆಕಾರಗಳಲ್ಲಿ ಬೆಳೆಸಬಹುದು ಎಂದು ತೋರಿಸಲು ಈ ಕೆಲಸವು ಮೊದಲನೆಯದು, ಅದು ಪ್ರಚೋದಿಸಿದಾಗ ವಿಭಿನ್ನ ಮತ್ತು ನಿಯಂತ್ರಿತ ದಿಕ್ಕುಗಳಲ್ಲಿ ಚಲಿಸುತ್ತದೆ.
“ಈ ಮೊದಲು ಮೊದಲಿನಿಂದ ನಿರ್ಮಿಸಲಾದ ಈ ರಾಕೆಟ್ ವಾಸ್ತುಶಿಲ್ಪವನ್ನು ಜನರು ನೋಡಿರಲಿಲ್ಲ” ಎಂದು ರಾಮನ್ ಹೇಳುತ್ತಾರೆ. “ಮತ್ತು ಜೀವಕೋಶಗಳು ವಿವಿಧ ದಿಕ್ಕುಗಳಲ್ಲಿ ಚಲಿಸುತ್ತಿದ್ದವು. ಆದರೆ ಅವು ಕೇವಲ 100 ಮೈಕ್ರಾನ್ಗಳಷ್ಟು ಚಲಿಸುತ್ತಿದ್ದವು. ರೊಬೊಟಿಕ್ಸ್ ದೃಷ್ಟಿಕೋನದಿಂದ, ಅವುಗಳ ಚಲನೆಗಳು ಚಿಕ್ಕದಾಗಿದ್ದವು.”
ತಮ್ಮ ಹೊಸ ಕೆಲಸದಲ್ಲಿ, ತಂಡವು ಹೆಚ್ಚಿನ ಶಕ್ತಿಯನ್ನು ಉತ್ಪಾದಿಸಲು ಸ್ನಾಯುವಿನ ಚಲನೆಯನ್ನು ಗರಿಷ್ಠಗೊಳಿಸಲು ಗುರಿಯನ್ನು ಹೊಂದಿದೆ – ಉದಾಹರಣೆಗೆ ತೇಲುವ ರೋಬೋಟ್ಗೆ ಶಕ್ತಿ ನೀಡಲು ಸಾಕಷ್ಟು. ಜೀವಕೋಶಗಳು ಬೆಳೆದ ಸ್ಕ್ಯಾಫೋಲ್ಡ್ ಅನ್ನು ಉತ್ತಮಗೊಳಿಸುವುದು ಅವರು ಕಂಡುಕೊಂಡ ಕೀಲಿಯಾಗಿದೆ.
ಐರಿಸ್ನಿಂದ ಪ್ರೇರಿತವಾದ ಅವರ ಹಿಂದಿನ ವಿನ್ಯಾಸದಲ್ಲಿ, ಅವರು ಫೈಬ್ರಿನ್ನಲ್ಲಿ ಸ್ನಾಯು ಕೋಶಗಳನ್ನು ಬೆಳೆಸಿದರು, ಇದು ಒಂದು ರೀತಿಯ ಅಲ್ಟ್ರಾಸಾಫ್ಟ್ ಜೆಲ್ ಅನ್ನು ತಂಡವು ಅರಿತುಕೊಂಡಿತು, ಇದು ಸ್ನಾಯುಗಳಿಂದ ಉತ್ಪತ್ತಿಯಾಗುವ ಶಕ್ತಿಗಳಿಗೆ ಪ್ರತಿಕ್ರಿಯೆಯಾಗಿ ತ್ವರಿತವಾಗಿ ವಿಭಜನೆಯಾಗುತ್ತದೆ. ಕೋಶಗಳನ್ನು ಉತ್ತಮವಾಗಿ ಬೆಂಬಲಿಸಲು ಮತ್ತು ಅವುಗಳ ಶಕ್ತಿಯನ್ನು ಹೆಚ್ಚಿಸಲು, ಸಂಶೋಧಕರು ಮೂರು ಗುಣಲಕ್ಷಣಗಳನ್ನು ಬದಲಾಯಿಸುವ ಮೂಲಕ ಮೂಲ ಜೆಲ್ ಅನ್ನು ಶ್ರುತಿಗೊಳಿಸುವುದರ ಮೇಲೆ ಕೇಂದ್ರೀಕರಿಸಿದರು: ಜೆಲ್ನ ಸಂಯೋಜನೆ, ಅದರ ಬಿಗಿತ, ಮತ್ತು ಅದರಲ್ಲಿ ಮುಚ್ಚಿದ ರಂಧ್ರಗಳ ಗಾತ್ರ ಮತ್ತು ಆಕಾರ.
“ಯಾವುದೇ ರೀತಿಯ ಫ್ಯಾಬ್ರಿಕ್ ಅನ್ನು ಎಂಜಿನಿಯರಿಂಗ್ ಮಾಡಲು, ಇವುಗಳು ನೀವು ಸರಿಹೊಂದಿಸಬಹುದಾದ ಗುಬ್ಬಿಗಳಾಗಿವೆ ಎಂಬುದು ಸ್ಪಷ್ಟವಾಗಿದೆ” ಎಂದು ರಾಮನ್ ಹೇಳುತ್ತಾರೆ. “ಮತ್ತು ನಾವು ಜೀವಂತ ಸ್ನಾಯು ಕೋಶಗಳನ್ನು ಬೆಂಬಲಿಸಲು ಈ ಎಲ್ಲಾ ನಿಯತಾಂಕಗಳನ್ನು ಅತ್ಯುತ್ತಮವಾಗಿಸಲು ಬಯಸಿದ್ದೇವೆ.”
ಅಸ್ಥಿಪಂಜರ ಸೆಟಪ್
ಸ್ನಾಯು ಕೋಶಗಳನ್ನು ಬೆಳೆಸಲು ಸೂಕ್ತವಾದ “ಅಸ್ಥಿಪಂಜರ” ವನ್ನು ಕಂಡುಹಿಡಿಯಲು, ತಂಡವು ವಿವಿಧ ಠೀವಿಗಳ ಬಹು ಜೆಲ್ ಸೂತ್ರೀಕರಣಗಳನ್ನು ಪ್ರಯೋಗಿಸಿತು ಮತ್ತು ವಿವಿಧ ಜ್ಯಾಮಿತೀಯ ಚಡಿಗಳೊಂದಿಗೆ ಸ್ಟ್ಯಾಂಪ್ ಮಾಡಿತು. ಉದಾಹರಣೆಗೆ, ಒಂದು ವಿಧದ ತೋಡು ತೆಳುವಾದ ಆಯತಾಕಾರದ ತೋಡುಗೆ ಹೋಲುತ್ತದೆ, ಇನ್ನೊಂದು ಉದ್ದವಾದ ಬಾಗಿದ ಕಣಿವೆಯನ್ನು ಹೋಲುತ್ತದೆ. ಅವರು ಪ್ರತಿಯೊಂದು ವಿಧದ ಗ್ರೂವ್ಡ್ ಜೆಲ್ನಲ್ಲಿ ಸ್ನಾಯುಗಳನ್ನು ಇರಿಸಿದಾಗ, ಜೀವಕೋಶಗಳು ಟ್ಯೂಬ್ಗಳಿಗಿಂತ ಹೆಚ್ಚು ಚದರವಾಗಿರುವ ಚಡಿಗಳಲ್ಲಿ ನೆಲೆಗೊಳ್ಳುತ್ತವೆ ಎಂದು ಅವರು ಕಂಡುಕೊಂಡರು. ಹೆಚ್ಚು ಜೋಡಿಸಲಾದ ಜೀವಕೋಶಗಳು ಫೈಬರ್ಗಳಿಗೆ ಲಗತ್ತಿಸಲ್ಪಡುತ್ತವೆ, ಅದು ನಂತರ ಬಲವಾದ ಮತ್ತು ಹೆಚ್ಚು ಸಂಘಟಿತ ಸ್ನಾಯು ಅಂಗಾಂಶವನ್ನು ರೂಪಿಸುತ್ತದೆ. ಚದರ ಚಡಿಗಳು ಹೋಗಲು ದಾರಿ ಎಂದು ಅವರು ಕಂಡುಕೊಂಡರು.
ಫೈಬ್ರಿನ್ ಅನ್ನು ಬಳಸುವ ಬದಲು, ಅವರು ಜಿಲಾಟಿನ್ ಮೆಥಾಕ್ರಿಲೇಟ್ (ಜೆಲ್ಎಂಎ) ಅನ್ನು ಪ್ರಯತ್ನಿಸಿದರು, ಇದನ್ನು ಹೆಚ್ಚಾಗಿ ಅಂಗಾಂಶ ಎಂಜಿನಿಯರಿಂಗ್ನಲ್ಲಿ ಬಳಸಲಾಗುತ್ತದೆ. ಅವರು ವಿವಿಧ ಠೀವಿಗಳ ಸ್ಕ್ಯಾಫೋಲ್ಡ್ಗಳನ್ನು ರಚಿಸಲು ಜೆಲ್ಮಾದ ವಿವಿಧ ಸೂತ್ರೀಕರಣಗಳನ್ನು ರಚಿಸಿದರು ಮತ್ತು ಜೆಲ್ನ ಮೇಲ್ಮೈಯಲ್ಲಿ ಇರಿಸಿದಾಗ ಸ್ನಾಯು ಕೋಶಗಳು ಹೇಗೆ ಬೆಳೆಯುತ್ತವೆ ಎಂಬುದನ್ನು ಗಮನಿಸಿದರು. ಜೀವಕೋಶಗಳು ಉತ್ತಮ ಜೋಡಣೆಯಲ್ಲಿ ಬೆಳೆದವು ಮತ್ತು ಗಟ್ಟಿಯಾದ ಜೆಲ್ಗಳಲ್ಲಿ ಹೆಚ್ಚಿನ ಬಲವನ್ನು ಉತ್ಪಾದಿಸುತ್ತವೆ ಎಂದು ಅವರು ಕಂಡುಕೊಂಡರು.
ತಂಡವು ಜೆಲ್ನ ದಪ್ಪವನ್ನು ಸಹ ಬದಲಾಯಿಸಿತು ಮತ್ತು ಅರ್ಧ-ಮಿಲಿಮೀಟರ್ ಜೆಲ್ಮಾ ಫಿಲ್ಮ್ ಸ್ನಾಯು ಕೋಶಗಳ ಒಂದು ಪದರಕ್ಕೆ ಉತ್ತಮ ಬೆಂಬಲವನ್ನು ನೀಡುತ್ತದೆ ಎಂದು ಕಂಡುಹಿಡಿದಿದೆ. ಫಿಲ್ಮ್ ಸಾಕಷ್ಟು ಹಗುರವಾಗಿದ್ದು, ಕೋಶಗಳು ಸಿಪ್ಪೆ ಸುಲಿಯುವ ಬದಲು ಜೋಡಿಸಿದಾಗ ಜೆಲ್ಗೆ ಅಂಟಿಕೊಳ್ಳಲು ಸಾಧ್ಯವಾಯಿತು.
ಅಂತಿಮವಾಗಿ, ತಂಡವು ಸ್ನಾಯುಗಳನ್ನು “ವ್ಯಾಯಾಮ” ಮಾಡಿತು, ಸ್ನಾಯುಗಳನ್ನು ಬಲಪಡಿಸಲು ಮಿನುಗುವ ದೀಪಗಳ ತರಬೇತಿ ಕಟ್ಟುಪಾಡುಗಳನ್ನು ಬಳಸಿ.
ಆಪ್ಟಿಮೈಸ್ಡ್ ಪಂಪ್ ಸೆಲ್ಗಳು ಮತ್ತು ಜೆಲ್ನೊಂದಿಗೆ, ತಂಡವು ಜೆಲ್ನಿಂದ ರಚಿತವಾದ ತೆಳುವಾದ, ಡಬಲ್-ಲೇಯರ್ಡ್ ರೋಬೋಟ್ ಅನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಿದೆ, ಕೆಳಭಾಗದಲ್ಲಿ ಚದರ ಚಡಿಗಳೊಂದಿಗೆ ಎರಡೂ ಬದಿಗಳಲ್ಲಿ ಮೊಹರು ಮತ್ತು ಸ್ನಾಯು ಕೋಶಗಳಿಂದ ಮುಚ್ಚಲಾಗುತ್ತದೆ. ಜೀವಕೋಶಗಳು ಫೈಬರ್ಗಳಾಗಿ ಒಗ್ಗೂಡಿ, ಅಂತಿಮವಾಗಿ ಬಲವಾದ, ಹೊಂದಿಕೊಳ್ಳುವ ಸ್ನಾಯು ಅಂಗಾಂಶವನ್ನು ರೂಪಿಸುತ್ತವೆ.
“ನೀವು ರೋಬೋಟ್ ಅನ್ನು ಎರಡು ಸ್ವತಂತ್ರ ರಾಕೆಟ್ ಎಂದು ಭಾವಿಸಬಹುದು” ಎಂದು ರಾಮನ್ ಹೇಳುತ್ತಾರೆ. “ನಾವು ಕೇವಲ ಒಂದರ ಮೇಲೆ ಬೆಳಕನ್ನು ಬೆಳಗಿಸಿದರೆ, ಆ ಸ್ನಾಯು ಮಾತ್ರ ಚಲಿಸುತ್ತದೆ; ನಾವು ಎರಡರ ಮೇಲೆ ಬೆಳಕು ಚೆಲ್ಲಿದರೆ, ಅವೆರಡೂ ಪಲ್ಟಿಯಾಗುತ್ತದೆ.”
ಸಂಶೋಧಕರು ರೋಬೋಟ್ ಅನ್ನು ನೀರಿನ ದೊಡ್ಡ ಪೆಟ್ರಿ ಭಕ್ಷ್ಯದಲ್ಲಿ ಮುಳುಗಿಸಿದರು ಮತ್ತು ಬೋಟ್ನ ಮೇಲಿರುವ ಬೆಳಕಿನ ಮೂಲವನ್ನು ಹಸ್ತಚಾಲಿತವಾಗಿ ನಿಯಂತ್ರಿಸಿದರು. ರೋಬೋಟ್ ಬೆಳಕನ್ನು ಅನುಸರಿಸಿತು ಮತ್ತು ಪ್ರತಿಕ್ರಿಯೆಯಾಗಿ ತಂಡವು ಪ್ಲೇಟ್ನಲ್ಲಿ ಇರಿಸಿದ್ದ ಜಟಿಲವನ್ನು ನ್ಯಾವಿಗೇಟ್ ಮಾಡಲು ಅದರ ರೆಕ್ಕೆಗಳನ್ನು ಬೀಸಿತು.




Leave a Reply