
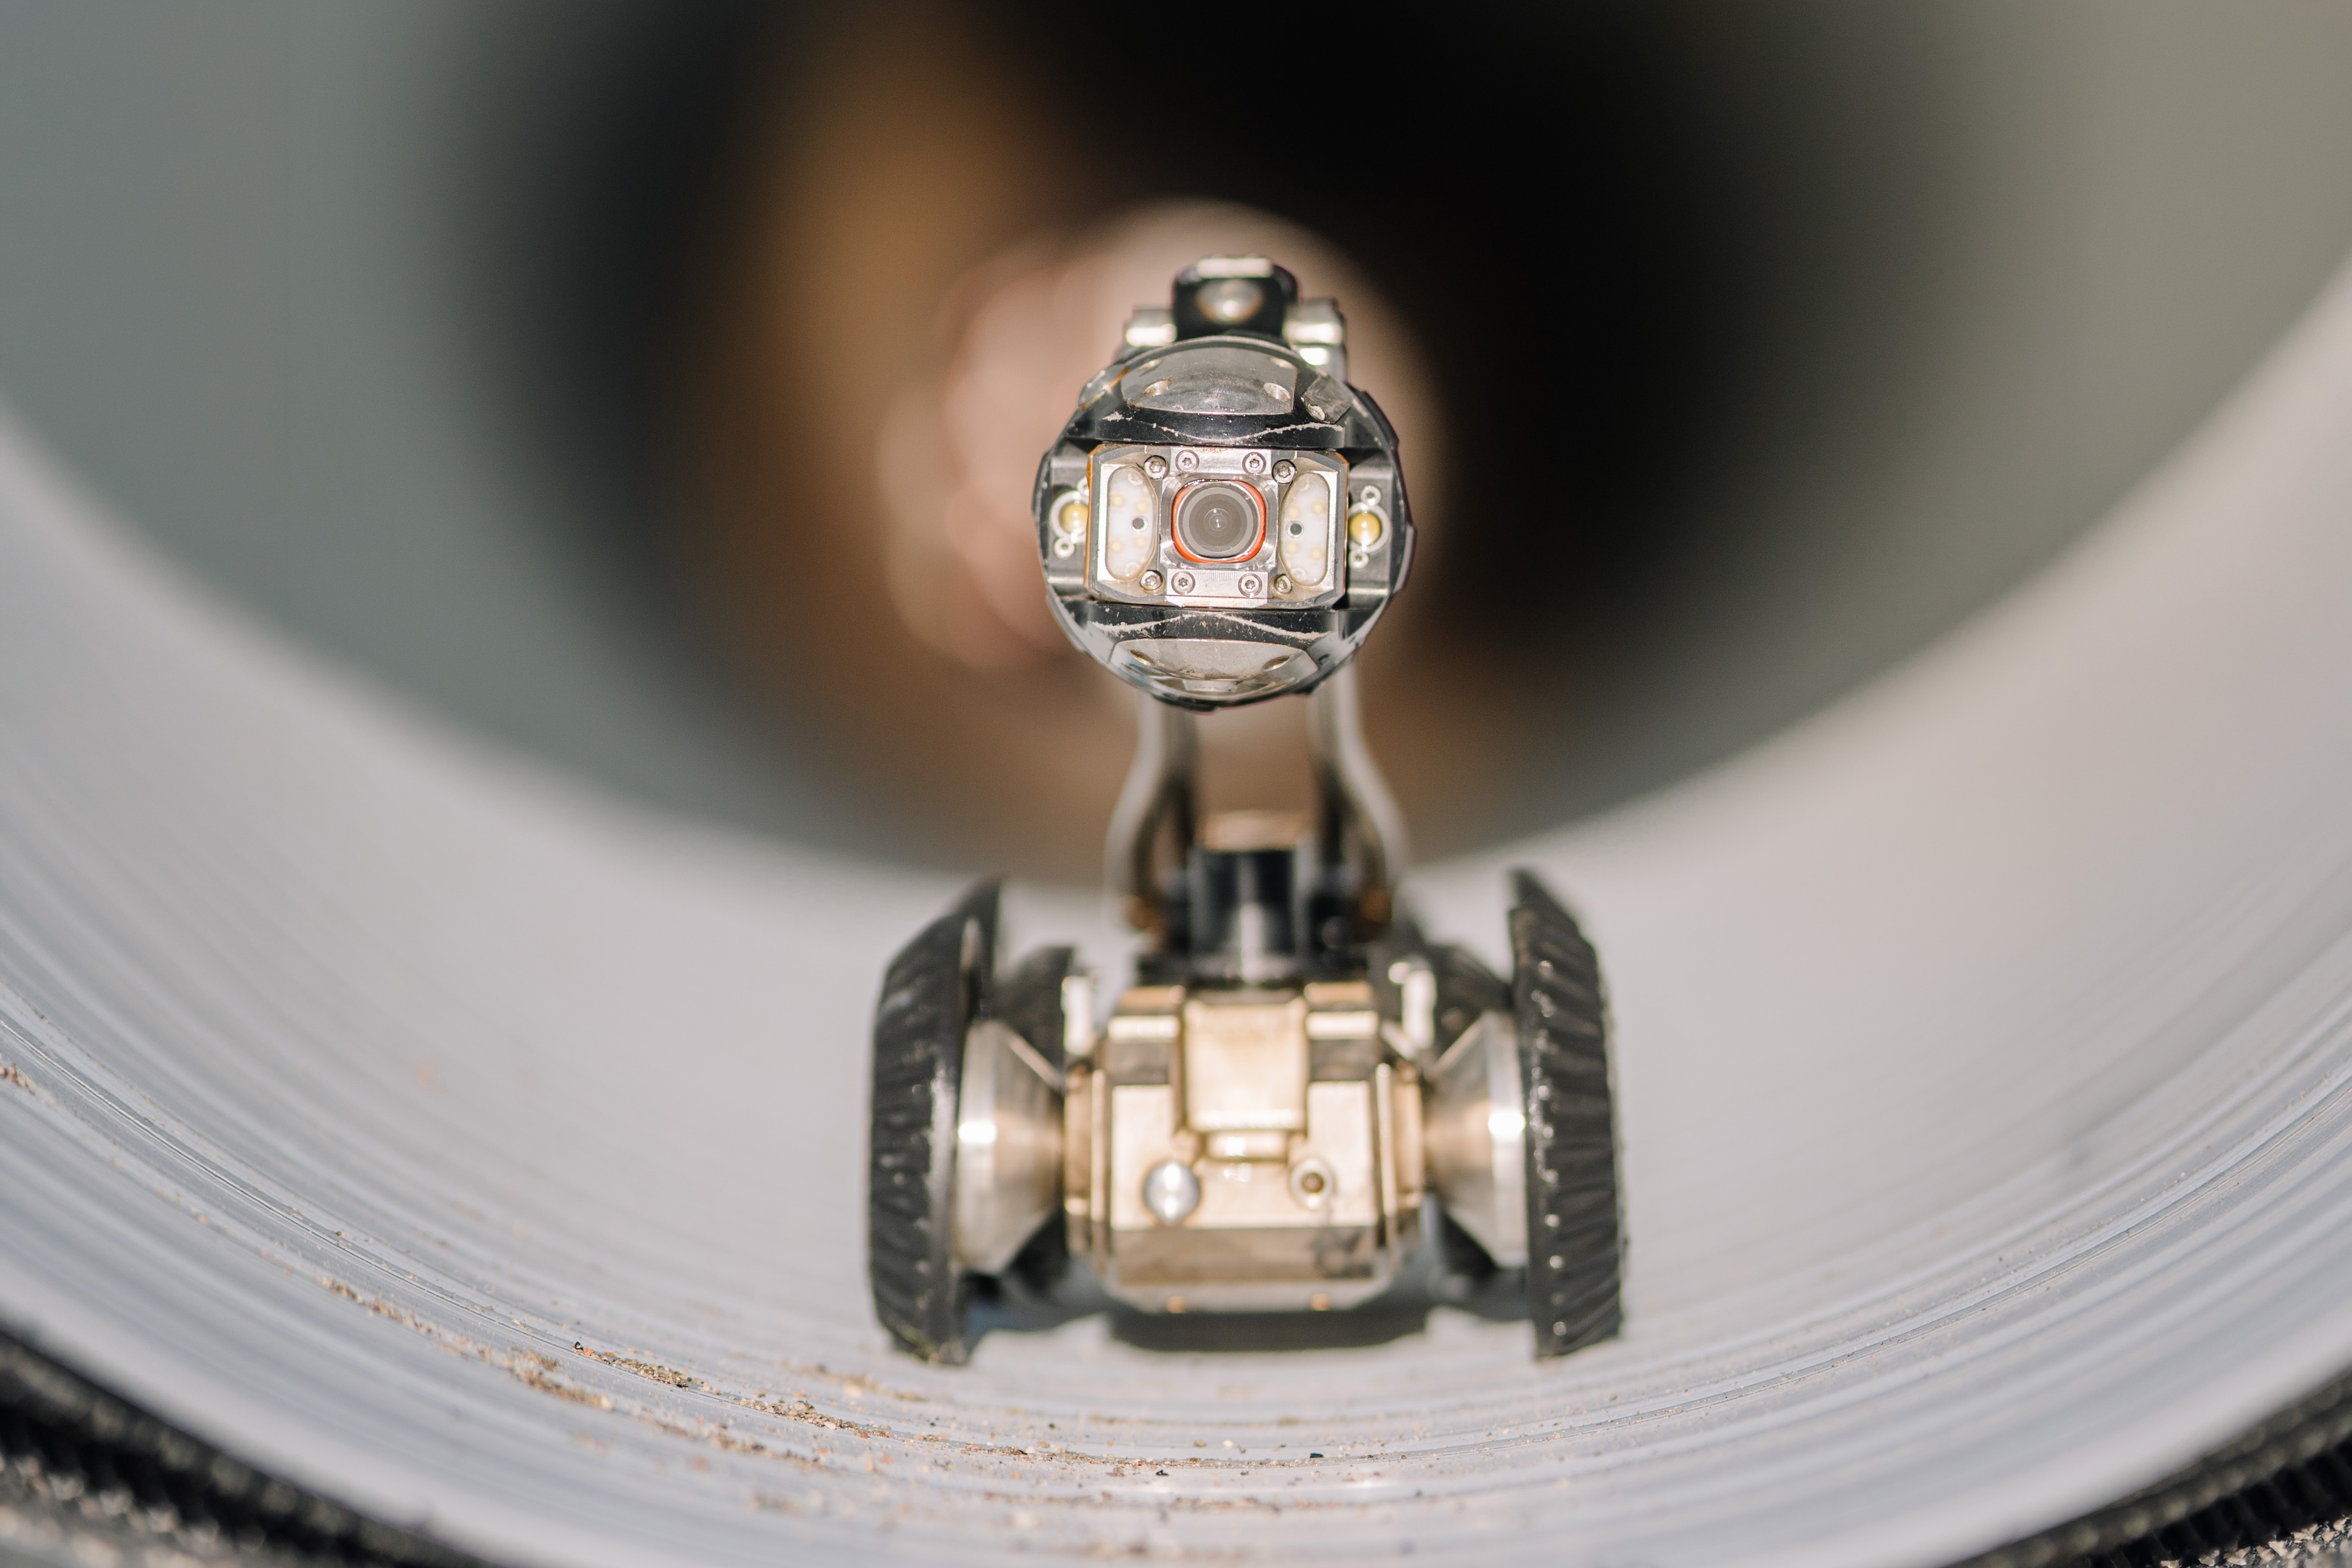
MIT ಸಂಶೋಧಕರು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ ಹೊಸ ಚಿಪ್ ಸಣ್ಣ, ಕಡಿಮೆ-ಶಕ್ತಿಯ UAV ಗಳು ಅನಿಲ ಸೋರಿಕೆಯನ್ನು ಪರಿಶೀಲಿಸಲು ಕೈಗಾರಿಕಾ HVAC ವ್ಯವಸ್ಥೆಯೊಳಗೆ ಬಿಗಿಯಾದ ಮೂಲೆಗಳನ್ನು ನ್ಯಾವಿಗೇಟ್ ಮಾಡುವಾಗ ಅಡೆತಡೆಗಳನ್ನು ತಪ್ಪಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
ಚಿಪ್ ಸಣ್ಣ ಸ್ವಾಯತ್ತ ರೋಬೋಟ್ಗಳು ಮತ್ತು ಇತರ ಬ್ಯಾಟರಿ-ಸೀಮಿತ ಸಾಧನಗಳು ಒಂದೇ ಎಲ್ಇಡಿ ಶಕ್ತಿಯನ್ನು ಬಳಸಿಕೊಂಡು ನೈಜ ಸಮಯದಲ್ಲಿ ತಮ್ಮ ಪರಿಸರದ ವಿವರವಾದ 3D ನಕ್ಷೆಗಳನ್ನು ರಚಿಸಲು ಅನುಮತಿಸುತ್ತದೆ. ರೋಬೋಟ್ ತನ್ನ ಗಮ್ಯಸ್ಥಾನವನ್ನು ತಲುಪಲು ಘರ್ಷಣೆ-ಮುಕ್ತ ಮಾರ್ಗವನ್ನು ಯೋಜಿಸಲು ಅಂತಹ ನಕ್ಷೆಯನ್ನು ಬಳಸಬಹುದು.
ವಿಶಿಷ್ಟವಾಗಿ, ಅಂತಹ ಸಮಗ್ರ ನಕ್ಷೆಗಳ ಉತ್ಪಾದನೆಯು ರೋಬೋಟ್ ಪರಿಸರದಲ್ಲಿ ಅಡೆತಡೆಗಳ 3D ಚಿತ್ರಗಳನ್ನು ರಚಿಸಲು ಮತ್ತು ಸಂಗ್ರಹಿಸಲು ಶಕ್ತಿಯುತ ವ್ಯವಸ್ಥೆಗಳು ಮತ್ತು ಸಾಕಷ್ಟು ಮೆಮೊರಿಯ ಅಗತ್ಯವಿರುತ್ತದೆ.
MIT ಸಂಶೋಧಕರು ಅದರ ಕಾರ್ಯಭಾರವನ್ನು ವೇಗಗೊಳಿಸಲು ವಿನ್ಯಾಸಗೊಳಿಸಿದ ವಿಶೇಷ ಯಂತ್ರಾಂಶದೊಂದಿಗೆ ಅತ್ಯಂತ ಪರಿಣಾಮಕಾರಿ ಮ್ಯಾಪಿಂಗ್ ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ಸಂಯೋಜಿಸುವ ಮೂಲಕ ವಿಭಿನ್ನ ವಿಧಾನವನ್ನು ತೆಗೆದುಕೊಂಡರು, ಇದು ಮೆಮೊರಿ ಮತ್ತು ವಿದ್ಯುತ್ ಬಳಕೆಯನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ.
ಈ ವ್ಯವಸ್ಥೆಯು ಪ್ರತಿ ಚಿಪ್ಗೆ ಸುಮಾರು 6 ಮಿಲಿವ್ಯಾಟ್ಗಳ ಶಕ್ತಿಯನ್ನು ಮಾತ್ರ ಬಳಸುತ್ತದೆ, ಇದು ಇತರ ವ್ಯವಸ್ಥೆಗಳಿಗೆ ಅಗತ್ಯವಿರುವ ಶಕ್ತಿಯ ಒಂದು ಭಾಗವಾಗಿದೆ.
ಈ ಕಡಿಮೆ-ಶಕ್ತಿಯ ಕಾರ್ಯಾಚರಣೆಯು ಶೈಕ್ಷಣಿಕ ವೈದ್ಯಕೀಯ ಸಿಮ್ಯುಲೇಶನ್ಗಳು ಅಥವಾ ವಿವರವಾದ ಅಸೆಂಬ್ಲಿ ಕೆಲಸಗಳಂತಹ ಅಪ್ಲಿಕೇಶನ್ಗಳಿಗಾಗಿ ದೀರ್ಘಕಾಲದವರೆಗೆ ಬಳಸಬಹುದಾದ ಹಗುರವಾದ ವರ್ಧಿತ ರಿಯಾಲಿಟಿ ಹೆಡ್ಸೆಟ್ಗಳಿಗೆ ಚಿಪ್ ಅನ್ನು ಸೂಕ್ತವಾಗಿಸಬಹುದು.
“ಅಲ್ಗಾರಿದಮ್ಗಳು ಮತ್ತು ಹಾರ್ಡ್ವೇರ್ಗಳ ಸಹಯೋಗದ ವಿನ್ಯಾಸವನ್ನು ನೀವು ನಿಜವಾಗಿಯೂ ಶಕ್ತಿಯ ದಕ್ಷತೆಯನ್ನು ಹೇಗೆ ಬಳಸಬಹುದು ಎಂಬುದಕ್ಕೆ ಈ ಕಾಗದವು ಒಂದು ಪ್ರಮುಖ ಉದಾಹರಣೆಯನ್ನು ತೋರಿಸುತ್ತದೆ. ಕಾಂಪ್ಯಾಕ್ಟ್ 3D ನಕ್ಷೆಗಳ ಹುಡುಕಾಟದಲ್ಲಿ ಬಹಳಷ್ಟು ಕೆಲಸಗಳನ್ನು ಮಾಡಲಾಗಿದ್ದರೂ, ಈ ಕೆಲಸದ ಪ್ರಮುಖ ಅಂಶವೆಂದರೆ ಈ ನಕ್ಷೆಗಳನ್ನು ರಚಿಸುವ ಪ್ರಕ್ರಿಯೆಯು ಸಾಧ್ಯವಾದಷ್ಟು ಪರಿಣಾಮಕಾರಿಯಾಗಿರುತ್ತದೆ ಎಂದು ಖಚಿತಪಡಿಸುತ್ತದೆ. Vivienne Sze, ಎಲೆಕ್ಟ್ರಿಕಲ್ ಇಂಜಿನಿಯರಿಂಗ್ ಮತ್ತು ಕಂಪ್ಯೂಟರ್ ಸೈನ್ಸ್ (EECS) ವಿಭಾಗದ ಪ್ರಾಧ್ಯಾಪಕ, ಎಲೆಕ್ಟ್ರಾನಿಕ್ಸ್ ಸಂಶೋಧನಾ ಪ್ರಯೋಗಾಲಯ (RLE) ಸದಸ್ಯ ಮತ್ತು ಚಿಪ್ನಲ್ಲಿನ ಕಾಗದದ ಹಿರಿಯ ಲೇಖಕ.
ಅವರು ಪ್ರಮುಖ ಲೇಖಕರು ಮತ್ತು MIT ಪದವೀಧರ ವಿದ್ಯಾರ್ಥಿಗಳಾದ ಝಿಹ್-ಸಿಂಗ್ ಫೂ ಮತ್ತು ಪೀಟರ್ ಝಿ ಕ್ಸುವಾನ್ ಲಿ, ಹಾಗೆಯೇ ಏರೋನಾಟಿಕ್ಸ್ ಮತ್ತು ಗಗನಯಾತ್ರಿಗಳ ಪ್ರಾಧ್ಯಾಪಕ ಮತ್ತು LIDS ನ ನಿರ್ದೇಶಕರಾದ ಸೆರ್ಟಕ್ ಕರಮನ್ ಅವರೊಂದಿಗೆ ಸೇರಿಕೊಂಡಿದ್ದಾರೆ. ಈ ಕೆಲಸವನ್ನು ಇತ್ತೀಚೆಗೆ IEEE ವೆರಿ ಲಾರ್ಜ್ ಸ್ಕೇಲ್ ಇಂಟಿಗ್ರೇಟೆಡ್ ಸರ್ಕ್ಯೂಟ್ಸ್ ಸಿಂಪೋಸಿಯಂನಲ್ಲಿ ಪ್ರಸ್ತುತಪಡಿಸಲಾಯಿತು.
ಹತ್ತಿರದ ನಕ್ಷೆ
ರೋಬೋಟ್ ತನ್ನ ಪರಿಸರದಲ್ಲಿ ಅಡೆತಡೆಗಳನ್ನು ಒಳಗೊಂಡಿರುವ 3D ನಕ್ಷೆಯನ್ನು ರಚಿಸಲು, ಇದು ಸಾಮಾನ್ಯವಾಗಿ ಹೆಚ್ಚಿನ ಶಕ್ತಿಯ ಅಗತ್ಯವಿರುತ್ತದೆ ಏಕೆಂದರೆ ಅದು ಕ್ಯಾಮರಾದಿಂದ ಸೆರೆಹಿಡಿಯಲಾದ ಚಿತ್ರಗಳನ್ನು ಸಂಗ್ರಹಿಸಬೇಕು ಮತ್ತು ಪ್ರತಿ ಚಿತ್ರದಲ್ಲಿನ ಎಲ್ಲಾ 3D ಪಿಕ್ಸೆಲ್ಗಳನ್ನು ಹಲವಾರು ಬಾರಿ ಪ್ರಕ್ರಿಯೆಗೊಳಿಸಬೇಕು.
ಘನಗಳು ಎಂದು ಕರೆಯಲ್ಪಡುವ 3D ಪಿಕ್ಸೆಲ್ಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಪರಿಸರವನ್ನು ಪ್ರತಿನಿಧಿಸುವ ಬದಲು, MIT ಸಂಶೋಧಕರು ಗಾಸಿಯನ್ಸ್ ಎಂಬ ಎಲಿಪ್ಸಾಯಿಡಲ್ ಬ್ಲಾಕ್ಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಬಾಹ್ಯಾಕಾಶದಲ್ಲಿನ ಅಡೆತಡೆಗಳನ್ನು ನಕ್ಷೆ ಮಾಡುವ ವಿಧಾನವನ್ನು ಬಳಸಿದರು.
ಈ ಎಲಿಪ್ಸಾಯ್ಡ್ಗಳ ಗಾತ್ರ, ಆಕಾರ ಮತ್ತು ದಪ್ಪವನ್ನು ಸುಲಭವಾಗಿ ಸರಿಹೊಂದಿಸಬಹುದು, ಆದ್ದರಿಂದ ಅವು ಘನ, ಘನ-ಆಕಾರದ ವೋಕ್ಸೆಲ್ಗಳನ್ನು ಬಳಸುವುದಕ್ಕಿಂತ ಉತ್ತಮವಾಗಿ ಬಾಗಿದ ವಸ್ತುಗಳ ಆಕಾರಕ್ಕೆ ಹೊಂದಿಕೊಳ್ಳುತ್ತವೆ.
ಮುಖ್ಯವಾಗಿ, ನಕ್ಷೆಯು ರೋಬೋಟ್ನ ಸುತ್ತಲಿನ ಅಡೆತಡೆಗಳು ಮತ್ತು ಮುಕ್ತ ಸ್ಥಳವನ್ನು ದಾಖಲಿಸುತ್ತದೆ ಮತ್ತು ಅವರೊಂದಿಗೆ ಒಟ್ಟಾಗಿ ರೋಬೋಟ್ ಸುರಕ್ಷಿತ ಮತ್ತು ಘರ್ಷಣೆ-ಮುಕ್ತ ಮಾರ್ಗವನ್ನು ಯೋಜಿಸಲು ಅನುಮತಿಸುತ್ತದೆ. ಮ್ಯಾಪಿಂಗ್ ಅಡೆತಡೆಗಳು ಮತ್ತು ವೋಕ್ಸೆಲ್ಗಳೊಂದಿಗೆ ಮುಕ್ತ ಸ್ಥಳವು ಸಾಮಾನ್ಯವಾಗಿ ಬಹಳಷ್ಟು ಮೆಮೊರಿಯನ್ನು ಬಳಸುತ್ತದೆ, ಈ ಸಾಂಪ್ರದಾಯಿಕ ವಿಧಾನಗಳು ಶಕ್ತಿ ಹಸಿವಿನಿಂದ ಕೂಡಿರುತ್ತವೆ. ಗಾಸಿಯನ್ನರು ಹೊಂದಿಕೊಳ್ಳುವ ರೇಖಾಗಣಿತವನ್ನು ಹೊಂದಬಲ್ಲ ಕಾರಣ, ಒಂದು ಉದ್ದವಾದ ದೀರ್ಘವೃತ್ತವು ಅನೇಕ ವೋಕ್ಸೆಲ್ಗಳನ್ನು ತೆಗೆದುಕೊಳ್ಳುವ ಪ್ರದೇಶವನ್ನು ಪ್ರತಿನಿಧಿಸುತ್ತದೆ, ಆದ್ದರಿಂದ ಆಕ್ರಮಿತ ಮೇಲ್ಮೈಗಳು ಮತ್ತು ಮುಕ್ತ ಜಾಗವನ್ನು ಹೆಚ್ಚು ದಟ್ಟವಾಗಿ ಸೆರೆಹಿಡಿಯಲಾಗುತ್ತದೆ.
Gleanmer ಎಂದು ಕರೆಯಲ್ಪಡುವ ಅವರ ಹೊಸ ಸಿಸ್ಟಮ್-ಆನ್-ಎ-ಚಿಪ್ಗಾಗಿ, ಸಂಶೋಧಕರು GMMap ಎಂದು ಕರೆಯಲ್ಪಡುವ ತಮ್ಮ ಲ್ಯಾಬ್ ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ಬಳಸಿದರು, ಇದು ಅಡೆತಡೆಗಳನ್ನು ಪ್ರತಿನಿಧಿಸಲು ಗಾಸಿಯನ್ನರನ್ನು ಬಳಸಿಕೊಂಡು ರೋಬೋಟ್ನ ಪರಿಸರದ 3D ನಕ್ಷೆಯನ್ನು ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಉತ್ಪಾದಿಸುತ್ತದೆ.
ಸಾಂಪ್ರದಾಯಿಕ ವಿಧಾನಗಳೊಂದಿಗೆ, ಎಲಿಪ್ಸಾಯ್ಡ್ಗಳ ಗಾತ್ರ ಮತ್ತು ಆಕಾರವನ್ನು ಸರಿಹೊಂದಿಸಲು ರೋಬೋಟ್ ಪ್ರತಿ ಡೆಪ್ತ್ ಇಮೇಜ್ ಅನ್ನು ಹಲವು ಬಾರಿ ಲೋಡ್ ಮಾಡಬೇಕು ಮತ್ತು ಪ್ರಕ್ರಿಯೆಗೊಳಿಸಬೇಕು. ಚಿತ್ರದಲ್ಲಿರುವ ಎಲ್ಲಾ ಪಿಕ್ಸೆಲ್ಗಳನ್ನು ಪರಸ್ಪರ ಹೋಲಿಕೆ ಮಾಡುವ ಮೂಲಕ ಸಿಸ್ಟಮ್ ಸಾಮಾನ್ಯವಾಗಿ ಗಾಸಿಯನ್ನರನ್ನು ರಚಿಸುತ್ತದೆ. ಆದರೆ ಇದಕ್ಕೆ ಅಗತ್ಯವಿರುವ ಮೆಮೊರಿ ಮತ್ತು ಶಕ್ತಿಯ ಪ್ರಮಾಣವು ಅನೇಕ ಪೆರಿಫೆರಲ್ಗಳಿಗೆ ತುಂಬಾ ಹೆಚ್ಚಾಗಿರುತ್ತದೆ.
ಈ ಸಮಸ್ಯೆಯನ್ನು ಪರಿಹರಿಸಲು, MIT ಸಂಶೋಧಕರು ಕೇವಲ ಒಂದು ಪಾಸ್ನಲ್ಲಿ ಆಳವಾದ ಚಿತ್ರಗಳಿಂದ ಅತ್ಯಂತ ನಿಖರವಾದ ಗಾಸಿಯನ್ನರನ್ನು ರಚಿಸುವ ವಿಧಾನವನ್ನು ಕಂಡುಹಿಡಿದರು ಮತ್ತು ನಂತರ ಅವರು ಚಿತ್ರಗಳನ್ನು ತ್ಯಜಿಸಬಹುದು, ಆದ್ದರಿಂದ ಚಿಪ್ ಎಂದಿಗೂ ಸಂಪೂರ್ಣ ಚಿತ್ರವನ್ನು ಒಂದೇ ಬಾರಿಗೆ ಸಂಗ್ರಹಿಸುವುದಿಲ್ಲ.
ಪ್ರತಿ ಪಿಕ್ಸೆಲ್ ಅನ್ನು 3D ಚಿತ್ರದಲ್ಲಿನ ಪ್ರತಿಯೊಂದು ಪಿಕ್ಸೆಲ್ಗೆ ಹೋಲಿಸುವ ಬದಲು, ಹತ್ತಿರದ ಪಿಕ್ಸೆಲ್ಗಳು ಅದೇ ಗಾಸಿಯನ್ಗೆ ಸೇರಿವೆ ಎಂದು ಅವರ ಅಲ್ಗಾರಿದಮ್ ಊಹಿಸುತ್ತದೆ, ಆದ್ದರಿಂದ ಪ್ರತಿ ಪಿಕ್ಸೆಲ್ ಅನ್ನು ಅದರ ನೆರೆಹೊರೆಯವರೊಂದಿಗೆ ಮಾತ್ರ ಹೋಲಿಸಬೇಕಾಗುತ್ತದೆ.
“ಯಾವುದೇ ಕ್ಷಣದಲ್ಲಿ, ನಾವು ಮೆಮೊರಿಯಲ್ಲಿ ಕೆಲವು ಪಿಕ್ಸೆಲ್ಗಳನ್ನು ಮಾತ್ರ ಸಂಗ್ರಹಿಸಬೇಕಾಗಿದೆ, ಇದು ನಮ್ಮ ಅಲ್ಗಾರಿದಮ್ನ ಮೆಮೊರಿ ಓವರ್ಹೆಡ್ ಅನ್ನು ಗಮನಾರ್ಹವಾಗಿ ಕಡಿಮೆ ಮಾಡುತ್ತದೆ” ಎಂದು ಲೀ ಹೇಳುತ್ತಾರೆ.
ಸಹಕಾರಿ ವಿನ್ಯಾಸವನ್ನು ಬಳಸಿ
ಆದರೆ ರೋಬೋಟ್ ಬಾಹ್ಯಾಕಾಶದಲ್ಲಿ ಚಲಿಸಿದಾಗ, ಅದು ಸಾಮಾನ್ಯವಾಗಿ ಒಂದೇ ವಸ್ತುವನ್ನು ವಿವಿಧ ದೃಷ್ಟಿಕೋನಗಳಿಂದ ನೋಡುತ್ತದೆ. ಇದು ಗಾಸಿಯನ್ನರನ್ನು ಉತ್ಪಾದಿಸಿದಾಗ, ಕೆಲವು ಅತಿಕ್ರಮಿಸುತ್ತವೆ ಏಕೆಂದರೆ ಅವುಗಳು ಒಂದೇ ವಸ್ತುವನ್ನು ಪ್ರತಿನಿಧಿಸುತ್ತವೆ. ಇದು 3D ನಕ್ಷೆಯನ್ನು ಪೆರಿಫೆರಲ್ನಲ್ಲಿ ಸಂಗ್ರಹಿಸಲು ತುಂಬಾ ದೊಡ್ಡದಾಗಿಸಬಹುದು.
ಗಾಸಿಯನ್ನರನ್ನು ಸಂಯೋಜಿಸುವುದು ನಕ್ಷೆಯನ್ನು ದಟ್ಟವಾಗಿಸುತ್ತದೆ, ಆದರೆ ಇದು ಸಾಮಾನ್ಯವಾಗಿ ಮೆಮೊರಿಯಲ್ಲಿ ಸಂಗ್ರಹವಾಗಿರುವ ಅನೇಕ ಕಚ್ಚಾ ಪಿಕ್ಸೆಲ್ಗಳನ್ನು ಪ್ರಕ್ರಿಯೆಗೊಳಿಸಲು ಅಲ್ಗಾರಿದಮ್ ಅಗತ್ಯವಿರುತ್ತದೆ. ಮೂಲ ಪಿಕ್ಸೆಲ್ಗಳಿಗೆ ಭೇಟಿ ನೀಡದೆಯೇ ನಕಲಿ ಗಾಸಿಯನ್ನರ ಮೇಲೆ ನೇರವಾಗಿ ಈ ಸಮ್ಮಿಳನ ಪ್ರಕ್ರಿಯೆಯನ್ನು ನಿರ್ವಹಿಸಲು ಸಂಶೋಧಕರು ಹೊಸ ವಿಧಾನವನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ. ಗಾಸಿಯನ್ನರು ಪಿಕ್ಸೆಲ್ಗಳಿಗಿಂತ ದಟ್ಟವಾಗಿರುವುದರಿಂದ, ಇದು ಮೆಮೊರಿ ಮತ್ತು ಶಕ್ತಿಯ ಅವಶ್ಯಕತೆಗಳನ್ನು ಗಮನಾರ್ಹವಾಗಿ ಕಡಿಮೆ ಮಾಡುತ್ತದೆ.
ಅದೇ ತತ್ವವು ಅವರ ಅಲ್ಗಾರಿದಮ್ ಮೂಲಕ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ – ಹೆಚ್ಚಿನ ಲೆಕ್ಕಾಚಾರಗಳು ನಿಜವಾದ ಪಿಕ್ಸೆಲ್ಗಳಿಗಿಂತ ಕಾಂಪ್ಯಾಕ್ಟ್ ಗಾಸಿಯನ್ನರ ಮೇಲೆ ನೇರವಾಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತವೆ, ಇದು ಶಕ್ತಿಯ ದಕ್ಷತೆಯನ್ನು ಒದಗಿಸುತ್ತದೆ.
ಕಂಪ್ಯೂಟಿಂಗ್ ಘಟಕಗಳ ಪಕ್ಕದಲ್ಲಿ ಸಣ್ಣ, ವೇಗದ ಆನ್-ಚಿಪ್ ಮೆಮೊರಿಯೊಳಗೆ ಗಾಸಿಯನ್ನರನ್ನು ಸಂಗ್ರಹಿಸುವ ಚಿಪ್ ಅನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಲು ಸಂಶೋಧಕರು ಈ ತತ್ವವನ್ನು ಬಳಸುತ್ತಿದ್ದಾರೆ. ಗಾಸಿಯನ್ ನಕ್ಷೆಯು ತುಂಬಾ ದಟ್ಟವಾಗಿರುವುದರಿಂದ ಮಾತ್ರ ಇದು ಸಾಧ್ಯ.
ಭವಿಷ್ಯದಲ್ಲಿ ರೋಬೋಟ್ನೊಂದಿಗೆ ಕೆಲಸ ಮಾಡಬೇಕಾದ ಗಾಸಿಯನ್ನರು ಚಿಪ್ ಮೆಮೊರಿ ಘಟಕಗಳಲ್ಲಿ ಕಾಯುತ್ತಿದ್ದಾರೆ, ಆದ್ದರಿಂದ ಅವುಗಳನ್ನು ದೂರದ ಸಂಗ್ರಹಣೆ, ಶಕ್ತಿ-ಹಸಿದ ಸಂಗ್ರಹಣೆ ಮತ್ತು ಆಫ್-ಚಿಪ್ನಿಂದ ತೆಗೆದುಕೊಳ್ಳಬೇಕಾಗಿಲ್ಲ.
“ಹಿಂದಿನ ಕೆಲವು ಫ್ರೇಮ್ಗಳಲ್ಲಿ ಕಂಡುಬರುವ ವಸ್ತುಗಳನ್ನು ಮಾತ್ರ ಸಂಗ್ರಹಿಸುವ ಮೀಸಲಾದ ಮೆಮೊರಿಯನ್ನು ಹೊಂದಿರುವ ಮೂಲಕ, ನೀವು ಡೇಟಾವನ್ನು ಹೆಚ್ಚು ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಪ್ರವೇಶಿಸಬಹುದು” ಎಂದು ಫೂ ವಿವರಿಸುತ್ತಾರೆ.
ಅವರು ಮೊದಲೇ ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ 3D ಪರಿಸರಗಳ ಸರಣಿಯನ್ನು ಮರುಸೃಷ್ಟಿಸುವ ಮೂಲಕ ಸಿಸ್ಟಮ್-ಆನ್-ಎ-ಚಿಪ್ ಅನ್ನು ಪರೀಕ್ಷಿಸಿದರು. ಚಿಪ್ ಅಡೆತಡೆಗಳನ್ನು ಪತ್ತೆ ಮಾಡುತ್ತದೆ ಮತ್ತು ಐಫೋನ್ನ ಕ್ಯಾಮೆರಾದಿಂದ ನೇರವಾಗಿ ಡೇಟಾದಿಂದ ನೇರವಾಗಿ ಸ್ಥಳವನ್ನು ಪ್ರಸಾರ ಮಾಡುತ್ತದೆ.
ಗ್ಲೀನ್ಮರ್ 6 ಮಿಲಿವ್ಯಾಟ್ಗಳಷ್ಟು ವಿದ್ಯುತ್ ಅನ್ನು ಬಳಸುತ್ತಿರುವಾಗ ನೈಜ ಸಮಯದಲ್ಲಿ ವಿವರವಾದ 3D ನಕ್ಷೆಗಳನ್ನು ತಯಾರಿಸಿದರು. ನಕ್ಷೆಯನ್ನು ರಚಿಸಲು ಲಭ್ಯವಿರುವ ಅತ್ಯುತ್ತಮ ಚಿಪ್ಗೆ ಅಗತ್ಯವಿರುವ ಸುಮಾರು 2.5 ಪ್ರತಿಶತದಷ್ಟು ಶಕ್ತಿಯ ಅಗತ್ಯವಿದೆ.
ಹಾದಿಯಲ್ಲಿ ಕಾಂಪ್ಯಾಕ್ಟ್ ಗಾಸಿಯನ್ ಪುನರುತ್ಪಾದನೆಯನ್ನು ಬಳಸುವ ಮೂಲಕ, ಚಿಪ್ ರೋಬೋಟ್ಗೆ ಅಗತ್ಯವಿರುವ ಸುಮಾರು 20 ಪ್ರತಿಶತದಷ್ಟು ಶಕ್ತಿಯನ್ನು ಬಳಸಿಕೊಂಡು ಸುರಕ್ಷಿತ ಪಥವನ್ನು ನಕ್ಷೆ ಮಾಡಲು ಅನುಮತಿಸುತ್ತದೆ.
“ಅಲ್ಗಾರಿದಮ್ ಸಮರ್ಥವಾಗಿದೆ ಎಂದು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳುವ ಮೂಲಕ ನಾವು ಮೆಮೊರಿ ಬಳಕೆಯನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತೇವೆ. ನಂತರ ಈ ಸಮರ್ಥ ಅಲ್ಗಾರಿದಮ್ ನಿರ್ವಹಿಸುವ ಕೆಲಸದ ಹೊರೆಗಳನ್ನು ನಾವು ವೇಗಗೊಳಿಸುತ್ತೇವೆ, ಆದ್ದರಿಂದ ಅಂತಿಮವಾಗಿ ನಮ್ಮ ಚಿಪ್ ಸಾಧ್ಯವಾದಷ್ಟು ಪರಿಣಾಮಕಾರಿಯಾಗಿರುತ್ತದೆ,” ಲೀ ಹೇಳುತ್ತಾರೆ.
ಚಿಪ್ನ ಸಂಸ್ಕರಣಾ ಘಟಕಗಳನ್ನು ಪರಿಸರ ದತ್ತಾಂಶವನ್ನು ಸಂಗ್ರಹಿಸುವ ಸಂವೇದಕಗಳಿಗೆ ಹತ್ತಿರಕ್ಕೆ ಚಲಿಸುವ ಮೂಲಕ ಇಂಧನ ದಕ್ಷತೆಯನ್ನು ಇನ್ನಷ್ಟು ಸುಧಾರಿಸಲು ಸಂಶೋಧಕರು ಯೋಜಿಸಿದ್ದಾರೆ. ಸರ್ಕ್ಯೂಟ್ಗಳನ್ನು ಪ್ರತಿನಿಧಿಸಲು ಗಾಸಿಯನ್ನರ ಬಳಕೆಯಂತಹ ಹೆಚ್ಚುವರಿ ಅಪ್ಲಿಕೇಶನ್ಗಳನ್ನು ಸಹ ಅವರು ಅನ್ವೇಷಿಸಬಹುದು. ಸಂಕೀರ್ಣ ಯೋಜನೆಗಳ ಮೂಲಕ ಹೆಚ್ಚು ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಯೋಚಿಸಲು AI ವ್ಯವಸ್ಥೆಗಳಿಗೆ ಇದು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
“ನೈಜ-ಸಮಯದ 3D ಮ್ಯಾಪಿಂಗ್ ಸಣ್ಣ ಸ್ವಾಯತ್ತ ವ್ಯವಸ್ಥೆಗಳಿಗೆ ಕಾಣೆಯಾದ ಘಟಕಾಂಶವಾಗಿದೆ. ಪೈಪ್ ಅಥವಾ ಕೋಣೆಯನ್ನು ನ್ಯಾವಿಗೇಟ್ ಮಾಡುವ ಒಂದು ಜೋಡಿ AR ಗ್ಲಾಸ್ಗಳನ್ನು ಪರಿಶೀಲಿಸುವ ಡ್ರೋನ್, ಎರಡೂ ಅವುಗಳ ಸುತ್ತಲಿನ ಜಾಗವನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಬೇಕು – ತಕ್ಷಣವೇ, ನಿರಂತರವಾಗಿ ಮತ್ತು ಬಹುತೇಕ ಯಾವುದೇ ವಿದ್ಯುತ್ ವೆಚ್ಚವಿಲ್ಲದೆ. ಗ್ಲಿನ್ಮರ್ ನಿಮ್ಮ ಬೆರಳುಗಳ ನಡುವೆ ಹಿಡಿದಿಡಬಹುದಾದ ಚಿಪ್ನಲ್ಲಿ ಇದನ್ನು ಮೊದಲ ಬಾರಿಗೆ ಸಾಧ್ಯವಾಗಿಸುತ್ತದೆ”.
MIT-MathWorks ಫೆಲೋಶಿಪ್, Amazon, US ನ್ಯಾಷನಲ್ ಸೈನ್ಸ್ ಫೌಂಡೇಶನ್, ಮತ್ತು Intel ಈ ಕೆಲಸವನ್ನು ಭಾಗಶಃ ಬೆಂಬಲಿಸಿದೆ.




Leave a Reply