
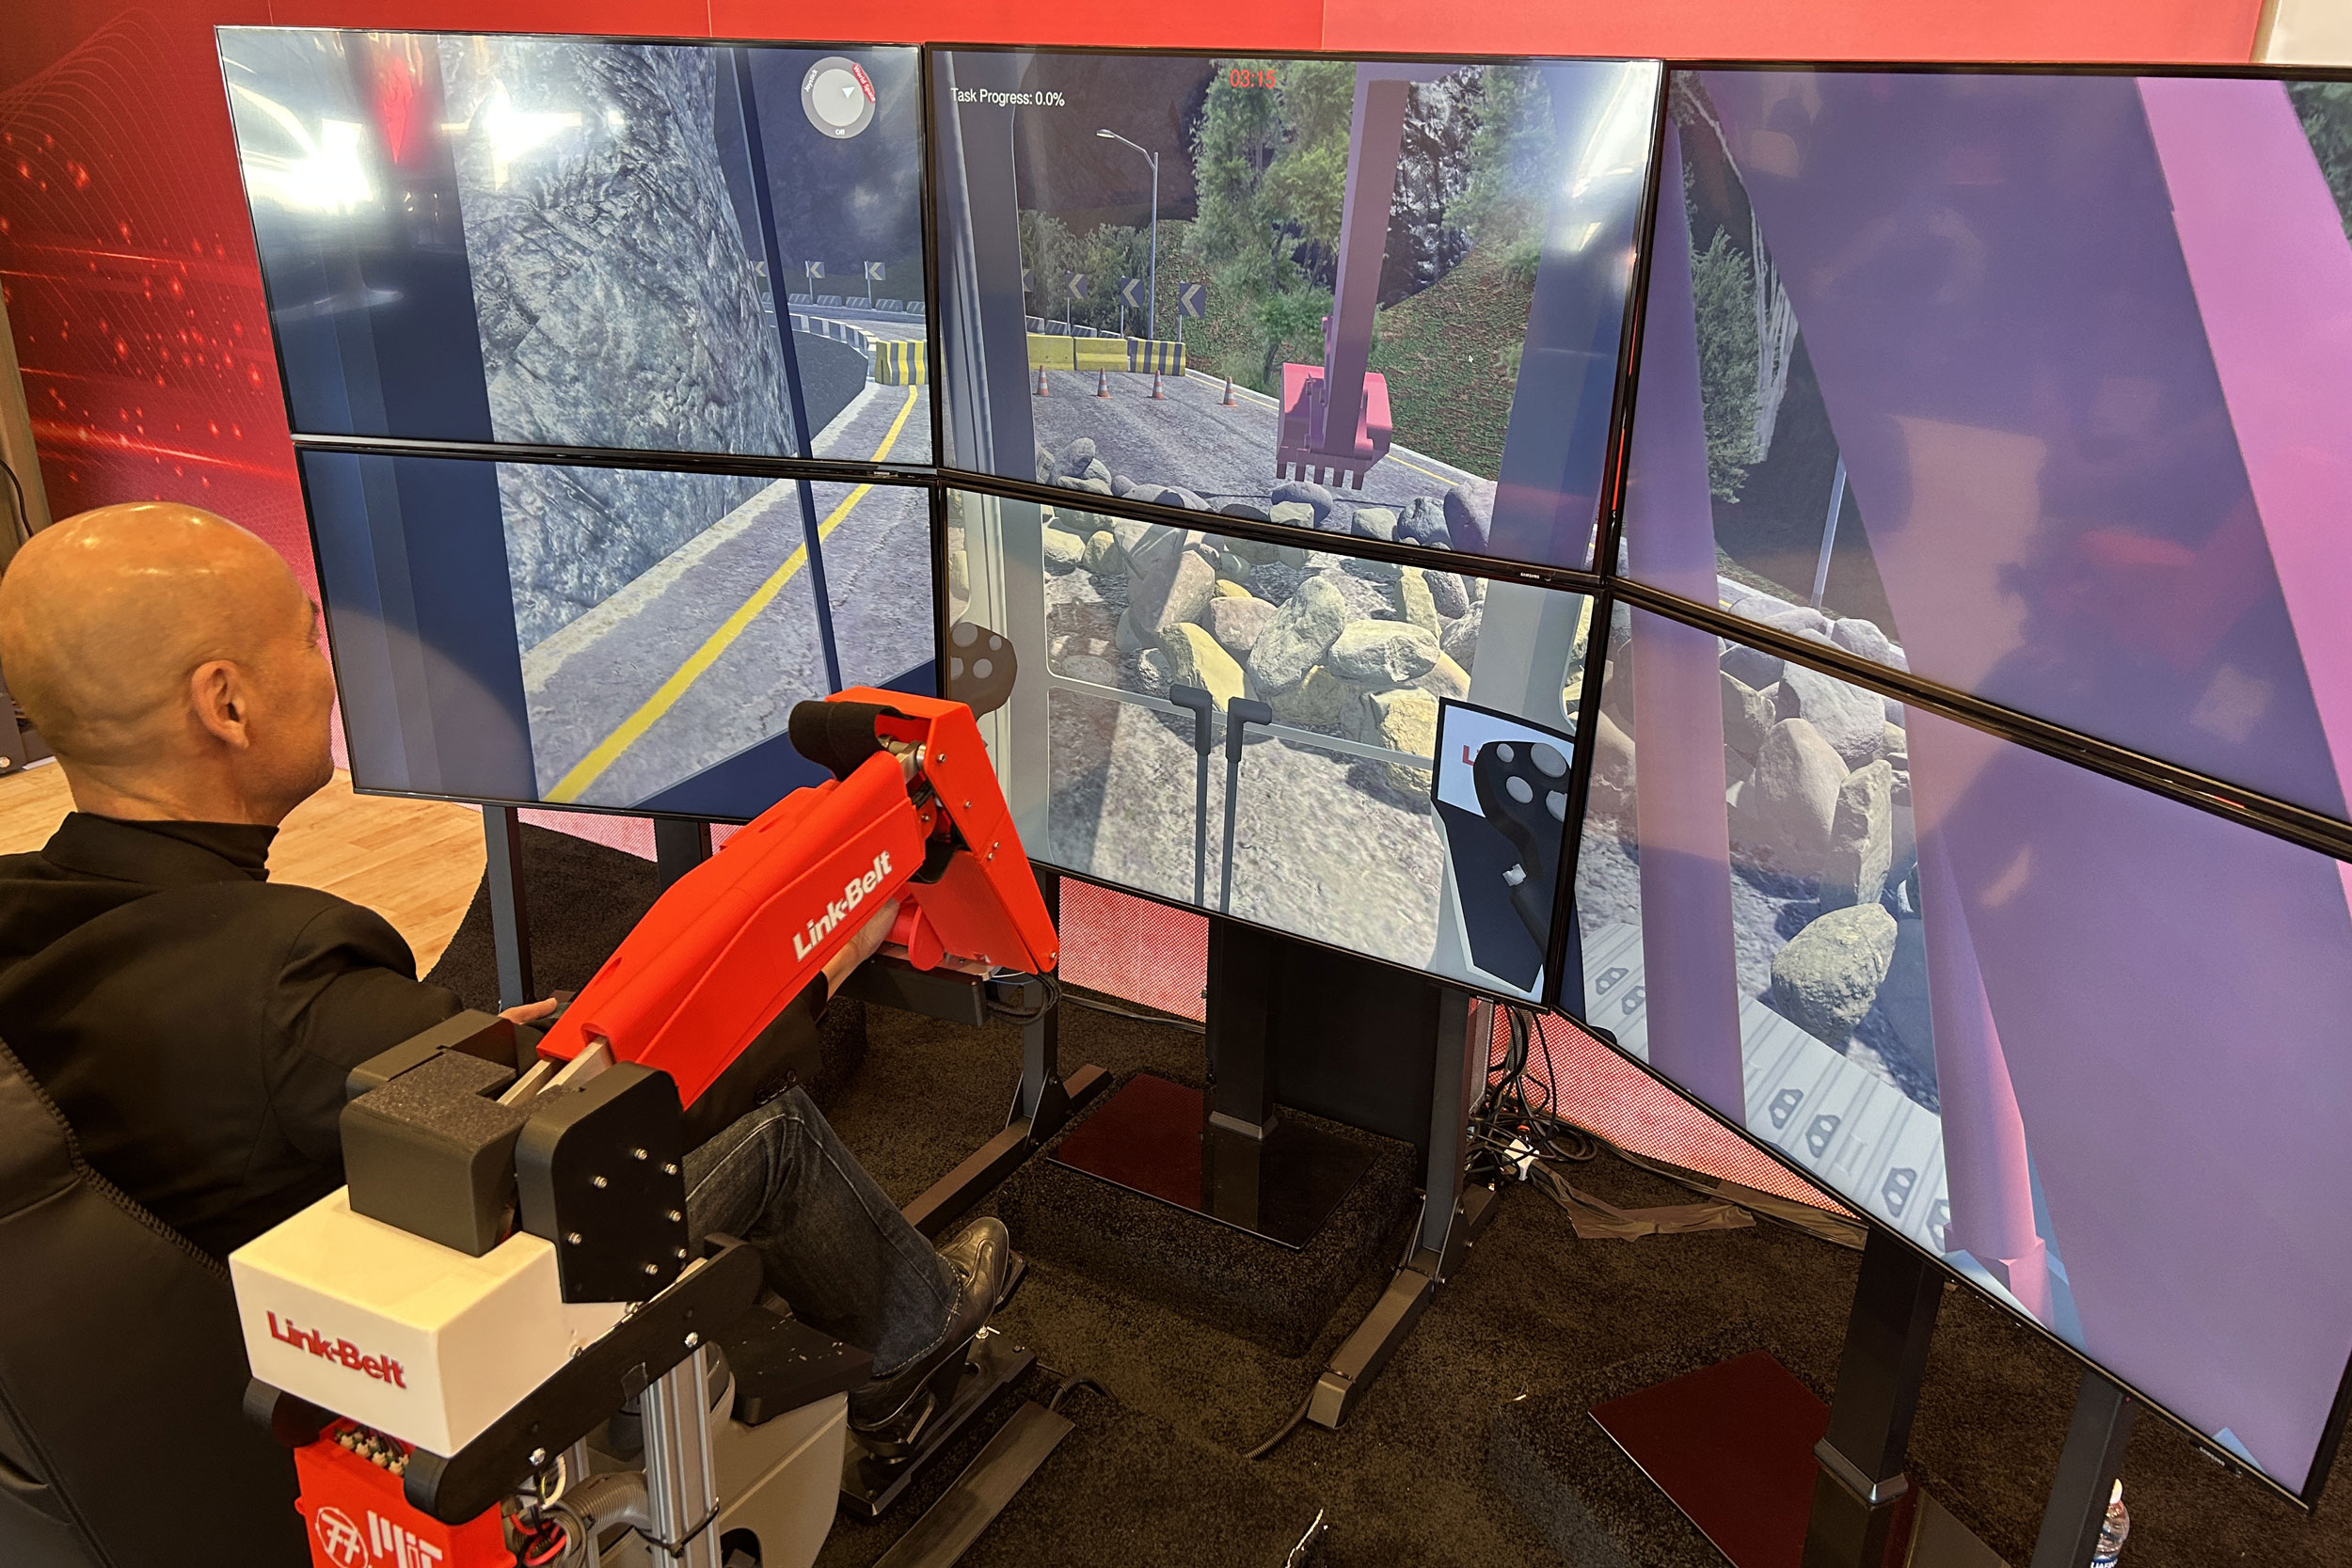
MITಯ ಮೆಕ್ಯಾನಿಕಲ್ ಇಂಜಿನಿಯರಿಂಗ್ ವಿಭಾಗದ ಪ್ರಧಾನ ಸಂಶೋಧನಾ ವಿಜ್ಞಾನಿ ಹರ್ಮನೋ ಕ್ರೆಬ್ಸ್, “ಯಂತ್ರವನ್ನು ಕಮಾಂಡ್ ಮಾಡಲು ಇದು ಸುಲಭವಾದ ಮಾರ್ಗವಾಗಿದೆ. “ಈ ಹೊಸ ಇಂಟರ್ಫೇಸ್ನೊಂದಿಗೆ, ಅಗೆಯುವ ಯಂತ್ರವನ್ನು ನಿರ್ವಹಿಸಲು ಆಪರೇಟರ್ ಮಾಡಬೇಕಾದ ಮಾನಸಿಕ ಮ್ಯಾಪಿಂಗ್ ಅನ್ನು ನಾವು ತೆಗೆದುಹಾಕಬಹುದು.”
ಕ್ರೆಬ್ಸ್ ಇಂಟರ್ಫೇಸ್ ಅನ್ನು ಅಗೆಯುವ ಆಪರೇಟರ್ಗಳಿಗೆ ತರಬೇತಿ ನೀಡಲು ವೇಗವಾದ ಮಾರ್ಗವಾಗಿ ನೋಡುತ್ತಾನೆ, ಜೊತೆಗೆ ಯಂತ್ರಗಳನ್ನು ಸ್ಥಳೀಯವಾಗಿ ಮತ್ತು ದೂರದಿಂದಲೇ ಭೌತಿಕವಾಗಿ ನಿಯಂತ್ರಿಸುವ ಹೊಸ ಮಾರ್ಗವಾಗಿದೆ.
“ಜಾಯ್ಸ್ಟಿಕ್ಗಳನ್ನು ಹೊಂದುವ ಬದಲು, ನಿರ್ವಾಹಕರು ತಮ್ಮ ತೋಳನ್ನು ಎಕ್ಸೋಸ್ಕೆಲಿಟನ್ನಂತೆ ಇರಿಸುವ ಬದಿಯಲ್ಲಿ ಈ ಚಿಕಣಿ ತೋಳನ್ನು ಹೊಂದಬಹುದು, ಅದು ಕ್ಯಾಬ್ನಲ್ಲಿ ಅಗೆಯುವ ಯಂತ್ರವನ್ನು ನಿಯಂತ್ರಿಸಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ” ಎಂದು ಕ್ರೆಬ್ಸ್ ಹೇಳುತ್ತಾರೆ. “ಕೆಲಸವನ್ನು ಕಷ್ಟಕರವಾದ ಅಥವಾ ಅಪಾಯಕಾರಿ ವಾತಾವರಣದಲ್ಲಿ ಮಾಡಬೇಕಾದರೆ, ನೀವು ನಿರ್ವಾಹಕರನ್ನು ಟ್ರೇಲರ್ನಲ್ಲಿ ಆಫ್-ಸೈಟ್ನಲ್ಲಿ ಕೂರಿಸಬಹುದು ಮತ್ತು ಅಗೆಯುವ ಯಂತ್ರವನ್ನು ದೂರದಿಂದಲೇ ನಿರ್ವಹಿಸಲು ಈ ಕೈಪಿಡಿಯನ್ನು ಬಳಸಬಹುದು.”
ತಂಡವು ಈ ವಾರ ತನ್ನ ಮುಕ್ತ ಪ್ರವೇಶ ಫಲಿತಾಂಶಗಳನ್ನು ವರದಿ ಮಾಡುತ್ತದೆ ಜರ್ನಲ್ ಆಫ್ ಕಂಪ್ಯೂಟಿಂಗ್ ಮತ್ತು ಸಿವಿಲ್ ಇಂಜಿನಿಯರಿಂಗ್. MIT ಸಹ-ಲೇಖಕರು Moises Alencastre-Miranda, Joao Buzzatto ಮತ್ತು Eran Beeri Bamani ಮತ್ತು ಜಪಾನ್ನ ಕೈಗಾರಿಕಾ ಯಂತ್ರೋಪಕರಣ ತಯಾರಕರಾದ ಸುಮಿಟೊಮೊ ಹೆವಿ ಇಂಡಸ್ಟ್ರೀಸ್ನ ಸಹೋದ್ಯೋಗಿಗಳು.
ಮಿಮಿಕ್ ಕಾರು
MIT ಯಲ್ಲಿ, ಕ್ರೆಬ್ಸ್ನ ಗುಂಪು ಮಾನವ-ರೋಬೋಟ್ ಪರಸ್ಪರ ಕ್ರಿಯೆಯ ಮೇಲೆ ಕೆಲಸ ಮಾಡುತ್ತದೆ ಮತ್ತು ದೈಹಿಕ ಪುನರ್ವಸತಿಗೆ ದೀರ್ಘಕಾಲ ಗಮನಹರಿಸಿದೆ. ಈ ಕೆಲಸದ ಮೂಲಕ, ತಂಡವು ಮಾನವರು ತಮ್ಮ ಅಂಗಗಳನ್ನು ನಿಯಂತ್ರಿಸುವ ವಿಧಾನಗಳ ಬಗ್ಗೆ ಮತ್ತು ಯಂತ್ರಗಳೊಂದಿಗೆ ಅಂತರ್ಬೋಧೆಯಿಂದ ಹೇಗೆ ಸಂವಹನ ನಡೆಸಬಹುದು ಎಂಬುದರ ಕುರಿತು ಜ್ಞಾನವನ್ನು ಸಂಗ್ರಹಿಸಿದರು.
2018 ರಲ್ಲಿ, ಕ್ರೆಬ್ಸ್ ಸುಮಿಟೊಮೊ ಹೆವಿ ಇಂಡಸ್ಟ್ರೀಸ್ನ ಸಂಶೋಧಕರೊಂದಿಗೆ ಸಹಕರಿಸಿದರು, ಅವರು ಅಗೆಯುವ ಆಪರೇಟರ್ಗಳಿಗೆ ತರಬೇತಿ ನೀಡಲು ವೇಗವಾದ ಮಾರ್ಗವನ್ನು ಹುಡುಕುತ್ತಿದ್ದಾರೆ. ಜಪಾನ್ನಲ್ಲಿ ಭಾರೀ ಯಂತ್ರೋಪಕರಣ ತಯಾರಕರ ಜನಸಂಖ್ಯೆಯು ವೇಗವಾಗಿ ವಯಸ್ಸಾಗುತ್ತಿದೆ ಎಂದು ಅವರು ಗಮನಿಸಿದರು; ಅವರ ಬದಲಿಗಳಿಗೆ ತರಬೇತಿ ನೀಡಲು ಸಮಯ ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ.
ನಿಯಂತ್ರಿತ ಡ್ರೈವಿಂಗ್ ಕೋರ್ಸ್ನಲ್ಲಿ ನೈಜ ಅಗೆಯುವ ಯಂತ್ರಗಳನ್ನು ಚಾಲನೆ ಮಾಡುವ ಮೂಲಕ ನಿರ್ವಾಹಕರು ಸಾಮಾನ್ಯವಾಗಿ ಕಲಿಯುತ್ತಾರೆ. ಯಂತ್ರವನ್ನು ನಿರ್ವಹಿಸುವಾಗ, ಹೊಸಬರು ಅಗೆಯುವ ಯಂತ್ರದ ಜಾಯ್ಸ್ಟಿಕ್ ಅನ್ನು ತೋಳು, ಬಕೆಟ್ ಮತ್ತು ಕ್ಯಾಬ್ನ ಚಲನೆಯೊಂದಿಗೆ ಸಂಪರ್ಕಿಸಲು ಕಲಿಯಬೇಕು. ನೈಜ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸಲು ಈ ಕ್ರಿಯೆಗಳನ್ನು ಸಂಯೋಜಿಸುವುದು ಸಂಕೀರ್ಣತೆಯ ಮತ್ತೊಂದು ಹಂತವನ್ನು ಸೇರಿಸುತ್ತದೆ, ಅದು ಕರಗತವಾಗಲು ತಿಂಗಳುಗಳಿಂದ ವರ್ಷಗಳವರೆಗೆ ತೆಗೆದುಕೊಳ್ಳಬಹುದು.
ಈ ಮಾನಸಿಕ ನಕ್ಷೆಯ ಅಗತ್ಯವನ್ನು ತೊಡೆದುಹಾಕಲು ಸಾಧ್ಯವಾದರೆ, ಅವರು ಕಲಿಕೆಯ ಪ್ರಕ್ರಿಯೆಯನ್ನು ಗಮನಾರ್ಹವಾಗಿ ಕಡಿಮೆಗೊಳಿಸಬಹುದು ಎಂದು ತಂಡವು ತೀರ್ಮಾನಿಸಿದೆ. ಇದಕ್ಕಾಗಿ, ಸಾಂಪ್ರದಾಯಿಕ ಜಾಯ್ಸ್ಟಿಕ್ಗಳಿಗೆ ಪರ್ಯಾಯವಾಗಿ ಕಾರನ್ನು ನಿಯಂತ್ರಿಸಲು ನೈಸರ್ಗಿಕ ಮಾರ್ಗವನ್ನು ಹುಡುಕಿದರು. ಅಗೆಯುವವರ ಸ್ವಂತ ತೋಳು ಮತ್ತು ಬಕೆಟ್ಗೆ ಭೌತಿಕ ಹೋಲಿಕೆಯು ನಿರ್ವಾಹಕರು ಹೆಚ್ಚಿನ ಮಾನಸಿಕ ಅನುವಾದವಿಲ್ಲದೆಯೇ ಅಗೆಯುವವರ ಚಲನೆಯನ್ನು ನೇರವಾಗಿ ಅನುಕರಿಸಲು ಮತ್ತು ನಿಯಂತ್ರಿಸಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ ಎಂದು ಅವರು ಶೀಘ್ರದಲ್ಲೇ ಯಾಂತ್ರಿಕ ತೋಳಿನ ವಿನ್ಯಾಸದಲ್ಲಿ ನೆಲೆಸಿದರು.
ಮುಂದಿನ ಕೆಲವು ವರ್ಷಗಳಲ್ಲಿ, ಸಂಶೋಧಕರು ಅದರ ಚಲನೆಯನ್ನು ವರ್ಚುವಲ್ ಅಗೆಯುವ ಸಿಮ್ಯುಲೇಶನ್ಗೆ ಸಂಪರ್ಕಿಸಲು ಯಾಂತ್ರಿಕ ತೋಳು ಮತ್ತು ಸಾಫ್ಟ್ವೇರ್ ಅನ್ನು ನಿರ್ಮಿಸಲು ಕೆಲಸ ಮಾಡಿದರು. ಮೆಕ್ಯಾನಿಕಲ್ ಆರ್ಮ್ ಮತ್ತು ವರ್ಚುವಲ್ ಸಿಮ್ಯುಲೇಟರ್ನ ಸಂಯೋಜನೆಯು ಅಗೆಯುವ ಆಪರೇಟರ್ಗಳಿಗೆ ಹೊಸ ತರಬೇತಿ ಮತ್ತು ನಿಯಂತ್ರಣ ವೇದಿಕೆಯನ್ನು ರೂಪಿಸುತ್ತದೆ, ಇದನ್ನು ತಂಡವು “ವರ್ಲ್ಡ್ ಸ್ಪೇಸ್ ಇಂಟರ್ಫೇಸ್” ಎಂದು ಕರೆಯುತ್ತದೆ.
“‘ಸ್ಪೇಸ್-ವರ್ಲ್ಡ್’ ನಿಮ್ಮ ಹೊರಗಿನ ಪ್ರಪಂಚದ ಎಲ್ಲವನ್ನೂ ಸೂಚಿಸುತ್ತದೆ, ಅಥವಾ ಈ ಸಂದರ್ಭದಲ್ಲಿ, ಅಗೆಯುವ ಕ್ಯಾಬ್ನ ಹೊರಗೆ,” ಕ್ರೆಬ್ಸ್ ವಿವರಿಸುತ್ತಾರೆ. “ಸಾಮಾನ್ಯವಾಗಿ, ನಿರ್ವಾಹಕರು ವಿಶ್ವದ ಬಾಹ್ಯಾಕಾಶದಲ್ಲಿ ವಸ್ತುಗಳನ್ನು ಹೇಗೆ ಕುಶಲತೆಯಿಂದ ನಿರ್ವಹಿಸಬೇಕು ಎಂಬುದರ ಕುರಿತು ಮಾನಸಿಕ ನಕ್ಷೆಯನ್ನು ಮಾಡಬೇಕು. ಆದರೆ ಈಗ, ನಾವು ಕೇವಲ ಕಲ್ಲುಗಳನ್ನು ಅನುಕರಿಸಬಹುದು ಅಥವಾ ಕೊಳಕು ಸಂಗ್ರಹಿಸಬಹುದು ಮತ್ತು ಕಂಪ್ಯೂಟರ್ ನಮಗೆ ವಿಶ್ವ ಬಾಹ್ಯಾಕಾಶಕ್ಕೆ ಅನುವಾದಿಸುತ್ತದೆ.”
ಮೊದಲ ದಿನವೇ ನಿರ್ಮಾಣ
ಅವರ ಹೊಸ ಅಧ್ಯಯನಕ್ಕಾಗಿ, ತಂಡವು ವರ್ಲ್ಡ್-ಸ್ಪೇಸ್ ಇಂಟರ್ಫೇಸ್ (WSI) ಜೊತೆಗೆ ಸಾಂಪ್ರದಾಯಿಕ ಜಾಯ್ಸ್ಟಿಕ್-ಆಧಾರಿತ ಅಗೆಯುವ ಸಿಮ್ಯುಲೇಟರ್ ಅನ್ನು ಬಳಸಿಕೊಂಡು ಸ್ವಯಂಸೇವಕರೊಂದಿಗೆ ತರಬೇತಿ ಪ್ರಯೋಗಗಳನ್ನು ನಡೆಸಿತು. ಸಂಶೋಧಕರು ನಿರ್ಮಾಣ ಸ್ಥಳಗಳು, ಹೆದ್ದಾರಿಗಳು, ಅರಣ್ಯ ರಸ್ತೆಗಳು, ನದಿ ದಂಡೆಗಳು, ಗಣಿಗಾರಿಕೆ ಪ್ರದೇಶಗಳು ಮತ್ತು ನಗರ ಮತ್ತು ಗ್ರಾಮೀಣ ಪರಿಸರಗಳನ್ನು ಒಳಗೊಂಡಂತೆ 15 ವಾಸ್ತವಿಕ ಉತ್ಖನನ ಪರಿಸರಗಳ ವರ್ಚುವಲ್ ಸಿಮ್ಯುಲೇಶನ್ಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ. ಪ್ರತಿಯೊಂದು ವರ್ಚುವಲ್ ಪರಿಸರವು ವಿಭಿನ್ನ ಉತ್ಖನನ ಕಾರ್ಯಗಳೊಂದಿಗೆ ಸಂಬಂಧಿಸಿದೆ, ಉದಾಹರಣೆಗೆ ಮರಳು ಅಥವಾ ಜಲ್ಲಿಕಲ್ಲುಗಳನ್ನು ಅಗೆಯುವುದು ಮತ್ತು ಸುರಿಯುವುದು, ಕಂದಕಗಳನ್ನು ಅಗೆಯುವುದು ಮತ್ತು ಬೇರ್ಪಡಿಸುವುದು, ರಸ್ತೆಗಳಿಂದ ಅವಶೇಷಗಳನ್ನು ತೆರವುಗೊಳಿಸುವುದು, ನೀರಿನ ಅಂಚುಗಳಿಂದ ಮರದ ಕೊಂಬೆಗಳನ್ನು ತೆಗೆದುಹಾಕುವುದು ಮತ್ತು ಬಂಡೆಗಳನ್ನು ಒಡೆಯುವುದು.
ಒಂದು ವಾರದ ಅಗೆಯುವ ಡ್ರೈವಿಂಗ್ ಕೋರ್ಸ್ನಲ್ಲಿ ನಿರ್ವಾಹಕರು ಸಾಮಾನ್ಯವಾಗಿ ನಿರ್ವಹಿಸುವ ಕಾರ್ಯಗಳನ್ನು ಹೋಲುವ ಅನುಭವವನ್ನು ತಂಡವು ವಿನ್ಯಾಸಗೊಳಿಸಿದೆ. ಏಳು ದಿನಗಳವರೆಗೆ, ಪ್ರತಿ ದಿನ ಒಂದು ಗಂಟೆಯವರೆಗೆ, ಸ್ವಯಂಸೇವಕರು-ತಜ್ಞ ಮತ್ತು ಅನನುಭವಿ-ಇಬ್ಬರೂ-ಡಬ್ಲ್ಯುಎಸ್ಐ ಮತ್ತು ಅದರ ಜಾಯ್ಸ್ಟಿಕ್ ಕೌಂಟರ್ಪಾರ್ಟ್ ಅನ್ನು ನಿರ್ವಹಿಸಿದರು, ಕಷ್ಟವನ್ನು ಹೆಚ್ಚಿಸುವ ಕಾರ್ಯಗಳಲ್ಲಿ ತರಬೇತಿ ನೀಡಿದರು.
ಅಧ್ಯಯನದ ಅವಧಿಯ ಮೊದಲು ಮತ್ತು ನಂತರದ ಸ್ವಯಂಸೇವಕರ ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ಸಂಶೋಧಕರು ಹೋಲಿಸಿದರು. ಜಾಯ್ಸ್ಟಿಕ್ ಸಿಮ್ಯುಲೇಟರ್ಗಾಗಿ, ನವಶಿಷ್ಯರು ಪರಿಣತರಿಗಿಂತ ಉತ್ತಮವಾಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತಿದ್ದಾರೆಂದು ಅವರು ಕಂಡುಕೊಂಡರು, ಆದರೂ ಅವರು ತರಬೇತಿ ಅವಧಿಯ ಉದ್ದಕ್ಕೂ ಸುಧಾರಿಸಿದರು. ಹೋಲಿಸಿದರೆ, ಹೊಸ ವರ್ಲ್ಡ್-ಸ್ಪೇಸ್ ಇಂಟರ್ಫೇಸ್ನೊಂದಿಗೆ, ಹೊಸಬರು ಪ್ರಾರಂಭದಿಂದಲೂ ಪರಿಣಿತರಂತೆ ಉತ್ತಮವಾಗಿದ್ದಾರೆ ಎಂದು ತಂಡವು ಕಂಡುಹಿಡಿದಿದೆ.
“ಈ ಸಂದರ್ಭದಲ್ಲಿ, ಜಾಯ್ಸ್ಟಿಕ್ಗಳು ಕಾರನ್ನು ನಿಯಂತ್ರಿಸುವ ಮತ್ತು ಸಮನ್ವಯಗೊಳಿಸುವ ಒಂದು ನಿಷ್ಕ್ರಿಯ ಮಾರ್ಗವಾಗಿದೆ” ಎಂದು ಅಧ್ಯಯನದ ಸಹ-ಲೇಖಕ ಮತ್ತು MIT ಪೋಸ್ಟ್ಡಾಕ್ ಜೋವೊ ಬುಝಾಟ್ಟೊ ಹೇಳುತ್ತಾರೆ. “ಜಾಯ್ಸ್ಟಿಕ್ಗಳೊಂದಿಗೆ ಅಗೆಯುವ ಯಂತ್ರವನ್ನು ನಾನು ಕಮಾಂಡ್ ಮಾಡುವ ಅಗತ್ಯವಿಲ್ಲದ ಮೊದಲ ಇಂಟರ್ಫೇಸ್ ಇದು.”
ತಂಡವು ಪ್ರಸ್ತುತ WSI ನ ಭೌತಿಕ ತೋಳಿಗೆ ಹ್ಯಾಪ್ಟಿಕ್ಸ್ ಅಥವಾ ಭಾವನೆಗಳನ್ನು ಸೇರಿಸುವ ಕೆಲಸ ಮಾಡುತ್ತಿದೆ. ಬಂಡೆಗಳನ್ನು ಎತ್ತಿಕೊಳ್ಳುವಂತಹ ಕ್ರಿಯೆಯನ್ನು ಅನುಕರಿಸಲು ನಿರ್ವಾಹಕನು ತೋಳನ್ನು ಬಳಸಿದಾಗ, ಅಗೆಯುವ ಯಂತ್ರವು ಅವುಗಳನ್ನು ಎತ್ತುತ್ತಿದೆ ಎಂಬ ದೃಢೀಕರಣವಾಗಿ ನಿರ್ವಾಹಕನು ಬಂಡೆಗಳ ಭಾರವನ್ನು ಅನುಭವಿಸುವಂತೆ, ಪ್ರತಿಕ್ರಿಯೆಯಾಗಿ ತೋಳು ಬಲವನ್ನು ಉತ್ಪಾದಿಸುತ್ತದೆ ಎಂಬುದು ಕಲ್ಪನೆ.
“ಹ್ಯಾಪ್ಟಿಕ್ಸ್ ಇದನ್ನು ಇನ್ನೂ ಸುಲಭವಾದ ವ್ಯವಸ್ಥೆಯನ್ನು ಮಾಡುತ್ತದೆ” ಎಂದು ಸಹ-ಲೇಖಕ ಮತ್ತು ಸಂದರ್ಶಕ ಎಂಜಿನಿಯರ್ ಸೋಲ್ಮನ್ ಜೊಂಗ್ ಹೇಳುತ್ತಾರೆ.
ಹೊಸ ಕಲಿಕೆಯ ಇಂಟರ್ಫೇಸ್ ಪ್ರಸ್ತುತ ನಿರ್ಮಾಣ ಉದ್ಯಮದಿಂದ ಅನ್ವೇಷಿಸುತ್ತಿರುವ ಅಗೆಯುವ ಸಿಮ್ಯುಲೇಟರ್ಗಳಿಗೆ ಹೆಚ್ಚು ನೈಸರ್ಗಿಕ ಪರ್ಯಾಯವಾಗಿದೆ ಎಂದು ತಂಡವು ಹೇಳುತ್ತದೆ. ಕ್ಯಾಟರ್ಪಿಲ್ಲರ್, ಹ್ಯುಂಡೈ ಮತ್ತು ಕೊಮಾಟ್ಸು ಕಂಪನಿಗಳು ವರ್ಚುವಲ್ ಸಿಮ್ಯುಲೇಟರ್ಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುತ್ತಿವೆ, ಸೈಟ್ಗೆ ಹೋಗುವ ಮೊದಲು ಆಪರೇಟರ್ಗಳಿಗೆ ತರಬೇತಿ ನೀಡಲು ಮತ್ತು ದಿನದಲ್ಲಿ ಅಗೆಯುವ ಯಂತ್ರಗಳನ್ನು ದೂರದಿಂದಲೇ ನಿರ್ವಹಿಸಲು. ಆದಾಗ್ಯೂ, ಈ ಸಿಮ್ಯುಲೇಟರ್ಗಳು ಹೆಚ್ಚಾಗಿ ಸಾಂಪ್ರದಾಯಿಕ ಜಾಯ್ಸ್ಟಿಕ್ ನಿಯಂತ್ರಕಗಳನ್ನು ಆಧರಿಸಿವೆ, ಇದು ಕಲಿಯಲು ಸಮಯ ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ.
ಹೊಸ ಹ್ಯಾಂಡಲ್ ಮತ್ತು ಬಕೆಟ್ ನಿಯಂತ್ರಕವನ್ನು ಅಗೆಯುವ ಕ್ಯಾಬ್ ಅಥವಾ ವರ್ಚುವಲ್ ಟೆಲಿಆಪರೇಷನ್ ಸಿಮ್ಯುಲೇಟರ್ಗೆ ಸಂಯೋಜಿಸಬಹುದಾದರೆ, ಮೊದಲ ಬಾರಿಗೆ ಆಪರೇಟರ್ಗಳು ಸಹ ಮೊದಲ ದಿನದಿಂದ ನೆಲವನ್ನು ಹೊಡೆಯಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ ಎಂದು ಸಂಶೋಧಕರು ಊಹಿಸುತ್ತಾರೆ.
ಈ ಸಂಶೋಧನೆಯನ್ನು ಸುಮಿಟೊಮೊ ಹೆವಿ ಇಂಡಸ್ಟ್ರೀಸ್ ಭಾಗಶಃ ಬೆಂಬಲಿಸಿದೆ.




Leave a Reply