
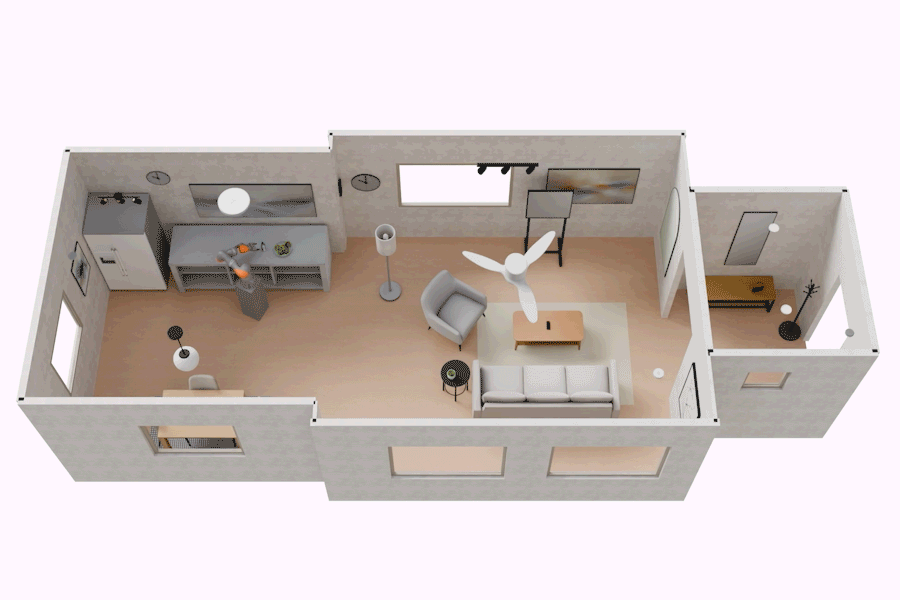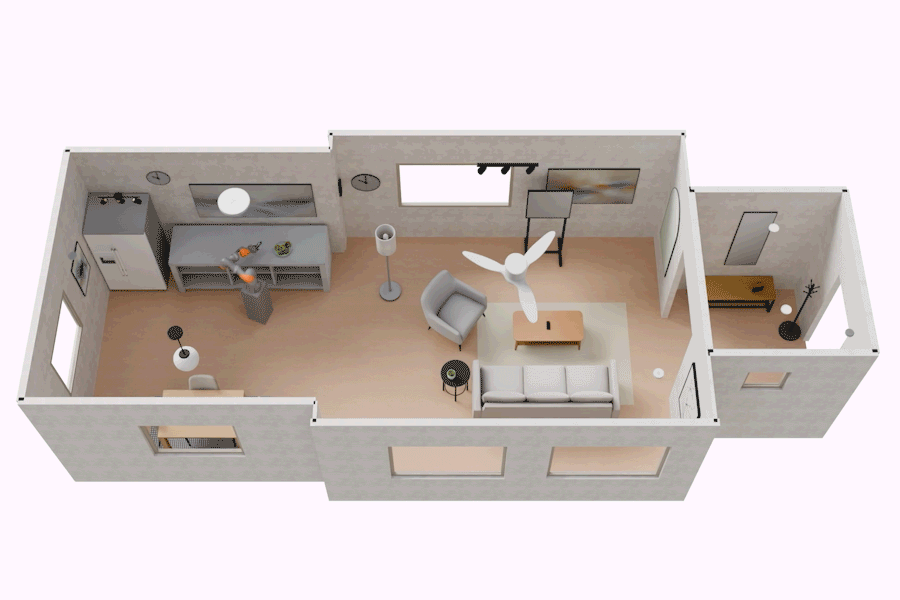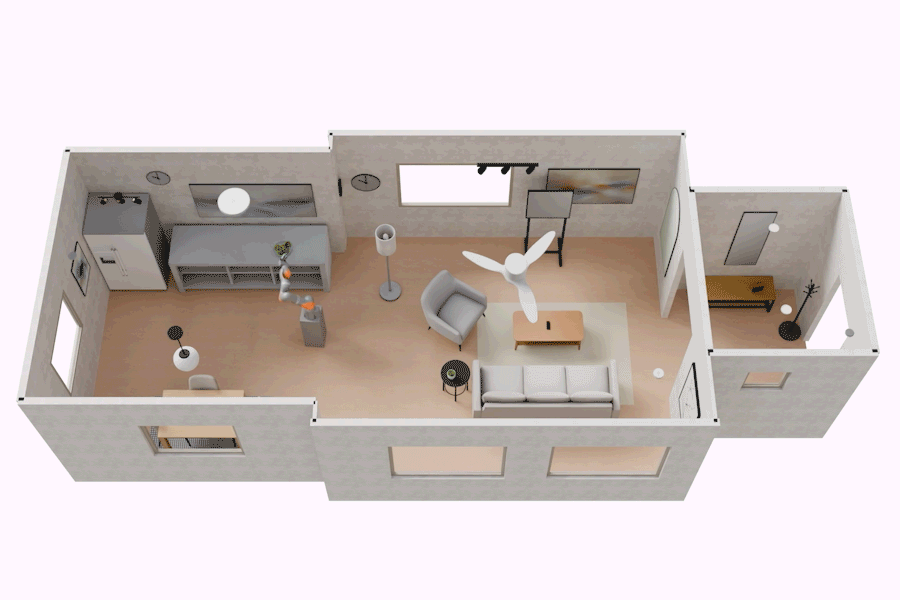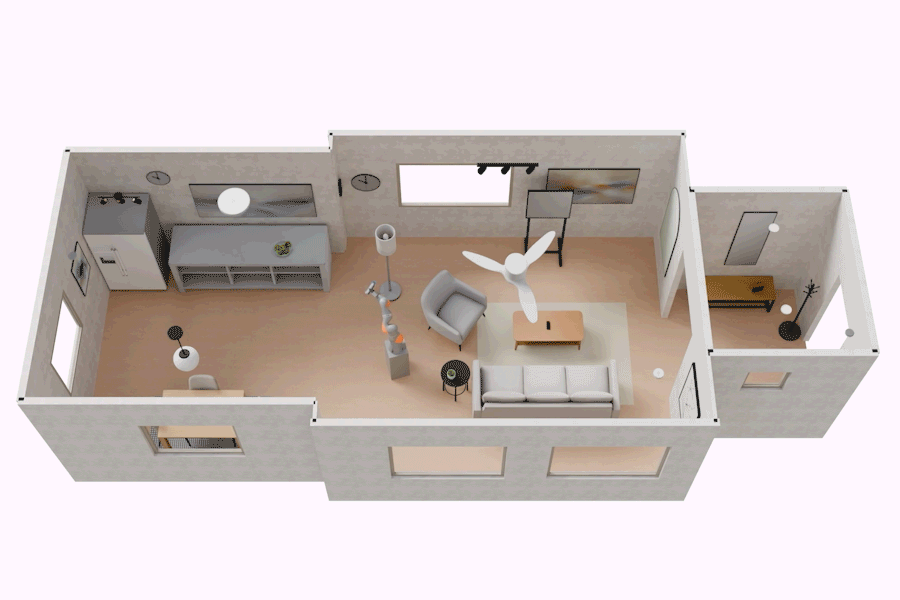
ರೋಬೋಟ್ಗಳು ನೋಡುಗರನ್ನು ಮೆಚ್ಚಿಸುವ ಮೂಲಕ ಸುತ್ತುವರಿದ ರಸ್ತೆಯಲ್ಲಿ ನಡೆಯುವುದು ಹೆಚ್ಚು ಸಾಮಾನ್ಯ ದೃಶ್ಯವಾಗಿದೆ. ಆದರೆ ಈ ಯಂತ್ರಗಳು ನೀವು ಅಡಿಗೆ ಅಥವಾ ಕಾರ್ಖಾನೆಯಲ್ಲಿ ಮಾಡಲು ಬಯಸುವ ಎಲ್ಲದಕ್ಕೂ ಇನ್ನೂ ಸಹಾಯಕರಾಗಿಲ್ಲ, ಮತ್ತು ಮುಖ್ಯ ಅಡಚಣೆಯೆಂದರೆ ಡೇಟಾ. ಮನುಷ್ಯರಂತೆ, ರೋಬೋಟ್ಗಳು ಅನುಭವದ ಮೂಲಕ ಉತ್ತಮವಾಗಿ ಕಲಿಯುತ್ತವೆ. ಸಮಸ್ಯೆಯೆಂದರೆ ಈ ಯಂತ್ರಗಳಿಗೆ ವಿವಿಧ ಪರಿಸರದಲ್ಲಿ ಅನೇಕ ಕ್ರಿಯೆಗಳನ್ನು ಮಾಡಲು ತರಬೇತಿ ನೀಡುವುದು ಶ್ರಮದಾಯಕ ಮತ್ತು ಸಮಯ ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ.
“ಸಿಮ್ಯುಲೇಶನ್ ಅನ್ನು ಕಲಿಕೆಯ ಕ್ಷೇತ್ರವಾಗಿ ಬಳಸುವುದು ಸಹಜವಾದ ಕಲ್ಪನೆಯಾಗಿದೆ. ಕಳೆದ ಕೆಲವು ವರ್ಷಗಳಿಂದ ಭೌತಶಾಸ್ತ್ರದ ಎಂಜಿನ್ಗಳಲ್ಲಿ ಗಮನಾರ್ಹ ಪ್ರಗತಿಯನ್ನು ಸಾಧಿಸಲಾಗಿದೆ, ಆದರೆ ಉಳಿದಿರುವ ಸವಾಲುಗಳೆಂದರೆ ನೈಜ ಪ್ರಪಂಚದ ಸಂಕೀರ್ಣತೆಯನ್ನು ಸೆರೆಹಿಡಿಯಲು ಸಾಕಷ್ಟು ಸಿಮ್ಯುಲೇಶನ್ ವಿಷಯವನ್ನು ಶ್ರೀಮಂತ ಮತ್ತು ವೈವಿಧ್ಯಮಯವಾಗಿ ರಚಿಸುವುದು,” ರುಸ್ ಟೆಡ್ರಾಕ್ ಹೇಳುತ್ತಾರೆ. ಕಂಪ್ಯೂಟರ್ ಸೈನ್ಸ್ ಲ್ಯಾಬೋರೇಟರಿ ಮತ್ತು MIT ಆರ್ಟಿಫಿಶಿಯಲ್ ಇಂಟೆಲಿಜೆನ್ಸ್ (CSAIL).
AI ಏಜೆಂಟ್ಗಳು ಅಥವಾ “ಆಲೋಚಿಸುವ” ಮತ್ತು ಉತ್ತಮವಾಗಿ ವ್ಯಾಖ್ಯಾನಿಸಲಾದ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸುವ ಅರೆ-ಸ್ವಾಯತ್ತ ಕಾರ್ಯಕ್ರಮಗಳು ರೋಬೋಟ್ಗಳಿಗೆ ಅಗತ್ಯವಿರುವ ವರ್ಚುವಲ್ ರಿಯಾಲಿಟಿ ಸೆಟ್ಟಿಂಗ್ಗಳನ್ನು ರಚಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ ಎಂದು ಅದು ತಿರುಗುತ್ತದೆ. MIT CSAIL ಮತ್ತು ಟೊಯೋಟಾ ಸಂಶೋಧನಾ ಸಂಸ್ಥೆಯ ಸಂಶೋಧಕರು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ ಹೊಸ “SceneSmith” ವ್ಯವಸ್ಥೆಯು ವಸ್ತುಗಳು, ಗೋಡೆಗಳು ಮತ್ತು 3D ದೃಶ್ಯದ ಒಟ್ಟಾರೆ ನೋಟವನ್ನು ಸಂಯೋಜಿಸಲು ಮೂರು ಏಜೆಂಟ್ಗಳನ್ನು ಬಳಸುತ್ತದೆ. ರೆಸ್ಟೋರೆಂಟ್ಗಳು, ಡಾರ್ಮಿಟರಿಗಳು ಮತ್ತು ಹೋಟೆಲ್ಗಳಂತಹ ಒಳಾಂಗಣ ಸ್ಥಳಗಳ ಸಿಮ್ಯುಲೇಶನ್ಗಳು ಹಿಂದಿನ ವ್ಯವಸ್ಥೆಗಳಿಗಿಂತ ಹೆಚ್ಚು ವಾಸ್ತವಿಕ ಮತ್ತು ವಿವರವಾದವುಗಳಾಗಿವೆ, ರೋಬೋಟ್ಗಳು ಕೌಶಲ್ಯಗಳನ್ನು ಅಭ್ಯಾಸ ಮಾಡಲು ಮತ್ತು ಅವುಗಳನ್ನು ಪ್ರಾರಂಭಿಸುವ ಮೊದಲು ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸುವ ವಿವಿಧ ವಿಧಾನಗಳನ್ನು ಪರೀಕ್ಷಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ. ಪ್ರತಿಯಾಗಿ, ಎಂಜಿನಿಯರ್ಗಳು ನಿಜವಾದ ಪರೀಕ್ಷೆಗಾಗಿ ಸಮಯವನ್ನು ಉಳಿಸುತ್ತಾರೆ.
ದೈನಂದಿನ ಸ್ಥಳಗಳು ಹೇಗೆ ಕಾಣಬೇಕೆಂದು ಏಜೆಂಟ್ಗಳು ಭಾವಿಸುತ್ತಾರೆ, ಏಕೆಂದರೆ ಅವರು ಪ್ರತಿ ಮಲ್ಟಿಮೋಡಲ್ ಸಿಸ್ಟಮ್ ಅನ್ನು ದೃಶ್ಯ ಭಾಷಾ ಮಾದರಿ (VLM), ವಿಶೇಷವಾಗಿ ಆಧುನಿಕ VLM GPT-5.2 ಎಂದು ಕರೆಯುತ್ತಾರೆ. ಹೆಚ್ಚಿನ ದೃಶ್ಯ ಪ್ರಶ್ನೆಗಳನ್ನು ನಿರ್ವಹಿಸಲು ಇದು ವೆಬ್ನಿಂದ ಅನೇಕ ಪಠ್ಯಗಳು ಮತ್ತು ಚಿತ್ರಗಳ ಮೇಲೆ ತರಬೇತಿ ಪಡೆದಿದೆ. ಈ ಸುಧಾರಿತ ಮಾದರಿಯು ಪ್ರತಿ ಏಜೆಂಟ್ಗೆ ಕೆಲವು ರೀತಿಯ ಪ್ರಾದೇಶಿಕ ಜ್ಞಾನವನ್ನು ನೀಡುತ್ತದೆ: ಮೊದಲನೆಯದಾಗಿ, “ಡಿಸೈನರ್” ಏಜೆಂಟ್ ದೃಶ್ಯದ ಅಂಶಗಳನ್ನು ಉತ್ಪಾದಿಸುತ್ತದೆ, ನಂತರ “ವಿಮರ್ಶೆ” ಅದು ವಾಸ್ತವಿಕವಾಗಿದೆಯೇ ಎಂದು ಸಲಹೆ ನೀಡುತ್ತದೆ ಮತ್ತು ಅಂತಿಮವಾಗಿ, “ಆರ್ಕೆಸ್ಟ್ರೇಟರ್” ಅವುಗಳನ್ನು ನಿಯಂತ್ರಿಸುತ್ತದೆ ಮತ್ತು ಯಾವಾಗ ವಿನ್ಯಾಸಗೊಳಿಸಬೇಕೆಂದು ನಿರ್ಧರಿಸುತ್ತದೆ. ಮೂರು VLM ಗಳು ತಮ್ಮ ಸೃಜನಾತ್ಮಕ ಸಹಯೋಗವನ್ನು ಮುಕ್ತಾಯಗೊಳಿಸಿದ ನಂತರ, ದೃಶ್ಯವು ನೇರವಾಗಿ ಭೌತಶಾಸ್ತ್ರ ಸಿಮ್ಯುಲೇಶನ್ ಸಾಫ್ಟ್ವೇರ್ಗೆ ಲೋಡ್ ಆಗಲು ಸಿದ್ಧವಾಗಿದೆ.
“ಮಾನವ ಡಿಸೈನರ್ ಮಾಡುವ ರೀತಿಯಲ್ಲಿಯೇ ಸಿಸ್ಟಮ್ 3D ದೃಶ್ಯಗಳನ್ನು ರಚಿಸಬಹುದು ಎಂದು ನಾವು ಕಂಡುಕೊಂಡಿದ್ದೇವೆ” ಎಂದು MIT EECS ಪಿಎಚ್ಡಿ ವಿದ್ಯಾರ್ಥಿ ನಿಕೋಲಸ್ ಪಿಫಾಫ್ ಹೇಳುತ್ತಾರೆ, CSAIL ಸಂಶೋಧಕ ಮತ್ತು ಟೆಡ್ರೇಕ್ ಕೃತಿಯನ್ನು ಪ್ರಸ್ತುತಪಡಿಸುವ ಪತ್ರಿಕೆಯ ಪ್ರಮುಖ ಲೇಖಕ. “ನಾವು 1,300 ಕ್ಕೂ ಹೆಚ್ಚು ದೃಶ್ಯಗಳನ್ನು ವೆಬ್-ಪ್ರಮಾಣದ ಪ್ರಯೋಜನಗಳೊಂದಿಗೆ ಪ್ರಮುಖ VLM ಅನ್ನು ಬಳಸಿಕೊಂಡು ನಿರ್ಮಿಸಿದ್ದೇವೆ ಮತ್ತು ಇದು ನಂಬಲಾಗದಷ್ಟು ಸೃಜನಶೀಲ ಮತ್ತು ಬಹುಮುಖ ವಿನ್ಯಾಸಗಳನ್ನು ನಿರ್ಮಿಸಿದೆ. ಸೂಚನೆಗಳಲ್ಲಿ ಇದನ್ನು ಮಾಡಲು ನಾನು ಸಿಸ್ಟಮ್ಗೆ ತರಬೇತಿ ನೀಡಲಿಲ್ಲ; ಅದು ಸುಧಾರಿತವಾಗಿದೆ.”
ನನ್ನ ಏಜೆಂಟ್ ಜೊತೆ ಮಾತನಾಡಿ
VLM ಏಜೆಂಟ್ಗಳಿಗೆ ಧನ್ಯವಾದಗಳು, “ಕಾರ್, ಡೆಸ್ಕ್, ಮೂಲೆಯಲ್ಲಿ ಚಕ್ರಗಳು ಮತ್ತು ಗೋಡೆಯ ಮೇಲೆ ಏಣಿಯೊಂದಿಗೆ ಗ್ಯಾರೇಜ್ ಅನ್ನು ನಿರ್ಮಿಸುವುದು” ಮತ್ತು ರೋಬೋಟ್ ಕೆಲಸ ಮಾಡಬಹುದಾದ ಶ್ರೀಮಂತ ವಸ್ತುಗಳೊಂದಿಗೆ ವರ್ಚುವಲ್ ಆಟದ ಮೈದಾನವನ್ನು ಪಡೆಯಲು ನೀವು SceneSmith ಅನ್ನು ಕೇಳಬಹುದು. ಈ ಕೊಠಡಿಗಳನ್ನು ಹಿಂದಿನ ವಿಧಾನಗಳಿಗಿಂತ ಪ್ರತಿ ದೃಶ್ಯಕ್ಕೆ ಆರು ಪಟ್ಟು ಹೆಚ್ಚು ವಸ್ತುಗಳಿಂದ ಅಲಂಕರಿಸಲಾಗಿದೆ, ಸಿಂಕ್ನಲ್ಲಿ ಕಪ್ ಹಾಕುವುದು, ಪ್ಲೇಟ್ನಲ್ಲಿ ಹಣ್ಣುಗಳನ್ನು ಹಾಕುವುದು ಮತ್ತು ಶೆಲ್ಫ್ನಿಂದ ಟೇಬಲ್ಗೆ ಸೋಡಾ ಕ್ಯಾನ್ ಅನ್ನು ಸರಿಸುವಂತಹ ಕೌಶಲ್ಯಗಳನ್ನು ಕಲಿಯಲು ರೋಬೋಟ್ಗಳಿಗೆ ಸಹಾಯ ಮಾಡಲು ಇದು ಉತ್ತಮವಾಗಿದೆ.
ಅನೇಕ ಶ್ರೀಮಂತ ವರ್ಚುವಲ್ ಪರಿಸರಗಳೊಂದಿಗೆ, ನಿಮ್ಮ ರೋಬೋಟ್ ಹೆಚ್ಚಿನ ಪ್ರಯೋಗ ಮತ್ತು ದೋಷವಿಲ್ಲದೆ ಭೌತಿಕ ಜಗತ್ತಿನಲ್ಲಿ ನಿಯೋಜನೆಗೆ ಸಿದ್ಧವಾಗಿದೆಯೇ ಎಂದು ನೀವು ಮೌಲ್ಯಮಾಪನ ಮಾಡಬಹುದು. ಸಂಶೋಧಕರು SceneSmith ಡಿಜಿಟಲ್ ಜಗತ್ತಿನಲ್ಲಿ ವಿಭಿನ್ನ ಕ್ರಿಯಾ ಯೋಜನೆಗಳನ್ನು (“ನೀತಿಗಳು” ಎಂದೂ ಕರೆಯುತ್ತಾರೆ) ಪರೀಕ್ಷಿಸಿದರು, ಪ್ರಕ್ರಿಯೆಯಲ್ಲಿ 100 ಅನನ್ಯ ಸ್ಥಳಗಳನ್ನು ರಚಿಸಿದರು. VLM ಏಜೆಂಟ್ ಪ್ರತಿ ಪ್ರಯತ್ನವನ್ನು ಮೌಲ್ಯಮಾಪನ ಮಾಡಿದರು ಮತ್ತು ರೋಬೋಟ್ನ ಯೋಜನೆಗಳು ದೋಷಪೂರಿತವಾಗಿವೆ ಮತ್ತು ಯಂತ್ರವು ತನ್ನ ಕಾರ್ಯಗಳಲ್ಲಿ ಆಗಾಗ್ಗೆ ವಿಫಲಗೊಳ್ಳುತ್ತದೆ ಎಂದು ಕಂಡುಕೊಂಡರು. ಮಾನವರು ಮಾದರಿಯ ತೀರ್ಪುಗಳನ್ನು ಶೇಕಡಾ 99 ಕ್ಕಿಂತ ಹೆಚ್ಚು ಸಮಯ ಒಪ್ಪಿಕೊಂಡರು, ಇದು ರೋಬೋಟ್ಗಳನ್ನು ನೈಜ ಜಗತ್ತಿನಲ್ಲಿ ಚಲಿಸುವ ಮೊದಲು ಸಿಮ್ಯುಲೇಶನ್ನಲ್ಲಿನ ತಪ್ಪು ಜೋಡಣೆಗಳನ್ನು ತೊಡೆದುಹಾಕಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
ಆದರೆ ಈ ವರ್ಚುವಲ್ ಪ್ರಪಂಚಗಳು ಎಷ್ಟು ನೈಜವಾಗಿವೆ? ಅದನ್ನು ಸಾಬೀತುಪಡಿಸುವುದು ಕಷ್ಟ, ಆದ್ದರಿಂದ ಸಂಶೋಧಕರು ಪ್ರಶ್ನೆಯನ್ನು ಹಲವಾರು ಕೋನಗಳಿಂದ ಸಂಪರ್ಕಿಸಿದ್ದಾರೆ. ಅತ್ಯಂತ ಆಸಕ್ತಿದಾಯಕ ಪರೀಕ್ಷೆ: ಅವರು ಪೂರ್ವ-ತರಬೇತಿ ಪಡೆದ ರೋಬೋಟ್ ನೀತಿಯನ್ನು ಕೈಬಿಟ್ಟರು – AI ನಿಯಂತ್ರಕವು ನೈಜ-ಪ್ರಪಂಚದ ಡೇಟಾದ ಮೇಲೆ ಹೆಚ್ಚಾಗಿ ತರಬೇತಿ ಪಡೆದಿದೆ, ಅದು ಎಂದಿಗೂ SceneSmith ದೃಶ್ಯವನ್ನು ನೋಡಿಲ್ಲ-ಉತ್ಪಾದಿತ ಪರಿಸರಕ್ಕೆ. ಒಂದು ಪರೀಕ್ಷೆಯಲ್ಲಿ, ಬಳಕೆದಾರರು “ಬೌಲ್ನಿಂದ ಸೇಬನ್ನು ತೆಗೆದುಕೊಂಡು ಅದನ್ನು ಕಟಿಂಗ್ ಬೋರ್ಡ್ನಲ್ಲಿ ಇರಿಸಿ” ಎಂದು ಸಿಸ್ಟಮ್ಗೆ ಹೇಳಿದರು ಮತ್ತು ಸಿಮ್ಯುಲೇಟೆಡ್ ರೋಬೋಟ್ ಅದನ್ನು ಮಾಡಿದೆ. ನೀತಿಯು ಕಲಿಯುತ್ತಿರುವ ನೈಜ-ಜೀವನದ ಸೆಟ್ಟಿಂಗ್ಗಳಿಗೆ ದೃಶ್ಯಗಳು ಹೋಲದಿದ್ದರೆ, ಅದು ಕಾರ್ಯನಿರ್ವಹಿಸುವುದಿಲ್ಲ.
ತಂಡವು ರೋಬೋಟ್ಗಳಿಗೆ ವರ್ಚುವಲ್ ಸ್ಪೇಸ್ ಮೂಲಕ ಮಾರ್ಗದರ್ಶನ ನೀಡಿತು, ಕ್ಯಾಬಿನೆಟ್ಗಳನ್ನು ತೆರೆಯಲು, ಬಾಟಲಿಗಳನ್ನು ಕೆಳಗೆ ಇರಿಸಿ ಮತ್ತು ಕೊಠಡಿಗಳ ನಡುವೆ ಚಲಿಸಲು ಮಾರ್ಗದರ್ಶನ ನೀಡಿತು. ಅವರ ಪ್ರಯೋಗಗಳು ಪರಿಸರಗಳು ಸ್ಥಿರವಾದ ಭೌತಿಕ ಸಂವಹನಗಳ ಅಡಿಯಲ್ಲಿ ನಿರ್ವಹಿಸಲ್ಪಡುತ್ತವೆ ಮತ್ತು ದೃಷ್ಟಿಗೋಚರ ತಪಾಸಣೆಯನ್ನು ಮೀರಿ ವಿಸ್ತರಿಸುತ್ತವೆ ಎಂದು ತೋರಿಸಿದೆ.
ಪರದೆಯ ಹಿಂದೆ
SceneSmith ಪ್ರತಿಯೊಂದನ್ನು ಬಳಸುವ ಏಜೆಂಟ್ಗಳು ಪೀಳಿಗೆಯ ಪ್ರಕ್ರಿಯೆಯಲ್ಲಿ ನಿರ್ದಿಷ್ಟ ಪಾತ್ರವನ್ನು ವಹಿಸುತ್ತವೆ, ಅದು ದೃಶ್ಯಗಳನ್ನು ಹಂತಗಳಾಗಿ ಪ್ರತ್ಯೇಕಿಸುತ್ತದೆ. ಅವರು ಮೂಲಭೂತವಾಗಿ ನೆಲದ ಯೋಜನೆಯನ್ನು ರಚಿಸುತ್ತಾರೆ ಮತ್ತು ಅದನ್ನು ಜೀವಕ್ಕೆ ತರುತ್ತಾರೆ.
ಮನೆಯ ಮೊದಲ ಮಹಡಿಯಲ್ಲಿ ಇದೇ ರೀತಿಯ ನೋಟವನ್ನು ರಚಿಸಲು ನೀವು ಬಯಸಿದ್ದೀರಿ ಎಂದು ಹೇಳೋಣ. VLM “ಡಿಸೈನರ್” ಸಾಮಾನ್ಯ ವಿನ್ಯಾಸದೊಂದಿಗೆ ಪ್ರಾರಂಭವಾಗುತ್ತದೆ, ಇದನ್ನು “ವಿಮರ್ಶೆ” ಪರಿಶೀಲಿಸುತ್ತದೆ ಮತ್ತು ನಂತರ “ಆರ್ಕೆಸ್ಟ್ರೇಟರ್” ನಿಂದ ಸಹಿ ಹಾಕಲಾಗುತ್ತದೆ. ಏಜೆಂಟರು ಪ್ರತಿ ಹಂತಕ್ಕೂ ಈ ವಿಧಾನವನ್ನು ಪುನರಾವರ್ತಿಸುತ್ತಾರೆ: ಪೀಠೋಪಕರಣಗಳನ್ನು ಸೇರಿಸುವುದು, ಗೋಡೆಯ ಮೇಲೆ ವಸ್ತುಗಳನ್ನು ಇರಿಸುವುದು ಮತ್ತು ನಂತರ ಸೀಲಿಂಗ್, ಮತ್ತು ಅಂತಿಮವಾಗಿ, ರೋಬೋಟ್ಗಳು ನಿಭಾಯಿಸಬಲ್ಲ ವಸ್ತುಗಳನ್ನು ಬೀಳಿಸುವುದು. ಉದಾಹರಣೆಗೆ, VLM ಗಳು ರೋಬೋಟ್ಗಳು ತೆರೆಯಬಹುದಾದ ಮತ್ತು ಮುಚ್ಚಬಹುದಾದ ಕ್ಯಾಬಿನೆಟ್ಗಳನ್ನು ಸೇರಿಸಬಹುದು – ಹಿಂದಿನ ಪ್ರಾರಂಭದಲ್ಲಿ ಸಾಮಾನ್ಯವಾಗಿ ಕೊರತೆಯಿರುವ ವಿನ್ಯಾಸದ ಐಟಂ.
ಪ್ರತಿ ಹಂತದಲ್ಲಿ, ಎರಡನೇ VLM ದೃಶ್ಯವು ಪ್ರಾಯೋಗಿಕವಾಗಿದೆ ಎಂದು ಖಚಿತಪಡಿಸುತ್ತದೆ ಮತ್ತು ಸ್ನಾನದತೊಟ್ಟಿಯನ್ನು ಉದಾಹರಣೆಗೆ, ಲಿವಿಂಗ್ ರೂಮ್ನಿಂದ ತೆಗೆದುಹಾಕಲು ಸಲಹೆ ನೀಡುತ್ತದೆ. ಮೂರನೇ VLM ದೃಶ್ಯಗಳು ಹೊಂದಿಕೆಯಾಗದಿದ್ದರೂ ಸಹ ಉತ್ತಮ-ಗುಣಮಟ್ಟದ ದೃಶ್ಯವನ್ನು ನಿರ್ಮಿಸಲಾಗಿದೆ ಎಂದು ಖಚಿತಪಡಿಸುತ್ತದೆ, ವಿನ್ಯಾಸ ಪ್ರಕ್ರಿಯೆಯನ್ನು ಕೆಲವು ಹಿಂದಕ್ಕೆ ತಿರುಗಿಸುತ್ತದೆ. ಮೂರು VLM ಗಳು ತಮ್ಮ ಸೃಜನಶೀಲ ಸಹಯೋಗವನ್ನು ಮುಕ್ತಾಯಗೊಳಿಸಿದ ನಂತರ, ಭೌತಿಕ ಪ್ರಪಂಚದ ಯಂತ್ರಶಾಸ್ತ್ರವನ್ನು ಸಿಮ್ಯುಲೇಶನ್ ಸಾಫ್ಟ್ವೇರ್ ಮೂಲಕ ಸೇರಿಸಲಾಗುತ್ತದೆ.
ಕೊಠಡಿಗಳು ಹೇಗೆ ಕಾಣಬೇಕು, ವಸ್ತುಗಳನ್ನು ಎಲ್ಲಿ ಇರಿಸಬೇಕು ಮತ್ತು ನೈಜ-ಜಗತ್ತಿನ ಭೌತಶಾಸ್ತ್ರದ ಬಗ್ಗೆ ದೃಢವಾದ ತಿಳುವಳಿಕೆಯೊಂದಿಗೆ, SceneSmith ಹಿಂದಿನ ವಿಧಾನಗಳಿಗಿಂತ ಗಮನಾರ್ಹ ಪ್ರಯೋಜನವನ್ನು ಹೊಂದಿದೆ. “HSM” ಮತ್ತು “Holodeck” ನಂತಹ ದೃಶ್ಯ ಉತ್ಪಾದನೆಯ ಮೂಲಭೂತ ಅಂಶಗಳಿಗೆ ಹೋಲಿಸಿದರೆ, SceneSmith ಖಾಸಗಿ ಕಚೇರಿ, ಕುಂಬಾರಿಕೆ ಅಂಗಡಿ ಮತ್ತು Minecraft-ವಿಷಯದ ಆಟದ ಕೋಣೆ ಸೇರಿದಂತೆ ಹೆಚ್ಚಿನ ವಸ್ತುಗಳೊಂದಿಗೆ ಪರಿಸರವನ್ನು ರಚಿಸಿತು.
SceneSmith ಸಹ 200 ಕ್ಕೂ ಹೆಚ್ಚು ಬಳಕೆದಾರರಲ್ಲಿ ನೆಚ್ಚಿನವರಾಗಿದ್ದರು. ಸಿಸ್ಟಂನ ದೃಶ್ಯಗಳು 90 ಪ್ರತಿಶತಕ್ಕಿಂತಲೂ ಹೆಚ್ಚು ನೈಜವಾಗಿದೆ ಎಂದು ಅವರು ಕಂಡುಕೊಂಡರು. ಸಾಮಾನ್ಯವಾಗಿ, ಇದು ಇತರ ವಿಧಾನಗಳಿಗಿಂತ ಮಾರ್ಗಸೂಚಿಗಳನ್ನು ಅನುಸರಿಸುವ ಸಾಧ್ಯತೆಯಿದೆ ಎಂದು ಅವರು ಗಮನಿಸಿದರು. ಬೇರೆ ರೀತಿಯಲ್ಲಿ ಹೇಳುವುದಾದರೆ, ಬಳಕೆದಾರರು ನಿಜವಾಗಿಯೂ ನೋಡಲು ಬಯಸುವ ವರ್ಚುವಲ್ ಆಟದ ಮೈದಾನಗಳನ್ನು ರಚಿಸುವಲ್ಲಿ ಇದು ಅತ್ಯುತ್ತಮವಾಗಿದೆ.
ಬಹುಮುಖ ಪ್ರತಿಭೆಯ ವ್ಯವಸ್ಥೆ
ವೈಯುಕ್ತಿಕ 3D ಆಬ್ಜೆಕ್ಟ್ಗಳನ್ನು ಉತ್ಪಾದಿಸಲು ಬಂದಾಗಲೂ ಸಹ SceneSmith ಗೆ ನೈಜತೆ, ವೈವಿಧ್ಯತೆ ಮತ್ತು ಶ್ರೀಮಂತಿಕೆ ಎಲ್ಲವೂ ಪ್ರಬಲ ಹೊಂದಾಣಿಕೆಗಳಾಗಿವೆ. ರೋಲಿಂಗ್ ಕಾರ್ಟ್ ಮಾಡಲು ನೀವು ಅದನ್ನು ಕೇಳಬಹುದು ಮತ್ತು ಅದು 2D ಚಿತ್ರವನ್ನು ರಚಿಸುತ್ತದೆ, ನಂತರ ಅದನ್ನು ದ್ರವ್ಯರಾಶಿ, ಘರ್ಷಣೆ ಮತ್ತು ಜಡತ್ವದಂತಹ ಭೌತಿಕ ಗುಣಲಕ್ಷಣಗಳೊಂದಿಗೆ ವಿವರವಾದ ಮಾದರಿಯಾಗಿ ಪರಿವರ್ತಿಸಲಾಗುತ್ತದೆ.
ಅಂತಹ ವಿವರವಾದ ಪ್ರಕ್ರಿಯೆಯು ವೇಗದ ವ್ಯಾಪಾರದೊಂದಿಗೆ ಬರುತ್ತದೆ. ಏಜೆಂಟ್ಗಳು ಪ್ರತಿ ವಸ್ತುವನ್ನು ರಚಿಸುವುದರಿಂದ ಮತ್ತು ಎಚ್ಚರಿಕೆಯಿಂದ ಪರಿಶೀಲಿಸುವುದರಿಂದ ದೃಶ್ಯವನ್ನು ರಚಿಸಲು ಹಲವಾರು ಗಂಟೆಗಳನ್ನು ತೆಗೆದುಕೊಳ್ಳಬಹುದು. ಹೆಚ್ಚಿನ ಕಂಪ್ಯೂಟಿಂಗ್ ಶಕ್ತಿಯೊಂದಿಗೆ, ಸಿಸ್ಟಮ್ ದಕ್ಷತೆಯಲ್ಲಿ ಗಮನಾರ್ಹ ಹೆಚ್ಚಳವನ್ನು ಕಾಣಬಹುದು. CSAIL ಇಂಜಿನಿಯರ್ಗಳು ಹೆಚ್ಚು ವಿಸ್ತಾರವಾದ 3D ಲೈಬ್ರರಿಗಳು ಲಭ್ಯವಿದ್ದರೆ ವಿರೂಪಗೊಳಿಸಬಹುದಾದ ವಸ್ತುಗಳಿಗೆ (ಸ್ಪಾಂಜ್ಗಳಂತಹ) ವಿಸ್ತರಿಸಲು ಸಹ ಆಶಿಸುತ್ತಾರೆ.
“ಸಿಮ್ಯುಲೇಶನ್ಗಾಗಿ ಒಳಾಂಗಣ ಪರಿಸರವನ್ನು ಉತ್ಪಾದಿಸಲು ಏಜೆನ್ಸಿಯ ಚೌಕಟ್ಟನ್ನು ಒದಗಿಸುವ ಮೂಲಕ SceneSmith ಈ ಪ್ರದೇಶದಲ್ಲಿ ಗಮನಾರ್ಹ ಪ್ರಗತಿಯನ್ನು ಸಾಧಿಸುತ್ತದೆ” ಎಂದು ಸಂಶೋಧನೆಯಲ್ಲಿ ತೊಡಗಿಸಿಕೊಂಡಿಲ್ಲದ Amazon ರೊಬೊಟಿಕ್ಸ್ನ ಅಪ್ಲಿಕೇಶನ್ ವಿಜ್ಞಾನಿ ಜೆರೆಮಿ ಬಿನಾಗಿಯಾ ಹೇಳುತ್ತಾರೆ. “ಇದು ಸಿಮ್ಯುಲೇಟೆಡ್ ಪರಿಸರದಲ್ಲಿ ವಸ್ತು ಸಾಂದ್ರತೆಯ ಮಿತಿಗಳನ್ನು ತಳ್ಳುವುದು, ಎಲ್ಲಾ ವಸ್ತುಗಳು ಭೌತಿಕವಾಗಿ ಸರಿಯಾಗಿವೆಯೇ ಎಂದು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳುವುದು (ದೃಷ್ಟಿ ವಾಸ್ತವಿಕವಾಗಿರುವುದಕ್ಕೆ ವಿರುದ್ಧವಾಗಿ), ಮತ್ತು ಸ್ಥಿರ ಗ್ರಂಥಾಲಯಕ್ಕೆ ಸೀಮಿತವಾಗಿರದ ಸ್ವತ್ತುಗಳನ್ನು ರಚಿಸುವುದು ಸೇರಿದಂತೆ ಹಲವಾರು ರೀತಿಯಲ್ಲಿ ಕಲೆಯ ಸ್ಥಿತಿಯನ್ನು ಮುನ್ನಡೆಸುತ್ತದೆ ಏಕೆಂದರೆ ಅವುಗಳನ್ನು ಪಠ್ಯದಿಂದ 3D ಮೂಲಕ ರಚಿಸಬಹುದು.”
Pfaff ಮತ್ತು Tedrak ಅವರು MIT ಪಿಎಚ್ಡಿ ವಿದ್ಯಾರ್ಥಿ ಮತ್ತು CSAIL ಸಂಶೋಧಕ ಥಾಮಸ್ ಕೊಹ್ನ್ SM ’24 ಅವರೊಂದಿಗೆ ಸಹ-ಲೇಖಕರು; ಮತ್ತು ಟೊಯೋಟಾ ರಿಸರ್ಚ್ ಇನ್ಸ್ಟಿಟ್ಯೂಟ್ ರೊಬೊಟಿಕ್ಸ್ ಸೆರ್ಗೆ ಜಖರೋವ್ ಮತ್ತು ರಿಕ್ ಕೋರೆ SM ’08, PhD ’10. ಅವರ ಕೆಲಸವನ್ನು ಅಮೆಜಾನ್, US ಆಫೀಸ್ ಆಫ್ ನೇವಲ್ ರಿಸರ್ಚ್, ಟೊಯೋಟಾ ರಿಸರ್ಚ್ ಇನ್ಸ್ಟಿಟ್ಯೂಟ್ ಮತ್ತು US ನ್ಯಾಷನಲ್ ಸೈನ್ಸ್ ಫೌಂಡೇಶನ್ ಭಾಗಶಃ ಬೆಂಬಲಿಸಿದವು.
ತಂಡವು ಕಳೆದ ವಾರ ನಡೆದ ಅಂತರಾಷ್ಟ್ರೀಯ ಯಂತ್ರ ಕಲಿಕೆ ಸಮ್ಮೇಳನದಲ್ಲಿ ತಮ್ಮ ಸಂಶೋಧನೆಗಳನ್ನು ಪ್ರಮುಖವಾಗಿ ಪ್ರಸ್ತುತಪಡಿಸಿತು.



Leave a Reply