
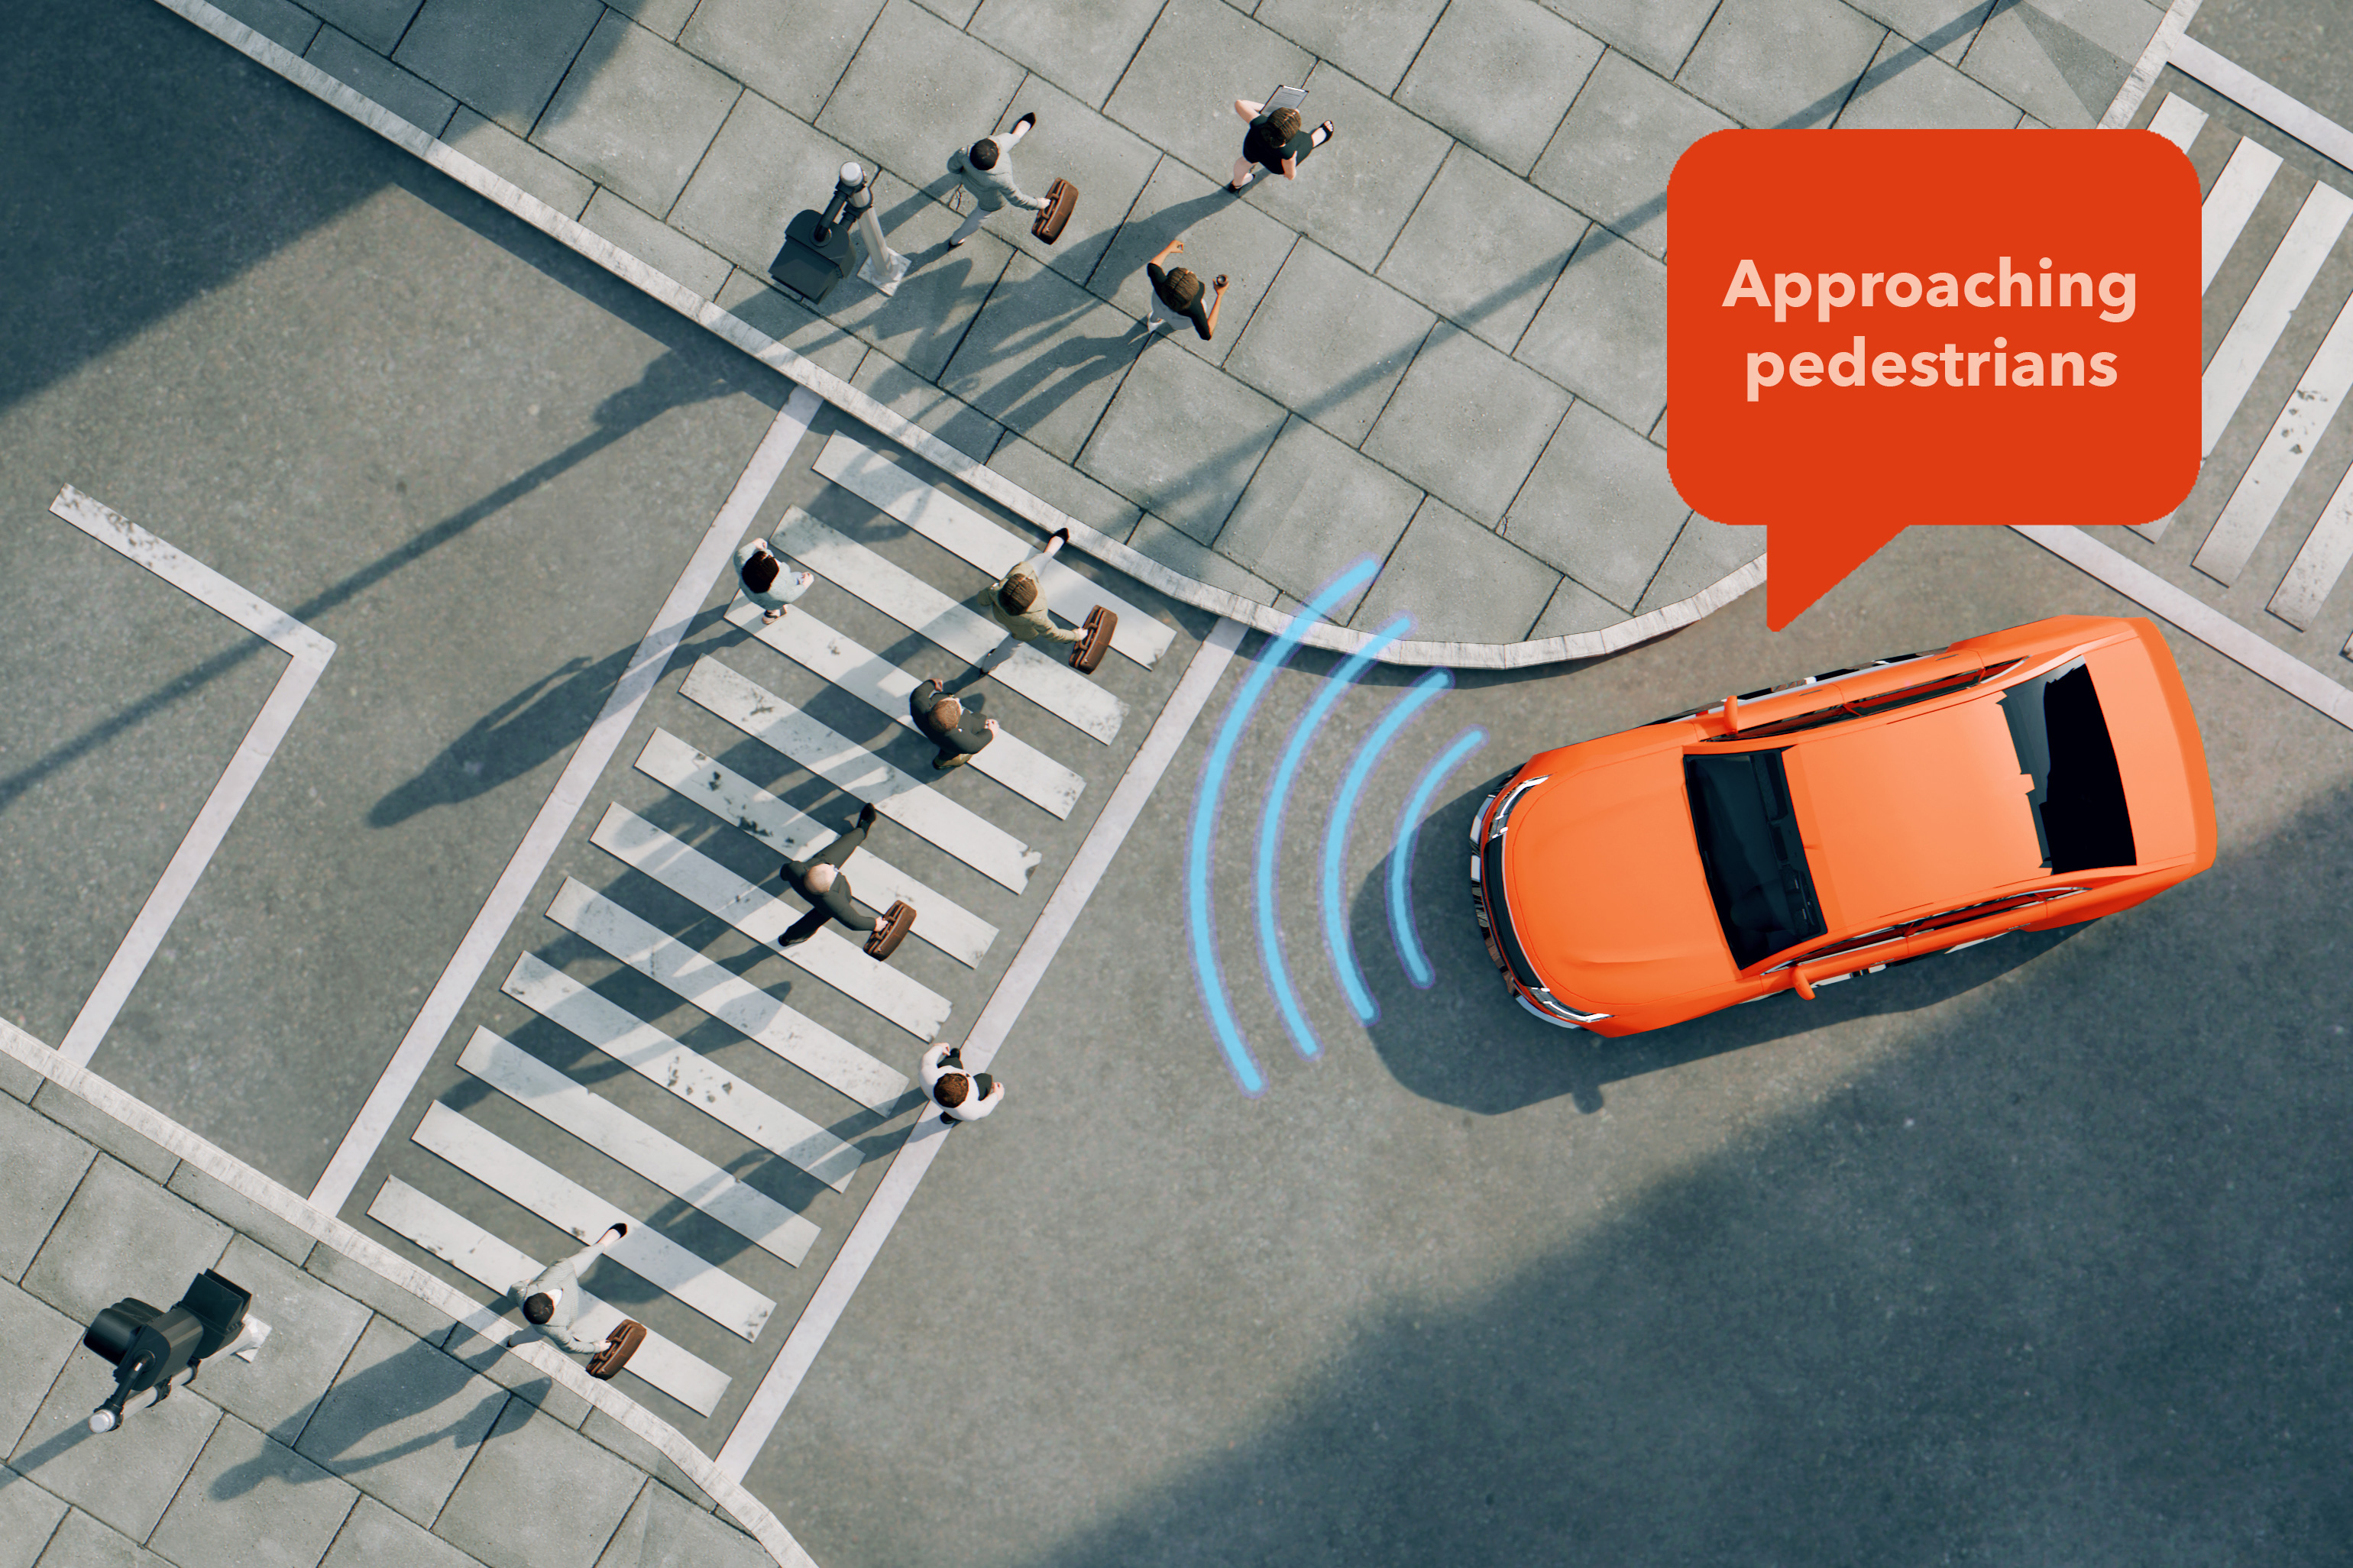
ಸ್ವಯಂ-ಚಾಲನಾ ಕಾರುಗಳು ಸಾಮಾನ್ಯವಾಗಿ ಆಳವಾದ ಕಲಿಕೆಯ ಮಾದರಿಗಳಿಂದ ನಡೆಸಲ್ಪಡುತ್ತವೆ, ಅದು ಕೆಲವೊಮ್ಮೆ ಅನಿರೀಕ್ಷಿತ ಸಂದರ್ಭಗಳಲ್ಲಿ ವಿಫಲಗೊಳ್ಳುತ್ತದೆ. ಉದಾಹರಣೆಗೆ, ವಾಹನವು ನಿಷ್ಕ್ರಿಯವಾಗಿ ಬ್ರೇಕ್ ಮಾಡಬಹುದು ಮತ್ತು ಮುಂಬರುವ ಆಂಬ್ಯುಲೆನ್ಸ್ನ ಮಾರ್ಗವನ್ನು ನಿರ್ಬಂಧಿಸಬಹುದು. ಘರ್ಷಣೆಯನ್ನು ತಪ್ಪಿಸಲು ಮಾನವ ಚಾಲಕ ಅಥವಾ ಪ್ರಯಾಣಿಕರು ತ್ವರಿತವಾಗಿ ಪ್ರತಿಕ್ರಿಯಿಸಬಹುದು.
ಜನರು ಕಾರು ತಪ್ಪುಗಳನ್ನು ಉತ್ತಮವಾಗಿ ಊಹಿಸಲು ಸಹಾಯ ಮಾಡಲು, MIT ಸಂಶೋಧಕರು ಮತ್ತು ಸ್ವಾಯತ್ತ ವಾಹನ ತಂತ್ರಜ್ಞಾನ ಕಂಪನಿ ಮೋಷನಲ್ ಪ್ರಮುಖ ನಿರ್ಧಾರಗಳ ಸ್ಪಷ್ಟ ವಿವರಣೆಯನ್ನು ಒದಗಿಸುವ ಹೊಸ ವಿಧಾನವನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ.
ಸಾಮಾನ್ಯವಾಗಿ, ಆಳವಾದ ಕಲಿಕೆಯ ಮಾದರಿಯ ಆಂತರಿಕ ಚಿಂತನೆಯ ಪ್ರಕ್ರಿಯೆಯು ಅಪಾರದರ್ಶಕವಾಗಿರುತ್ತದೆ ಮತ್ತು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ಕಷ್ಟವಾಗುತ್ತದೆ. ಆದರೆ ಕಾನ್ಸೆಪ್ಟ್-ವ್ರ್ಯಾಪರ್ ನೆಟ್ವರ್ಕ್ (CW-Net) ಎಂಬ ಹೊಸ ವಿಧಾನವು ಈ ಚಿಂತನೆಯ ಪ್ರಕ್ರಿಯೆಯನ್ನು ಅದರ ಚಾಲನಾ ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ಬದಲಾಯಿಸದೆ ಸ್ವಾಯತ್ತ ವಾಹನ ಪರಿಹಾರಗಳನ್ನು ನಿಷ್ಠೆಯಿಂದ ವಿವರಿಸುವ ಪರಿಕಲ್ಪನೆಗಳಾಗಿ ಪರಿವರ್ತಿಸುತ್ತದೆ.
CW-Net ಯಂತ್ರ ಕಲಿಕೆಯ ಯೋಜಕರು ಮಾಡಿದ ನಿರ್ಧಾರಗಳನ್ನು “ನಿಲ್ಲಿಸಿದ ಕಾರನ್ನು ಸಮೀಪಿಸಿ” ಅಥವಾ “ಸೈಕ್ಲಿಸ್ಟ್ ಅನ್ನು ಸಮೀಪಿಸಿ” ನಂತಹ ಸುಲಭವಾಗಿ ಅರ್ಥಮಾಡಿಕೊಳ್ಳುವ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಬಳಸಿಕೊಂಡು ವಿವರಿಸುತ್ತದೆ. ಈ ವಿವರಣೆಗಳು ವಾಹನದ ನಡವಳಿಕೆಯ ಬಗ್ಗೆ ಚಾಲಕರು ಮತ್ತು ಪ್ರಯಾಣಿಕರು ಹೊಂದಿರುವ ತಪ್ಪು ಕಲ್ಪನೆಗಳನ್ನು ಸರಿಪಡಿಸಬಹುದು ಮತ್ತು ಅವರ ಸನ್ನಿವೇಶದ ಅರಿವನ್ನು ಸುಧಾರಿಸಬಹುದು.
ಖಾಸಗಿ ರಸ್ತೆಯಲ್ಲಿನ ರಸ್ತೆ ಪರೀಕ್ಷೆಗಳಲ್ಲಿ, CW-Net ನ ವಿವರಣೆಗಳು ಕಾರಿನ ನಡವಳಿಕೆಯನ್ನು ಹೆಚ್ಚು ನಿಖರವಾಗಿ ಊಹಿಸಲು ಸುರಕ್ಷತಾ ಚಾಲಕರಿಗೆ ಸಹಾಯ ಮಾಡಿತು; ಪರಿಣತರಲ್ಲದ ಬಳಕೆದಾರರೊಂದಿಗೆ ದೊಡ್ಡ ಸಿಮ್ಯುಲೇಶನ್ ಅಧ್ಯಯನವು ಇದೇ ರೀತಿಯ ಫಲಿತಾಂಶಗಳನ್ನು ನೀಡಿತು. ಈ ಪ್ರಯೋಗಗಳು ಸಿಡಬ್ಲ್ಯೂ-ನೆಟ್ ಇಂಜಿನಿಯರ್ಗಳಿಗೆ ವಿಮರ್ಶಾತ್ಮಕ ಪ್ರತಿಕ್ರಿಯೆಯನ್ನು ಹೇಗೆ ಒದಗಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ಅವರು ಕಾರ್ನಲ್ಲಿನ ಕೃತಕ ಬುದ್ಧಿಮತ್ತೆ ವ್ಯವಸ್ಥೆಗಳನ್ನು ನಿವಾರಿಸುತ್ತಾರೆ. ದೀರ್ಘಾವಧಿಯಲ್ಲಿ, ಈ ವಿಧಾನವು ಸ್ವಾಯತ್ತ ವಾಹನಗಳ ಸುರಕ್ಷತೆ ಮತ್ತು ಪಾರದರ್ಶಕತೆಯನ್ನು ಹೆಚ್ಚಿಸುತ್ತದೆ, ಚಾಲಕರು ಮತ್ತು ಪ್ರಯಾಣಿಕರಲ್ಲಿ ಅಗತ್ಯವಾದ ನಂಬಿಕೆಯನ್ನು ಹುಟ್ಟುಹಾಕುತ್ತದೆ.
“ಮಾನವನ ಮಾನಸಿಕ ಮಾದರಿ ಮತ್ತು ಸಿಸ್ಟಮ್ ನಡವಳಿಕೆಯ ತಿಳುವಳಿಕೆಗೆ ವಿವರಣೆಯು ಹೇಗೆ ಕೊಡುಗೆ ನೀಡುತ್ತದೆ ಮತ್ತು ತಂತ್ರಜ್ಞಾನವನ್ನು ಸುಧಾರಿಸಲು ಎಂಜಿನಿಯರಿಂಗ್ ಮತ್ತು ಅಭಿವೃದ್ಧಿಯಲ್ಲಿ ಇದನ್ನು ಹೇಗೆ ಬಳಸಬಹುದು ಎಂಬುದನ್ನು ಈ ಕೆಲಸವು ತೋರಿಸುತ್ತದೆ” ಎಂದು ಎಂಐಟಿ ಏರೋನಾಟಿಕ್ಸ್ ಮತ್ತು ಗಗನಯಾತ್ರಿಗಳ ಪ್ರಾಧ್ಯಾಪಕ, ಕಂಪ್ಯೂಟರ್ ಸೈನ್ಸ್ ಮತ್ತು ಆರ್ಟಿಫಿಶಿಯಲ್ ಇಂಟೆಲಿಜೆನ್ಸ್ (CSANW) ಮತ್ತು ಪೇಪರ್ ಲ್ಯಾಬ್ನ ಇಂಟರ್ಯಾಕ್ಟಿವ್ ರೊಬೊಟಿಕ್ಸ್ ಗ್ರೂಪ್ನ ನಿರ್ದೇಶಕಿ ಜೂಲಿ ಶಾ ಹೇಳುತ್ತಾರೆ. ಅವುಗಳ ಬಳಕೆಗೆ ಅಲುಗಾಡುವ ಮತ್ತು ಅಪಾಯಕಾರಿ ಆಧಾರವಾಗಿದೆ.”
ಅವರು ಈಗ JP ಮೋರ್ಗಾನ್ ಚೇಸ್ನಲ್ಲಿ ಹಿರಿಯ AI ಸಂಶೋಧಕರಾಗಿರುವ ಮಾಜಿ MIT ಪಿಎಚ್ಡಿ, ಪ್ರಮುಖ ಲೇಖಕ ಇಯಾನ್ ಕೆನ್ನಿ ಅವರು ಪತ್ರಿಕೆಯಲ್ಲಿ ಸೇರಿಕೊಂಡಿದ್ದಾರೆ; ಸಹ-ಹಿರಿಯ ಲೇಖಕ ಮೊಮ್ಚಿಲ್ ಟೊಮೊವ್, ಮೋಷನಲ್ ಕಂಪನಿಯಲ್ಲಿ ಸಂಶೋಧಕ; ಹಾಗೆಯೇ ಮೋಷನಲ್ ತಂಡದ ಸದಸ್ಯರಾದ ಅಕ್ಷಯ್ ಧರ್ಮಾವರಮ್, ಸಂಗ್ ಉಕ್ ಲೀ, ತುಂಗ್ ಫ್ಯಾನ್-ಮಿನ್, ಶ್ರೇಯಸ್ ರಾಜೇಶ್, ಯುನ್ಕಿನ್ ಹು, ಮತ್ತು ಮೋಷನಲ್ ಅಧ್ಯಕ್ಷರು ಮತ್ತು ಸಿಇಒ ಲಾರಾ ಮೇಜರ್. ಇಂದು ಸಂಶೋಧನೆ ಪ್ರಕೃತಿ.
ನಂಬಲರ್ಹ ವಿವರಣೆಗಳು
ಯಂತ್ರ ಕಲಿಕೆ ಪ್ರೋಗ್ರಾಮರ್ಗಳು ಸ್ವಯಂ ಚಾಲಿತ ಕಾರಿನ “ಮೆದುಳು” ಆಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತಾರೆ. ಈ ಪ್ರಬಲ ಆಳವಾದ ಕಲಿಕೆಯ ಆರ್ಕಿಟೆಕ್ಚರ್ಗಳು ವಾಹನದ ಕ್ಯಾಮೆರಾಗಳು ಮತ್ತು ಲಿಡಾರ್ ಸಂವೇದಕಗಳಿಂದ ಡೇಟಾವನ್ನು ಪ್ರಕ್ರಿಯೆಗೊಳಿಸುತ್ತವೆ, ವಾಹನದ ಪರಿಸರದ ಬಗ್ಗೆ ಉನ್ನತ ಮಟ್ಟದ ತೀರ್ಮಾನಗಳನ್ನು ರಚಿಸುತ್ತವೆ, ವಾಹನವು ಮುಂದೆ ಏನು ಮಾಡಬೇಕೆಂದು ನಿರ್ಧರಿಸುತ್ತದೆ ಮತ್ತು ಅದನ್ನು ಅನುಸರಿಸಲು ಪಥವನ್ನು ರಚಿಸುತ್ತದೆ.
ಯೋಜಕರು ಕಪ್ಪು-ಪೆಟ್ಟಿಗೆ ಮಾದರಿಗಳಾಗಿರುತ್ತಾರೆ, ಅಂದರೆ ಅವರ ಆಂತರಿಕ ನಿರ್ಧಾರ-ಮಾಡುವ ಪ್ರಕ್ರಿಯೆಯು ತುಂಬಾ ಸಂಕೀರ್ಣವಾಗಿದೆ ಮತ್ತು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ಕಷ್ಟವಾಗುತ್ತದೆ. ಸ್ವಾಯತ್ತ ವಾಹನವು ಫ್ಯಾಂಟಮ್ ಬ್ರೇಕಿಂಗ್ನಂತಹ ಅನಿರೀಕ್ಷಿತ ನಿರ್ಧಾರವನ್ನು ಏಕೆ ತೆಗೆದುಕೊಂಡಿತು ಎಂಬುದರ ಕುರಿತು ಇದು ವಿಜ್ಞಾನಿಗಳು ಮತ್ತು ಸುರಕ್ಷತಾ ಚಾಲಕರನ್ನು ಕತ್ತಲೆಯಲ್ಲಿ ಬಿಡಬಹುದು.
ಅರ್ಥವಾಗುವ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಯಂತ್ರದ ನಿರ್ಧಾರಗಳನ್ನು ವಿವರಿಸಲು ಸಂಶೋಧಕರು CW-Net ಅನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಿದರು, ಆದರೆ ಆ ವಿವರಣೆಗಳು ಅದರ ನಡವಳಿಕೆಯ ಆಧಾರವಾಗಿರುವ ಸಂಗತಿಗಳನ್ನು ಪ್ರತಿಬಿಂಬಿಸುತ್ತವೆ.
“ವಿಶೇಷವಾಗಿ ಸ್ವಯಂ-ಚಾಲನಾ ಕಾರುಗಳಂತಹ ಹೆಚ್ಚಿನ ಅಪಾಯದ ಸೆಟ್ಟಿಂಗ್ಗಳಲ್ಲಿ, ವಿವರಣೆಗಳು ಸಂಭಾವ್ಯವಾಗಿ ದಾರಿತಪ್ಪಿಸದಿರುವುದು ಮುಖ್ಯವಾಗಿದೆ. ಏಕೆಂದರೆ CW-Net ವಿವರಣೆಗಳ ಸುತ್ತ ಕೆಲವು ಸುರಕ್ಷತೆಗಳನ್ನು ಒದಗಿಸುವ ನಿರ್ಧಾರಗಳನ್ನು ಮಾಡಲು ಬದ್ಧವಾಗಿದೆ,” ಕೆನ್ನಿ ಹೇಳುತ್ತಾರೆ.
CW-Net ಒಂದು “ಕಾನ್ಸೆಪ್ಟ್ ಕ್ಲಾಸಿಫೈಯರ್” ಆಗಿದ್ದು, ಇನ್ಪುಟ್ ಡೇಟಾದಲ್ಲಿ ಒಳಗೊಂಡಿರುವ ಉನ್ನತ ಮಟ್ಟದ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಊಹಿಸಲು ತರಬೇತಿ ಪಡೆದ AI ಅಲ್ಗಾರಿದಮ್ ಆಗಿದೆ. ಸಂಶೋಧಕರು CW-Net ಮಾಡ್ಯೂಲ್ ಅನ್ನು ಸ್ವಾಯತ್ತ ವಾಹನದ ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ಯಂತ್ರ ಕಲಿಕೆ ಯೋಜನೆ ವಾಸ್ತುಶಿಲ್ಪದ ಮಧ್ಯದಲ್ಲಿ ಸಂಯೋಜಿಸುತ್ತಾರೆ.
ಇದು ಮಾದರಿಯ ಆಂತರಿಕ ಚಿಂತನೆಯ ಪ್ರಕ್ರಿಯೆಯನ್ನು ಅರ್ಥವಾಗುವಂತಹ ಪರಿಕಲ್ಪನೆಗಳಾಗಿ ಭಾಷಾಂತರಿಸುತ್ತದೆ, ಉದಾಹರಣೆಗೆ “ಒಂದು ನಿಲ್ಲಿಸಿದ ಕಾರನ್ನು ಸಮೀಪಿಸುವುದು” ಅಥವಾ “ಸೈಕ್ಲಿಸ್ಟ್ ಅನ್ನು ಸಮೀಪಿಸುವುದು.” ಯಂತ್ರವು ಮುಂದೆ ಏನು ಮಾಡಬೇಕೆಂದು ನಿರ್ಧರಿಸುವಾಗ ಈ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಬಳಸಲು ಇದು ಯೋಜನಾ ಮಾದರಿಯ ಅಂತಿಮ ಆರ್ಕಿಟೆಕ್ಚರ್ ಭಾಗವನ್ನು ಒತ್ತಾಯಿಸುತ್ತದೆ. ಈ ರೀತಿಯಾಗಿ, CW-Net ಪರಿಕಲ್ಪನೆಗಳು ಯಂತ್ರದ ಕ್ರಿಯೆಗಳನ್ನು ಸರಿಯಾಗಿ ವಿವರಿಸುತ್ತದೆ ಎಂದು ಖಚಿತಪಡಿಸುತ್ತದೆ.
ಅದೇ ಸಮಯದಲ್ಲಿ, CW-Net ನೈಜ ಸಮಯದಲ್ಲಿ ವಾಹನದ ಪಥದ ಉದ್ದಕ್ಕೂ ಔಟ್ಪುಟ್ ಆಗುವ ಸ್ಪಷ್ಟ ವಿವರಣೆಗಳನ್ನು ರಚಿಸಲು ವರ್ಗೀಕೃತ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಬಳಸುತ್ತದೆ.
“ಯಂತ್ರ ಏಕೆ ಸ್ಥಗಿತಗೊಂಡಿತು ಎಂದು ಆಶ್ಚರ್ಯಪಡುವ ಬದಲು, ನೈಜ-ಸಮಯದ ಡೇಟಾವು ನಿಯೋಜನೆಯ ಸಮಯದಲ್ಲಿ ಸಿಸ್ಟಮ್ ಅನ್ನು ಪರೀಕ್ಷಿಸಲು ನಿಮಗೆ ಅನುಮತಿಸುವ ಪ್ರತಿಕ್ರಿಯೆಯನ್ನು ನೀಡುತ್ತದೆ. ಸಿಸ್ಟಮ್ ಅನ್ನು ಸುಧಾರಿಸಲು ನೀವು ಆ ಮಾಹಿತಿಯನ್ನು ಎಂಜಿನಿಯರ್ಗೆ ಒದಗಿಸಬಹುದು” ಎಂದು ಕೆನ್ನಿ ಹೇಳಿದರು.
ಸಂಶೋಧಕರು CW-Net ಅನ್ನು 130 ಮಿಲಿಯನ್ ಸೆಲ್ಫ್ ಡ್ರೈವಿಂಗ್ ಕಾರ್ ದೃಶ್ಯಗಳ ದತ್ತಸಂಚಯವನ್ನು ಬಳಸಿಕೊಂಡು ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಊಹಿಸಲು ತರಬೇತಿ ನೀಡಿದರು, ಪ್ರತಿ ದೃಶ್ಯವು ಬಹು ಲೇಬಲ್ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಒಳಗೊಂಡಿದೆ. ಅಂತಹ ದೊಡ್ಡ ಡೇಟಾಸೆಟ್ ಅನ್ನು ಬಳಸುವುದರಿಂದ ಇದು ವ್ಯಾಪಕ ಶ್ರೇಣಿಯ ಸೆಟ್ಟಿಂಗ್ಗಳಲ್ಲಿ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ನಿಖರವಾಗಿ ಗುರುತಿಸಲು ಅನುಮತಿಸುತ್ತದೆ.
ಯಂತ್ರ ಕಲಿಕೆಯ ಯೋಜಕರ ಚಾಲನಾ ನಿರ್ಧಾರಗಳನ್ನು ಅನುಕರಿಸಲು ಅವರು CW-Net ಅನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಿದರು, ಇದರಿಂದಾಗಿ ಮಾಡ್ಯೂಲ್ ಯಂತ್ರದ ಕಾರ್ಯಕ್ಷಮತೆಯ ಮೇಲೆ ಪ್ರತಿಕೂಲ ಪರಿಣಾಮ ಬೀರುವುದಿಲ್ಲ.
ಅಂತಿಮವಾಗಿ, CW-Net ಮೂಲ ಆಳವಾದ ಕಲಿಕೆಯ ಮಾದರಿಯನ್ನು ಮಾರ್ಪಡಿಸದೆ ನಿಖರವಾದ ಮತ್ತು ಅರ್ಥವಾಗುವಂತಹ ವಿವರಣೆಗಳನ್ನು ಉತ್ಪಾದಿಸುತ್ತದೆ.
ಸುಧಾರಿತ ಸಂದರ್ಭದ ಅರಿವು
CW-Net ಅನ್ನು ಪರೀಕ್ಷಿಸಲು, ಸಂಶೋಧಕರು ಸುರಕ್ಷಿತ ಚಾಲಕನೊಂದಿಗೆ ಖಾಸಗಿ ರಸ್ತೆಯಲ್ಲಿ ನಿಜವಾದ ಸ್ವಾಯತ್ತ ಚಾಲನಾ ಪರೀಕ್ಷಾ ವಾಹನದಲ್ಲಿ (ಮೋಷನಲ್ ರೋಬೋಟ್ಯಾಕ್ಸಿ) ಮಾಡ್ಯೂಲ್ ಅನ್ನು ನಿಯೋಜಿಸಿದರು. ಅಸಾಮಾನ್ಯ ಸಂದರ್ಭಗಳಲ್ಲಿ ಕಾರು ಹೇಗೆ ವರ್ತಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ಉತ್ತಮವಾಗಿ ಊಹಿಸಲು ಸುರಕ್ಷತಾ ಚಾಲಕನಿಗೆ CW-Net ಸಹಾಯ ಮಾಡಿದೆ ಎಂದು ಅವರು ಕಂಡುಕೊಂಡರು.
ಉದಾಹರಣೆಗೆ, ಸೈಕ್ಲಿಸ್ಟ್ ಅನ್ನು ಸಮೀಪಿಸಿದಾಗ ಕಾರು ನಿರಂತರವಾಗಿ ನಿಂತಿತು ಮತ್ತು ಸೈಕ್ಲಿಸ್ಟ್ ಅನ್ನು ಪತ್ತೆಹಚ್ಚಿದ ಕಾರಣ ಸುರಕ್ಷತೆ ಚಾಲಕನು ಅದನ್ನು ಮಾಡಿದೆ ಎಂದು ಊಹಿಸಿದನು. ಆದರೆ CW-Net ನ ಕಾಮೆಂಟ್ಗಳು ಸೈಕ್ಲಿಸ್ಟ್ಗಳನ್ನು ಪತ್ತೆಹಚ್ಚಲು ಮಾದರಿಯನ್ನು ಸರಿಯಾಗಿ ಕಾನ್ಫಿಗರ್ ಮಾಡಲಾಗಿಲ್ಲ ಮತ್ತು ಘರ್ಷಣೆಗೆ ಕಾರಣವಾಗುವ ಪಥವನ್ನು ಆರಿಸಿಕೊಂಡಿದೆ ಎಂದು ಸೂಚಿಸಿತು. ಬದಲಾಗಿ, ಅದು ಸಮೀಪಿಸುತ್ತಿದ್ದಂತೆ ಅದರ ತುರ್ತು ಬ್ರೇಕಿಂಗ್ ಕಾರ್ಯವಿಧಾನವನ್ನು ಪ್ರಾರಂಭಿಸಿದಾಗ ಅದು ಸ್ಥಗಿತಗೊಂಡಿತು.
ಮಾದರಿಯ ದೋಷದ ಬಗ್ಗೆ ಈ ಮಾಹಿತಿಯೊಂದಿಗೆ, ಸುರಕ್ಷತಾ ಚಾಲಕವು ವೇಗವನ್ನು ಕಡಿಮೆ ಮಾಡಬಹುದು ಅಥವಾ ಇದೇ ರೀತಿಯ ಸಂದರ್ಭಗಳಲ್ಲಿ ಹಸ್ತಚಾಲಿತ ಮೋಡ್ಗೆ ಹೆಚ್ಚು ವೇಗವಾಗಿ ಚಲಿಸಬಹುದು. ಭವಿಷ್ಯದಲ್ಲಿ ಈ ವೈಫಲ್ಯವನ್ನು ತಪ್ಪಿಸಲು ಇಂಜಿನಿಯರ್ಗಳಿಗೆ ಮಾದರಿಯನ್ನು ಸರಿಹೊಂದಿಸಲು ಇದು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
ಲಾಸ್ ವೇಗಾಸ್ ರಸ್ತೆಗಳಲ್ಲಿ ನೈಜ ಚಾಲನಾ ಸಂದರ್ಭಗಳನ್ನು ಬಳಸಿಕೊಂಡು ದೊಡ್ಡ ಆನ್ಲೈನ್ ಸಿಮ್ಯುಲೇಶನ್ ಅಧ್ಯಯನದಲ್ಲಿ, ಸಂಶೋಧಕರು ಇದೇ ರೀತಿಯ ಫಲಿತಾಂಶಗಳನ್ನು ಕಂಡರು. CW-Net ವಿವರಣೆಯು ಸ್ವಾಯತ್ತ ವಾಹನವು ಹೇಗೆ ವರ್ತಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ಊಹಿಸಲು ಭಾಗವಹಿಸುವವರ ಸಾಮರ್ಥ್ಯವನ್ನು ಸುಧಾರಿಸಿದೆ.
ಭವಿಷ್ಯದಲ್ಲಿ, ಸಂಶೋಧಕರು CW-Net ಅನ್ನು ವಿಸ್ತರಿಸಬಹುದು ಇದರಿಂದ ಮಾಡ್ಯೂಲ್ ಹೆಚ್ಚಿನ ಪರಿಕಲ್ಪನೆಗಳನ್ನು ಒಳಗೊಂಡಿರುತ್ತದೆ ಮತ್ತು ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ಹೆಚ್ಚಿಸುವ ಮತ್ತು ವ್ಯಾಖ್ಯಾನವನ್ನು ಸುಧಾರಿಸುವ ವಿಭಿನ್ನ ಕಲಿಕೆ ಮತ್ತು ವಿನ್ಯಾಸ ತಂತ್ರಗಳನ್ನು ಅನ್ವೇಷಿಸಬಹುದು.
“ನಮ್ಮ ಸಂಶೋಧನೆಯು ಈ ಹೆಚ್ಚಿನ ದಟ್ಟಣೆಯ ಪರಿಸರಕ್ಕೆ ಎಷ್ಟು ಮುಖ್ಯವಾದ ವ್ಯಾಖ್ಯಾನವನ್ನು ತೋರಿಸುತ್ತದೆ ಮತ್ತು ಭವಿಷ್ಯದಲ್ಲಿ ಸ್ವಯಂ-ಚಾಲನಾ ಕಾರುಗಳು ಅಥವಾ ಇತರ ಸುರಕ್ಷತೆ-ನಿರ್ಣಾಯಕ ಪರಿಸರಗಳಿಗಾಗಿ AI ಅನ್ನು ನಿರ್ಮಿಸಿದಾಗ ಅದು ಜನರ ಮನಸ್ಸಿನಲ್ಲಿ ಹೇಗೆ ಮುಂಚೂಣಿಯಲ್ಲಿರಬೇಕು” ಎಂದು ಕೆನ್ನಿ ಹೇಳಿದರು.




Leave a Reply