
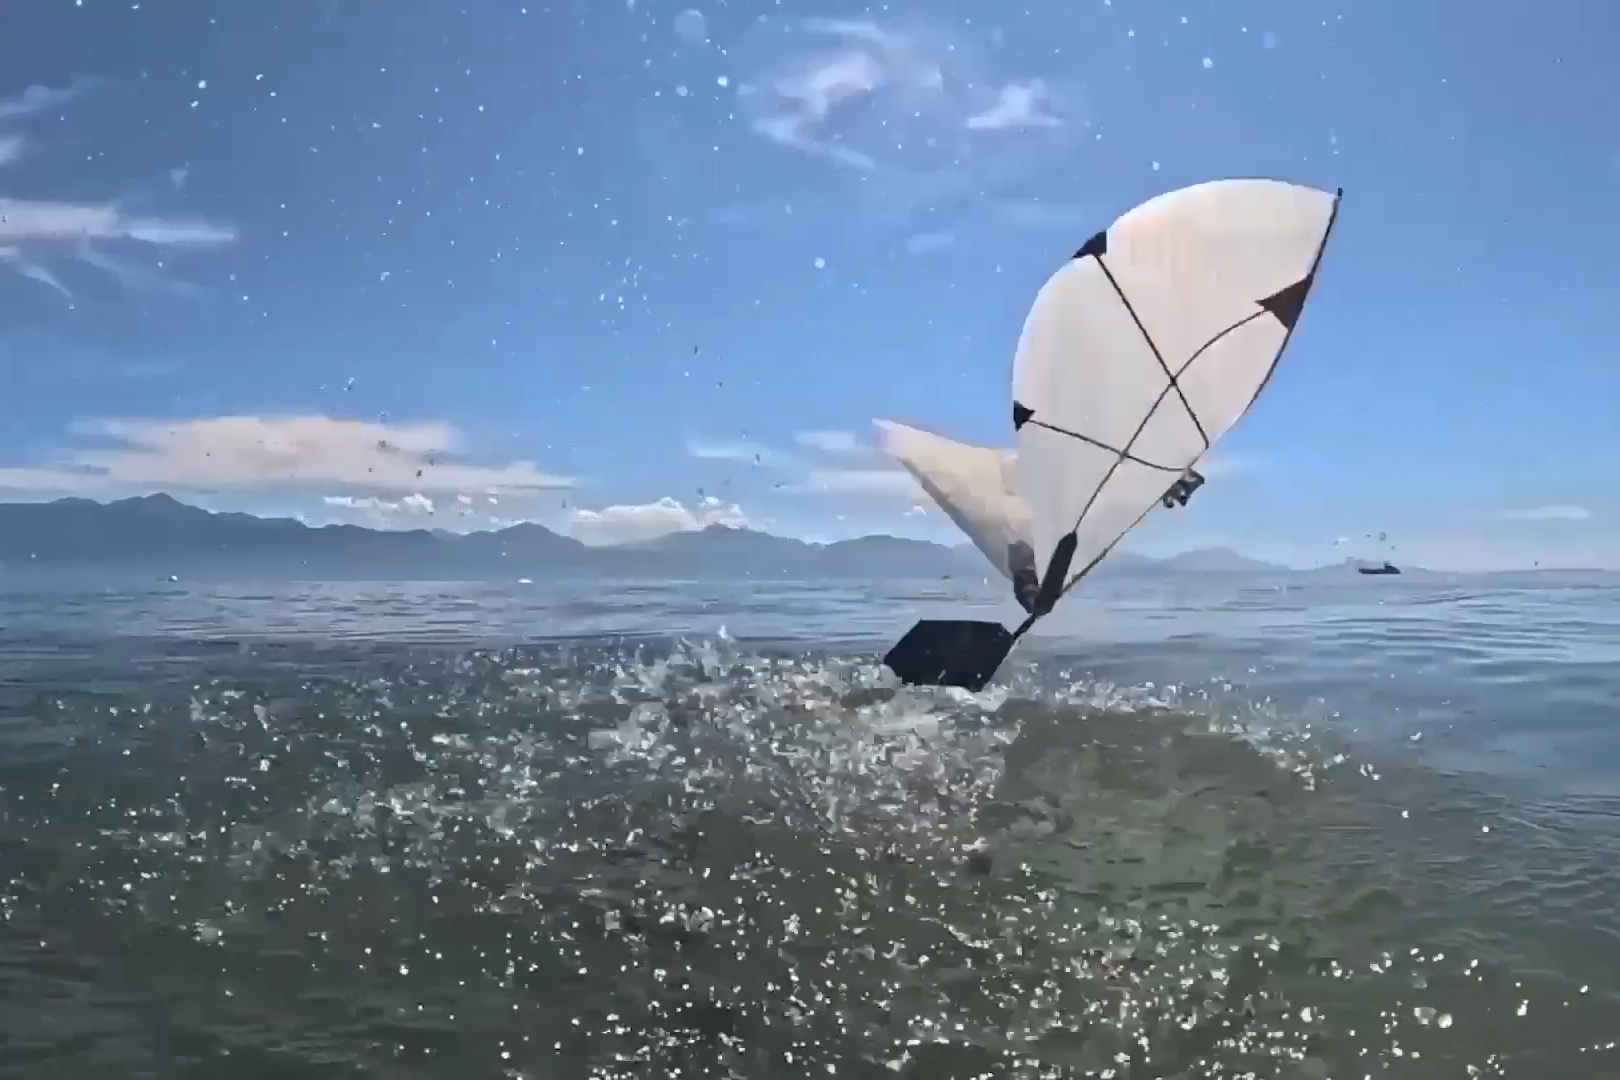
ಅವರ ಫಲಿತಾಂಶಗಳನ್ನು ಇಂದು ಜರ್ನಲ್ನಲ್ಲಿ ಪ್ರಕಟಿಸಲಾಗುವುದು ವಿಜ್ಞಾನಡೈವಿಂಗ್ ಪಕ್ಷಿಗಳು ತಮ್ಮ ಹಾರಾಟದ ಯಂತ್ರಶಾಸ್ತ್ರವನ್ನು ಗಾಳಿ ಮತ್ತು ನೀರಿನ ಮೂಲಕ ಚಲಿಸಲು ಹೇಗೆ ಹೊಂದಿಕೊಳ್ಳುತ್ತವೆ ಎಂಬುದನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ವಿಜ್ಞಾನಿಗಳಿಗೆ ಸಹಾಯ ಮಾಡುತ್ತದೆ – ವಿಭಿನ್ನ ಭೌತಿಕ ಗುಣಲಕ್ಷಣಗಳೊಂದಿಗೆ. ವಿನ್ಯಾಸವು ಹೊಸ ವರ್ಗದ ಡ್ರೋನ್ಗಳು ಮತ್ತು ಹೈಡ್ರೋ-ಏರಿಯಲ್ ವಾಹನಗಳನ್ನು ಸಹ ತರಬಹುದು. ಅಂತಹ ರೆಕ್ಕೆಯ ರೋಬೋಟ್ಗಳನ್ನು ಸಮುದ್ರಶಾಸ್ತ್ರದಲ್ಲಿ ನೀರಿನ ಪ್ರದೇಶಗಳಿಗೆ ಹಾರಲು ಬಳಸಬಹುದೆಂದು ಸಂಶೋಧಕರು ಊಹಿಸುತ್ತಾರೆ, ಇಲ್ಲದಿದ್ದರೆ ಸಾಂಪ್ರದಾಯಿಕ ಸಾಗರ-ಹೋಗುವ ಹಡಗುಗಳಿಗೆ ಪ್ರವೇಶಿಸಲು ತುಂಬಾ ಅಪಾಯಕಾರಿ.
“ನಮ್ಮ ದೃಷ್ಟಿ ಸಮುದ್ರಶಾಸ್ತ್ರಜ್ಞರು, ಸಮುದ್ರ ಜೀವಶಾಸ್ತ್ರಜ್ಞರು ಮತ್ತು ಕರಾವಳಿ ಸಮುದಾಯಗಳ ಸದಸ್ಯರು ಈ ರೋಬೋಟ್ ಅನ್ನು ದೋಣಿಯಿಂದ ಅಥವಾ ತೀರದಿಂದ ಉಡಾವಣೆ ಮಾಡುವುದು ಮತ್ತು ಐಸ್ಬರ್ಗ್ ಅಥವಾ ಬಂದರು ಸೌಲಭ್ಯ ಅಥವಾ ತಿಮಿಂಗಿಲಗಳಂತಹ ಆಸಕ್ತಿಯ ಪ್ರದೇಶದ ಬಳಿ ಹಾರುವಂತೆ ಮಾಡುವುದು” ಎಂದು ಎಂಐಟಿಯ ಎಂಜಿನಿಯರಿಂಗ್ ಸಹಾಯಕ ಪ್ರಾಧ್ಯಾಪಕ ರಾಫೆಲ್ ಜುಫೆರಿ ಹೇಳುತ್ತಾರೆ. “ಇದು ಅಳತೆಯನ್ನು ತೆಗೆದುಕೊಳ್ಳಲು ಅಥವಾ ಮಾದರಿಯನ್ನು ಸಂಗ್ರಹಿಸಲು ನೀರಿನಲ್ಲಿ ಧುಮುಕುತ್ತದೆ ಮತ್ತು ಸಾಂಪ್ರದಾಯಿಕ ವಿಧಾನಗಳಿಗಿಂತ ಕಡಿಮೆ ವೆಚ್ಚದಲ್ಲಿ ಡೇಟಾವನ್ನು ರವಾನಿಸಲು ಹಿಂದಿರುಗಿಸುತ್ತದೆ. ನಂತರ ಅದು ಮತ್ತೆ ಡೈವ್ ಮಾಡಲು ಹಿಂತಿರುಗಬಹುದು.”
Zuferi ಹೊಸ ಅಧ್ಯಯನದ ಪ್ರಮುಖ ಲೇಖಕರಾಗಿದ್ದಾರೆ, ಇದು EPFL ಮತ್ತು ವಾಷಿಂಗ್ಟನ್ನ ಬೆಲ್ಲಿಂಗ್ಹ್ಯಾಮ್ನಲ್ಲಿರುವ ನಾರ್ತ್ವೆಸ್ಟರ್ನ್ ಇಂಡಿಯನ್ ಕಾಲೇಜಿನ ಸಹ-ಲೇಖಕರನ್ನು ಒಳಗೊಂಡಿದೆ.
ಫ್ಲೈಟ್ ಮೆಕ್ಯಾನಿಕ್
MIT ಯಲ್ಲಿ, ಜುಫೆರಿ ಅವರು AURA ಲ್ಯಾಬ್ ಅನ್ನು ನಿರ್ದೇಶಿಸುತ್ತಾರೆ, ಅಲ್ಲಿ ಅವರು ಮತ್ತು ಅವರ ವಿದ್ಯಾರ್ಥಿಗಳು ಪ್ರಕೃತಿಯಲ್ಲಿ ಬಯೋಮೆಕಾನಿಕ್ಸ್ನಿಂದ ಪ್ರೇರಿತ ಗಾಳಿ ಮತ್ತು ನೀರಿನ ಯಂತ್ರಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುತ್ತಾರೆ. ಅವರು ನಿರ್ಮಿಸುವ ರೋಬೋಟ್ಗಳು ಗಾತ್ರದಲ್ಲಿ ಚಿಕ್ಕದಾಗಿದೆ ಮತ್ತು ಸಾಗರಗಳು ಮತ್ತು ಜಲಮಾರ್ಗಗಳ ಆರೋಗ್ಯವನ್ನು ಪತ್ತೆಹಚ್ಚಲು ಮತ್ತು ಮೇಲ್ವಿಚಾರಣೆ ಮಾಡಲು ವಿನ್ಯಾಸಗೊಳಿಸಲಾಗಿದೆ.
ತಮ್ಮ ಹೊಸ ಕೆಲಸಕ್ಕಾಗಿ, ಗಾಳಿಯಲ್ಲಿ ಮತ್ತು ನೀರಿನ ಅಡಿಯಲ್ಲಿ ಹಾರಬಲ್ಲ ವಾಹನವನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಲು ತಂಡವು ಮುಂದಾಯಿತು. ಅಂತಹ ಯಾವುದೇ ವಾಹನವು ಎರಡು ವಿಭಿನ್ನ ಪದಾರ್ಥಗಳಿಗೆ ಹೊಂದಿಕೊಳ್ಳಬೇಕು ಮತ್ತು ಹಾದುಹೋಗಬೇಕು. ನೀರು ಗಾಳಿಗಿಂತ 1000 ಪಟ್ಟು ದಟ್ಟವಾಗಿರುತ್ತದೆ, ಮತ್ತು ಚಲನೆಗೆ ವಿಭಿನ್ನ ಯಂತ್ರಶಾಸ್ತ್ರದ ಅಗತ್ಯವಿರುತ್ತದೆ. ಅಥವಾ ಜನರು ಊಹಿಸಬಹುದು.
“ಈ ಪರಿವರ್ತನೆ ಕೆಲಸ ಮಾಡಲು ನೀವು ಕೆಲವು ಹೊಂದಾಣಿಕೆಗಳನ್ನು ಮಾಡಬೇಕು. ಆದರೆ ಪ್ರಕೃತಿಯಲ್ಲಿ ಪರಿಹಾರವಿದೆ,” ಜುಫೆರಿ ಹೇಳುತ್ತಾರೆ. “ಪಫಿನ್ಗಳಂತಹ ಪಕ್ಷಿಗಳು ಗಾಳಿಯಲ್ಲಿ ಬಹಳ ವೇಗವಾಗಿ ಹಾರಬಲ್ಲವು ಮತ್ತು ಸೆಕೆಂಡಿಗೆ 3 ಮೀಟರ್ ವೇಗದಲ್ಲಿ ನೀರಿನಲ್ಲಿ ಧುಮುಕುತ್ತವೆ ಮತ್ತು ಈಜುತ್ತವೆ. ಅವು ಅದ್ಭುತವಾದ ಕೆಲಸಗಳನ್ನು ಮಾಡಬಲ್ಲವು. ಹಾಗಾಗಿ ಇದು ಸಾಧ್ಯ ಎಂದು ನಮಗೆ ತಿಳಿದಿತ್ತು. ಯಾರೂ ಅದನ್ನು ಮೊಬೈಲ್ ರೋಬೋಟಿಕ್ ವ್ಯವಸ್ಥೆಯಲ್ಲಿ ಪ್ರಯತ್ನಿಸಲಿಲ್ಲ.”
ಡೈವಿಂಗ್ ಪಕ್ಷಿಗಳು ಹೇಗೆ ಹಾರುತ್ತವೆ ಎಂಬ ಕಲ್ಪನೆಯನ್ನು ಪಡೆಯಲು, ತಂಡವು ವೈಜ್ಞಾನಿಕ ಸಾಹಿತ್ಯವನ್ನು ಪರಿಶೀಲಿಸಿತು ಮತ್ತು ಪಫಿನ್ಗಳು, ಟರ್ನ್ಗಳು, ಮಿಂಚುಳ್ಳಿಗಳು ಮತ್ತು ಇತರ ಡೈವಿಂಗ್ ಪಕ್ಷಿಗಳ ಬಗ್ಗೆ ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ಡೇಟಾವನ್ನು ಸಂಗ್ರಹಿಸಿದೆ. ಸಣ್ಣ ಹಕ್ಕಿಗಳು ಗಾಳಿಯಲ್ಲಿ ಹಾರುವಾಗ ಸೆಕೆಂಡಿಗೆ ಸುಮಾರು 10 ಬಾರಿ ಮತ್ತು ನೀರಿನಲ್ಲಿ ಈಜುವಾಗ ಸೆಕೆಂಡಿಗೆ ನಾಲ್ಕು ಬಾರಿ ರೆಕ್ಕೆಗಳನ್ನು ಬಡಿಯುವುದನ್ನು ಅವರು ಗಮನಿಸಿದರು. ದೊಡ್ಡ ಹಕ್ಕಿಗಳು ತಮ್ಮ ವಿಶಾಲವಾದ ರೆಕ್ಕೆಗಳ ಕಾರಣದಿಂದಾಗಿ ಗಾಳಿ ಮತ್ತು ನೀರಿನಲ್ಲಿ ಸ್ವಲ್ಪ ಕಡಿಮೆ ಆವರ್ತನವನ್ನು ಹೊಂದಿರುತ್ತವೆ.
ಪಕ್ಷಿಗಳ ಬಯೋಮೆಕಾನಿಕ್ಸ್ ಅನ್ನು ಗಮನದಲ್ಲಿಟ್ಟುಕೊಂಡು, ತಂಡವು ನಿಜವಾದ ಡೈವಿಂಗ್ ಪಕ್ಷಿಗಳ ತರಂಗಾಂತರಗಳಲ್ಲಿ ಹಾರಲು ವಿನ್ಯಾಸಗೊಳಿಸಿದ ರೆಕ್ಕೆಯ ರೋಬೋಟ್ ಅನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿತು.
ನೆಗೆಯಲು
ಹೊಸ ರೋಬೋಟ್ ಬಹುತೇಕ ದೇಹ, ಎರಡು ರೆಕ್ಕೆಗಳು ಮತ್ತು ಬಾಲವನ್ನು ಹೊಂದಿರುವ ಹಕ್ಕಿಯನ್ನು ಹೋಲುತ್ತದೆ. ದೇಹವು ಬ್ಯಾಟರಿ ಮತ್ತು ಜಲನಿರೋಧಕ ವಿದ್ಯುತ್ ಮೋಟರ್ ಅನ್ನು ಹೊಂದಿರುತ್ತದೆ, ಅದು ಕ್ರ್ಯಾಂಕ್ಶಾಫ್ಟ್ ಅನ್ನು ಚಾಲನೆ ಮಾಡುತ್ತದೆ, ಇದು ಸೆಟ್ ಆವರ್ತನಗಳಲ್ಲಿ ರೆಕ್ಕೆಗಳನ್ನು ಮೇಲಕ್ಕೆ ಮತ್ತು ಕೆಳಕ್ಕೆ ಪಂಪ್ ಮಾಡುತ್ತದೆ. ನೀರನ್ನು ಹಿಮ್ಮೆಟ್ಟಿಸಲು ಹೈಡ್ರೋಫೋಬಿಕ್ ನ್ಯಾನೊಪರ್ಟಿಕಲ್ಗಳಿಂದ ಲೇಪಿತವಾದ ತೆಳುವಾದ ಪೊರೆಗಳಿಂದ ರೆಕ್ಕೆಗಳನ್ನು ತಯಾರಿಸಲಾಗುತ್ತದೆ. ಮತ್ತು ಬಾಲವು ಯಾಂತ್ರಿಕೃತವಾಗಿದೆ, ರೋಬೋಟ್ ಮೇಲಕ್ಕೆ ಹಾರಲು ಅಥವಾ ಕೆಳಗೆ ಧುಮುಕಲು ಸಹಾಯ ಮಾಡಲು ಅದರ ಕೋನವನ್ನು ಬದಲಾಯಿಸಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ.
ರೆಕ್ಕೆಗಳನ್ನು ವಿವಿಧ ಗಾತ್ರಗಳೊಂದಿಗೆ ಬದಲಾಯಿಸಬಹುದು. ಸಂಶೋಧಕರು ಮೂರು ಸೆಟ್ ರೆಕ್ಕೆಗಳನ್ನು ನಿರ್ಮಿಸಿದರು ಮತ್ತು ಪರೀಕ್ಷಿಸಿದರು: ಸಣ್ಣ (ಸುಮಾರು 60 ಸೆಂಟಿಮೀಟರ್ಗಳು), ಮಧ್ಯಮ (80 ಸೆಂಟಿಮೀಟರ್ಗಳು) ಮತ್ತು ದೊಡ್ಡದು (100 ಸೆಂಟಿಮೀಟರ್ಗಳು). ಅವರು ಮೊದಲು ನೀರಿನ ಸಣ್ಣ ತೊಟ್ಟಿಯಲ್ಲಿ ಪ್ರಯೋಗಿಸಿದರು, ನಂತರ ಸ್ವಿಟ್ಜರ್ಲೆಂಡ್ನ ಜಿನೀವಾ ಸರೋವರದಲ್ಲಿ.
ಅವರ ಪರೀಕ್ಷೆಗಳಲ್ಲಿ, ಅವರು ರೋಬೋಟ್ ಅನ್ನು ನೀರಿನ ಅಡಿಯಲ್ಲಿ ಇರಿಸಿದರು, ಮೇಲ್ಮೈಯಿಂದ ಸುಮಾರು ಅರ್ಧ ಮೀಟರ್ ಕೆಳಗೆ. ಅವರು ರೋಬೋಟ್ನ ಹಾರಾಟದ ಉದ್ದಕ್ಕೂ ಕೆಲವು ಆವರ್ತನಗಳಲ್ಲಿ ರೆಕ್ಕೆಗಳನ್ನು ಫ್ಲಾಪ್ ಮಾಡಲು ಮತ್ತು ಬಾಲವನ್ನು ಕೆಲವು ಕೋನಗಳಲ್ಲಿ ಹೆಚ್ಚಿಸಲು ಪ್ರೋಗ್ರಾಮ್ ಮಾಡಿದರು. ನಂತರ ಯಾವ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ ರೋಬೋಟ್ ಯಶಸ್ವಿಯಾಗಿ ನೀರಿನ ಮೇಲ್ಮೈಗೆ ತೇಲುತ್ತದೆ ಮತ್ತು ಟೇಕ್ ಆಫ್ ಆಗಿರುವುದನ್ನು ಅವರು ಗಮನಿಸಿದರು.
ರೋಬೋಟ್ ವಿವಿಧ ರೆಕ್ಕೆ ಗಾತ್ರಗಳು, ಫ್ಲಾಪಿಂಗ್ ಆವರ್ತನಗಳು ಮತ್ತು ಬಾಲ ಕೋನಗಳೊಂದಿಗೆ ಹಲವಾರು ವಿಮಾನಗಳನ್ನು ಹಾರಿಸಿತು. ಒಟ್ಟಾರೆಯಾಗಿ, ಮಧ್ಯಮ ಗಾತ್ರದ ರೆಕ್ಕೆಗಳೊಂದಿಗೆ ಹಾರುತ್ತಿರುವಾಗ ರೋಬೋಟ್ ಹವಾಮಾನದ ಮೂಲಕ ವಿಶ್ವಾಸಾರ್ಹವಾಗಿ ಹಾರಲು, ತೇಲಲು ಮತ್ತು ಪರಿವರ್ತನೆ ಮಾಡಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ ಎಂದು ತಂಡವು ಕಂಡುಹಿಡಿದಿದೆ. ರೆಕ್ಕೆಗಳಲ್ಲಿ ನಮ್ಯತೆ ಮುಖ್ಯ; ರೆಕ್ಕೆಗಳು ನೀರಿನಲ್ಲಿ ಫ್ಲಿಪ್ನ ವೈಶಾಲ್ಯವನ್ನು ಕಡಿಮೆ ಮಾಡಲು ಸಾಕಷ್ಟು ಹೊಂದಿಕೊಳ್ಳುವಂತಿರಬೇಕು ಮತ್ತು ರೋಬೋಟ್ ಅನ್ನು ಗಾಳಿಯಲ್ಲಿ ಇರಿಸಲು ಸಾಕಷ್ಟು ಸ್ಥಿರವಾಗಿರಬೇಕು.
ರೋಬೋಟ್ ಸುಮಾರು 5 ಹರ್ಟ್ಜ್ ಅಥವಾ ಸೆಕೆಂಡಿಗೆ ಐದು ಫ್ಲಿಪ್ಗಳ ಆವರ್ತನದಲ್ಲಿ ಫ್ಲಿಪ್ ಮಾಡಿದಾಗ ಸೆಕೆಂಡಿಗೆ ಸುಮಾರು 1 ಮೀಟರ್ ವೇಗದಲ್ಲಿ ನೀರಿನ ಮೂಲಕ ಈಜಬಹುದು ಎಂದು ಸಂಶೋಧಕರು ಕಂಡುಕೊಂಡಿದ್ದಾರೆ. ಇದೇ ತರಂಗಾಂತರದಲ್ಲಿ ಹಾರುವಾಗ ರೋಬೋಟ್ ಪ್ರತಿ ಸೆಕೆಂಡಿಗೆ ಸುಮಾರು 6 ಮೀಟರ್ ವೇಗದಲ್ಲಿ ಗಾಳಿಯಲ್ಲಿ ಹಾರಬಲ್ಲದು. ರೋಬೋಟ್ನ ಫ್ಲಿಪ್ಗಳ ವೇಗ ಮತ್ತು ಆವರ್ತನವು ನಿಜವಾದ ಡೈವಿಂಗ್ ಪಕ್ಷಿಗಳಂತೆಯೇ ಇತ್ತು.
ನೀರಿನಿಂದ ಗಾಳಿಗೆ ಜಿಗಿಯಲು, ರೋಬೋಟ್ 70 ಡಿಗ್ರಿಗಳಲ್ಲಿ ತೇಲಬೇಕು ಎಂದು ಅವರು ಕಂಡುಕೊಂಡರು – ಇದು ರೋಬೋಟ್ನ ರೆಕ್ಕೆಗಳ ತುದಿಗಳನ್ನು ನೀರಿನ ಮೇಲ್ಮೈಯನ್ನು ಸ್ಪರ್ಶಿಸದಂತೆ ತುಲನಾತ್ಮಕವಾಗಿ ಕಡಿದಾದ ಕೋನವಾಗಿದೆ. ಯಾವುದೇ ಕಡಿದಾದ ಮತ್ತು ರೋಬೋಟ್ ಮತ್ತೆ ನೀರಿನಲ್ಲಿ ಬೀಳುತ್ತದೆ.
ಕುತೂಹಲಕಾರಿಯಾಗಿ, ರೆಕ್ಕೆ ಗಾತ್ರ, ಬೀಸುವ ಆವರ್ತನ ಮತ್ತು ಬಾಲದ ಫ್ಲಾಪ್ನ ಈ ಸಂಯೋಜನೆಯು ರೋಬೋಟ್ಗೆ ನೀರಿನ ಅಡಿಯಲ್ಲಿ ಈಜಲು, ಸುಳಿದಾಡಲು ಮತ್ತು ಹಾರಲು ಅನೇಕ ಡೈವಿಂಗ್ ಪಕ್ಷಿಗಳಿಗೆ ಅಗತ್ಯವಿರುವುದಿಲ್ಲ: ಕಾಲುಗಳು. ಮಲ್ಲಾರ್ಡ್ ಮತ್ತು ಬಾತುಕೋಳಿಗಳಂತಹ ಪಕ್ಷಿಗಳು ನೀರಿನ ಮೇಲ್ಮೈಯಲ್ಲಿ ಹಾರಿಹೋದಾಗ, ಅವು ತಮ್ಮ ರೆಕ್ಕೆಗಳಿಂದ ತಮ್ಮ ಕಾಲುಗಳನ್ನು ಬಡಿಯುತ್ತವೆ ಮತ್ತು ತಮ್ಮ ಬಾಲಗಳನ್ನು ಬಡಿಯುತ್ತವೆ. ಆಶ್ಚರ್ಯಕರವಾಗಿ, ಜುಫೆರಿ ಮತ್ತು ಅವರ ಸಹೋದ್ಯೋಗಿಗಳು ಕನಿಷ್ಠ ರೊಬೊಟಿಕ್ಸ್ನಲ್ಲಿ, ನೀರಿನಿಂದ ಹಾರುವ ಕ್ರಿಯೆಗೆ ದೋಣಿ ಕುಶಲತೆಯ ಅಗತ್ಯವಿರುವುದಿಲ್ಲ ಎಂದು ಕಂಡುಕೊಂಡರು.
“ನೀವು ಪಕ್ಷಿಗಳನ್ನು ನೋಡಿದರೆ, ಹೆಚ್ಚಿನ ಪಕ್ಷಿಗಳು ಹಾರಲು ನೆಲದ ಮೇಲೆ ಈಜಬೇಕು. ಮತ್ತು ಪ್ರಶ್ನೆಯೆಂದರೆ, ಅದೇ ರೀತಿ ಮಾಡಲು ನಮಗೆ ರೋಬೋಟ್ಗಳು ಬೇಕೇ? ಮತ್ತು ಅದು ನಮಗೆ ಇಲ್ಲ ಎಂದು ತಿರುಗುತ್ತದೆ” ಎಂದು ಜುಫೆರಿ ಹೇಳುತ್ತಾರೆ.
ಮುಂಭಾಗದಲ್ಲಿ, ತಂಡವು ರೆಕ್ಕೆಗಳ ವಿನ್ಯಾಸವನ್ನು ಪರಿಷ್ಕರಿಸುತ್ತದೆ ಮತ್ತು ಫ್ಲಿಪ್ಪಿಂಗ್ ಜೊತೆಗೆ ಅವುಗಳನ್ನು ಮೇಲಕ್ಕೆ ಮತ್ತು ಕೆಳಕ್ಕೆ ತಿರುಗಿಸಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ. ಅವರು ಪ್ರಕ್ಷುಬ್ಧ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ ರೋಬೋಟ್ನ ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ಪರೀಕ್ಷಿಸುತ್ತಾರೆ, ಉದಾಹರಣೆಗೆ ಪ್ರಕ್ಷುಬ್ಧ ನೀರಿನಲ್ಲಿ ಈಜುವುದು ಮತ್ತು ಗಾಳಿಯ ಮೂಲಕ ಹಾರುವುದು. ನಂತರ, ಸಾಗರ ವಿಜ್ಞಾನದ ಪ್ರಶ್ನೆಗಳಿಗೆ ಉತ್ತರಿಸಲು ಯಂತ್ರವನ್ನು ಬಳಸಲು ಅವರು ಆಶಿಸುತ್ತಾರೆ.
“ಸಾಗರ ವಿಜ್ಞಾನದಲ್ಲಿನ ಒಂದು ದೊಡ್ಡ ಸವಾಲು ಎಂದರೆ ಆಗಾಗ್ಗೆ ಮತ್ತು ಅನೇಕ ಸ್ಥಳಗಳಲ್ಲಿ ಡೇಟಾವನ್ನು ಸಂಗ್ರಹಿಸುವುದು, ಈ ರೋಬೋಟ್ ಭವಿಷ್ಯದಲ್ಲಿ ಇದನ್ನು ಮಾಡಬಹುದು” ಎಂದು ಜುಫೆರಿ ಹೇಳಿದರು. “ನೀವು ಅದನ್ನು ಪ್ರತಿ ವಾರ ಮಾತ್ರವಲ್ಲ, ಪ್ರತಿ ಗಂಟೆಗೆ ಕಳುಹಿಸಬಹುದು. ಇದು ಹೆಚ್ಚಿನ ವೇಗದಲ್ಲಿ ಹಾರಬಲ್ಲದು, ಹಿಂತಿರುಗಿ, ಡೇಟಾವನ್ನು ರವಾನಿಸುತ್ತದೆ ಮತ್ತು ಅನೇಕ ಬಾರಿ ಹಿಂತಿರುಗಬಹುದು.”
ಈ ಕೆಲಸವನ್ನು ಮೇರಿ ಸ್ಕೊಡೊವ್ಸ್ಕಾ-ಕ್ಯೂರಿ ಆಕ್ಷನ್ ಫೆಲೋಶಿಪ್ ಭಾಗಶಃ ಬೆಂಬಲಿಸಿತು.



Leave a Reply