
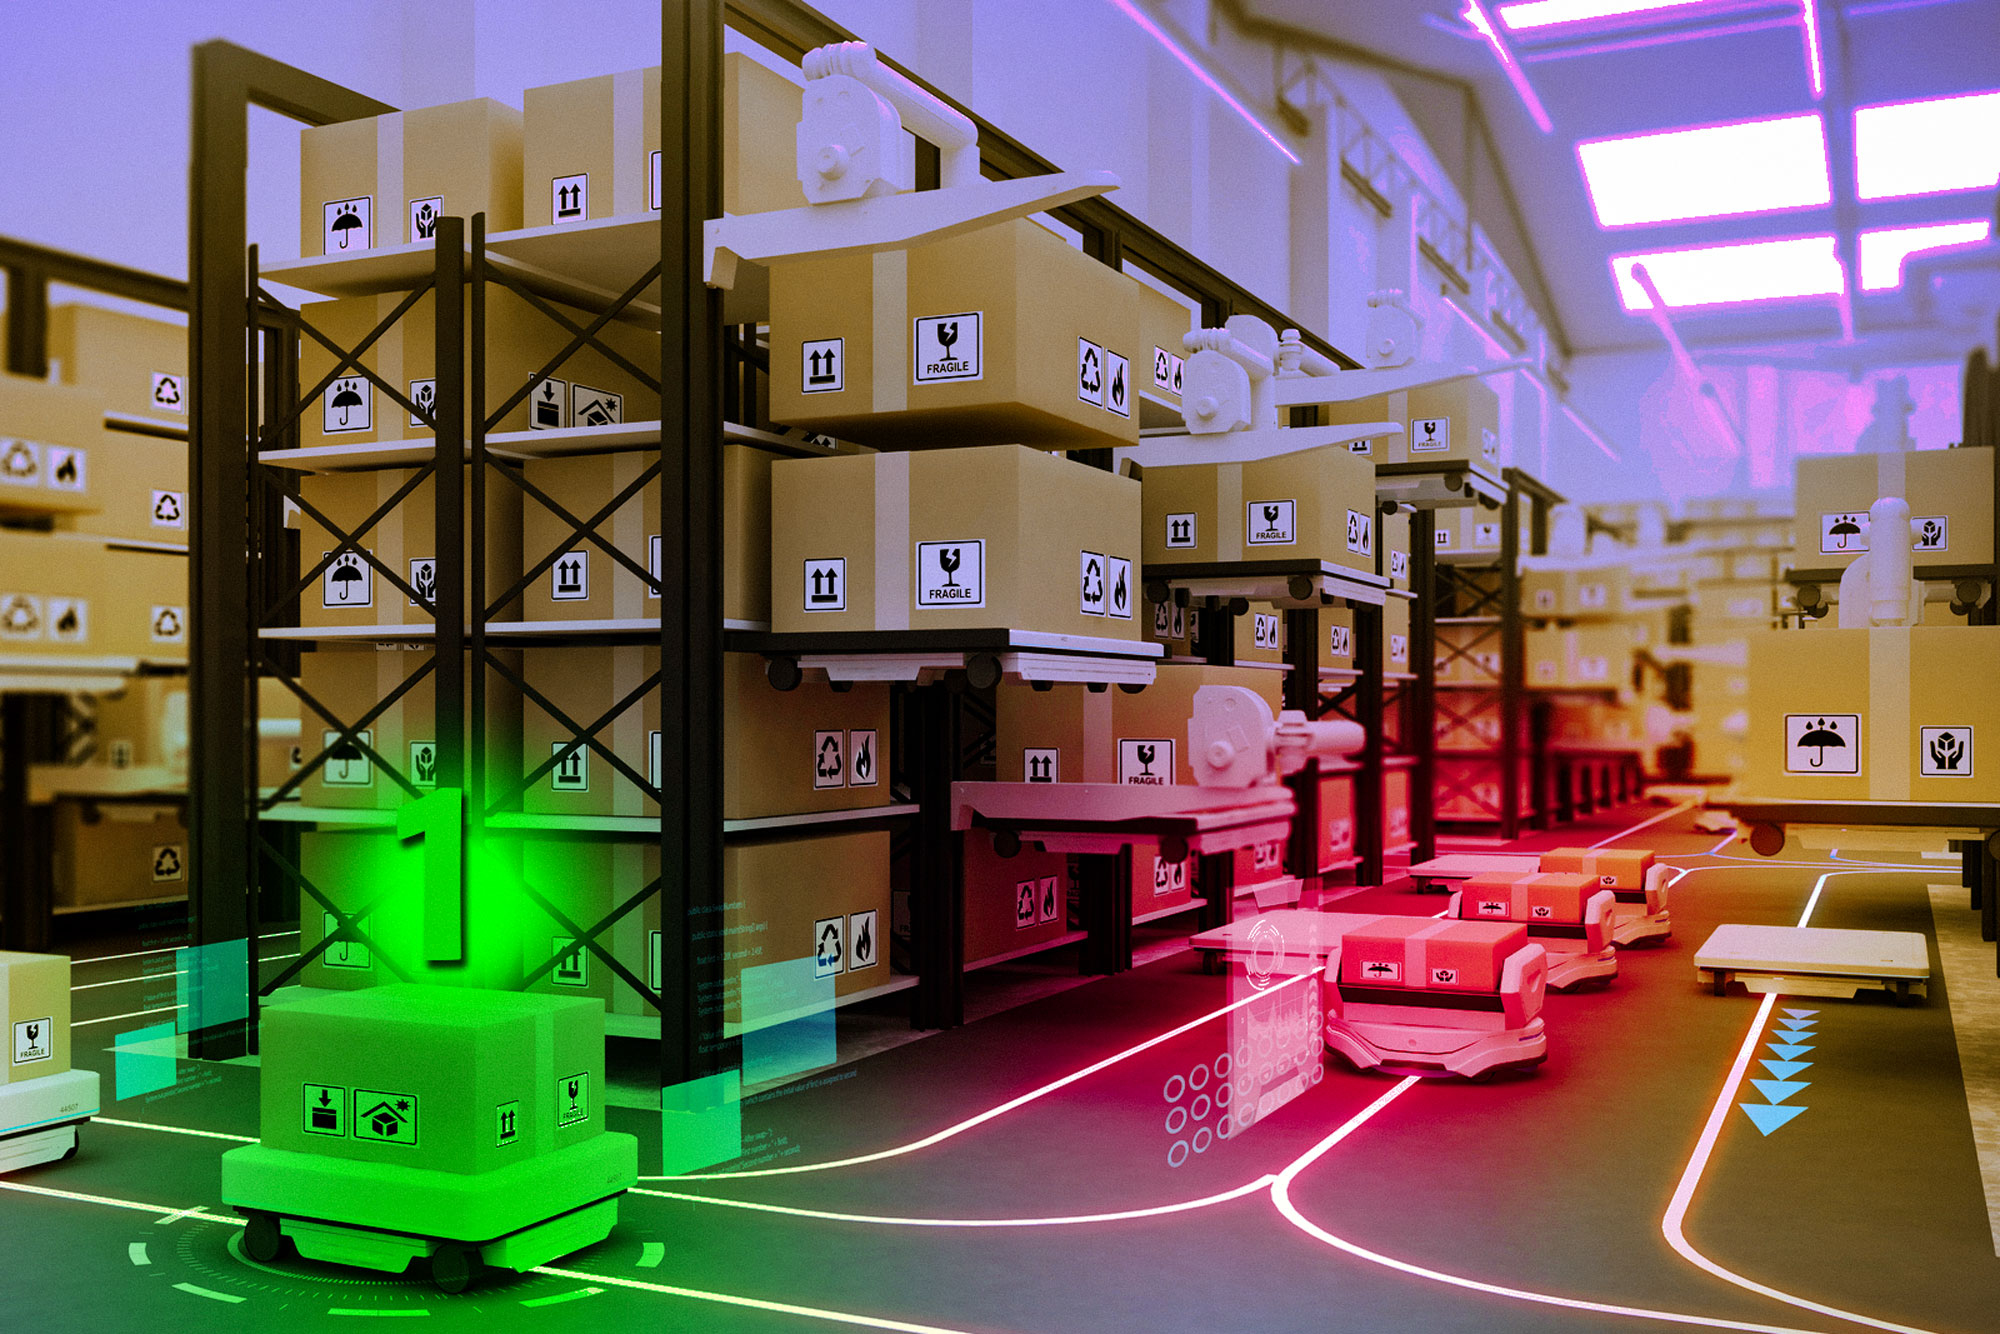
ಬೃಹತ್, ಸ್ವಾಯತ್ತ ಗೋದಾಮಿನೊಳಗೆ, ನೂರಾರು ರೋಬೋಟ್ಗಳು ಗ್ರಾಹಕರ ಆದೇಶಗಳ ಸ್ಥಿರ ಸ್ಟ್ರೀಮ್ ಅನ್ನು ಪೂರೈಸಲು ವಸ್ತುಗಳನ್ನು ಆರಿಸಿ ಮತ್ತು ವಿತರಿಸುತ್ತಿರುವಾಗ ಕೆಳಗೆ ಓಡುತ್ತವೆ. ಈ ಬಿಡುವಿಲ್ಲದ ವಾತಾವರಣದಲ್ಲಿ, ಸಣ್ಣ ಟ್ರಾಫಿಕ್ ಜಾಮ್ಗಳು ಅಥವಾ ಸಣ್ಣ ಘರ್ಷಣೆಗಳು ಸಹ ಸ್ನೋಪ್ಲೋ ನಾಟಕೀಯವಾಗಿ ನಿಧಾನಗೊಳ್ಳಲು ಕಾರಣವಾಗಬಹುದು.
ಅಂತಹ ಅಸಮರ್ಥ ಹಿಮಕುಸಿತವನ್ನು ತಡೆಯಲು, MIT ಮತ್ತು ತಂತ್ರಜ್ಞಾನ ಕಂಪನಿ ಸಿಂಬೋಟಿಕ್ನ ಸಂಶೋಧಕರು ಹೊಸ ವಿಧಾನವನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ, ಅದು ಸ್ವಯಂಚಾಲಿತವಾಗಿ ರೋಬೋಟ್ಗಳ ಫ್ಲೀಟ್ ಅನ್ನು ಸರಾಗವಾಗಿ ಚಲಿಸುತ್ತದೆ. ಲೋಡ್ ಅನ್ನು ಹೇಗೆ ಉತ್ಪಾದಿಸಲಾಗುತ್ತದೆ ಎಂಬುದರ ಆಧಾರದ ಮೇಲೆ ಯಾವುದೇ ನಿರ್ದಿಷ್ಟ ಕ್ಷಣದಲ್ಲಿ ಯಾವ ರೋಬೋಟ್ಗಳು ಮೊದಲು ಹೋಗಬೇಕು ಎಂಬುದನ್ನು ಅವರ ವಿಧಾನವು ಕಲಿಯುತ್ತದೆ ಮತ್ತು ಹತ್ತಿರದಲ್ಲಿ ಸಿಲುಕಿರುವ ರೋಬೋಟ್ಗಳಿಗೆ ಆದ್ಯತೆ ನೀಡಲು ಹೊಂದಿಕೊಳ್ಳುತ್ತದೆ. ಈ ರೀತಿಯಾಗಿ, ಅಡೆತಡೆಗಳನ್ನು ತಪ್ಪಿಸಲು ಸಿಸ್ಟಮ್ ಮುಂಚಿತವಾಗಿ ರೋಬೋಟ್ಗಳನ್ನು ಬದಲಾಯಿಸಬಹುದು.
ಹೈಬ್ರಿಡ್ ವ್ಯವಸ್ಥೆಯು ಆಳವಾದ ಬಲವರ್ಧನೆಯ ಕಲಿಕೆಯನ್ನು ಬಳಸುತ್ತದೆ, ಸಂಕೀರ್ಣ ಸಮಸ್ಯೆಗಳನ್ನು ಪರಿಹರಿಸಲು ಪ್ರಬಲವಾದ ಕೃತಕ ಬುದ್ಧಿಮತ್ತೆ ತಂತ್ರ, ಯಾವ ರೋಬೋಟ್ಗಳಿಗೆ ಆದ್ಯತೆ ನೀಡಬೇಕು ಎಂಬುದನ್ನು ನಿರ್ಧರಿಸಲು. ನಂತರ, ವೇಗದ ಮತ್ತು ವಿಶ್ವಾಸಾರ್ಹ ಯೋಜನಾ ಅಲ್ಗಾರಿದಮ್ ರೋಬೋಟ್ಗಳಿಗೆ ಸೂಚನೆಗಳನ್ನು ನೀಡುತ್ತದೆ, ಇದು ನಿರಂತರವಾಗಿ ಬದಲಾಗುತ್ತಿರುವ ಪರಿಸ್ಥಿತಿಗಳಿಗೆ ತ್ವರಿತವಾಗಿ ಪ್ರತಿಕ್ರಿಯಿಸಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ.
ನೈಜ-ಪ್ರಪಂಚದ ಇ-ಕಾಮರ್ಸ್ ಗೋದಾಮಿನ ವಿನ್ಯಾಸಗಳಿಂದ ಪ್ರೇರಿತವಾದ ಸಿಮ್ಯುಲೇಶನ್ಗಳಲ್ಲಿ, ಈ ಹೊಸ ವಿಧಾನವು ಇತರ ವಿಧಾನಗಳಿಗೆ ಹೋಲಿಸಿದರೆ ಸುಮಾರು 25% ನಷ್ಟು ಲಾಭವನ್ನು ಸಾಧಿಸಿದೆ. ಮುಖ್ಯವಾಗಿ, ವಿಭಿನ್ನ ಸಂಖ್ಯೆಯ ರೋಬೋಟ್ಗಳು ಅಥವಾ ವಿಭಿನ್ನ ಗೋದಾಮಿನ ವಿನ್ಯಾಸಗಳೊಂದಿಗೆ ಸಿಸ್ಟಮ್ ತ್ವರಿತವಾಗಿ ಹೊಸ ಪರಿಸರಕ್ಕೆ ಹೊಂದಿಕೊಳ್ಳುತ್ತದೆ.
“ತಯಾರಿಕೆ ಮತ್ತು ಲಾಜಿಸ್ಟಿಕ್ಸ್ನಲ್ಲಿ ಕಂಪನಿಗಳು ಮಾನವ ಪರಿಣಿತರು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ ಅಲ್ಗಾರಿದಮ್ಗಳನ್ನು ಅವಲಂಬಿಸಿರುವ ಹಲವಾರು ನಿರ್ಧಾರ-ನಿರ್ವಹಣೆಯ ಸಮಸ್ಯೆಗಳಿವೆ. ಆದರೆ ಆಳವಾದ ಬಲವರ್ಧನೆಯ ಕಲಿಕೆಯ ಶಕ್ತಿಯೊಂದಿಗೆ ನಾವು ಅತಿಮಾನುಷ ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ಸಾಧಿಸಬಹುದು ಎಂದು ನಾವು ತೋರಿಸಿದ್ದೇವೆ. ಇದು ಅತ್ಯಂತ ಭರವಸೆಯ ವಿಧಾನವಾಗಿದೆ, ಏಕೆಂದರೆ ಈ ಬೃಹತ್ ಗೋದಾಮುಗಳಲ್ಲಿ, ಕಾರ್ಯಕ್ಷಮತೆಯಲ್ಲಿ 2 ಅಥವಾ 3 ಪ್ರತಿಶತದಷ್ಟು ಹೆಚ್ಚಳವಾಗಬಹುದು.” MIT ಯಲ್ಲಿನ ಮಾಹಿತಿ ಮತ್ತು ನಿರ್ಧಾರ ವ್ಯವಸ್ಥೆಗಳು (LIDS) ಮತ್ತು ಈ ಹೊಸ ವಿಧಾನದ ಕುರಿತು ಲೇಖನದ ಪ್ರಮುಖ ಲೇಖಕ.
LIDS ಪೋಸ್ಟ್ಡಾಕ್ ಆಗಿರುವ ಯಿನಿಂಗ್ ಮಾ ಅವರು ಕಾಗದದ ಮೇಲೆ ಝೆಂಗ್ ಸೇರಿಕೊಂಡಿದ್ದಾರೆ; ಬ್ರಾಂಡನ್ ಅರಾಕಿ ಮತ್ತು ಜಿಂಗ್ಕೈ ಚೆನ್ ಆಫ್ ಸಿಂಬೋಟಿಕ್; ಮತ್ತು ಹಿರಿಯ ಲೇಖಕಿ ಕ್ಯಾಥಿ ವು, 1954 ರ ಸಿವಿಲ್ ಮತ್ತು ಎನ್ವಿರಾನ್ಮೆಂಟಲ್ ಇಂಜಿನಿಯರಿಂಗ್ (CEE) ಮತ್ತು ಇನ್ಸ್ಟಿಟ್ಯೂಟ್ ಫಾರ್ ಇನ್ಫಾರ್ಮೇಶನ್, ಸಿಸ್ಟಮ್ಸ್ ಮತ್ತು ಸೊಸೈಟಿ (IDSS) ನಲ್ಲಿ ವೃತ್ತಿ ಅಭಿವೃದ್ಧಿಯ ಸಹ ಪ್ರಾಧ್ಯಾಪಕ ಮತ್ತು LIDS ನ ಸದಸ್ಯ. ಇಂದು ಸಂಶೋಧನೆ ಜರ್ನಲ್ ಆಫ್ ಆರ್ಟಿಫಿಶಿಯಲ್ ಇಂಟೆಲಿಜೆನ್ಸ್ ರಿಸರ್ಚ್.
ರೋಬೋಟ್ಗಳನ್ನು ಮರುಹೊಂದಿಸಲಾಗುತ್ತಿದೆ
ಇ-ಕಾಮರ್ಸ್ ಗೋದಾಮಿನಲ್ಲಿ ನೂರಾರು ರೋಬೋಟ್ಗಳನ್ನು ಏಕಕಾಲದಲ್ಲಿ ಸಂಯೋಜಿಸುವುದು ಸುಲಭದ ಕೆಲಸವಲ್ಲ.
ಸಮಸ್ಯೆಯು ವಿಶೇಷವಾಗಿ ಸಂಕೀರ್ಣವಾಗಿದೆ ಏಕೆಂದರೆ ಗೋದಾಮು ಕ್ರಿಯಾತ್ಮಕ ಪರಿಸರವಾಗಿದೆ ಮತ್ತು ರೋಬೋಟ್ಗಳು ತಮ್ಮ ಗುರಿಗಳನ್ನು ತಲುಪಿದ ನಂತರ ನಿರಂತರವಾಗಿ ಹೊಸ ಕಾರ್ಯಗಳನ್ನು ನಿಯೋಜಿಸಲಾಗುತ್ತದೆ. ಗೋದಾಮಿನ ನೆಲದಿಂದ ನಿರ್ಗಮಿಸುವಾಗ ಮತ್ತು ಪ್ರವೇಶಿಸುವಾಗ ಅವುಗಳನ್ನು ತ್ವರಿತವಾಗಿ ಮರುನಿರ್ದೇಶಿಸಬೇಕಾಗಿದೆ.
ರೋಬೋಟ್ಗಳು ಎಲ್ಲಿ ಮತ್ತು ಯಾವಾಗ ಅವರು ಪ್ರಕ್ರಿಯೆಗೊಳಿಸಬಹುದಾದ ಪ್ಯಾಕೇಜ್ಗಳ ಸಂಖ್ಯೆಯನ್ನು ಗರಿಷ್ಠಗೊಳಿಸಲು ಚಲಿಸಬೇಕು ಎಂಬುದನ್ನು ನಿರ್ಧರಿಸಲು ಕಂಪನಿಗಳು ಸಾಮಾನ್ಯವಾಗಿ ಮಾನವ ತಜ್ಞರು ಬರೆದ ಅಲ್ಗಾರಿದಮ್ಗಳನ್ನು ಬಳಸುತ್ತವೆ.
ಆದರೆ ದಟ್ಟಣೆ ಅಥವಾ ಘರ್ಷಣೆ ಉಂಟಾದರೆ, ಸಮಸ್ಯೆಯನ್ನು ಹಸ್ತಚಾಲಿತವಾಗಿ ಸರಿಪಡಿಸಲು ಇಡೀ ಗೋದಾಮನ್ನು ಗಂಟೆಗಳ ಕಾಲ ಸ್ಥಗಿತಗೊಳಿಸುವುದನ್ನು ಹೊರತುಪಡಿಸಿ ಕಂಪನಿಗೆ ಯಾವುದೇ ಆಯ್ಕೆಯಿಲ್ಲ.
“ಈ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ, ನಾವು ಭವಿಷ್ಯದ ನಿಖರವಾದ ಮುನ್ಸೂಚನೆಯನ್ನು ಹೊಂದಿಲ್ಲ. ಒಳಬರುವ ಪ್ಯಾಕೇಜುಗಳು ಅಥವಾ ಭವಿಷ್ಯದ ಆದೇಶಗಳ ವಿತರಣೆಯ ವಿಷಯದಲ್ಲಿ ಭವಿಷ್ಯವು ಏನನ್ನು ಹೊಂದಿದೆ ಎಂಬುದು ನಮಗೆ ಮಾತ್ರ ತಿಳಿದಿದೆ. ಗೋದಾಮಿನ ಕಾರ್ಯಾಚರಣೆಗಳು ಮುಂದುವರಿದಂತೆ ಯೋಜನಾ ವ್ಯವಸ್ಥೆಯು ಈ ಬದಲಾವಣೆಗಳಿಗೆ ಹೊಂದಿಕೊಳ್ಳಬೇಕು,” ಝೆಂಗ್ ಹೇಳಿದರು.
MIT ಸಂಶೋಧಕರು ಯಂತ್ರ ಕಲಿಕೆಯ ಮೂಲಕ ಈ ರೂಪಾಂತರವನ್ನು ಸಾಧಿಸಿದರು. ಅವರು ಗೋದಾಮಿನ ಪರಿಸರವನ್ನು ವೀಕ್ಷಿಸಲು ಮತ್ತು ರೋಬೋಟ್ಗಳಿಗೆ ಹೇಗೆ ಆದ್ಯತೆ ನೀಡಬೇಕೆಂದು ನಿರ್ಧರಿಸಲು ನ್ಯೂರಲ್ ನೆಟ್ವರ್ಕ್ ಮಾದರಿಯನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸುವ ಮೂಲಕ ಪ್ರಾರಂಭಿಸಿದರು. ಅವರು ಈ ಮಾದರಿಯನ್ನು ಆಳವಾದ ಬಲವರ್ಧನೆಯ ಕಲಿಕೆಯನ್ನು ಬಳಸಿಕೊಂಡು ಅಧ್ಯಯನ ಮಾಡುತ್ತಾರೆ, ಪ್ರಯೋಗ ಮತ್ತು ದೋಷ ವಿಧಾನದಲ್ಲಿ ಮಾದರಿಯು ನೈಜ ಗೋದಾಮುಗಳನ್ನು ಅನುಕರಿಸುವ ಸಿಮ್ಯುಲೇಶನ್ಗಳಲ್ಲಿ ರೋಬೋಟ್ಗಳನ್ನು ನಿಯಂತ್ರಿಸಲು ಕಲಿಯುತ್ತದೆ. ಘರ್ಷಣೆಗಳನ್ನು ತಪ್ಪಿಸುವಾಗ ಒಟ್ಟಾರೆ ಥ್ರೋಪುಟ್ ಅನ್ನು ಹೆಚ್ಚಿಸುವ ನಿರ್ಧಾರಗಳನ್ನು ಮಾಡುವುದಕ್ಕಾಗಿ ಮಾದರಿಗೆ ಬಹುಮಾನ ನೀಡಲಾಗುತ್ತದೆ.
ಕಾಲಾನಂತರದಲ್ಲಿ, ನರಮಂಡಲವು ಅನೇಕ ರೋಬೋಟ್ಗಳನ್ನು ಸಂಘಟಿಸಲು ಕಲಿಯುತ್ತದೆ.
“ನೈಜ ಗೋದಾಮಿನ ವಿನ್ಯಾಸಗಳಿಂದ ಪ್ರೇರಿತವಾದ ಸಿಮ್ಯುಲೇಶನ್ಗಳೊಂದಿಗೆ ಸಂವಹನ ನಡೆಸುವ ಮೂಲಕ, ನಮ್ಮ ವ್ಯವಸ್ಥೆಯು ಅದರ ನಿರ್ಧಾರಗಳನ್ನು ಚುರುಕುಗೊಳಿಸಲು ನಾವು ಬಳಸುವ ಪ್ರತಿಕ್ರಿಯೆಯನ್ನು ಪಡೆಯುತ್ತದೆ. ತರಬೇತಿ ಪಡೆದ ನರಮಂಡಲವು ನಂತರ ವಿವಿಧ ವಿನ್ಯಾಸಗಳೊಂದಿಗೆ ಗೋದಾಮುಗಳಿಗೆ ಹೊಂದಿಕೊಳ್ಳುತ್ತದೆ,” ಝೆಂಗ್ ಹೇಳಿದರು.
ಪ್ರತಿ ರೋಬೋಟ್ನ ಹಾದಿಯಲ್ಲಿ ದೀರ್ಘಾವಧಿಯ ನಿರ್ಬಂಧಗಳು ಮತ್ತು ಅಡೆತಡೆಗಳನ್ನು ಸೆರೆಹಿಡಿಯಲು ಇದನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಲಾಗಿದೆ, ರೋಬೋಟ್ಗಳು ಗೋದಾಮಿನ ಮೂಲಕ ಚಲಿಸುವಾಗ ಅವುಗಳ ನಡುವಿನ ಕ್ರಿಯಾತ್ಮಕ ಸಂಬಂಧಗಳನ್ನು ಗಣನೆಗೆ ತೆಗೆದುಕೊಳ್ಳುತ್ತವೆ.
ರೋಬೋಟ್ನ ಪ್ರಸ್ತುತ ಮತ್ತು ಭವಿಷ್ಯದ ಸಂವಹನಗಳನ್ನು ಊಹಿಸುವ ಮೂಲಕ, ಅದು ಸಂಭವಿಸುವ ಮೊದಲು ಓವರ್ಲೋಡ್ ಅನ್ನು ತಪ್ಪಿಸಲು ಮಾದರಿಯು ಯೋಜಿಸುತ್ತದೆ.
ಯಾವ ರೋಬೋಟ್ಗಳು ಆದ್ಯತೆಯನ್ನು ಹೊಂದಿರಬೇಕು ಎಂಬುದನ್ನು ನರಮಂಡಲದ ನೆಟ್ವರ್ಕ್ ನಿರ್ಧರಿಸಿದ ನಂತರ, ಸಿಸ್ಟಮ್ ಪ್ರತಿ ರೋಬೋಟ್ಗೆ ಒಂದು ಹಂತದಿಂದ ಇನ್ನೊಂದಕ್ಕೆ ಹೇಗೆ ಚಲಿಸಬೇಕು ಎಂದು ಹೇಳಲು ಪ್ರಯತ್ನಿಸಿದ ಮತ್ತು ನಿಜವಾದ ಯೋಜನಾ ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ಬಳಸುತ್ತದೆ. ಈ ಸಮರ್ಥ ಅಲ್ಗಾರಿದಮ್ ಗೋದಾಮಿನ ಬದಲಾಗುತ್ತಿರುವ ಪರಿಸರದಲ್ಲಿ ರೋಬೋಟ್ ತ್ವರಿತವಾಗಿ ಪ್ರತಿಕ್ರಿಯಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
ಈ ವಿಧಾನಗಳ ಸಂಯೋಜನೆಯು ಮುಖ್ಯವಾಗಿದೆ.
“ಈ ಹೈಬ್ರಿಡ್ ವಿಧಾನವು ಯಂತ್ರ ಕಲಿಕೆ ಮತ್ತು ಕ್ಲಾಸಿಕಲ್ ಆಪ್ಟಿಮೈಸೇಶನ್ ವಿಧಾನಗಳ ನಡುವೆ ಎರಡೂ ಪ್ರಪಂಚಗಳಲ್ಲಿ ಅತ್ಯುತ್ತಮವಾದವುಗಳನ್ನು ಹೇಗೆ ಪಡೆಯುವುದು ಎಂಬುದರ ಕುರಿತು ನನ್ನ ಗುಂಪಿನ ಕೆಲಸವನ್ನು ಆಧರಿಸಿದೆ. ಯಂತ್ರ ಕಲಿಕೆಯ ವಿಧಾನಗಳು ಇನ್ನೂ ಸಂಕೀರ್ಣವಾದ ಆಪ್ಟಿಮೈಸೇಶನ್ ಸಮಸ್ಯೆಗಳನ್ನು ಪರಿಹರಿಸಲು ಹೆಣಗಾಡುತ್ತವೆ, ಆದರೆ ಇದು ಪರಿಣಾಮಕಾರಿ ವಿಧಾನಗಳನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಲು ಮಾನವ ತಜ್ಞರಿಗೆ ತುಂಬಾ ಸಮಯ ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ ಮತ್ತು ಶ್ರಮದಾಯಕವಾಗಿದೆ. ಆದರೆ ಒಟ್ಟಿಗೆ, ಸರಿಯಾದ ರೀತಿಯಲ್ಲಿ ಪರಿಣಿತ-ವಿನ್ಯಾಸಗೊಳಿಸಿದ ವಿಧಾನಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಸರಳ ರೀತಿಯಲ್ಲಿ ಯಂತ್ರ ಕಲಿಕೆಯನ್ನು ಮಾಡಬಹುದು.”
ಸಂಕೀರ್ಣತೆಯನ್ನು ನಿವಾರಿಸಿ
ಸಂಶೋಧಕರು ನರಮಂಡಲಕ್ಕೆ ತರಬೇತಿ ನೀಡಿದ ನಂತರ, ಅವರು ತರಬೇತಿಯ ಸಮಯದಲ್ಲಿ ನೋಡಿದ ಗೋದಾಮುಗಳಿಗಿಂತ ಭಿನ್ನವಾದ ಸಿಮ್ಯುಲೇಟೆಡ್ ಗೋದಾಮುಗಳಲ್ಲಿ ವ್ಯವಸ್ಥೆಯನ್ನು ಪರೀಕ್ಷಿಸಿದರು. ಈ ಸಂಕೀರ್ಣ ಸಮಸ್ಯೆಗೆ ಕೈಗಾರಿಕಾ ಸಿಮ್ಯುಲೇಶನ್ಗಳು ತುಂಬಾ ಅಸಮರ್ಥವಾಗಿರುವುದರಿಂದ, ನೈಜ ಗೋದಾಮುಗಳಲ್ಲಿ ಏನಾಗುತ್ತದೆ ಎಂಬುದನ್ನು ಅನುಕರಿಸಲು ಸಂಶೋಧಕರು ತಮ್ಮದೇ ಆದ ಪರಿಸರವನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಿದರು.
ಸರಾಸರಿಯಾಗಿ, ಅವರ ಹೈಬ್ರಿಡ್ ಕಲಿಕೆಯ ವಿಧಾನವು ಸಾಂಪ್ರದಾಯಿಕ ಅಲ್ಗಾರಿದಮ್ಗಳು ಮತ್ತು ಯಾದೃಚ್ಛಿಕ ಹುಡುಕಾಟ ವಿಧಾನಕ್ಕಿಂತ ಪ್ರತಿ ರೋಬೋಟ್ಗೆ ವಿತರಿಸಲಾದ 25% ಹೆಚ್ಚಿನ ಸಂಖ್ಯೆಯ ಪ್ಯಾಕೆಟ್ಗಳನ್ನು ಸಾಧಿಸಿದೆ. ಸಾಂಪ್ರದಾಯಿಕ ವಿಧಾನಗಳಿಂದ ಉಂಟಾಗುವ ಓವರ್ಹೆಡ್ ಅನ್ನು ತೆಗೆದುಹಾಕುವ ರೋಬೋಟ್ಗಳಿಗೆ ಅವರ ವಿಧಾನವು ಕಾರ್ಯಸಾಧ್ಯವಾದ ಮಾರ್ಗ ಯೋಜನೆಗಳನ್ನು ಸಹ ರಚಿಸಬಹುದು.
“ವಿಶೇಷವಾಗಿ ಗೋದಾಮಿನಲ್ಲಿ ರೋಬೋಟ್ಗಳ ಸಾಂದ್ರತೆಯು ಹೆಚ್ಚಾದಾಗ, ಸಂಕೀರ್ಣತೆಯು ಘಾತೀಯವಾಗಿ ಹೆಚ್ಚಾಗುತ್ತದೆ ಮತ್ತು ಈ ಸಾಂಪ್ರದಾಯಿಕ ವಿಧಾನಗಳು ತ್ವರಿತವಾಗಿ ಒಡೆಯುತ್ತವೆ. ಈ ಪರಿಸರದಲ್ಲಿ ನಮ್ಮ ವಿಧಾನವು ಹೆಚ್ಚು ಪರಿಣಾಮಕಾರಿಯಾಗಿದೆ” ಎಂದು ಝೆಂಗ್ ಹೇಳಿದರು.
ಅವರ ವ್ಯವಸ್ಥೆಯು ಇನ್ನೂ ನೈಜ-ಪ್ರಪಂಚದ ನಿಯೋಜನೆಯಿಂದ ದೂರವಿದ್ದರೂ, ಈ ಪ್ರದರ್ಶನಗಳು ಗೋದಾಮಿನ ಯಾಂತ್ರೀಕೃತಗೊಂಡ ಯಂತ್ರ ಕಲಿಕೆಯ ವಿಧಾನವನ್ನು ಬಳಸುವ ಸಾಮರ್ಥ್ಯಗಳು ಮತ್ತು ಪ್ರಯೋಜನಗಳನ್ನು ಪ್ರದರ್ಶಿಸುತ್ತವೆ.
ಭವಿಷ್ಯದಲ್ಲಿ, ಸಂಶೋಧಕರು ಸಮಸ್ಯೆಯ ಸೂತ್ರೀಕರಣದಲ್ಲಿ ಕಾರ್ಯ ನಿಯೋಜನೆಗಳನ್ನು ಸೇರಿಸಲು ಬಯಸುತ್ತಾರೆ, ಏಕೆಂದರೆ ಪ್ರತಿ ಕೆಲಸವನ್ನು ಯಾವ ರೋಬೋಟ್ ನಿರ್ವಹಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ನಿರ್ಧರಿಸುವುದು ಕೆಲಸದ ಹೊರೆಯ ಮೇಲೆ ಪರಿಣಾಮ ಬೀರುತ್ತದೆ. ಸಾವಿರಾರು ರೋಬೋಟ್ಗಳನ್ನು ಹೊಂದಿರುವ ದೊಡ್ಡ ಗೋದಾಮುಗಳಿಗೆ ತಮ್ಮ ವ್ಯವಸ್ಥೆಯನ್ನು ವಿಸ್ತರಿಸಲು ಅವರು ಯೋಜಿಸಿದ್ದಾರೆ.
ಈ ಸಂಶೋಧನೆಯು Symbotic ನಿಂದ ಧನಸಹಾಯ ಪಡೆದಿದೆ.





Leave a Reply