
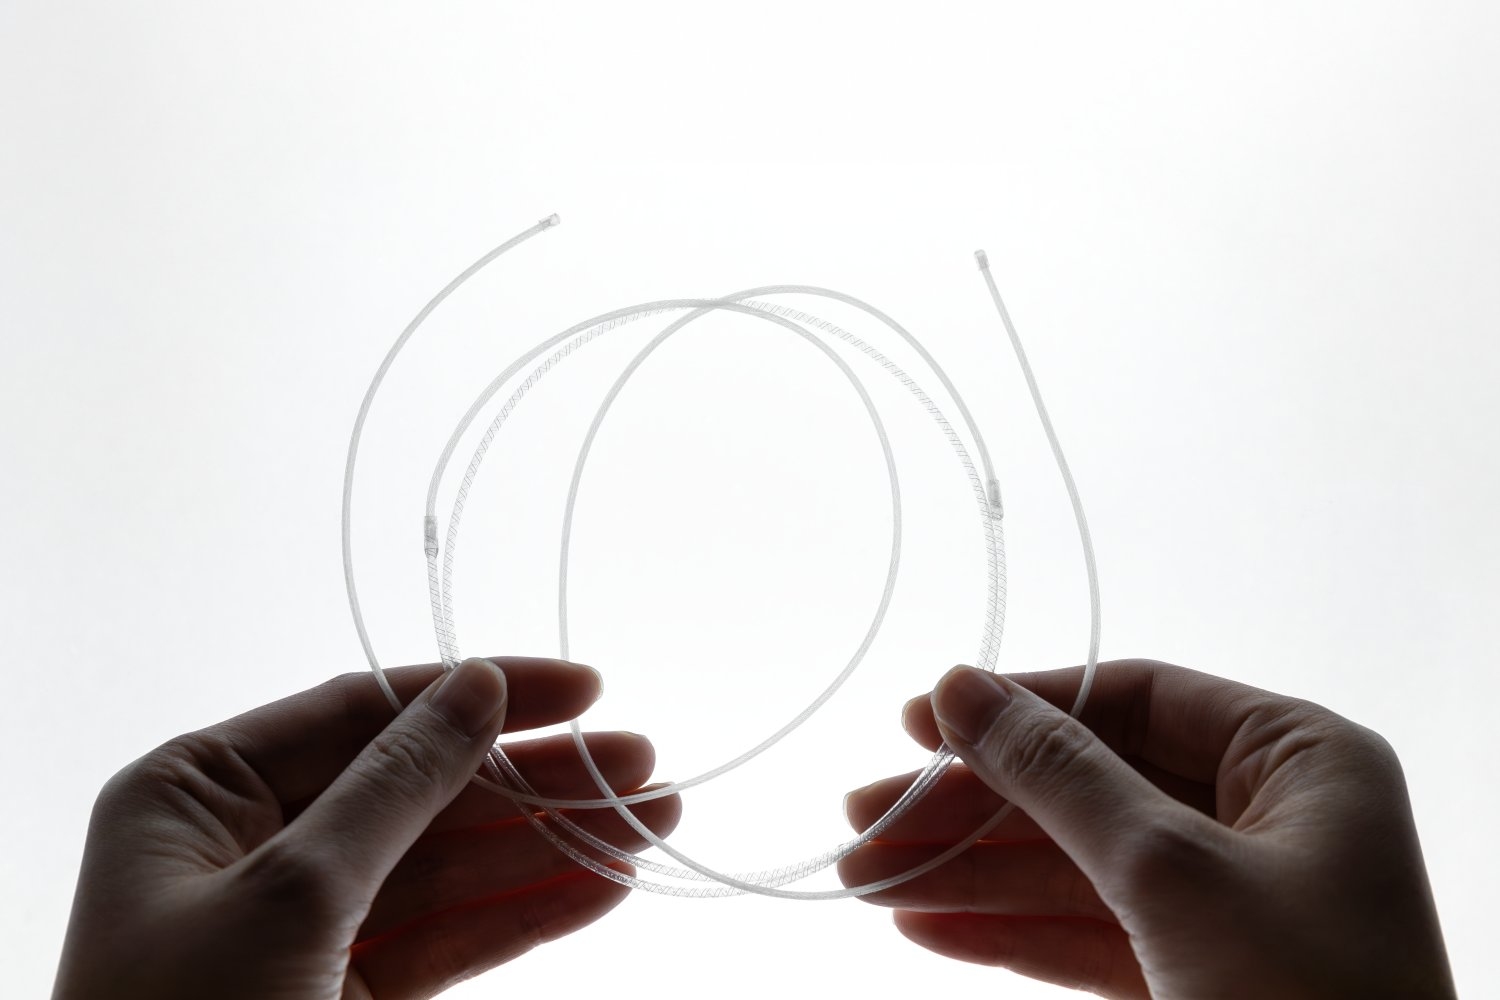
ಹೊಸ ವ್ಯವಸ್ಥೆಯು ಎರಡು ತಂತ್ರಜ್ಞಾನಗಳನ್ನು ಸಂಯೋಜಿಸುತ್ತದೆ ಎಂದು ಅಫ್ಸರ್ ವಿವರಿಸುತ್ತಾರೆ. ಒಂದು ಮೆಕ್ಕಿಬ್ಬನ್ ಲೀನ್ ಆಕ್ಟಿವೇಟರ್ ಎಂದು ಕರೆಯಲ್ಪಡುವ ಹೈಡ್ರಾಲಿಕ್ ಆಗಿ ಚಾಲಿತ ಕೃತಕ ಸ್ನಾಯು, ಮತ್ತು ಇನ್ನೊಂದು ಎಲೆಕ್ಟ್ರೋಹೈಡ್ರೊಡೈನಾಮಿಕ್ಸ್ (EHD) ಆಧಾರಿತ ಚಿಕಣಿ ಘನ-ಸ್ಥಿತಿಯ ಪಂಪ್ ಆಗಿದ್ದು ಅದು ಚಲಿಸುವ ಭಾಗಗಳು ಅಥವಾ ಬಾಹ್ಯ ದ್ರವದ ಪೂರೈಕೆಯಿಲ್ಲದೆ ಮೊಹರು ಮಾಡಿದ ದ್ರವ ವಿಭಾಗದೊಳಗೆ ಒತ್ತಡವನ್ನು ಉಂಟುಮಾಡಬಹುದು.
ಇಲ್ಲಿಯವರೆಗೆ, ಹೆಚ್ಚಿನ ದ್ರವ-ಚಾಲಿತ ಸಾಫ್ಟ್ ಆಕ್ಟಿವೇಟರ್ಗಳು ಭಾರೀ, ಬೃಹತ್ ಮತ್ತು ಆಗಾಗ್ಗೆ ಗದ್ದಲದ ಹೈಡ್ರಾಲಿಕ್ ಮೂಲಸೌಕರ್ಯವನ್ನು ಅವಲಂಬಿಸಿವೆ, ಇದು ಚಲನೆ ಅಥವಾ ಸಾಂದ್ರವಾದ ಮತ್ತು ಹಗುರವಾದ ವಿನ್ಯಾಸವು ಮುಖ್ಯವಾದ ವ್ಯವಸ್ಥೆಗಳಲ್ಲಿ ಏಕೀಕರಣವನ್ನು ಕಷ್ಟಕರವಾಗಿಸುತ್ತದೆ ಎಂದು ಅಸ್ಫರ್ ಹೇಳುತ್ತಾರೆ. ಇದು ನೈಜ-ಪ್ರಪಂಚದ ಅನ್ವಯಗಳಲ್ಲಿ ದ್ರವ ಪ್ರಚೋದಕಗಳ ಪ್ರಾಯೋಗಿಕ ಬಳಕೆಯಲ್ಲಿ ಮೂಲಭೂತ ಅಡಚಣೆಯನ್ನು ಸೃಷ್ಟಿಸಿದೆ.
ಎಲೆಕ್ಟ್ರೋಹೈಡ್ರೊಡೈನಾಮಿಕ್ ತತ್ವಗಳ ಆಧಾರದ ಮೇಲೆ ಸಂಯೋಜಿತ ಪಂಪ್ಗಳ ಬಳಕೆಯು ಈ ಸಮಸ್ಯೆಯನ್ನು ಪರಿಹರಿಸುವ ಪ್ರಮುಖ ಅಂಶವಾಗಿದೆ. ಈ ಮಿಲಿಮೀಟರ್-ಪ್ರಮಾಣದ, ವಿದ್ಯುತ್ ಚಾಲಿತ ಪಂಪ್ಗಳು ಡೈಎಲೆಕ್ಟ್ರಿಕ್ ದ್ರವಕ್ಕೆ ಚಾರ್ಜ್ ಅನ್ನು ಚುಚ್ಚುವ ಮೂಲಕ ಒತ್ತಡ ಮತ್ತು ಪ್ರವಾಹವನ್ನು ಉತ್ಪಾದಿಸುತ್ತವೆ, ಅಯಾನುಗಳನ್ನು ರಚಿಸುತ್ತವೆ, ಅದು ದ್ರವವನ್ನು ಅವುಗಳ ಜೊತೆಗೆ ಎಳೆಯುತ್ತದೆ. ಪ್ರತಿಯೊಂದೂ ಕೆಲವೇ ಗ್ರಾಂ ತೂಕದ ಮತ್ತು ಹಲ್ಲುಜ್ಜುವ ಬ್ರಷ್ಗಿಂತ ಹೆಚ್ಚು ದಪ್ಪವಾಗಿರುವುದಿಲ್ಲ, ಅವುಗಳನ್ನು ನಿರಂತರವಾಗಿ ಮತ್ತು ಸುಲಭವಾಗಿ ಅಳೆಯಬಹುದು. “ನಾವು ಈ ಫೈಬರ್ ಪಂಪ್ಗಳನ್ನು ತೆಳುವಾದ ಮೆಕ್ಕಿಬ್ಬನ್ ಆಕ್ಟಿವೇಟರ್ಗಳೊಂದಿಗೆ ಮುಚ್ಚಿದ ದ್ರವ ಸರ್ಕ್ಯೂಟ್ಗೆ ಸಂಯೋಜಿಸಿದ್ದೇವೆ” ಎಂದು ಅಫ್ಸರ್ ಹೇಳುತ್ತಾರೆ, ಇದು ಎರಡು ಘಟಕಗಳ ವಿಭಿನ್ನ ಡೈನಾಮಿಕ್ಸ್ ಅನ್ನು ನೀಡಿದ ಸರಳ ಕಾರ್ಯವಲ್ಲ.
ತಿಳಿದಿರುವ ವಿರೋಧಾತ್ಮಕ ಸಂರಚನೆಗಳಲ್ಲಿ ಈ ಫೈಬರ್ಗಳನ್ನು ಜೋಡಿಸುವುದು ಮುಖ್ಯ ವಿನ್ಯಾಸ ತಂತ್ರವಾಗಿದೆ. ಕ್ಯಾಕುಸಿಯೊಲೊ ಇಲ್ಲಿ “ಒಂದು ಸ್ನಾಯು ಚಿಕ್ಕದಾಗುವುದು ಮತ್ತು ಇನ್ನೊಂದು ಉದ್ದವಾಗುವುದು” ಎಂದು ವಿವರಿಸುತ್ತಾರೆ, ನೀವು ನಿಮ್ಮ ತೋಳನ್ನು ಬಗ್ಗಿಸಿದಾಗ ಮತ್ತು ನಿಮ್ಮ ಟ್ರೈಸ್ಪ್ಗಳು ವಿಸ್ತರಿಸಿದಾಗ ನಿಮ್ಮ ಬೈಸೆಪ್ಗಳು ಸಂಕುಚಿತಗೊಳ್ಳುತ್ತವೆ. ಅವರ ವ್ಯವಸ್ಥೆಯಲ್ಲಿ, ಒಂದು ಮಿಲಿಮೀಟರ್-ಪ್ರಮಾಣದ ಫೈಬರ್ ಪಂಪ್ ಎರಡು ಒಂದೇ ಅಳತೆಯ ಮ್ಯಾಕ್ಕಿಬ್ಬನ್ ಆಕ್ಟಿವೇಟರ್ಗಳ ನಡುವೆ ಇರುತ್ತದೆ, ಒಂದು ಆಕ್ಟಿವೇಟರ್ಗೆ ಏಕಕಾಲದಲ್ಲಿ ಅದನ್ನು ವಿಶ್ರಾಂತಿ ಮಾಡಲು ಮತ್ತು ಇನ್ನೊಂದನ್ನು ವಿಶ್ರಾಂತಿ ಮಾಡಲು ದ್ರವವನ್ನು ನೀಡುತ್ತದೆ.
“ಜೈವಿಕ ಸ್ನಾಯುಗಳು ಹೇಗೆ ನಿಯಂತ್ರಿಸಲ್ಪಡುತ್ತವೆ ಮತ್ತು ಸಂಘಟಿತವಾಗಿವೆ ಎಂಬುದನ್ನು ಇದು ಬಹಳ ನೆನಪಿಸುತ್ತದೆ” ಎಂದು ಅಫ್ಸರ್ ಹೇಳುತ್ತಾರೆ. “ನಾವು ಈ ಸಂರಚನೆಯನ್ನು ಬಯೋಮಿಮಿಕ್ರಿಗಾಗಿ ಮಾತ್ರ ಆಯ್ಕೆ ಮಾಡಿಲ್ಲ, ಆದರೆ ಸ್ನಾಯು ವಿನ್ಯಾಸದಲ್ಲಿ ದ್ರವವನ್ನು ಇರಿಸಿಕೊಳ್ಳಲು ನಮಗೆ ಒಂದು ಮಾರ್ಗ ಬೇಕಾಗಿರುವುದರಿಂದ.” ಪ್ರಯೋಗಾಲಯದ ಹೊರಗಿನ ರೋಬೋಟಿಕ್ ವ್ಯವಸ್ಥೆಗಳಲ್ಲಿ EHD ಪಂಪ್ಗಳ ಪ್ರಾಯೋಗಿಕ ಬಳಕೆಯನ್ನು ಸೀಮಿತಗೊಳಿಸುವ ಮುಖ್ಯ ಅಂಶಗಳಲ್ಲಿ ವಾತಾವರಣಕ್ಕೆ ತೆರೆದಿರುವ ಬಾಹ್ಯ ಜಲಾಶಯದ ಅಗತ್ಯವು ಒಂದು. ಎರಡು ಮೆಕ್ಕಿಬ್ಬನ್ ಫೈಬರ್ಗಳನ್ನು ಅವುಗಳ ನಡುವೆ ಮುಚ್ಚಿದ-ಸರ್ಕ್ಯೂಟ್ ಫೈಬರ್ ಪಂಪ್ನೊಂದಿಗೆ ಜೋಡಿಸುವ ಮೂಲಕ, ತಂಡವು ಈ ಅಗತ್ಯವನ್ನು ಸಂಪೂರ್ಣವಾಗಿ ತೆಗೆದುಹಾಕಿತು.
ಮತ್ತೊಂದು ಪ್ರಮುಖ ಸಂಶೋಧನೆಯೆಂದರೆ ಸ್ನಾಯುವಿನ ನಾರುಗಳನ್ನು ಕೇವಲ ಲೋಡ್ ಮಾಡದೆ ಒತ್ತಡಕ್ಕೆ ಒಳಪಡಿಸಬೇಕು. “ಸಿಸ್ಟಮ್ ಸಹಿಸಿಕೊಳ್ಳಬಲ್ಲ ಕನಿಷ್ಠ ಆಂತರಿಕ ವ್ಯವಸ್ಥೆಯ ಒತ್ತಡವಿದೆ,” ಅಫ್ಸರ್ ಹೇಳುತ್ತಾರೆ, “ಇದರ ಕೆಳಗೆ ಪಂಪ್ ಕ್ಷೀಣಿಸಬಹುದು ಅಥವಾ ತಾತ್ಕಾಲಿಕವಾಗಿ ಕೆಲಸ ಮಾಡುವುದನ್ನು ನಿಲ್ಲಿಸಬಹುದು.” ಇದು ಗುಳ್ಳೆಕಟ್ಟುವಿಕೆಯಿಂದ ಉಂಟಾಗುತ್ತದೆ, ದ್ರವದ ಆವಿಯ ಒತ್ತಡದಿಂದಾಗಿ ಪಂಪ್ ಪ್ರವೇಶದ್ವಾರದಲ್ಲಿ ಒತ್ತಡವು ಕಡಿಮೆಯಾದಾಗ ಆವಿಯ ಗುಳ್ಳೆಗಳು ರೂಪುಗೊಳ್ಳುತ್ತವೆ, ಇದು ಅಂತಿಮವಾಗಿ ಡೈಎಲೆಕ್ಟ್ರಿಕ್ ಸ್ಥಗಿತಕ್ಕೆ ಕಾರಣವಾಗುತ್ತದೆ.
ಗುಳ್ಳೆಕಟ್ಟುವಿಕೆಯನ್ನು ತಡೆಗಟ್ಟಲು, ಅವರು ಪ್ರಾರಂಭದಿಂದಲೂ “ಪಕ್ಷಪಾತ” ಒತ್ತಡವನ್ನು ಅಳವಡಿಸಿದರು, ಇದರಿಂದಾಗಿ ಫೈಬರ್ ಪಂಪ್ ಇನ್ಲೆಟ್ನಲ್ಲಿನ ಒತ್ತಡವು ದ್ರವದ ಆವಿಯ ಒತ್ತಡಕ್ಕಿಂತ ಕೆಳಗಿಳಿಯುವುದಿಲ್ಲ. ಅನ್ವಯದ ಆಧಾರದ ಮೇಲೆ ಈ ಪಕ್ಷಪಾತದ ಒತ್ತಡದ ಪ್ರಮಾಣವನ್ನು ಸರಿಹೊಂದಿಸಬಹುದು. “ಗರಿಷ್ಠ ಸ್ನಾಯುವಿನ ಸಂಕೋಚನವನ್ನು ಸಾಧಿಸಲು, ಒಂದು ನಿರ್ದಿಷ್ಟ ಶ್ರೇಣಿಯ ಪಕ್ಷಪಾತ ಒತ್ತಡವಿದೆ ಎಂದು ನಾವು ಕಂಡುಕೊಂಡಿದ್ದೇವೆ, ಅದು ಸೂಕ್ತವಾಗಿದೆ” ಎಂದು ಅವರು ಹೇಳಿದರು. “ನೀವು ವೇಗವಾದ ಪ್ರತಿಕ್ರಿಯೆಗಾಗಿ ಸಿಸ್ಟಮ್ ಅನ್ನು ಟ್ಯೂನ್ ಮಾಡಲು ಬಯಸಿದರೆ, ನೀವು ಈ ಪಕ್ಷಪಾತದ ಒತ್ತಡವನ್ನು ಹೆಚ್ಚಿಸಬಹುದು, ಆದರೂ ಗರಿಷ್ಠ ಕುಸಿತವನ್ನು ಸ್ವಲ್ಪ ಕಡಿಮೆ ಮಾಡಬಹುದು.”
ಇಂದಿನ ಹೆಚ್ಚಿನ ರೋಬೋಟಿಕ್ ಅಂಗಗಳು ಮತ್ತು ತೋಳುಗಳನ್ನು ಎಲೆಕ್ಟ್ರಿಕ್ ಸರ್ವೋ ಮೋಟಾರ್ಗಳ ಸುತ್ತಲೂ ನಿರ್ಮಿಸಲಾಗಿದೆ ಎಂದು ಕ್ಯಾಕುಸಿಯೊಲೊ ಸೇರಿಸುತ್ತಾರೆ, ಇದು ನೈಸರ್ಗಿಕ ಸ್ನಾಯುಗಳಿಗಿಂತ ವಿಭಿನ್ನವಾದ ಸಂರಚನೆಯನ್ನು ಹೊಂದಿದೆ. ಸರ್ವೋ ಮೋಟಾರ್ಗಳು ಶಾಫ್ಟ್ನಲ್ಲಿ ರೋಟರಿ ಚಲನೆಯನ್ನು ಉತ್ಪಾದಿಸುತ್ತವೆ, ಅದನ್ನು ರೇಖೀಯ ಚಲನೆಯಾಗಿ ಪರಿವರ್ತಿಸಬೇಕು, ಆದರೆ ಸ್ನಾಯುವಿನ ನಾರುಗಳು ನೈಸರ್ಗಿಕವಾಗಿ ಸಂಕುಚಿತಗೊಳ್ಳುತ್ತವೆ ಮತ್ತು ಈ ಎಲೆಕ್ಟ್ರೋ-ದ್ರವ ಫೈಬರ್ಗಳಂತೆ ರೇಖಾತ್ಮಕವಾಗಿ ವಿಸ್ತರಿಸುತ್ತವೆ.
“ಹೆಚ್ಚಿನ ರೋಬೋಟಿಕ್ ಶಸ್ತ್ರಾಸ್ತ್ರಗಳು ಮತ್ತು ಹುಮನಾಯ್ಡ್ ರೋಬೋಟ್ಗಳನ್ನು ಅವುಗಳನ್ನು ಚಾಲನೆ ಮಾಡುವ ಸರ್ವೋ ಮೋಟಾರ್ಗಳ ಸುತ್ತಲೂ ವಿನ್ಯಾಸಗೊಳಿಸಲಾಗಿದೆ” ಎಂದು ಅವರು ಹೇಳಿದರು. “ಇದು ಏಕೀಕರಣದ ಮಿತಿಗಳನ್ನು ಸೃಷ್ಟಿಸುತ್ತದೆ ಏಕೆಂದರೆ ಸರ್ವೋ ಮೋಟಾರ್ಗಳು ಬಿಗಿಯಾಗಿ ಪ್ಯಾಕ್ ಮಾಡಲು ಕಷ್ಟವಾಗುತ್ತವೆ ಮತ್ತು ಅವು ಚಾಲನೆ ಮಾಡುವ ಕೀಲುಗಳ ಬಳಿ ದ್ರವ್ಯರಾಶಿಯನ್ನು ಕೇಂದ್ರೀಕರಿಸುತ್ತವೆ. ಇದಕ್ಕೆ ವಿರುದ್ಧವಾಗಿ, ಫೈಬರ್ಗಳ ರೂಪದಲ್ಲಿ ಕೃತಕ ಸ್ನಾಯುಗಳನ್ನು ರೋಬೋಟ್ ಅಥವಾ ಎಕ್ಸೋಸ್ಕೆಲಿಟನ್ನಲ್ಲಿ ಬಿಗಿಯಾಗಿ ಪ್ಯಾಕ್ ಮಾಡಬಹುದು ಮತ್ತು ಜಂಟಿ ಬಳಿಗಿಂತ ರಚನೆಯಾದ್ಯಂತ ವಿತರಿಸಬಹುದು.”
ಈ ಎಲೆಕ್ಟ್ರೋಫ್ಲೂಯಿಡಿಕ್ ಸ್ನಾಯುಗಳು ಧರಿಸಬಹುದಾದ ಅಪ್ಲಿಕೇಶನ್ಗಳಿಗೆ ವಿಶೇಷವಾಗಿ ಉಪಯುಕ್ತವಾಗಬಹುದು, ಉದಾಹರಣೆಗೆ ಎಕ್ಸೋಸ್ಕೆಲಿಟನ್ಗಳು ಮಾನವರು ಭಾರವಾದ ಹೊರೆಗಳನ್ನು ಎತ್ತುವಂತೆ ಅಥವಾ ಸಾಮರ್ಥ್ಯವನ್ನು ಪುನಃಸ್ಥಾಪಿಸಲು ಅಥವಾ ಹೆಚ್ಚಿಸುವ ಸಹಾಯಕ ಸಾಧನಗಳು. ಆದರೆ ಮೂಲ ತತ್ವಗಳು ಹೆಚ್ಚು ವಿಶಾಲವಾಗಿ ಅನ್ವಯಿಸಬಹುದು. “ನಮ್ಮ ಸಂಶೋಧನೆಗಳು ಸಾಮಾನ್ಯವಾಗಿ ದ್ರವ-ಚಾಲಿತ ರೋಬೋಟಿಕ್ ವ್ಯವಸ್ಥೆಗಳಿಗೆ ವಿಸ್ತರಿಸುತ್ತವೆ” ಎಂದು ಕ್ಯಾಕುಸಿಲೊ ಹೇಳುತ್ತಾರೆ. “ಎಲ್ಲಿ ಫ್ಲೂಯಿಡಿಕ್ ಆಕ್ಯೂವೇಟರ್ಗಳನ್ನು ಬಳಸಲಾಗುತ್ತದೆ ಅಥವಾ ಇಂಜಿನಿಯರ್ಗಳು ಬಾಹ್ಯ ಪಂಪ್ಗಳನ್ನು ಆಂತರಿಕ ಪಂಪ್ಗಳೊಂದಿಗೆ ಬದಲಾಯಿಸಲು ಬಯಸುತ್ತಾರೆ, ಈ ವಿನ್ಯಾಸ ತತ್ವಗಳನ್ನು ವ್ಯಾಪಕ ಶ್ರೇಣಿಯ ರೋಬೋಟಿಕ್ ದ್ರವ ವ್ಯವಸ್ಥೆಗಳಿಗೆ ಅನ್ವಯಿಸಬಹುದು.”
ಸ್ವಿಟ್ಜರ್ಲೆಂಡ್ನ ಎಕೋಲ್ ಪಾಲಿಟೆಕ್ನಿಕ್ ಫೆಡರಲ್ ಡೆ ಲೌಸನ್ನೆಯಲ್ಲಿರುವ ಸಾಫ್ಟ್ ಟ್ರಾನ್ಸ್ಡ್ಯೂಸರ್ಗಳ ಪ್ರಯೋಗಾಲಯದ ಪ್ರಾಧ್ಯಾಪಕ ಹರ್ಬರ್ಟ್ ಶಿಯಾ, ಈ ಕೆಲಸವು “ಸಾಫ್ಟ್ ಫೈಬರ್-ಫಾರ್ಮ್ಯಾಟ್ ಆಕ್ಚುಯೇಶನ್ನಲ್ಲಿ ಪ್ರಮುಖ ಪ್ರಗತಿಯನ್ನು ಪ್ರತಿನಿಧಿಸುತ್ತದೆ” ಎಂದು ಹೇಳುತ್ತಾರೆ, ಇದು “ಕ್ಷೇತ್ರದಲ್ಲಿ ಹಲವಾರು ದೀರ್ಘಕಾಲದ ಅಡೆತಡೆಗಳನ್ನು ಪರಿಹರಿಸುತ್ತದೆ, ನಿರ್ದಿಷ್ಟವಾಗಿ ವಿದ್ಯುತ್ ಪ್ರಸರಣ ಮತ್ತು ಡೆನ್ ಪ್ರಸರಣದ ವಿಷಯದಲ್ಲಿ.” “ಪಂಪ್ನಲ್ಲಿ ಚಲಿಸುವ ಭಾಗಗಳ ಕೊರತೆಯು ಈ ಸ್ನಾಯುಗಳನ್ನು ನಿಶ್ಯಬ್ದಗೊಳಿಸುತ್ತದೆ, ಇದು ಪ್ರಾಸ್ಥೆಟಿಕ್ ಸಾಧನಗಳು ಮತ್ತು ಸಹಾಯಕ ಉಡುಪುಗಳಿಗೆ ದೊಡ್ಡ ಪ್ರಯೋಜನವಾಗಿದೆ” ಎಂದು ಅವರು ಹೇಳುತ್ತಾರೆ.
“ಈ ಉನ್ನತ-ಗುಣಮಟ್ಟದ ಮತ್ತು ಕಠಿಣ ಕೆಲಸವು ಮೂಲಭೂತ ದ್ರವ ಡೈನಾಮಿಕ್ಸ್ ಮತ್ತು ಪ್ರಾಯೋಗಿಕ ರೊಬೊಟಿಕ್ ಅಪ್ಲಿಕೇಶನ್ಗಳ ನಡುವಿನ ಅಂತರವನ್ನು ಸೇತುವೆ ಮಾಡುತ್ತದೆ. ಲೇಖಕರು ಸಂಪೂರ್ಣ ಸಿಸ್ಟಮ್-ಮಟ್ಟದ ಪರಿಹಾರವನ್ನು ಒದಗಿಸುತ್ತಾರೆ-ವೈಯಕ್ತಿಕ ಘಟಕಗಳನ್ನು ನಿರೂಪಿಸುವುದು, ಭವಿಷ್ಯಸೂಚಕ ಭೌತಿಕ ಮಾದರಿಯನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುವುದು ಮತ್ತು ಪ್ರದರ್ಶನಗಳ ಸರಣಿಯ ಮೂಲಕ ಅದನ್ನು ಮೌಲ್ಯೀಕರಿಸುವುದು.”
ಅಫ್ಸರ್ ಮತ್ತು ಕ್ಯಾಕುಸಿಯೊಲೊ ಜೊತೆಗೆ, ತಂಡವು ಪಾಲಿಟೆಕ್ನಿಕೊ ಡಿ ಬ್ಯಾರಿಯಲ್ಲಿ ಗೇಬ್ರಿಯಲ್ ಪುಪಿಲ್ಲೊ ಮತ್ತು ಗೆನ್ನಾರೊ ವಿಟುಚಿ ಮತ್ತು MIT ಮೀಡಿಯಾ ಲ್ಯಾಬ್ನಲ್ಲಿ ವೇದ್ಯನ್ ಬಾಬಾಟೈನ್ ಮತ್ತು ಪ್ರೊಫೆಸರ್ ಹಿರೋಶಿ ಇಶಿಯನ್ನು ಒಳಗೊಂಡಿತ್ತು. ಈ ಕೆಲಸವನ್ನು ಯುರೋಪಿಯನ್ ರಿಸರ್ಚ್ ಕೌನ್ಸಿಲ್ ಮತ್ತು ಬಹು-ಪ್ರಾಯೋಜಿತ ಮೀಡಿಯಾ ಲ್ಯಾಬ್ ಕನ್ಸೋರ್ಟಿಯಂ ಬೆಂಬಲಿಸಿದೆ.





Leave a Reply