
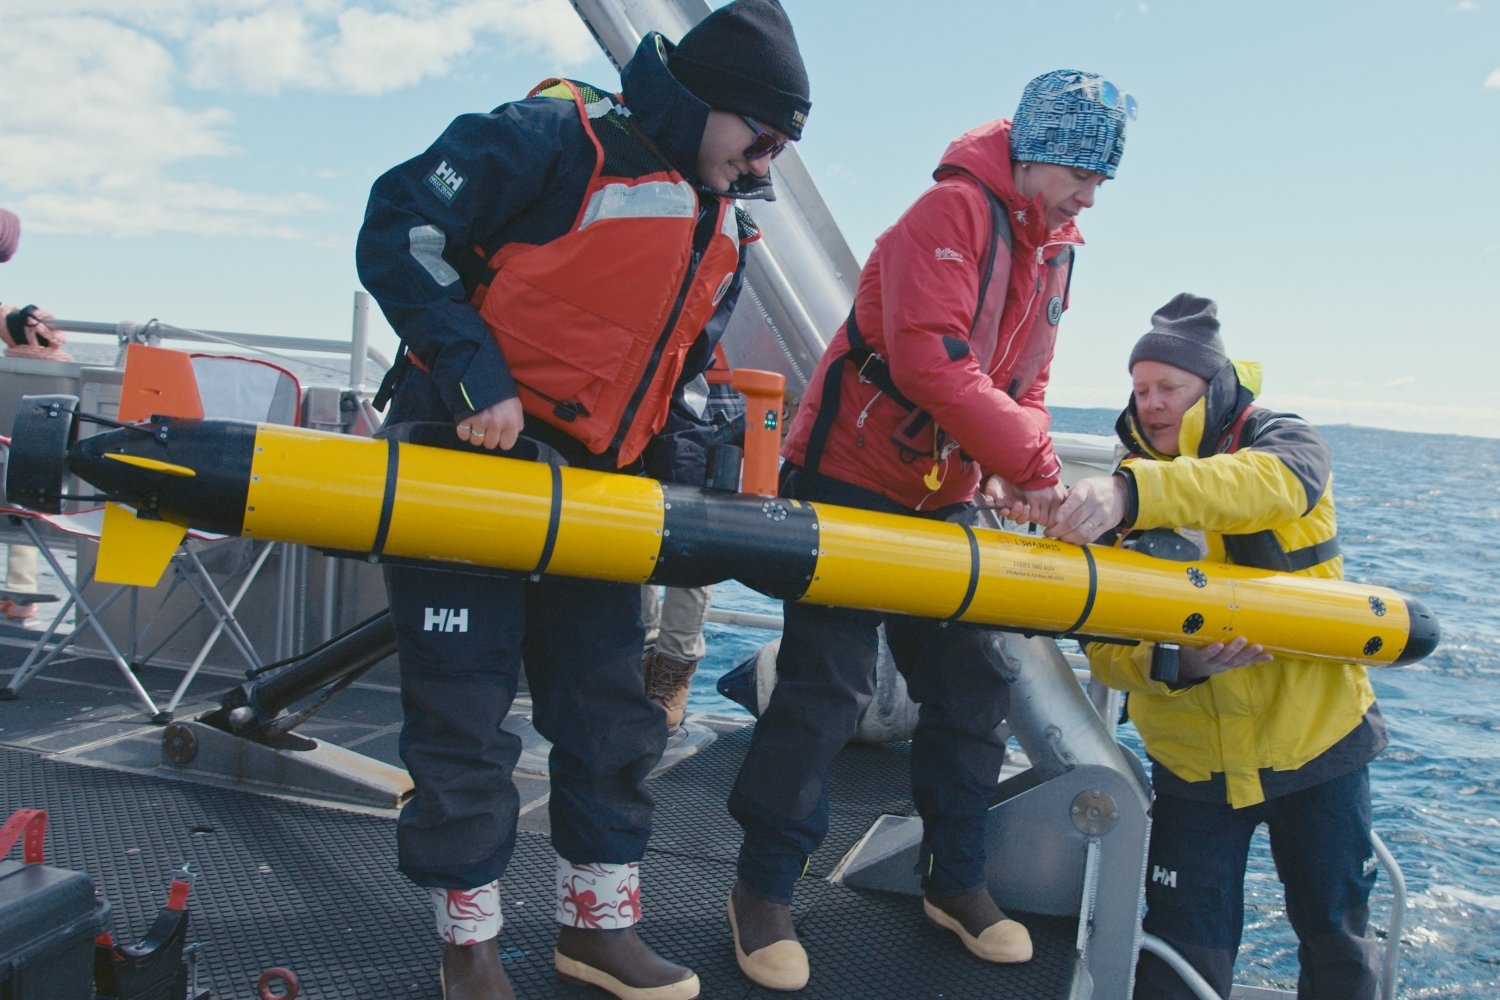
ತಮ್ಮ ಉನ್ನತ ಕೌಶಲ್ಯಗಳ ಜೊತೆಗೆ, ಮಾನವರು ನೀರೊಳಗಿನ ವಸ್ತುಗಳನ್ನು ಗುರುತಿಸುವಲ್ಲಿ ಉತ್ಕೃಷ್ಟರಾಗಿದ್ದಾರೆ. ಆದರೆ ನೀರಿನ ಅಡಿಯಲ್ಲಿ ಕೆಲಸ ಮಾಡುವ ಜನರು ಸಂಕೀರ್ಣ ಲೆಕ್ಕಾಚಾರಗಳನ್ನು ಮಾಡಲು ಸಾಧ್ಯವಿಲ್ಲ ಅಥವಾ ತುಂಬಾ ವೇಗವಾಗಿ ಚಲಿಸಲು ಸಾಧ್ಯವಿಲ್ಲ, ವಿಶೇಷವಾಗಿ ಅವರು ಭಾರೀ ಉಪಕರಣಗಳನ್ನು ಸಾಗಿಸುತ್ತಿದ್ದರೆ; ರೋಬೋಟ್ಗಳು ಸಂಸ್ಕರಣಾ ಶಕ್ತಿ, ಹೆಚ್ಚಿನ ವೇಗದ ಚಲನೆ ಮತ್ತು ಸಹಿಷ್ಣುತೆಯಲ್ಲಿ ಮನುಷ್ಯರನ್ನು ಮೀರಿಸುತ್ತದೆ. ಈ ಸಾಮರ್ಥ್ಯಗಳನ್ನು ಸಂಯೋಜಿಸಲು, ಮಿಲ್ಲರ್ ಮತ್ತು ಅವರ ತಂಡವು ನೀರೊಳಗಿನ ಸಂಚರಣೆ ಮತ್ತು ಗ್ರಹಿಕೆಗಾಗಿ ಹಾರ್ಡ್ವೇರ್ ಮತ್ತು ಅಲ್ಗಾರಿದಮ್ಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುತ್ತಿದೆ- ಪರಿಣಾಮಕಾರಿ ಮಾನವ-ರೋಬೋಟ್ ಏಕೀಕರಣಕ್ಕಾಗಿ ಎರಡು ಪ್ರಮುಖ ಸಾಮರ್ಥ್ಯಗಳು.
ಮಿಲ್ಲರ್ ವಿವರಿಸಿದಂತೆ, ಡೈವರ್ಗಳು ಅವರಿಗೆ ಮಾರ್ಗದರ್ಶನ ನೀಡಲು ದಿಕ್ಸೂಚಿಯನ್ನು ಮಾತ್ರ ಹೊಂದಿರಬಹುದು. ಕೆಲವು ಚಿಹ್ನೆಗಳು ಮತ್ತು ಪ್ರಾಯಶಃ ಅಸ್ಪಷ್ಟ ಪರಿಸ್ಥಿತಿಗಳು ಆಳದಲ್ಲಿ ಬೆಳಕಿನ ಕೊರತೆ ಅಥವಾ ನೀರಿನ ಕಾಲಮ್ನಲ್ಲಿ ಜೈವಿಕ ವಸ್ತುಗಳ ಉಪಸ್ಥಿತಿಯಿಂದ ಉಂಟಾಗಬಹುದು, ಅವರು ಸುಲಭವಾಗಿ ಕಳೆದುಹೋಗಬಹುದು. ಡೈವರ್ಗಳಿಗೆ ನ್ಯಾವಿಗೇಟ್ ಮಾಡಲು ಸಹಾಯ ಮಾಡಲು ರೋಬೋಟ್ಗಳು ತಮ್ಮ ಪರಿಸರವನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಬೇಕು. ಆದಾಗ್ಯೂ, ಕತ್ತಲೆ ಮತ್ತು ಕತ್ತಲೆಯ ಉಪಸ್ಥಿತಿಯಲ್ಲಿ, ಆಪ್ಟಿಕಲ್ ಸಂವೇದಕಗಳು (ಕ್ಯಾಮೆರಾಗಳು) ಚಿತ್ರಗಳನ್ನು ಉತ್ಪಾದಿಸಲು ಸಾಧ್ಯವಿಲ್ಲ, ಆದರೆ ಅಕೌಸ್ಟಿಕ್ ಸಂವೇದಕಗಳು (ಸೋನಾರ್ಗಳು) ಯಾವುದೇ ಬಣ್ಣವನ್ನು ಹೊಂದಿರದ ಚಿತ್ರಗಳನ್ನು ಉತ್ಪಾದಿಸುತ್ತವೆ ಮತ್ತು ದೃಶ್ಯದಲ್ಲಿನ ವಸ್ತುಗಳ ಆಕಾರ ಮತ್ತು ನೆರಳನ್ನು ಮಾತ್ರ ತೋರಿಸುತ್ತವೆ. ದೊಡ್ಡ ಸೋನಾರ್ ಚಿತ್ರ ಸಂಗ್ರಹಗಳ ಐತಿಹಾಸಿಕ ಕೊರತೆಯು ನೀರೊಳಗಿನ ಸಂವೇದನಾ ಕ್ರಮಾವಳಿಗಳ ಅಧ್ಯಯನವನ್ನು ಅಡ್ಡಿಪಡಿಸಿದೆ. ಡೇಟಾ ಲಭ್ಯವಿದ್ದರೂ, ಡೈನಾಮಿಕ್ ಸಾಗರವು ವಸ್ತುಗಳ ನೈಜ ಸ್ವರೂಪವನ್ನು ಮರೆಮಾಡಬಹುದು ಮತ್ತು ಕೃತಕ ಬುದ್ಧಿಮತ್ತೆಯನ್ನು ಗೊಂದಲಗೊಳಿಸಬಹುದು. ಉದಾಹರಣೆಗೆ, ಅಪಘಾತಕ್ಕೀಡಾದ ವಿಮಾನವು ಹಲವಾರು ತುಂಡುಗಳಾಗಿ ಮುರಿದುಹೋಗಿದೆ, ಅಥವಾ ಮಸ್ಸೆಲ್ ಬೆಳವಣಿಗೆಯಲ್ಲಿ ಆವರಿಸಿರುವ ಚಕ್ರವು ಕ್ರಮವಾಗಿ ವಿಮಾನ ಅಥವಾ ಚಕ್ರವನ್ನು ಹೋಲುವಂತಿಲ್ಲ.
“ಅಂತಿಮವಾಗಿ, ನಾವು ದಂಡಯಾತ್ರೆಯ ಪರಿಸರದಲ್ಲಿ ನ್ಯಾವಿಗೇಷನ್ ಮತ್ತು ಗ್ರಹಿಕೆಗೆ ಪರಿಹಾರವನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಲು ಬಯಸುತ್ತೇವೆ” ಎಂದು ಮಿಲ್ಲರ್ ಹೇಳುತ್ತಾರೆ. “ನಾವು ಯೋಚಿಸುತ್ತಿರುವ ಕಾರ್ಯಾಚರಣೆಗಳಿಗಾಗಿ, ಸೀಮಿತ ಅಥವಾ ಪೂರ್ವ-ನಕ್ಷೆಯ ಸಾಮರ್ಥ್ಯವಿಲ್ಲ. ಪೋರ್ಟ್ ಪ್ರವೇಶ ಕಾರ್ಯಾಚರಣೆಗಾಗಿ, ನೀವು ಉಪಗ್ರಹ ನಕ್ಷೆಯನ್ನು ಹೊಂದಿರಬಹುದು, ಆದರೆ ನೀರೊಳಗಿನ ನಕ್ಷೆಯಲ್ಲ, ಉದಾಹರಣೆಗೆ.”
ಸಂಚರಣೆ ಭಾಗದಲ್ಲಿ, ಮಿಲ್ಲರ್ನ ತಂಡವು ಸಬ್ಮರ್ಸಿಬಲ್-AUV ತಂಡಕ್ಕಾಗಿ ಅಲ್ಗಾರಿದಮ್ಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಲು ಜಾನ್ ಲಿಯೊನಾರ್ಡ್ ನೇತೃತ್ವದ MIT ಮೆರೈನ್ ರೊಬೊಟಿಕ್ಸ್ ಗ್ರೂಪ್ನಿಂದ ಪ್ರಾರಂಭಿಸಿದ ಕೆಲಸವನ್ನು ಪ್ರಾರಂಭಿಸಿತು. ತಮ್ಮ ನ್ಯಾವಿಗೇಷನ್ ಅಲ್ಗಾರಿದಮ್ಗಳೊಂದಿಗೆ, ಲಿಯೊನಾರ್ಡ್ನ ಗುಂಪು ಸೂಕ್ತವಾದ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ ಸಿಮ್ಯುಲೇಶನ್ಗಳನ್ನು ನಡೆಸಿತು ಮತ್ತು ಡೈವರ್ಸ್ ಮತ್ತು AUV ಗಳಿಗೆ ಪ್ರಾಕ್ಸಿಗಳಾಗಿ ರೋಯಿಂಗ್ ಕಯಾಕ್ಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಶಾಂತ ನೀರಿನಲ್ಲಿ ಕ್ಷೇತ್ರ ಪರೀಕ್ಷೆಯನ್ನು ನಡೆಸಿತು. ಮಿಲ್ಲರ್ನ ತಂಡವು ನಂತರ ಈ ಕ್ರಮಾವಳಿಗಳನ್ನು ಮಿಷನ್-ಸೂಕ್ತ AUV ಆಗಿ ಸಂಯೋಜಿಸಿತು ಮತ್ತು ಅವುಗಳನ್ನು ನೈಜ ಸಾಗರ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ ಪರೀಕ್ಷಿಸಲು ಪ್ರಾರಂಭಿಸಿತು, ಮೊದಲು ಸರೋಗೇಟ್ ಧುಮುಕುವವನಂತೆ ಕಾರ್ಯನಿರ್ವಹಿಸುವ ಮತ್ತು ನಂತರ ನಿಜವಾದ ಡೈವರ್ಗಳೊಂದಿಗೆ.
“ನೀವು ಸಮುದ್ರದ ಪ್ರವಾಹಗಳಿಗೆ ಗಮನ ಕೊಡುತ್ತಿರುವಾಗ ನಿಮಗೆ ಹೆಚ್ಚಿನ ಡೈವಿಂಗ್ ಸಾಮರ್ಥ್ಯಗಳು ಬೇಕಾಗುತ್ತವೆ ಎಂದು ನಾವು ಬೇಗನೆ ಅರಿತುಕೊಂಡಿದ್ದೇವೆ” ಎಂದು ಮಿಲ್ಲರ್ ಹೇಳುತ್ತಾರೆ. “MIT ಪ್ರದರ್ಶಿಸಿದ ಕ್ರಮಾವಳಿಗಳೊಂದಿಗೆ, ಯಂತ್ರ ಮತ್ತು ಧುಮುಕುವವನ ಎರಡರ ಸ್ಥಾನವನ್ನು ಕಾಲಾನಂತರದಲ್ಲಿ ಅಂದಾಜು ಮಾಡುವ ಆಪ್ಟಿಮೈಸೇಶನ್ ಸಮಸ್ಯೆಯನ್ನು ಪರಿಹರಿಸಲು ನಿಯಮಿತ ಮಧ್ಯಂತರದಲ್ಲಿ ಧುಮುಕುವವನ ದೂರ ಅಥವಾ ದೂರವನ್ನು ಲೆಕ್ಕಾಚಾರ ಮಾಡಲು ಯಂತ್ರವು ಅಗತ್ಯವಿದೆ. ಆದರೆ ನಿಜವಾದ ಸಾಗರ ಶಕ್ತಿಗಳು ಎಲ್ಲವನ್ನೂ ತಳ್ಳುವುದರೊಂದಿಗೆ, ಈ ಆಪ್ಟಿಮೈಸೇಶನ್ ಸಮಸ್ಯೆ ತ್ವರಿತವಾಗಿ ಉದ್ಭವಿಸುತ್ತದೆ.”
ಗ್ರಹಿಕೆ ಭಾಗದಲ್ಲಿ, ಮಿಲ್ಲರ್ನ ತಂಡವು ಆಪ್ಟಿಕಲ್ ಮತ್ತು ಸೋನಾರ್ ಡೇಟಾ ಮಿಡ್ ಮಿಷನ್ ಎರಡನ್ನೂ ಪ್ರಕ್ರಿಯೆಗೊಳಿಸಬಲ್ಲ AI ವರ್ಗೀಕರಣವನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದೆ ಮತ್ತು ಅನಿಶ್ಚಿತತೆಯಿಂದ ವರ್ಗೀಕರಿಸಲಾದ ಎಲ್ಲಾ ವಸ್ತುಗಳಿಗೆ ಮಾನವ ಇನ್ಪುಟ್ ಅಗತ್ಯವಿರುತ್ತದೆ.
“ಕ್ಲಾಸಿಫೈಯರ್ ಕೆಲವು ಮಾಹಿತಿಯನ್ನು-ಹೇಳಲು, ಚಿತ್ರದ ಸುತ್ತ ಒಂದು ಬೌಂಡಿಂಗ್ ಬಾಕ್ಸ್ ಅನ್ನು-ಮುಳುಕಗಾರನಿಗೆ ರವಾನಿಸಲು ಮತ್ತು ‘ಇದು ಚಕ್ರ ಎಂದು ನಾನು ಭಾವಿಸುತ್ತೇನೆ, ಆದರೆ ನನಗೆ ಖಚಿತವಿಲ್ಲ. ನೀವು ಏನು ಯೋಚಿಸುತ್ತೀರಿ?” ನಂತರ, ಧುಮುಕುವವನು ಉತ್ತರಿಸಬಹುದು, “ಹೌದು, ನೀವು ಸರಿಯಾಗಿ ಅರ್ಥಮಾಡಿಕೊಂಡಿದ್ದೀರಿ, ಅಥವಾ ಇಲ್ಲ, ನಿಮ್ಮ ವರ್ಗೀಕರಣವನ್ನು ಸುಧಾರಿಸಲು ಚಿತ್ರದಲ್ಲಿ ಇಲ್ಲಿ ನೋಡಿ” ಎಂದು ಮಿಲ್ಲರ್ ಹೇಳುತ್ತಾರೆ.
ಈ ಲೂಪ್ಬ್ಯಾಕ್ಗೆ ಡೈವರ್ ಮತ್ತು AUV ಸಂವಹನವನ್ನು ಬೆಂಬಲಿಸಲು ನೀರೊಳಗಿನ ಅಕೌಸ್ಟಿಕ್ ಮೋಡೆಮ್ ಅಗತ್ಯವಿದೆ. ನೀರೊಳಗಿನ ಅಕೌಸ್ಟಿಕ್ ಸಂವಹನಗಳಲ್ಲಿನ ಪ್ರಸ್ತುತ ಡೇಟಾ ದರಗಳು AUV ಯಿಂದ ಧುಮುಕುವವನಿಗೆ ಸಂಕ್ಷೇಪಿಸದ ಚಿತ್ರವನ್ನು ಕಳುಹಿಸಲು ಹತ್ತಾರು ನಿಮಿಷಗಳ ಅಗತ್ಯವಿದೆ. ಆದ್ದರಿಂದ, ತಂಡವು ತನಿಖೆ ನಡೆಸುತ್ತಿರುವ ಒಂದು ಅಂಶವೆಂದರೆ, ಕಡಿಮೆ ಬ್ಯಾಂಡ್ವಿಡ್ತ್ ಮತ್ತು ನೀರೊಳಗಿನ ಸಂವಹನಗಳ ಹೆಚ್ಚಿನ ಸುಪ್ತತೆ ಮತ್ತು ಅವರು ಬಳಸುವ ವಾಣಿಜ್ಯ ಆಫ್-ದಿ-ಶೆಲ್ಫ್ (COTS) ಹಾರ್ಡ್ವೇರ್ನ ಗಾತ್ರ, ತೂಕ ಮತ್ತು ಕಡಿಮೆ ಶಕ್ತಿಯ ಮಿತಿಗಳಲ್ಲಿ ಕೆಲಸ ಮಾಡುವ ಕನಿಷ್ಠ ಲಾಭದಾಯಕ ಮಾಹಿತಿಯನ್ನು ಹೇಗೆ ಸಂಕುಚಿತಗೊಳಿಸುವುದು. ಅವರ ಮೂಲಮಾದರಿಯ ವ್ಯವಸ್ಥೆಗಾಗಿ, ತಂಡವು ಹೆಚ್ಚಾಗಿ COTS ಸಂವೇದಕಗಳನ್ನು ಸಂಗ್ರಹಿಸಿದೆ ಮತ್ತು ತಂತ್ರಜ್ಞಾನ ವರ್ಗಾವಣೆಗೆ ಅನುಕೂಲವಾಗುವಂತೆ US ನೌಕಾಪಡೆಯು ಬಳಸುವ AUV ಗೆ ಸುಲಭವಾಗಿ ಸಂಯೋಜಿಸಬಹುದಾದ ಸಂವೇದಕವನ್ನು ನಿರ್ಮಿಸಿದೆ. ಸೋನಾರ್ ಮತ್ತು ಆಪ್ಟಿಕಲ್ ಸೆನ್ಸರ್ಗಳ ಜೊತೆಗೆ, ಪೇಲೋಡ್ ಡೈವರ್ಗಾಗಿ ಅಕೌಸ್ಟಿಕ್ ಮೋಡೆಮ್ ಮತ್ತು ಹಲವಾರು ಡೇಟಾ ಸಂಸ್ಕರಣೆ ಮತ್ತು ಕಂಪ್ಯೂಟಿಂಗ್ ಬೋರ್ಡ್ಗಳನ್ನು ಒಳಗೊಂಡಿದೆ.
ಮಿಲ್ಲರ್ನ ತಂಡವು ನ್ಯೂ ಹ್ಯಾಂಪ್ಶೈರ್ ವಿಶ್ವವಿದ್ಯಾಲಯದ (UNH) ಗಲ್ಫ್ ಕೋಸ್ಟ್ ಸರ್ವೆ ಮತ್ತು ಗಲ್ಫ್ ಕೋಸ್ಟ್ ರಿಸರ್ಚ್ ವೆಸೆಲ್ಗಳೊಂದಿಗೆ ಪೋರ್ಟ್ಸ್ಮೌತ್, ನ್ಯೂ ಹ್ಯಾಂಪ್ಶೈರ್ ಬಳಿಯ ತೆರೆದ ಸಾಗರವನ್ನು ಒಳಗೊಂಡಂತೆ ನ್ಯೂ ಇಂಗ್ಲೆಂಡ್ ಕರಾವಳಿಯ ಸುತ್ತಲೂ ಸಂವೇದಕ-ಸಜ್ಜಿತ AUV ಮತ್ತು ಅಲ್ಗಾರಿದಮ್ಗಳನ್ನು ನಿಯೋಜಿಸಿದೆ.
“UNH ದೋಣಿಗಳು ಸುಸಜ್ಜಿತವಾಗಿವೆ ಮತ್ತು ನೈಜ ಸಮುದ್ರದ ಪರಿಸ್ಥಿತಿಗಳನ್ನು ಪ್ರವೇಶಿಸಬಹುದು. ಆದರೆ ದೊಡ್ಡ ದೋಣಿಯೊಂದಿಗೆ ಧುಮುಕುವಂತೆ ನಟಿಸುವುದು ಕಷ್ಟ. ಸ್ಕಿಫ್ನೊಂದಿಗೆ, ನಾವು ಹೆಚ್ಚು ನಿಧಾನವಾಗಿ ಚಲಿಸಬಹುದು ಮತ್ತು ಧುಮುಕುವವನ ಮತ್ತು AUV ಒಟ್ಟಿಗೆ ಪ್ರಯಾಣಿಸುವಾಗ ಸಂಬಂಧಿತ ಚಲನೆಯನ್ನು ಹೊಂದಿಸಬಹುದು.”
ಕಳೆದ ಬೇಸಿಗೆಯಲ್ಲಿ, ತಂಡವು ಮಿಚಿಗನ್ ಟೆಕ್ ವಿಶ್ವವಿದ್ಯಾಲಯದ ಗ್ರೇಟ್ ಲೇಕ್ಸ್ ಸಂಶೋಧನಾ ಕೇಂದ್ರದಲ್ಲಿ ಮಾನವ ಡೈವರ್ಗಳೊಂದಿಗೆ ಉಪಕರಣಗಳನ್ನು ಪರೀಕ್ಷಿಸಲು ಪ್ರಾರಂಭಿಸಿತು. ಡೈವರ್ಗಳು AUV ಗೆ ಡೇಟಾವನ್ನು ರವಾನಿಸಲು ಇಂಟರ್ಫೇಸ್ ಅನ್ನು ಹೊಂದಿಲ್ಲದಿದ್ದರೂ, ಪ್ರತಿಯೊಬ್ಬರೂ ತಂಡದ ಟ್ಯೂಬ್-ಆಕಾರದ ಮೂಲಮಾದರಿ ಟ್ಯಾಬ್ಲೆಟ್ ಅನ್ನು ತೇಲುತ್ತಾರೆ, ಇದನ್ನು “ಟ್ಯೂಬ್-ಲೆಟ್” ಎಂದು ಕರೆಯಲಾಗುತ್ತದೆ. ಟ್ಯೂಬ್-ಲೆಟ್ ಒತ್ತಡ ಮತ್ತು ಆಳದ ಸಂವೇದಕ, ಜಡತ್ವ ಮಾಪನ ಘಟಕ (ಸಾಪೇಕ್ಷ ಚಲನೆಯನ್ನು ಪತ್ತೆಹಚ್ಚಲು) ಮತ್ತು ಶ್ರೇಣಿಯ ಮೋಡೆಮ್ – ಆಪ್ಟಿಮೈಸೇಶನ್ ಸಮಸ್ಯೆಯನ್ನು ಪರಿಹರಿಸಲು ನ್ಯಾವಿಗೇಷನ್ ಅಲ್ಗಾರಿದಮ್ಗಳಿಗೆ ಅಗತ್ಯವಿರುವ ಎಲ್ಲಾ ಘಟಕಗಳನ್ನು ಹೊಂದಿದೆ.
“ಪರೀಕ್ಷೆಯ ಸಮಯದಲ್ಲಿ ಸವಾಲು ಧುಮುಕುವವನ ಮತ್ತು ವಾಹನದ ಚಲನೆಯನ್ನು ಸಂಘಟಿಸುತ್ತದೆ, ಏಕೆಂದರೆ ಅವರು ಇನ್ನೂ ಸಹಕರಿಸುವುದಿಲ್ಲ” ಎಂದು ಮಿಲ್ಲರ್ ಹೇಳುತ್ತಾರೆ. “ಡೈವರ್ಗಳು ನೀರಿನ ಅಡಿಯಲ್ಲಿ ಹೋದಾಗ, ಮೇಲ್ಮೈಯಲ್ಲಿ ಗುಂಪಿನೊಂದಿಗೆ ಯಾವುದೇ ಸಂವಹನವಿಲ್ಲ. ಆದ್ದರಿಂದ ನೀವು ಧುಮುಕುವವನ ಮತ್ತು ವಾಹನವನ್ನು ಎಲ್ಲಿ ಇಡಬೇಕೆಂದು ಯೋಜಿಸಬೇಕು ಆದ್ದರಿಂದ ಅವುಗಳು ಡಿಕ್ಕಿಯಾಗುವುದಿಲ್ಲ.”
ಗ್ರಹಿಕೆಯ ಸಮಸ್ಯೆಯ ಬಗ್ಗೆಯೂ ತಂಡವು ಕೆಲಸ ಮಾಡಿದೆ. ವರ್ಷದ ಆ ಸಮಯದಲ್ಲಿ ಗ್ರೇಟ್ ಲೇಕ್ಗಳ ನೀರಿನ ಸ್ಪಷ್ಟತೆಯು ಆಪ್ಟಿಕಲ್ ಸಂವೇದಕದೊಂದಿಗೆ ನೀರೊಳಗಿನ ಚಿತ್ರಗಳನ್ನು ಸೆರೆಹಿಡಿಯಲು ಸಾಧ್ಯವಾಗಿಸಿತು. ಅಡ್ವಾನ್ಸ್ಡ್ ಲ್ಯಾಬೋರೇಟರಿ ಸಿಸ್ಟಮ್ಸ್ ಅಂಡ್ ಟೆಕ್ನಾಲಜೀಸ್ ಗ್ರೂಪ್ ಮತ್ತು ಲಿಯೊನಾರ್ಡ್ ರಿಸರ್ಚ್ ಗ್ರೂಪ್ನಲ್ಲಿ ಲಿಂಕನ್ ಸ್ಕಾಲರ್ ಪ್ರೋಗ್ರಾಮ್ ಪೋಸ್ಟ್ಡಾಕ್ಟರಲ್ ಫೆಲೋ ಆಗಿರುವ ಕ್ಯಾರೊಲಿನ್ ಕೀನನ್, ಆಪ್ಟಿಕಲ್ ಸೆನ್ಸರ್ಗಳಿಂದ ಸೋನಾರ್ ಸೆನ್ಸರ್ಗಳಿಗೆ ಜ್ಞಾನವನ್ನು ವರ್ಗಾಯಿಸುವ ಕೆಲಸವನ್ನು ಮುಂದುವರಿಸಲು ಅವಕಾಶವನ್ನು ಪಡೆದರು. ಯಾವುದೇ ಸೋನಾರ್ ಡೇಟಾ ಲಭ್ಯವಿಲ್ಲದ ವಸ್ತುಗಳನ್ನು ಗುರುತಿಸಲು ಆಪ್ಟಿಕಲ್ ಕ್ಲಾಸಿಫೈಯರ್ಗಳು ಸೋನಾರ್ ಕ್ಲಾಸಿಫೈಯರ್ಗಳಿಗೆ ತರಬೇತಿ ನೀಡಬಹುದೇ ಎಂದು ಅವರು ತನಿಖೆ ಮಾಡುತ್ತಾರೆ. ಸೋನಾರ್ ದತ್ತಾಂಶವನ್ನು ಲೇಬಲ್ ಮಾಡುವುದು ಮತ್ತು ಸೋನಾರ್ ಕ್ಲಾಸಿಫೈಯರ್ಗಳಿಗೆ ತರಬೇತಿ ನೀಡುವ ಮೂಲಕ ಮಾನವ ಆಪರೇಟರ್ ಹೊರೆಯನ್ನು ಕಡಿಮೆ ಮಾಡುವುದು ಗುರಿಯಾಗಿದೆ.
ಆಂತರಿಕವಾಗಿ ಅನುದಾನಿತ ಸಂಶೋಧನಾ ಕಾರ್ಯಕ್ರಮದ ಕೊನೆಯಲ್ಲಿ, ಮಿಲ್ಲರ್ ತಂಡವು ಈಗ ತಂತ್ರಜ್ಞಾನವನ್ನು ಪರಿಷ್ಕರಿಸಲು ಮತ್ತು ಮಿಲಿಟರಿ ಅಥವಾ ವಾಣಿಜ್ಯ ಪಾಲುದಾರರಿಗೆ ವರ್ಗಾಯಿಸಲು ಬಾಹ್ಯ ಪ್ರಾಯೋಜಕತ್ವವನ್ನು ಬಯಸುತ್ತಿದೆ.
“ಆಧುನಿಕ ಪ್ರಪಂಚವು ಭೂಗತ ದೂರಸಂಪರ್ಕ ಮತ್ತು ವಿದ್ಯುತ್ ಕೇಬಲ್ಗಳೊಂದಿಗೆ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ, ಇದು ದುರುದ್ದೇಶಪೂರಿತ ನಟರ ದಾಳಿಗೆ ಗುರಿಯಾಗುತ್ತದೆ. ಭೂಗತ ಡೊಮೇನ್ ದೇಶಗಳ ಸ್ವಾಯತ್ತ ಕಡಲ ವ್ಯವಸ್ಥೆಗಳ ಹೆಚ್ಚುತ್ತಿರುವ ಸಾಮರ್ಥ್ಯಗಳೊಂದಿಗೆ ಹೆಚ್ಚು ಸ್ಪರ್ಧಿಸುತ್ತಿದೆ. ಜಾಗತಿಕ ಆರ್ಥಿಕ ಭದ್ರತೆಯನ್ನು ಕಾಪಾಡಿಕೊಳ್ಳಲು ಮತ್ತು ಭೂಗತ ಡೊಮೇನ್ನಲ್ಲಿ ಯುಎಸ್ನ ಕಾರ್ಯತಂತ್ರದ ಪ್ರಯೋಜನವನ್ನು ಕಾಪಾಡಿಕೊಳ್ಳಲು ಮತ್ತು ಮಾನವ ಸಾಮರ್ಥ್ಯದ ಅಗತ್ಯವಿದೆ.”





Leave a Reply