
ಆಟೋಮೋಟಿವ್ ಪ್ಲಾಂಟ್ನಲ್ಲಿರುವ ಉದ್ಯೋಗಿ ಅವರು ಹಿಂದಿನ ರಾತ್ರಿ ಭಾಗಶಃ ಜೋಡಿಸಲಾದ ಭಾಗವನ್ನು ಬಿಟ್ಟುಹೋದ ಶೇಖರಣಾ ಪೆಟ್ಟಿಗೆಯನ್ನು ನೆನಪಿಸಿಕೊಳ್ಳಬಹುದು ಮತ್ತು ಅದನ್ನು ಹಿಂಪಡೆಯಲು ತ್ವರಿತವಾಗಿ ಹಿಂತಿರುಗಬಹುದು. ಆದರೆ ಅವನೊಂದಿಗೆ ಅಕ್ಕಪಕ್ಕದಲ್ಲಿ ಕೆಲಸ ಮಾಡುವ ರೋಬೋಟ್ಗಳು ಈ ರೀತಿಯ “ಸ್ಪೇಶಿಯೋ-ಟೆಂಪೊರಲ್” ಮೆಮೊರಿಯನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಲು ಮತ್ತು ಪ್ರವೇಶಿಸಲು ಹೆಣಗಾಡುತ್ತವೆ.
ಈಗ, MIT ಸಂಶೋಧಕರು ದೀರ್ಘಾವಧಿಯ ಮೆಮೊರಿ ಚೌಕಟ್ಟನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ, ಇದು ರೋಬೋಟ್ಗಳು ಸಂಕೀರ್ಣವಾದ, ದೊಡ್ಡ-ಪ್ರಮಾಣದ ಪರಿಸರಗಳ ವಿವರವಾದ ಮಾನಸಿಕ ಮಾದರಿಗಳನ್ನು ತ್ವರಿತವಾಗಿ ರೂಪಿಸಲು ಮತ್ತು ಮರುಪಡೆಯಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ.
ಭವಿಷ್ಯದಲ್ಲಿ, ಈ ಬೆಳವಣಿಗೆಯು ಕಾರ್ಖಾನೆಯ ಕೆಲಸಗಾರನಿಗೆ ಐಟಂ ಅನ್ನು ತರಲು ರೊಬೊಟಿಕ್ ಸಹಾಯಕನನ್ನು ಕಳುಹಿಸಲು ಅವಕಾಶ ನೀಡಬಹುದು, “ನಾವು ನಿನ್ನೆ ರಾತ್ರಿ ಜೋಡಿಸಿದ ಭಾಗವನ್ನು ಹೋಗಿ ಪಡೆದುಕೊಳ್ಳಿ” ಎಂದು ಕೇಳುವ ಮೂಲಕ.
ಈ ಹೊಸ ವಿಧಾನವು ಸುಧಾರಿತ ಮ್ಯಾಪಿಂಗ್ ಚಿತ್ರಗಳನ್ನು ಸಂಯೋಜಿಸುತ್ತದೆ ಮತ್ತು ರೋಬೋಟ್ ದೀರ್ಘಕಾಲದವರೆಗೆ ಪ್ರಯಾಣಿಸುವಾಗ ಸಂಗ್ರಹಿಸುವ ಪರಿಸರದ ಶ್ರೀಮಂತ ವಿವರಣೆಗಳೊಂದಿಗೆ ಸಂಯೋಜಿಸುತ್ತದೆ. ರೋಬೋಟ್ ತನ್ನ ಪರಿಸರದ ಬಗ್ಗೆ ಸಂಕೀರ್ಣ ಪ್ರಶ್ನೆಗಳಿಗೆ ಸರಳ ಭಾಷೆಯಲ್ಲಿ ಉತ್ತರಿಸಲು ಈ ಮೆಮೊರಿಯನ್ನು ತ್ವರಿತವಾಗಿ ಪ್ರವೇಶಿಸಬಹುದು.
ಆಧುನಿಕ ವಿಧಾನಗಳಿಗಿಂತ ಹೆಚ್ಚು ನಿಖರವಾಗಿ ಪ್ರಶ್ನೆಗಳಿಗೆ ಉತ್ತರಿಸುವ ಈ ಮೆಮೊರಿ ಫ್ರೇಮ್ವರ್ಕ್, ನೈಜ ಸಮಯದಲ್ಲಿ ಮೊಬೈಲ್ ರೋಬೋಟ್ ಬಳಸುವಷ್ಟು ವೇಗವಾಗಿದೆ.
ರೊಬೊಟಿಕ್ಸ್ನಲ್ಲಿ ಅದರ ಸಂಭಾವ್ಯ ಬಳಕೆಯ ಜೊತೆಗೆ, ನಿರ್ವಹಣಾ ಕೆಲಸಗಾರರಿಗೆ ವೈಪರೀತ್ಯಗಳನ್ನು ಪತ್ತೆಹಚ್ಚಲು ಅಥವಾ ಪ್ರಯಾಣಿಕರು ತಮ್ಮ ಮಾರ್ಗವನ್ನು ಕಂಡುಕೊಳ್ಳಲು ಸಹಾಯ ಮಾಡುವ ವರ್ಧಿತ ರಿಯಾಲಿಟಿ ಸಿಸ್ಟಮ್ಗಳಲ್ಲಿ ವಿಧಾನವು ಅಪ್ಲಿಕೇಶನ್ಗಳನ್ನು ಹೊಂದಿರಬಹುದು.
“ರೋಬೋಟ್ಗಳು ಜನರೊಂದಿಗೆ ಅಕ್ಕಪಕ್ಕದಲ್ಲಿ ಕೆಲಸ ಮಾಡಲು ಮತ್ತು ಜನರೊಂದಿಗೆ ಉತ್ತಮವಾಗಿ ಸಂವಹನ ನಡೆಸಲು ನಾವು ಬಯಸಿದರೆ, ಅವರು ಅದೇ ಭಾಷೆಯನ್ನು ಮಾತನಾಡಬೇಕು. ರೋಬೋಟ್ ಸಮಯ ಮತ್ತು ಸ್ಥಳದ ಬಗ್ಗೆ ಜನರ ರೀತಿಯಲ್ಲಿಯೇ ಯೋಚಿಸಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ. ಮೂಲತಃ ಇದು ನಮ್ಮ ವಿಧಾನವಾಗಿದೆ. ಇದು ಸಾಂಪ್ರದಾಯಿಕ ನಕ್ಷೆಯನ್ನು ಭಾಷಾ ನಕ್ಷೆಯನ್ನಾಗಿ ಮಾಡುತ್ತದೆ, ಇದು ರೋಬೋಟ್ಗೆ ಭಾಷೆಯನ್ನು ಯೋಚಿಸಲು ಮತ್ತು ಪ್ರವೇಶಿಸಲು ಸುಲಭವಾಗುತ್ತದೆ” ಎಂದು ಲುಕಾ ಕಾರ್ಲೋನ್ ಹೇಳಿದ್ದಾರೆ. ಆಸ್ಟ್ರೋನಾಟಿಕ್ಸ್ (AeroAstro), ಮಾಹಿತಿ ವ್ಯವಸ್ಥೆಗಳು ಮತ್ತು ನಿರ್ಧಾರಗಳ (LIDS) ಪ್ರಯೋಗಾಲಯದ ಪ್ರಧಾನ ತನಿಖಾಧಿಕಾರಿ ಮತ್ತು MIT ಸ್ಪಾರ್ಕ್ ಪ್ರಯೋಗಾಲಯದ ನಿರ್ದೇಶಕ.
MITಯಲ್ಲಿ ಪದವಿ ವಿದ್ಯಾರ್ಥಿಯಾಗಿರುವ ಪ್ರಮುಖ ಲೇಖಕ ನಿಕೋಲಸ್ ಗೊರ್ಲೊ ಅವರು ಪತ್ರಿಕೆಯಲ್ಲಿ ಸೇರಿಕೊಂಡರು; ಮತ್ತು ಲ್ಯೂಕಾಸ್ ಸ್ಮಿಡ್, ಮಾಜಿ MIT ಸಂಶೋಧನಾ ವಿಜ್ಞಾನಿ ಮತ್ತು ಈಗ ಜರ್ಮನಿಯ ನ್ಯೂರೆಂಬರ್ಗ್ ಯೂನಿವರ್ಸಿಟಿ ಆಫ್ ಟೆಕ್ನಾಲಜಿಯಲ್ಲಿ ಪ್ರಾಧ್ಯಾಪಕರಾಗಿದ್ದಾರೆ. ಕಂಪ್ಯೂಟರ್ ವಿಷನ್ ಮತ್ತು ಪ್ಯಾಟರ್ನ್ ರೆಕಗ್ನಿಷನ್ (CVPR) ಕುರಿತ ಸಮ್ಮೇಳನದಲ್ಲಿ ಸಂಶೋಧನೆಯನ್ನು ಇತ್ತೀಚೆಗೆ ಪ್ರಸ್ತುತಪಡಿಸಲಾಯಿತು.
ಪ್ರಾದೇಶಿಕ ಸ್ಮರಣೆ
ಮೆಮೊರಿಯು ಚಾಟ್ಬಾಟ್ನಂತಹ ಕೃತಕ ಬುದ್ಧಿಮತ್ತೆ ವ್ಯವಸ್ಥೆಯನ್ನು ಸಂಕೀರ್ಣವಾದ ಪ್ರಶ್ನೆಗಳಿಗೆ ಉತ್ತರಿಸಲು ಮತ್ತು ಅದರ ಬಳಕೆದಾರರೊಂದಿಗೆ ಹಿಂದಿನ ಸಂವಹನಗಳ ಬಗ್ಗೆ ಪುರಾವೆಗಳನ್ನು ಒದಗಿಸಲು ಅನುಮತಿಸುತ್ತದೆ.
“ನಾವು ಹೊಸ ರೀತಿಯ ಮೆಮೊರಿಯನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸಲು ಬಯಸುತ್ತೇವೆ, ಸ್ಪಾಟಿಯೊ-ಟೆಂಪರಲ್ ಮೆಮೊರಿ, ಇದು ಕೃತಕವಾಗಿ ಚಾಲಿತ ರೋಬೋಟ್ಗೆ ನೈಜ ಸಂವಹನಗಳು ಮತ್ತು ಸಂವೇದಕ ವೀಕ್ಷಣೆಗಳನ್ನು ನೆನಪಿಟ್ಟುಕೊಳ್ಳಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ. ChatGPT ನಂತೆ, ಆದರೆ ನೈಜ ಪ್ರಪಂಚವನ್ನು ಆಧರಿಸಿದೆ ಮತ್ತು ಪರಿಸರದ ಕುರಿತು ಯಾವುದೇ ಪ್ರಶ್ನೆಗಳಿಗೆ ಉತ್ತರಿಸಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ, ‘ನಾನು ನನ್ನ ವ್ಯಾಲೆಟ್ ಅನ್ನು ಎಲ್ಲಿ ಬಿಟ್ಟಿದ್ದೇನೆ?'” ಎಂದು ಕಾರ್ಲೋನ್ ಹೇಳುತ್ತಾರೆ.
ಅಂತಹ ಮೆಮೊರಿ ಚೌಕಟ್ಟನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಲು, MIT ಸಂಶೋಧಕರು ಎರಡು ಸಾಲುಗಳ ಕೆಲಸವನ್ನು ಸಂಯೋಜಿಸಿದರು: ಕಂಪ್ಯೂಟರ್ ದೃಷ್ಟಿ ಮತ್ತು ರೊಬೊಟಿಕ್ ಮ್ಯಾಪಿಂಗ್.
ಮಲ್ಟಿಮೋಡಲ್ ಕಂಪ್ಯೂಟರ್ ದೃಷ್ಟಿ ಮಾದರಿಗಳು ದೃಶ್ಯದಲ್ಲಿನ ವಸ್ತುಗಳನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಬಹುದು ಮತ್ತು ಸಮೃದ್ಧವಾಗಿ ವಿವರಿಸಬಹುದು, ಆದರೆ ಅವುಗಳು ಸಾಮಾನ್ಯವಾಗಿ ಒಂದು ಟಿಪ್ಪಣಿಯನ್ನು ಮಾತ್ರ ಪ್ರಕ್ರಿಯೆಗೊಳಿಸುತ್ತವೆ. ಮತ್ತೊಂದೆಡೆ, ರೊಬೊಟಿಕ್ ಮ್ಯಾಪಿಂಗ್ ಫ್ರೇಮ್ವರ್ಕ್ಗಳು ಅಪಾರ್ಟ್ಮೆಂಟ್ ಕಟ್ಟಡ ಅಥವಾ ವಿಶ್ವವಿದ್ಯಾನಿಲಯದ ಕ್ಯಾಂಪಸ್ನಂತಹ ಪರಿಸರದ 3D ನಕ್ಷೆಗಳನ್ನು ರಚಿಸುತ್ತವೆ, ಆದರೆ ಸಾಮಾನ್ಯವಾಗಿ ವಿವರವಾದ ವೈಶಿಷ್ಟ್ಯದ ವಿವರಣೆಯನ್ನು ಹೊಂದಿರುವುದಿಲ್ಲ ಅಥವಾ ಗಣನೀಯವಾಗಿ ದುಬಾರಿಯಾಗಿದೆ.
“ಇಮೇಜಿಂಗ್ ಎನಿಥಿಂಗ್, ಎನಿವೇರ್, ಎನಿಟೈಮ್, ಎನಿಟೈಮ್” (DAAAM) ಎಂದು ಕರೆಯಲ್ಪಡುವ MIT ಸಂಶೋಧಕರು ರಚಿಸಿದ ವಿಧಾನವು ಎರಡೂ ವಿಧಾನಗಳಲ್ಲಿ ಅತ್ಯುತ್ತಮವಾದ ವಿಧಾನಗಳನ್ನು ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ.
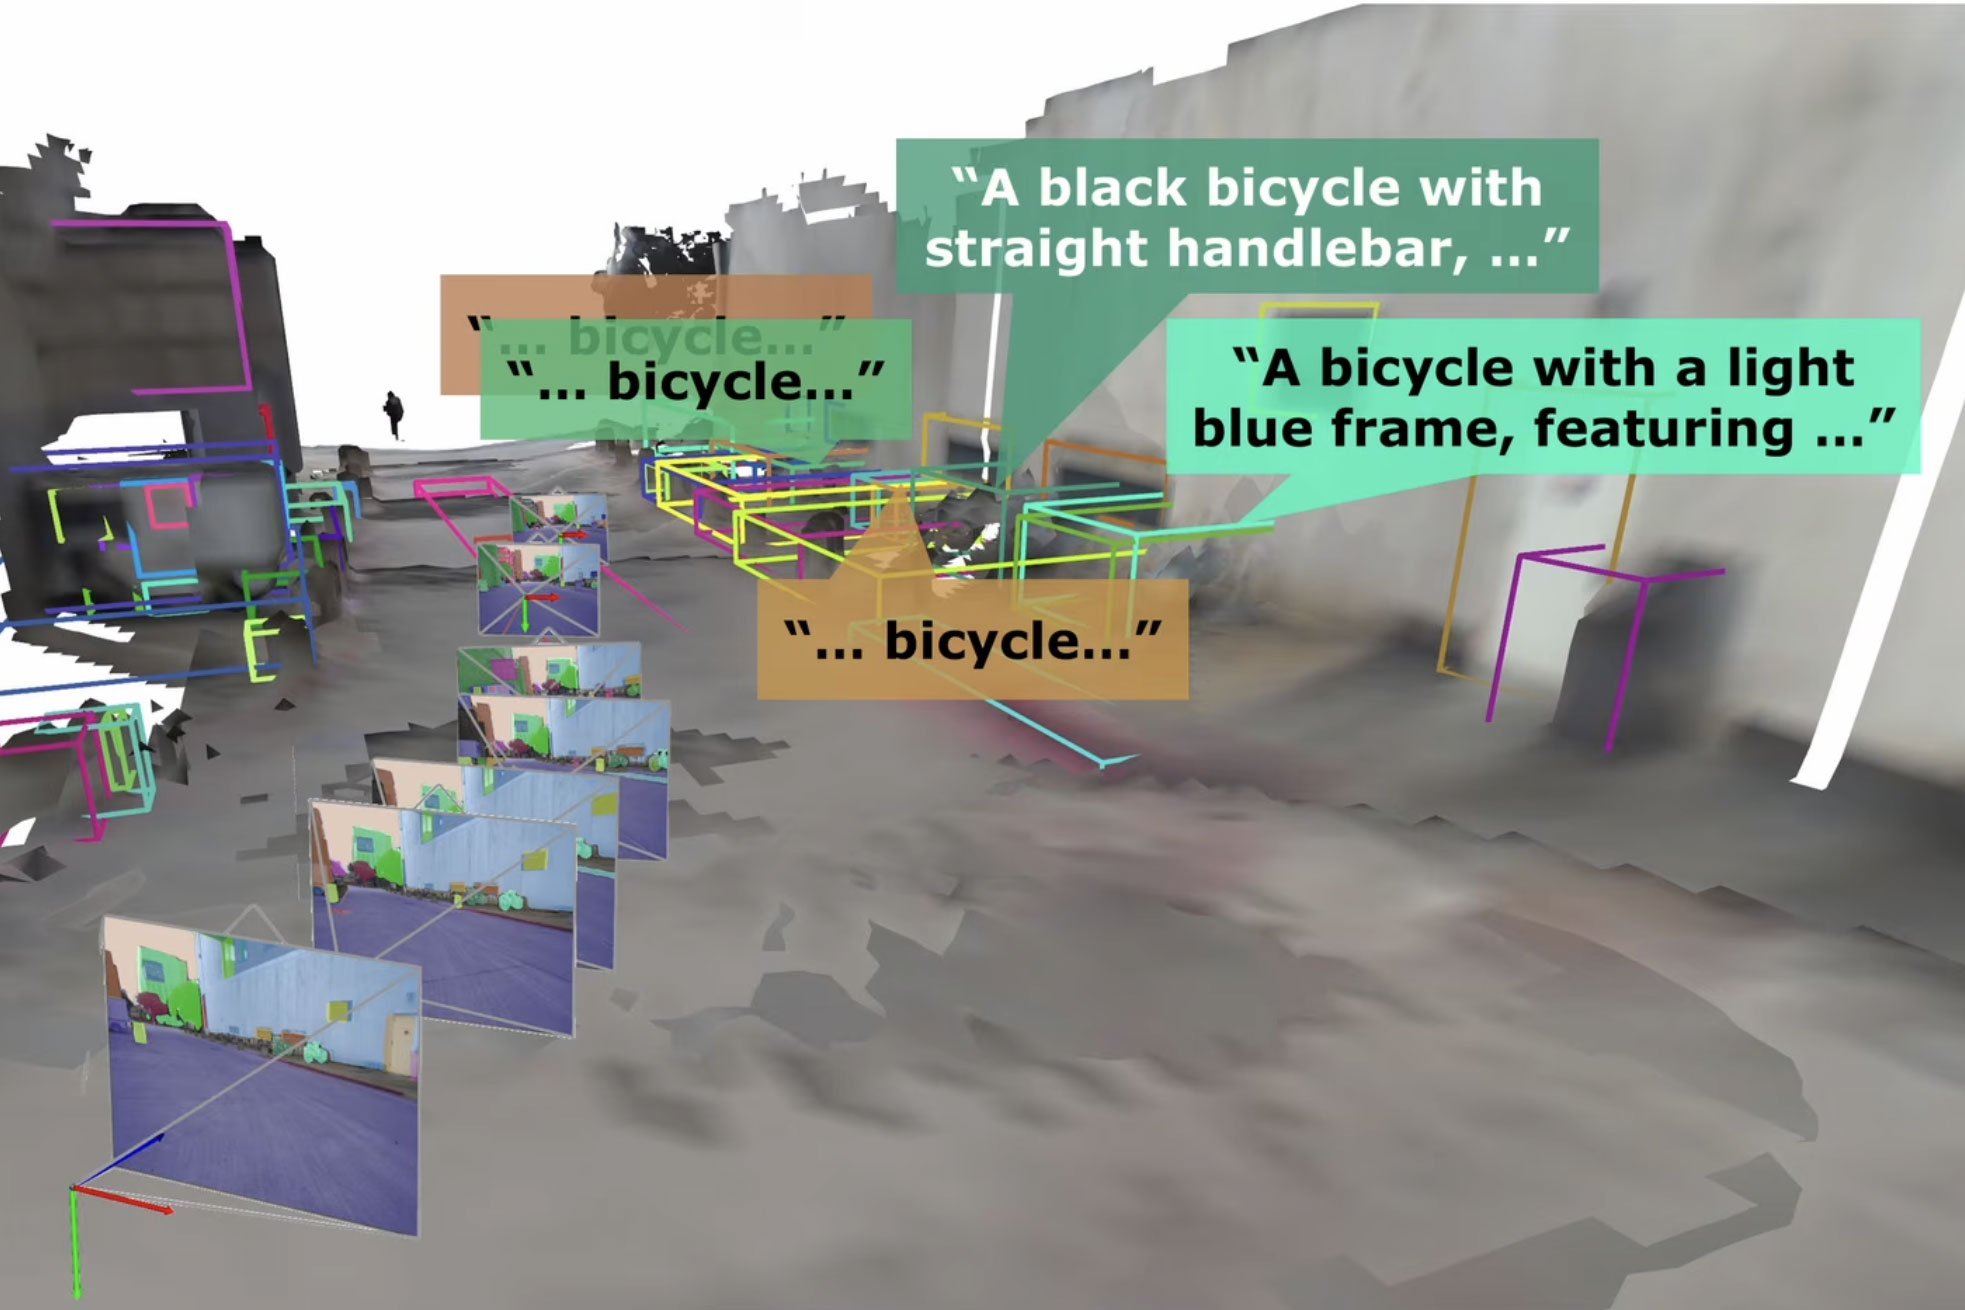
DAAAM ಅನ್ನು ಬಳಸಿಕೊಂಡು, ರೋಬೋಟ್ ತನ್ನ ಪರಿಸರವನ್ನು ಹಾದುಹೋಗುವಾಗ, ಅದು ನೋಡುವ ವಸ್ತುಗಳ ಶ್ರೀಮಂತ ವಿವರಣೆಯನ್ನು ನೀಡುತ್ತದೆ. ಉದಾಹರಣೆಗೆ, MIT ಕ್ಯಾಂಪಸ್ನಲ್ಲಿರುವ ನಿರ್ದಿಷ್ಟ ಕಟ್ಟಡವನ್ನು ಸ್ಟಾಟಾ ಸೆಂಟರ್ ಎಂದು ಕರೆಯಲಾಗುತ್ತದೆ ಮತ್ತು ನಿರ್ದಿಷ್ಟ ರೀತಿಯ ವಾಸ್ತುಶಿಲ್ಪದೊಂದಿಗೆ ವಿನ್ಯಾಸಗೊಳಿಸಲಾಗಿದೆ ಅಥವಾ ಬೈಕ್ ರ್ಯಾಕ್ ಐದು ಬೈಕುಗಳನ್ನು ಹೊಂದಿದೆ ಮತ್ತು ಕೆಂಪು ಚಕ್ರಗಳನ್ನು ಹೊಂದಿದೆ ಎಂದು ರೋಬೋಟ್ ಸೂಚಿಸಬಹುದು.
ಇದು ಈ ವಿವರವಾದ ಮಾಹಿತಿಯನ್ನು ಪ್ರಾದೇಶಿಕವಾಗಿ ಮ್ಯಾಪ್ ಮಾಡಲಾದ 3D ನಕ್ಷೆ-ಆಧಾರಿತ ಪ್ರದರ್ಶನದಲ್ಲಿ ಸಂಗ್ರಹಿಸುತ್ತದೆ, ಆದ್ದರಿಂದ ವಸ್ತುಗಳನ್ನು ವಿಭಿನ್ನ ಪ್ರದೇಶಗಳಾಗಿ ವರ್ಗೀಕರಿಸಲಾಗಿದೆ. ಈ ರೀತಿಯಾಗಿ, ಬೈಸಿಕಲ್ನ ಬದಿಯಲ್ಲಿ ಚಕ್ರವನ್ನು ಹೊಂದಿರುವ ಕೆಂಪು ಬೈಸಿಕಲ್ ಸ್ಟೇಟಾದ ಮಧ್ಯಭಾಗದ ಹೊರಗೆ ಇದೆ ಎಂದು ರೋಬೋಟ್ ನೆನಪಿಸಿಕೊಳ್ಳಬಹುದು.
ಆದಾಗ್ಯೂ, ಅಂತಹ ಶ್ರೀಮಂತ ವಿವರಣೆಗಳನ್ನು ಒಳಗೊಂಡಿರುವ ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ವಿಧಾನಗಳು ಸಾಮಾನ್ಯವಾಗಿ ಕೆಲವು ವಸ್ತುಗಳನ್ನು ಟಿಪ್ಪಣಿ ಮಾಡಲು ಕೆಲವು ಸೆಕೆಂಡುಗಳನ್ನು ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ. ನೈಜ-ಸಮಯದ ಮರಣದಂಡನೆಗೆ ಇದು ತುಂಬಾ ನಿಧಾನವಾಗಿರುತ್ತದೆ, ಏಕೆಂದರೆ ರೋಬೋಟ್ ಕೆಲವು ನಿಮಿಷಗಳ ಪರಿಶೋಧನೆಯಲ್ಲಿ ನೂರಾರು ವಸ್ತುಗಳನ್ನು ನೋಡಬಹುದು.
“ರೋಬೋಟ್ ಎಷ್ಟು ವೇಗವಾಗಿ ಈ ಪ್ರಾದೇಶಿಕ ಸ್ಮರಣೆಯನ್ನು ರೂಪಿಸುತ್ತದೆ, ಹೆಚ್ಚು ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಅದು ತನ್ನ ಪರಿಸರದಲ್ಲಿ ಕ್ರಿಯೆಗಳನ್ನು ಮಾಡಬಹುದು” ಎಂದು ಕಾರ್ಲೋನ್ ಸೇರಿಸುತ್ತಾರೆ.
ಪ್ರಕ್ರಿಯೆಯ ಸಾಮಾನ್ಯೀಕರಣ
ವಿಷಯಗಳನ್ನು ವೇಗಗೊಳಿಸಲು, DAAAM ಪ್ರಯಾಣ ಮಾಡುವಾಗ ಹತ್ತಿರದ ವಸ್ತುಗಳನ್ನು ಸಂಗ್ರಹಿಸುತ್ತದೆ ಮತ್ತು ಟಿಪ್ಪಣಿಗಾಗಿ ಪ್ರಮುಖ ಚೌಕಟ್ಟುಗಳನ್ನು ಆಯ್ಕೆ ಮಾಡಲು ಆಪ್ಟಿಮೈಸೇಶನ್ ವಿಧಾನವನ್ನು ಬಳಸುತ್ತದೆ. ಇವುಗಳು ಬಹು ವಸ್ತುಗಳ ಸ್ಪಷ್ಟವಾದ ನೋಟವನ್ನು ಹೊಂದಿರುವ ಚಿತ್ರಗಳಾಗಿವೆ, ಇದು ಹಲವಾರು ವಸ್ತುಗಳನ್ನು ಸಮಾನಾಂತರವಾಗಿ ವಿವರವಾಗಿ ವಿವರಿಸಲು ಮತ್ತು ಲೆಕ್ಕಾಚಾರವನ್ನು ಹತ್ತು ಬಾರಿ ವೇಗಗೊಳಿಸಲು ಸಿಸ್ಟಮ್ ಅನ್ನು ಅನುಮತಿಸುತ್ತದೆ.
ರೋಬೋಟ್ ಬಾಹ್ಯಾಕಾಶವನ್ನು ಅನ್ವೇಷಿಸುವಾಗ, ಇದು 3D ನಕ್ಷೆಯಲ್ಲಿ ನಿರ್ದಿಷ್ಟ ಸ್ಥಳದಲ್ಲಿ ಅನೇಕ ವಸ್ತುಗಳಿಗೆ ಟಿಪ್ಪಣಿಗಳ ಪ್ರತಿ ಗುಂಪನ್ನು ಲಗತ್ತಿಸುತ್ತದೆ.
“ನಾವು ಪ್ರತಿ ವಸ್ತುವನ್ನು ಒಮ್ಮೆ ಮಾತ್ರ ಟಿಪ್ಪಣಿ ಮಾಡುತ್ತೇವೆ, ಆದ್ದರಿಂದ ನಮ್ಮ ಫ್ರೇಮ್ವರ್ಕ್ ನೈಜ ಸಮಯದಲ್ಲಿ ಬಹಳ ದೊಡ್ಡ ಪರಿಸರದಲ್ಲಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ. ಮತ್ತು ವಸ್ತುಗಳನ್ನು ಪ್ರದೇಶಗಳಾಗಿ ಕ್ಲಸ್ಟರಿಂಗ್ ಮಾಡುವ ಮೂಲಕ, ಇದು ಪರಿಸರದಲ್ಲಿನ ವಸ್ತುಗಳು ಮತ್ತು ಸ್ಥಳಗಳ ಕುರಿತು ವ್ಯಾಪಕ ಶ್ರೇಣಿಯ ಪ್ರಶ್ನೆಗಳಿಗೆ ಉತ್ತರಿಸಬಹುದು” ಎಂದು ಗೊರ್ಲೊ ವಿವರಿಸುತ್ತಾರೆ.
ಸಿಸ್ಟಮ್ ಈ ಪ್ರಾದೇಶಿಕ ಸ್ಮರಣೆಯನ್ನು ನಿರ್ಮಿಸಿದ ನಂತರ, ಅದು ವಸ್ತುಗಳು ಮತ್ತು ವಿವರಣೆಗಳ ದೊಡ್ಡ ಡೇಟಾಬೇಸ್ನಿಂದ ಮಾಹಿತಿಯನ್ನು ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಹಿಂಪಡೆಯಬೇಕು.
ಇದನ್ನು ಸಾಧ್ಯವಾಗಿಸಲು, ಸಂಶೋಧಕರು ಭ್ರಮೆಗಳನ್ನು ಕಡಿಮೆ ಮಾಡಲು ನಿರ್ದಿಷ್ಟ ಮಾಹಿತಿಯನ್ನು ತ್ವರಿತವಾಗಿ ಪಡೆಯುವ ವಿವಿಧ ಸಾಧನಗಳನ್ನು ಕರೆಯುವ LLM ಅನ್ನು ಬಳಸಿದರು. ಇದು ಬಳಕೆದಾರರ ಕೋರಿಕೆಗೆ ಕೆಲವೇ ಸೆಕೆಂಡುಗಳಲ್ಲಿ ನಿಖರವಾಗಿ ಪ್ರತಿಕ್ರಿಯಿಸಲು DAAAM ಗೆ ಅನುಮತಿಸುತ್ತದೆ.
ಉದಾಹರಣೆಗೆ, MIT ಕ್ಯಾಂಪಸ್ನ ಮುಂದೆ ಅವರು ನೋಡಿದ ನಿರ್ದಿಷ್ಟ ಪ್ರತಿಮೆಯ ಕುರಿತು ಯಾರಾದರೂ ರೋಬೋಟ್ಗೆ ಕೇಳಿದರೆ, “ಸ್ಮಾರಕ” ಪದದ ಆಧಾರದ ಮೇಲೆ ಮಾಹಿತಿಯನ್ನು ಹುಡುಕಲು DAAAM ಶಬ್ದಾರ್ಥದ ಹುಡುಕಾಟ ಸಾಧನವನ್ನು ಬಳಸಬಹುದು ಅಥವಾ ಕಟ್ಟಡದ ಸ್ಥಳವನ್ನು ಆಧರಿಸಿ ಮಾಹಿತಿಯನ್ನು ಹುಡುಕಲು ಇನ್ನೊಂದು ಸಾಧನವನ್ನು ಬಳಸಬಹುದು.
ಪರೀಕ್ಷಿಸಿದಾಗ ಮತ್ತು ಇತರ ವಿಧಾನಗಳಿಗೆ ಹೋಲಿಸಿದರೆ, ಪ್ರಶ್ನೆಗಳ ಪ್ರಕಾರವನ್ನು ಅವಲಂಬಿಸಿ DAAAM 21 ರಿಂದ 53 ಪ್ರತಿಶತ ಹೆಚ್ಚು ನಿಖರವಾಗಿದೆ.
ಭವಿಷ್ಯದಲ್ಲಿ, ಸಂಶೋಧಕರು DAAAM ಅನ್ನು ವಿಸ್ತರಿಸಲು ಬಯಸುತ್ತಾರೆ ಇದರಿಂದ ವ್ಯವಸ್ಥೆಯು ಪರಿಸರದಲ್ಲಿ ಸಂಭವಿಸಿದ ಪ್ರಮುಖ ಘಟನೆಗಳನ್ನು ದಾಖಲಿಸಬಹುದು. ಸಿಸ್ಟಂನ ಪ್ರತಿಕ್ರಿಯೆಗಳಲ್ಲಿ ಒಂದು ಮಟ್ಟದ ವಿಶ್ವಾಸವನ್ನು ಮೂಡಿಸಲು ಅವರು ಕೆಲಸ ಮಾಡುತ್ತಾರೆ.
“ಅಂತಿಮವಾಗಿ, ನಾವು ಯಾವುದೇ ಕಾರ್ಯದಲ್ಲಿ ಸಹಾಯ ಮಾಡುವ ರೋಬೋಟ್ಗಳನ್ನು ಹೊಂದಲು ಬಯಸುತ್ತೇವೆ. ಈ ಚೌಕಟ್ಟಿನೊಂದಿಗೆ, ನೀವು ಕೇಳುವ ಯಾವುದನ್ನಾದರೂ ಮಾಡಬಹುದಾದ ಸಾಮಾನ್ಯ ಏಜೆಂಟ್ಗಾಗಿ ನಾವು ಅಡಿಪಾಯವನ್ನು ರಚಿಸಲು ಪ್ರಯತ್ನಿಸುತ್ತಿದ್ದೇವೆ” ಎಂದು ಗೊರ್ಲೊ ಹೇಳಿದರು.
ಈ ಸಂಶೋಧನೆಯು US ಆರ್ಮಿ ರಿಸರ್ಚ್ ಲ್ಯಾಬೊರೇಟರಿ ಮತ್ತು ನೌಕಾ ಸಂಶೋಧನೆಯ ಕಛೇರಿಯಿಂದ ಭಾಗಶಃ ಹಣವನ್ನು ನೀಡಿತು. ಕಾರ್ಲೋನ್ ಪ್ರಸ್ತುತ ಅಮೆಜಾನ್ ವಿದ್ವಾಂಸರಾಗಿ ವಿಶ್ರಾಂತಿಯಲ್ಲಿದ್ದಾರೆ; ಈ ಲೇಖನವು MIT ಯಲ್ಲಿ ಮಾಡಿದ ಕೆಲಸವನ್ನು ವಿವರಿಸುತ್ತದೆ ಮತ್ತು Amazon ನೊಂದಿಗೆ ಸಂಯೋಜಿತವಾಗಿಲ್ಲ.






Leave a Reply