
ಹೆಚ್ಚಿನ ಜನರು ಬೀಚ್ ಅನ್ನು ಉಪನಗರಗಳೆಂದು ಭಾವಿಸುತ್ತಾರೆ. MIT ಸಂಶೋಧಕರ ತಂಡವು ಇದನ್ನು ಕ್ರಿಯಾತ್ಮಕ, ಲೆಗೊ ತರಹದ ಬಿಲ್ಡಿಂಗ್ ಬ್ಲಾಕ್ನಂತೆ ನೋಡುತ್ತದೆ.
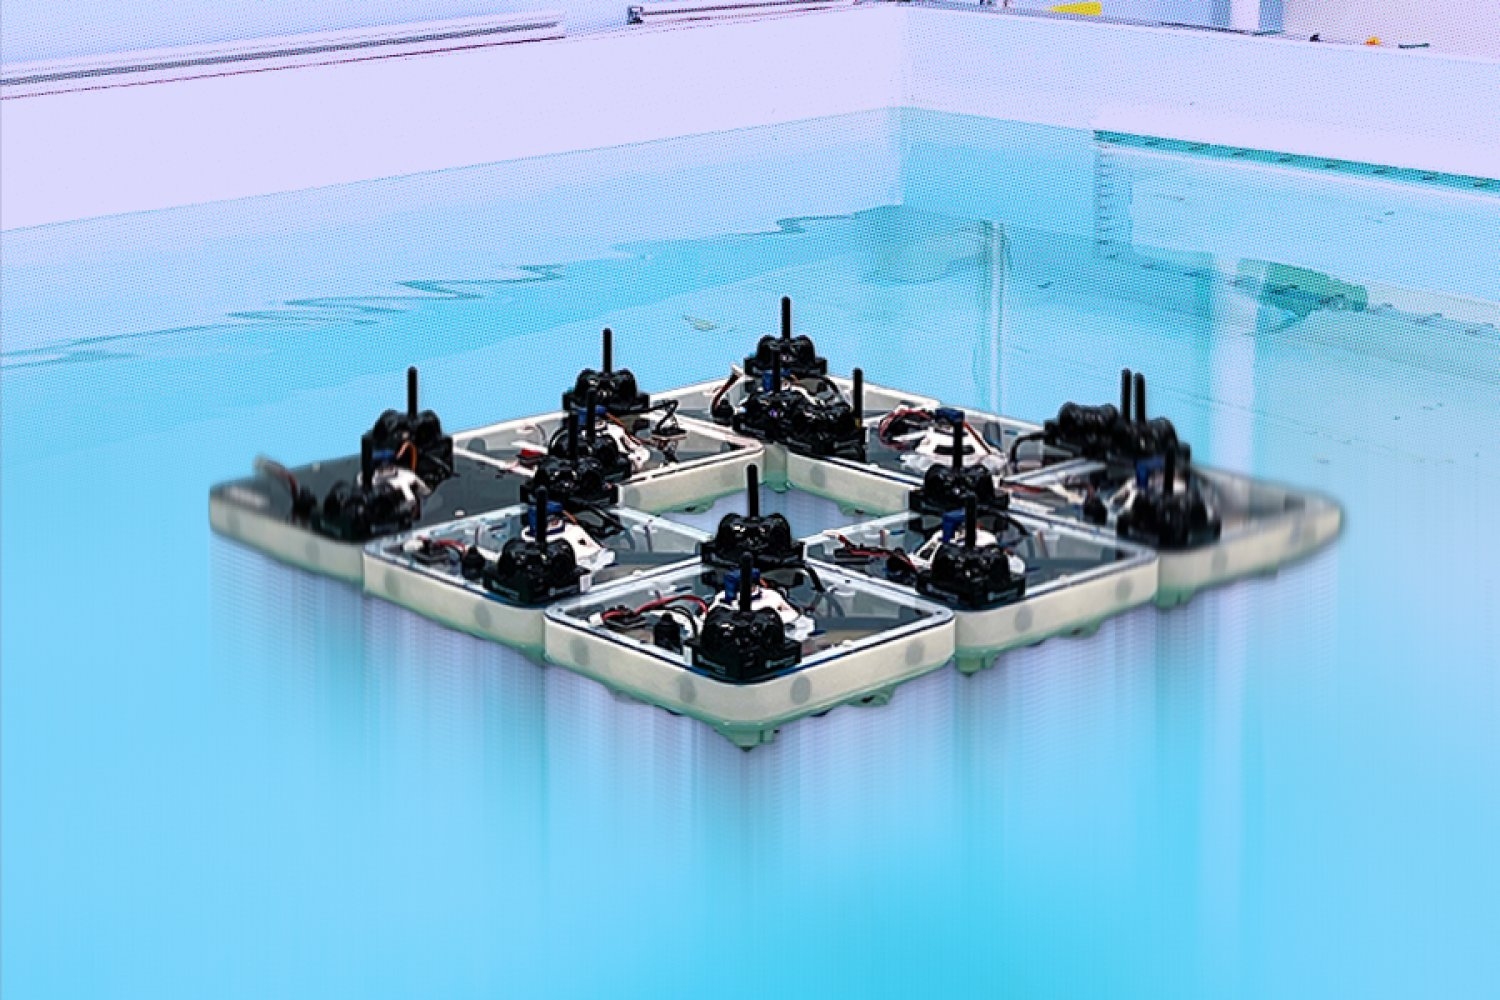
“ಫ್ಲೋಟ್ಫಾರ್ಮ್” ಎಂದು ಕರೆಯಲ್ಪಡುವ ಅವರ ಹೊಸ ವ್ಯವಸ್ಥೆಯು ಚದರ-ಆಕಾರದ ರೋಬೋಟಿಕ್ ದೋಣಿಗಳ ಸಮೂಹವಾಗಿದೆ, ಅದು ನೀರಿನ ಮೇಲೆ ದೊಡ್ಡ ರಚನೆಗಳಾಗಿ ತಮ್ಮನ್ನು ಜೋಡಿಸುತ್ತದೆ, ಒಡೆದುಹೋಗುತ್ತದೆ ಮತ್ತು ಹೊಸದನ್ನು ಮರುಜೋಡಿಸುತ್ತದೆ, ಎಲ್ಲವೂ ಕನಿಷ್ಠ ಮಾನವ ನಿರ್ದೇಶನದೊಂದಿಗೆ.
ಪ್ರತಿಯೊಂದು ರೋಬೋಟ್, ಸರಿಸುಮಾರು 21-ಸೆಂಟಿಮೀಟರ್-ಚದರ ಊಟದ ತಟ್ಟೆಯ ಗಾತ್ರ, ತನ್ನದೇ ಆದ ಮೋಟಾರ್ಗಳು, ಸಂವೇದಕಗಳು ಮತ್ತು ಮ್ಯಾಗ್ನೆಟಿಕ್ ಲ್ಯಾಚ್ಗಳನ್ನು ಹೊಂದಿರುವ ಸ್ವಯಂ-ಒಳಗೊಂಡಿರುವ ಕಂಟೇನರ್ ಆಗಿದೆ. ಒಟ್ಟಾಗಿ, ತೇಲುವ ಮೂಲಸೌಕರ್ಯವು ಹೆಚ್ಚು ಹೊಂದಿಕೊಳ್ಳಬಲ್ಲ ಭವಿಷ್ಯವನ್ನು ಅವರು ಸೂಚಿಸುತ್ತಾರೆ: ತುರ್ತು ಪರಿಸ್ಥಿತಿಯ ನಂತರ ತಾತ್ಕಾಲಿಕ ವೇದಿಕೆ, ಕಾಲುವೆಯ ಮೇಲಿನ ಮಾರುಕಟ್ಟೆ ಅಥವಾ ಉತ್ಸವದಲ್ಲಿ ಪಾಪ್ ಅಪ್ ಮಾಡುವ ವೇದಿಕೆ ಮತ್ತು ಗುಂಪು ಮನೆಗೆ ಹೋಗುತ್ತಿದ್ದಂತೆ ಚದುರಿಹೋಗುತ್ತದೆ.
“ನಮ್ಮ ಫ್ಲೋಟ್ಫಾರ್ಮ್ ಯೋಜನೆಗಳು ಭವಿಷ್ಯವನ್ನು ಕಲ್ಪಿಸುತ್ತವೆ, ಅಲ್ಲಿ ಜಲಾಭಿಮುಖವು ನಗರದ ಪ್ರೋಗ್ರಾಮೆಬಲ್ ವಿಸ್ತರಣೆಯಾಗುತ್ತದೆ, ಅಲ್ಲಿ ಸ್ವಾಯತ್ತ ದೋಣಿಗಳನ್ನು ಸೇತುವೆಗಳು, ಪ್ಲಾಟ್ಫಾರ್ಮ್ಗಳು ಮತ್ತು ಇತರ ಉಪಯುಕ್ತ ರಚನೆಗಳಾಗಿ ಬೇಡಿಕೆಯ ಮೇರೆಗೆ ಆಯೋಜಿಸಬಹುದು” ಎಂದು MIT ಯಲ್ಲಿ ಪ್ಯಾನಾಸೋನಿಕ್ ಎಲೆಕ್ಟ್ರಿಕಲ್ ಇಂಜಿನಿಯರಿಂಗ್ ಮತ್ತು ಕಂಪ್ಯೂಟರ್ ಸೈನ್ಸ್ ಪ್ರೊಫೆಸರ್ ಮತ್ತು MIT ಯ ಕಂಪ್ಯೂಟೆಲಿಜೆನ್ಸ್ ಇಂಟಲಿಜೆನ್ಸ್ (ಆರ್ಟಿಸಿಎಸ್ಎ) ನಿರ್ದೇಶಕ ಡಾನಿಯೆಲಾ ರೂಸ್ ಹೇಳುತ್ತಾರೆ. “ಈ ರೀತಿಯ ವಿತರಿಸಿದ ರೊಬೊಟಿಕ್ಸ್ ಚಲನಶೀಲತೆ, ತುರ್ತು ಪ್ರತಿಕ್ರಿಯೆ, ಸಾರ್ವಜನಿಕ ಸ್ಥಳ ಮತ್ತು ನೀರಿನಲ್ಲಿ ಮೂಲಭೂತ ಸೌಕರ್ಯಗಳಿಗೆ ಹೊಸ ಸಾಧ್ಯತೆಗಳನ್ನು ತೆರೆಯುತ್ತದೆ.”
“ಫ್ಲೋಟ್ಫಾರ್ಮ್ನೊಂದಿಗೆ, ನಾವು ಮೂಲಭೂತವಾಗಿ ಸ್ಥಿರವಾದ ನೀರಿನ ಮೇಲ್ಮೈಯನ್ನು ಕ್ರಿಯಾತ್ಮಕ, ಪ್ರೋಗ್ರಾಮೆಬಲ್ ಜಾಗವಾಗಿ ಪರಿವರ್ತಿಸುತ್ತಿದ್ದೇವೆ” ಎಂದು ಯೋಜನೆಯ ಹೊಸ ಪ್ರಬಂಧದ ಪ್ರಮುಖ ಲೇಖಕ ಮತ್ತು ಈಗ ವಿಸ್ಕಾನ್ಸಿನ್-ಮ್ಯಾಡಿಸನ್ ವಿಶ್ವವಿದ್ಯಾನಿಲಯದ ಮೆರೈನ್ ರೊಬೊಟಿಕ್ಸ್ ಪ್ರಯೋಗಾಲಯವನ್ನು ನಿರ್ದೇಶಿಸುವ ಮಾಜಿ MIT ಸಂಶೋಧನಾ ವಿಜ್ಞಾನಿ ವೀ ವಾಂಗ್ ಹೇಳುತ್ತಾರೆ. “ಸಾರ್ವಜನಿಕ ಸ್ಥಳವನ್ನು ಸ್ಥಿರಗೊಳಿಸದ ನಗರ ಪರಿಸರವನ್ನು ಕಲ್ಪಿಸಿಕೊಳ್ಳಿ ಆದರೆ ಸ್ವತಂತ್ರವಾಗಿ ವಿಸ್ತರಿಸಬಹುದು, ಒಪ್ಪಂದ ಮಾಡಿಕೊಳ್ಳಬಹುದು ಅಥವಾ ಮರುಸಂರಚಿಸಬಹುದು.”
ಅಲೆಜಾಂಡ್ರೊ ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ, MIT CSAIL ನ ಮಾಜಿ ಸಂಶೋಧಕ ಮತ್ತು ಸೆನ್ಸಬಲ್ ಸಿಟಿ ಲ್ಯಾಬ್: “ನಾವು ಇದನ್ನು ನೀರಿನಲ್ಲಿ ಮೂಲಭೂತ ಸೌಕರ್ಯಗಳನ್ನು ನಿರ್ಮಿಸುವಂತೆ ನೋಡುತ್ತೇವೆ, ಒಂದು ದೊಡ್ಡ ವ್ಯವಸ್ಥೆಯನ್ನು ನಿರ್ಮಿಸಲು ಮಾಡ್ಯುಲರ್ ವ್ಯವಸ್ಥೆಯನ್ನು ಬಳಸುತ್ತೇವೆ.” “ತುರ್ತು ಪರಿಸ್ಥಿತಿಯಿದ್ದರೆ, ನಗರದಲ್ಲಿ ದಟ್ಟಣೆಯನ್ನು ಸುಗಮಗೊಳಿಸಲು ನೀವು ಹೊಸ ಸೇತುವೆಯನ್ನು ನಿರ್ಮಿಸಬಹುದು. ಅಥವಾ ನೀವು ತೇಲುವ ಮಾರುಕಟ್ಟೆಗಳು ಮತ್ತು ತೇಲುವ ಹಂತಗಳನ್ನು ರಚಿಸಬಹುದು. ನೀವು ಹೆಚ್ಚು ವಾಸಯೋಗ್ಯ ನಗರವನ್ನು ಬಯಸಿದರೆ, ನೀವು ನೀರನ್ನು ಸಹ ಬಳಸಲು ಬಯಸುತ್ತೀರಿ.”
ಇಂದು ತೆರೆದ ಕೆಲಸ ಲಭ್ಯವಿದೆ ಪ್ರಕೃತಿಯ ಸಂವಹನಅನ್ವಯಿಕ ನಗರ ತಂತ್ರಜ್ಞಾನಗಳು ಮತ್ತು ಯೋಜನೆ ಮತ್ತು ಸೆನ್ಸಬಲ್ ಸಿಟಿ ಲ್ಯಾಬ್ನ ನಿರ್ದೇಶಕರಾದ ರುಸ್ ಮತ್ತು ಕಾರ್ಲೋ ರಟ್ಟಿ ಅವರ ಪ್ರಯೋಗಾಲಯಗಳಿಂದ ಬಂದಿದೆ ಮತ್ತು ಆಮ್ಸ್ಟರ್ಡ್ಯಾಮ್ನ ಕಾಲುವೆಗಳಲ್ಲಿ ಸಂಪೂರ್ಣ ಸ್ವಾಯತ್ತ ದೋಣಿಗಳನ್ನು ನಿಯೋಜಿಸುವ ಸುಧಾರಿತ ಮೆಟ್ರೋಪಾಲಿಟನ್ ಪರಿಹಾರಕ್ಕಾಗಿ ಆಮ್ಸ್ಟರ್ಡ್ಯಾಮ್ ಇನ್ಸ್ಟಿಟ್ಯೂಟ್ನೊಂದಿಗೆ ಅವರ ಜಂಟಿ ಯೋಜನೆಯಾದ ರೋಬೋಟ್ನಿಂದ ಬೆಳೆದಿದೆ. ಆ ಕಾಲುವೆಗಳು ನಗರದ ಸರಕುಗಳನ್ನು ಸಾಗಿಸುತ್ತಿದ್ದವು; ಇಂದು ಅವರು ಹೆಚ್ಚಿನ ಪ್ರವಾಸಿಗರನ್ನು ಒಯ್ಯುತ್ತಾರೆ.
“ಕಾಲುವೆಗಳನ್ನು ತ್ಯಾಜ್ಯವನ್ನು ಸಂಗ್ರಹಿಸಲು ಅಥವಾ ಸಾಗಿಸಲು, ರಸ್ತೆಗಳಲ್ಲಿನ ಕೆಲವು ಒತ್ತಡವನ್ನು ನೀರಿಗೆ ವರ್ಗಾಯಿಸಲು ಬಳಸಬಹುದೇ ಎಂದು ನಾವು ತನಿಖೆ ಮಾಡಿದ್ದೇವೆ” ಎಂದು ಸಿಎಸ್ಎಐಎಲ್ ಅಂಗಸಂಸ್ಥೆಯಾದ ಆರ್ಕಿಟೆಕ್ಚರ್ನಲ್ಲಿ ಎಂಐಟಿ ಪದವಿ ವಿದ್ಯಾರ್ಥಿ ಮತ್ತು ಸೆನ್ಸಬಲ್ ಸಿಟಿ ಲ್ಯಾಬ್ನ ಮಾಜಿ ಸಂಶೋಧಕ ನಿಕ್ಲಾಸ್ ಹಗೆಮನ್ ಹೇಳಿದರು. “ನಗರ ಪ್ರದೇಶಗಳು ದಟ್ಟವಾಗುತ್ತಿವೆ, ಆದ್ದರಿಂದ ನೀವು ಸಾರ್ವಜನಿಕ ಸ್ಥಳವನ್ನು ಪ್ರಸ್ತುತ ಕಡಿಮೆ ಬಳಕೆಯಲ್ಲಿರುವ ನೀರಿನಲ್ಲಿ ವಿಸ್ತರಿಸಬಹುದೇ?”
ಹೆಚ್ಚು ಕಷ್ಟಕರವಾದ ಪ್ರಶ್ನೆಗೆ ಉತ್ತರಿಸಲು ಫ್ಲೋಟ್ಫಾರ್ಮ್ ಈ ದೃಷ್ಟಿಯನ್ನು ಡೆಸ್ಕ್ಟಾಪ್ ಸ್ಕೇಲ್ಗೆ ಅಳೆಯುತ್ತದೆ: ನೀವು ಡಜನ್ಗಳನ್ನು ಮತ್ತು ಅಂತಿಮವಾಗಿ ಸಾವಿರಾರು ತೇಲುವ ರೋಬೋಟ್ಗಳನ್ನು ನಿಮಗಾಗಿ ಹೇಗೆ ಆಯೋಜಿಸುತ್ತೀರಿ?
ಇರುವೆಯಿಂದ ಪಾಠಗಳು
ತಂಡವು ಜೀವಶಾಸ್ತ್ರದಲ್ಲಿ ಅವರ ಉತ್ತರವನ್ನು ಕಂಡುಕೊಂಡಿದೆ. ಬೆಂಕಿಯ ಇರುವೆಗಳು ಸಾಮಾನ್ಯವಾಗಿ ತಮ್ಮ ದೇಹವನ್ನು ಜೀವಂತ ರೆಕ್ಕೆಗಳಿಗೆ ಜೋಡಿಸುವ ಮೂಲಕ ಪ್ರವಾಹದಿಂದ ಬದುಕುಳಿಯುತ್ತವೆ ಮತ್ತು ಯಾವುದೇ ನಾಯಕ ಸಭೆಯನ್ನು ನೃತ್ಯ ಸಂಯೋಜನೆ ಮಾಡುವುದಿಲ್ಲ. ಪ್ರತಿಯೊಂದು ಇರುವೆಯು ಸರಳವಾದ ಸ್ಥಳೀಯ ನಿಯಮಗಳನ್ನು ಅನುಸರಿಸುತ್ತದೆ ಮತ್ತು ಸ್ಥಿರವಾದ ರಚನೆಯು ಹೊರಹೊಮ್ಮುತ್ತದೆ.
“ಪ್ರತಿ ಇರುವೆ ಸ್ವತಂತ್ರ ಏಜೆಂಟ್,” ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ ಹೇಳುತ್ತಾರೆ. “ಪ್ರತಿ ರೋಬೋಟ್ ತನ್ನದೇ ಆದ ಸಾಮರ್ಥ್ಯಗಳನ್ನು ಹೊಂದಬೇಕೆಂದು ನಾವು ಬಯಸಿದ್ದೇವೆ, ಅದೇ ರೀತಿಯಲ್ಲಿ ಇರುವೆ ವಸಾಹತುಗಳು ರಾಫ್ಟ್ ಅನ್ನು ರೂಪಿಸುತ್ತವೆ.”
ಅಸ್ತಿತ್ವದಲ್ಲಿರುವ ಹೆಚ್ಚಿನ ಸ್ವಯಂ-ಜೋಡಣೆ ರೋಬೋಟ್ ವ್ಯವಸ್ಥೆಗಳು, ನೀರಿನಲ್ಲಿ ಮತ್ತು ಇತರೆಡೆಗಳಲ್ಲಿ, ಪ್ರತಿ ಚಲನೆಯನ್ನು ನಿರ್ದೇಶಿಸುವ ಕೇಂದ್ರ ಕಂಪ್ಯೂಟರ್ ಅನ್ನು ಅವಲಂಬಿಸಿವೆ. ಈ ವಿಧಾನವು ವೈಫಲ್ಯದ ಏಕೈಕ ಬಿಂದುಗಳಿಗೆ ದುರ್ಬಲವಾಗಿರುತ್ತದೆ ಮತ್ತು ಕಳಪೆಯಾಗಿ ಮಾಪಕವಾಗುತ್ತದೆ: ಗಣಿತದ ವೇಳಾಪಟ್ಟಿ ಬಲೂನ್ಗಳನ್ನು ರೋಬೋಟ್ಗಳಾಗಿ ಸೇರಿಸಲಾಗುತ್ತದೆ, ಮತ್ತು ಸಮೂಹವು ಅನುಕ್ರಮವಾಗಿ ಜೋಡಿಸಬೇಕು ಮತ್ತು ಹೆಚ್ಚಿನ ರೋಬೋಟ್ಗಳು ತಮ್ಮ ಸರದಿಗಾಗಿ ಕಾಯುತ್ತಿರುವಾಗ ಕೆಲಸ ಮಾಡುತ್ತವೆ. ಫ್ಲೋಟ್ಫಾರ್ಮ್ ಸಮತೋಲನವನ್ನು ಬದಲಾಯಿಸುತ್ತದೆ. ಹಗುರವಾದ ಕೇಂದ್ರ ಯೋಜಕವು ಕೇವಲ ಮಿತವಾಗಿ ಹೆಜ್ಜೆ ಹಾಕುತ್ತದೆ ಮತ್ತು ಪ್ರತಿ ರೋಬೋಟ್ಗೆ ಜಾಲರಿಯನ್ನು ಪರಿಷ್ಕರಿಸಲು ಅಂತಿಮ ಸ್ಥಾನವನ್ನು ನಿಯೋಜಿಸುತ್ತದೆ, ಜ್ಯಾಮಿತೀಯ ನಿಖರತೆಯ ಮಟ್ಟವು ಸಂಪೂರ್ಣವಾಗಿ ವಿತರಿಸಿದ ವಿಧಾನಗಳು ಖಾತರಿಪಡಿಸಲು ಹೆಣಗಾಡುತ್ತವೆ. ಗುರಿಯ ಆಕಾರದ ಕಡೆಗೆ ನ್ಯಾವಿಗೇಟ್ ಮಾಡುವುದು, ಘರ್ಷಣೆಯನ್ನು ತಪ್ಪಿಸುವುದು ಮತ್ತು ಅಡಚಣೆಗಳಿಗೆ ಹೊಂದಿಕೊಳ್ಳುವುದು ಸೇರಿದಂತೆ ಎಲ್ಲವನ್ನೂ ರೋಬೋಟ್ಗಳು ಸ್ವತಃ ನಿರ್ವಹಿಸುತ್ತವೆ, ಇದು ಸ್ಥಾನಗಳನ್ನು ಹಂಚಿಕೊಳ್ಳುವ ಮೂಲಕ ತಮ್ಮ ತಕ್ಷಣದ ನೆರೆಹೊರೆಯವರೊಂದಿಗೆ ಸಮನ್ವಯಗೊಳಿಸುತ್ತದೆ. ಇಡೀ ಗುಂಪು ಒಂದೇ ಬಾರಿಗೆ ಚಲಿಸುತ್ತದೆ.
ಈ ಸಮಾನಾಂತರತೆಯು ಕೆಲಸವನ್ನು ಪ್ರತ್ಯೇಕಿಸುತ್ತದೆ. ಫ್ಲೋಟ್ಫಾರ್ಮ್ಸ್ ವಿಧಾನದ ವೇಳಾಪಟ್ಟಿಯ ತೊಂದರೆಯು ರೋಬೋಟ್ನ ಸ್ಥಳೀಯ ನೆರೆಹೊರೆಯವರ ಮೇಲೆ ಮಾತ್ರ ಅವಲಂಬಿತವಾಗಿರುತ್ತದೆ ಮತ್ತು ಸಮೂಹದ ಒಟ್ಟು ಗಾತ್ರದ ಮೇಲೆ ಅಲ್ಲ. “ನಾವು ಮಾಡಲು ಪ್ರಯತ್ನಿಸುತ್ತಿರುವುದು ಕನಿಷ್ಠ ಕೇಂದ್ರೀಯ ಹಸ್ತಕ್ಷೇಪವನ್ನು ಹೊಂದಿದೆ ಮತ್ತು ಅದೇ ಸಮಯದಲ್ಲಿ ಎಲ್ಲರೂ ಒಟ್ಟಿಗೆ ಚಲಿಸುವಂತೆ ಮಾಡುವುದು” ಎಂದು ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ ಹೇಳುತ್ತಾರೆ.
ಎಂಐಟಿಯಲ್ಲಿನ ಪ್ರಯೋಗಗಳಲ್ಲಿ, ಎಂಟು ರೋಬೋಟ್ಗಳ ಫ್ಲೀಟ್ ಯಾದೃಚ್ಛಿಕ ಸ್ಥಾನಗಳಿಂದ ಗುರಿಯ ಮಾದರಿಯಲ್ಲಿ ಪದೇ ಪದೇ ಜೋಡಿಸಲ್ಪಟ್ಟಿತು, ಕಟ್ಟುನಿಟ್ಟಾದ ರಚನೆಗೆ ಲಗತ್ತಿಸಲಾಗಿದೆ, ಆಜ್ಞೆಯ ಮೇರೆಗೆ ಪ್ರತ್ಯೇಕಿಸಿ, ಹೊಸ ಸಂರಚನೆಯಲ್ಲಿ ಜೋಡಿಸಲ್ಪಟ್ಟಿತು, ಮತ್ತು ನಂತರ ಒಂದು ನೌಕೆಯಾಗಿ ಪೂಲ್ ಅನ್ನು ಕ್ರಮಿಸಿತು, ಪ್ರತಿಯೊಂದೂ ನಾಲ್ಕರಿಂದ ಎಂಟು ನಿಮಿಷಗಳವರೆಗೆ ಇರುತ್ತದೆ. ಸಾಮೂಹಿಕ ಸಾರಿಗೆ ಎಂದು ಕರೆಯಲ್ಪಡುವ ಆ ಅಂತಿಮ ಸ್ಥಿತಿಯಲ್ಲಿ, ಯೋಜಕರು ಸಂಪೂರ್ಣ ರಚನೆಯ ಪಥವನ್ನು ರೂಪಿಸುತ್ತಾರೆ ಮತ್ತು ಪ್ರತಿ ರೋಬೋಟ್ ಅದರ ಕೊಡುಗೆಯನ್ನು ಲೆಕ್ಕಾಚಾರ ಮಾಡುತ್ತದೆ. “ಪ್ರತಿ ರೋಬೋಟ್ ಆಪರೇಟರ್ ಆಗುತ್ತದೆ,” ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ ವಿವರಿಸುತ್ತಾರೆ. ಚೌಕಟ್ಟು 64ರ ಸಮೂಹಗಳಿಗೆ ಸುಲಭವಾಗಿ ಮಾಪಕವಾಗುತ್ತದೆ ಎಂದು ಸಿಮ್ಯುಲೇಶನ್ಗಳು ತೋರಿಸಿವೆ.
“ಈ ವಿಕೇಂದ್ರೀಕೃತ ವಿಧಾನದ ಸೌಂದರ್ಯವೆಂದರೆ ಸಮೂಹವು ಬೆಳೆದಂತೆ ಗಣನೆಯು ಸಿಲುಕಿಕೊಳ್ಳುವುದಿಲ್ಲ” ಎಂದು ವಾಂಗ್ ಹೇಳುತ್ತಾರೆ. “ನೀವು ಎಂಟು ದೋಣಿಗಳು ಅಥವಾ 80 ಜೊತೆ ಕೆಲಸ ಮಾಡುತ್ತಿದ್ದರೆ, ಸಂಪೂರ್ಣ ಫ್ಲೀಟ್ ಸಿಂಕ್ರೊನೈಸ್ ಆಗಿರುತ್ತದೆ ಮತ್ತು ಅದೇ ಸಮಯದಲ್ಲಿ ಚಲಿಸುತ್ತದೆ. ಏಕೆಂದರೆ ಒಟ್ಟಾರೆ ಅಸೆಂಬ್ಲಿ ಸಮಯವು ಗಮನಾರ್ಹವಾಗಿ ಹೆಚ್ಚಾಗುವುದಿಲ್ಲ, ಸಿಸ್ಟಮ್ ಹೆಚ್ಚು ಸ್ಕೇಲೆಬಲ್ ಆಗಿ ಉಳಿಯುತ್ತದೆ.”
ಬಂಧದಿಂದ ಭೌತಿಕ ಲಾಭವಿದೆ. ಹಗೆಮನ್ ಹೇಳುತ್ತಾರೆ, “ನಮ್ಮ ದೋಣಿಗಳು ಒಟ್ಟಿಗೆ ಅಂಟಿಕೊಳ್ಳುವ ಮೂಲಕ ಹೆಚ್ಚು ಸ್ಥಿರವಾಗಿರುತ್ತವೆ, ಇರುವೆಗಳ ವಸಾಹತುಗಳಂತೆ, ನೀವು ಅಲೆ ಅಥವಾ ಪ್ರವಾಹವನ್ನು ಹೊಂದಿದ್ದರೆ.”
ಒರಿಗಮಿ ಹ್ಯಾಂಡ್ಶೇಕ್
ರೋಬೋಟ್ಗಳನ್ನು ಪ್ರತಿ ವಸತಿ ಒಳಗೆ ಸಂಪೂರ್ಣವಾಗಿ ಮರೆಮಾಡಲಾಗಿರುವ ಲಾಕಿಂಗ್ ಯಾಂತ್ರಿಕತೆಯಿಂದ ಸಂಪರ್ಕಿಸಲಾಗಿದೆ. ಮಧ್ಯಭಾಗದಲ್ಲಿರುವ ಸರ್ವೋ ಮೋಟರ್ ಒರಿಗಮಿ-ಪ್ರೇರಿತ ಆಸ್ಟೆನಿಟಿಕ್ ರಚನೆಯನ್ನು ಚಾಲನೆ ಮಾಡುತ್ತದೆ, ಇದು ಎಲ್ಲಾ ದಿಕ್ಕುಗಳಲ್ಲಿ ಒಂದೇ ಬಾರಿಗೆ ಒಂದೇ ಜ್ಯಾಮಿತಿ ಮತ್ತು ಎಲ್ಲಾ ನಾಲ್ಕು ಬದಿಗಳಿಂದ ಶಾಶ್ವತ ಆಯಸ್ಕಾಂತಗಳನ್ನು ಎಳೆಯುತ್ತದೆ ಅಥವಾ 10 ರಿಂದ 15 ಸೆಂ.ಮೀ ಅಂತರದಿಂದ ನೆರೆಹೊರೆಯವರನ್ನು ಹಿಡಿಯಲು ಅವುಗಳನ್ನು ತಳ್ಳುತ್ತದೆ. ಆಯಸ್ಕಾಂತಗಳನ್ನು ಪರ್ಯಾಯ ಧ್ರುವಗಳೊಂದಿಗೆ ಜೋಡಿಸಲಾಗಿದೆ, ಆದ್ದರಿಂದ ದೋಣಿಗಳು ಕ್ಲೀನ್ ಚದರ ಬಲೆಗಳ ಮೇಲೆ ವಿಶ್ವಾಸಾರ್ಹವಾಗಿ ಕ್ಲಿಕ್ ಮಾಡುತ್ತವೆ.
ಯಾಂತ್ರಿಕತೆಯು ಏನು ಮಾಡುವುದಿಲ್ಲ ಎಂಬುದು ಸೊಗಸಾದ ಭಾಗವಾಗಿದೆ: ಇದು ಬಹಳಷ್ಟು ಶಕ್ತಿಯನ್ನು ಬಳಸುತ್ತದೆ. 3D-ಮುದ್ರಿತ ಗೇರ್ಬಾಕ್ಸ್ ಎರಡೂ ಸಂದರ್ಭಗಳಲ್ಲಿ ಲಾಕ್ ಅನ್ನು ಹಿಡಿದಿಟ್ಟುಕೊಳ್ಳುತ್ತದೆ, ಮೋಟಾರ್ ಆಫ್ ಮಾಡಲಾಗಿದೆ. “ಇದು ಮುಚ್ಚಲು ಮತ್ತು ತೆರೆಯಲು ಶಕ್ತಿಯನ್ನು ಬಳಸುತ್ತದೆ, ಆದರೆ ನಡುವೆ, ಅದು ಯಾವುದೇ ಶಕ್ತಿಯನ್ನು ಬಳಸುವುದಿಲ್ಲ” ಎಂದು ಹಗೆಮನ್ ಹೇಳುತ್ತಾರೆ. ಗಂಟೆಗಳವರೆಗೆ ಕಾನ್ಫಿಗರೇಶನ್ ಅನ್ನು ಸಂಗ್ರಹಿಸಬಹುದಾದ ಮೂಲಸೌಕರ್ಯಕ್ಕೆ ಇದು ಮುಖ್ಯವಾಗಿದೆ. “ರೋಬೋಟ್ಗಳು ತುಂಬಾ ಚಿಕ್ಕದಾಗಿರುವುದರಿಂದ, ನೀವು ದೊಡ್ಡ ಬ್ಯಾಟರಿಯನ್ನು ಮಾತ್ರ ಹೊಂದಬಹುದು” ಎಂದು ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ ಸೇರಿಸುತ್ತಾರೆ. “ಲಾಕ್ ಮಾಡಿದಾಗ ಅವರು ಕಡಿಮೆ ಶಕ್ತಿಯನ್ನು ಬಳಸಿದರೆ, ಅವರು ಕಂಪ್ಯೂಟಿಂಗ್ ಅಥವಾ ವಾಸ್ತವವಾಗಿ ಚಲಿಸುವಲ್ಲಿ ಹೆಚ್ಚು ಬಳಸಬಹುದು.”
ಅಲ್ಲಿಗೆ ಹೋಗಲು ಸ್ವಲ್ಪ ಸಾಧಾರಣ ಎಂಜಿನಿಯರಿಂಗ್ ಅಗತ್ಯವಿತ್ತು. “X” ನಲ್ಲಿ ಜೋಡಿಸಲಾದ ನಾಲ್ಕು ಚಿಕಣಿ ಥ್ರಸ್ಟರ್ಗಳು ಪ್ರತಿ ರೋಬೋಟ್ಗೆ ಎಲ್ಲಾ ಸುತ್ತಿನ ಚಲನೆಯನ್ನು ನೀಡುತ್ತವೆ, ಆದರೆ ಅವುಗಳು ರೋಬೋಟ್ಗಳ ಸಣ್ಣ ಜಡತ್ವಕ್ಕೆ ಸಂಬಂಧಿಸಿದಂತೆ ದೊಡ್ಡ ಬಲಗಳನ್ನು ಒಟ್ಟುಗೂಡಿಸುತ್ತದೆ, ಇದು ಆರಂಭಿಕ ಮೂಲಮಾದರಿಗಳನ್ನು ಎಳೆದುಕೊಂಡು ಕಡಿಮೆ ವೇಗದಲ್ಲಿ ಆಕ್ರಮಣಕಾರಿಯಾಗಿ ತಿರುಗುತ್ತದೆ. ತಂಡವು ಹೈಡ್ರೊಡೈನಾಮಿಕ್ ಡ್ರ್ಯಾಗ್ ಅನ್ನು ಹೆಚ್ಚಿಸಲು ಸ್ಟೆಬಿಲೈಸರ್ ಫಿನ್ಗಳನ್ನು ಸೇರಿಸಿತು ಮತ್ತು ಈ ಪ್ರಮಾಣದಲ್ಲಿ ಎಂದಿಗೂ ಒಂದೇ ಆಗದ ರೋಬೋಟ್ಗಳ ನಡುವೆ ಸ್ಥಿರತೆಯನ್ನು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಲು ನಿಯಂತ್ರಕಗಳನ್ನು ಟ್ಯೂನ್ ಮಾಡಿದೆ. ಆಯಸ್ಕಾಂತಗಳು ತಮ್ಮದೇ ಆದ ಸಮಸ್ಯೆಗಳನ್ನು ಪ್ರಸ್ತುತಪಡಿಸಿದವು: ಅವರು ಎಷ್ಟು ಚೆನ್ನಾಗಿ ಹಿಡಿದಿದ್ದರು ಎಂದರೆ ಕೆಲವೊಮ್ಮೆ ತೆರೆಯುವಿಕೆಯು ರೋಬೋಟ್ಗಳು ತಮ್ಮನ್ನು ಮುಕ್ತಗೊಳಿಸಿಕೊಳ್ಳಬೇಕಾಗಿತ್ತು.
ತೊಟ್ಟಿಯಿಂದ ಕಾಲುವೆಯವರೆಗೆ
10 ಕ್ಕೂ ಹೆಚ್ಚು ಪ್ರಯೋಗಗಳು, ಸಿಸ್ಟಮ್ ತನ್ನ ಕಾರ್ಯಾಚರಣೆಗಳನ್ನು ಮಾನವ ಹಸ್ತಕ್ಷೇಪವಿಲ್ಲದೆ 90% ಸಮಯವನ್ನು ನಾಲ್ಕು ರೋಬೋಟ್ಗಳೊಂದಿಗೆ ಮತ್ತು 70% ಎಂಟು ರೋಬೋಟ್ಗಳೊಂದಿಗೆ ಪೂರ್ಣಗೊಳಿಸಿದೆ. ವಿಷಯಗಳು ಹದಗೆಟ್ಟಾಗ, ವಾಸ್ತುಶೈಲಿಯು ಸ್ಥಿತಿಸ್ಥಾಪಕತ್ವವನ್ನು ಸಾಬೀತುಪಡಿಸಿತು: ಸಂಕ್ಷಿಪ್ತವಾಗಿ ಅದರ ಬೇರಿಂಗ್ಗಳನ್ನು ಕಳೆದುಕೊಂಡ ರೋಬಾಟ್ ಸಂಪೂರ್ಣ ಸಮೂಹವನ್ನು ಅಡ್ಡಿಪಡಿಸದೆ ರಚನೆಗೆ ಲಗತ್ತಿಸಬಹುದು ಮತ್ತು ರಚನೆಯಲ್ಲಿ ಸಿಲುಕಿಕೊಂಡಿದ್ದ ರೋಬೋಟ್ಗಳು ಮುಕ್ತವಾಗಿ ಚಲಿಸಲು ಮತ್ತು ಮತ್ತೆ ಪ್ರಯತ್ನಿಸಲು ಕಲಿತವು.
ಒಳನಾಡಿನ ನಿಯಂತ್ರಿತ ಹಡಗಿನಿಂದ ನಿಜವಾದ ಕಾಲುವೆ ಅಥವಾ ಬಂದರಿಗೆ ಚಲಿಸುವುದು ಸ್ವಲ್ಪ ಆತ್ಮವಿಶ್ವಾಸಕ್ಕಿಂತ ಹೆಚ್ಚಿನದನ್ನು ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ. “ದೋಣಿಯ ಗಾತ್ರ ಮತ್ತು ಅದು ನಿಭಾಯಿಸಬಲ್ಲ ಅವ್ಯವಸ್ಥೆಯ ಗಾತ್ರದ ನಡುವೆ ಯಾವಾಗಲೂ ಪರಸ್ಪರ ಸಂಬಂಧವಿದೆ” ಎಂದು ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ ಹೇಳುತ್ತಾರೆ. “ಈ ದೋಣಿಗಳು ತುಂಬಾ ಚಿಕ್ಕದಾಗಿದೆ, ಆದ್ದರಿಂದ ಅವು ತುಂಬಾ ಒರಟಾದ ನೀರಿನಲ್ಲಿ ಕೆಲಸ ಮಾಡಲು ಸಾಧ್ಯವಿಲ್ಲ.” ಸ್ಕೇಲಿಂಗ್ ಅಪ್ ಎಂದರೆ ಲಾಕ್ಗಳನ್ನು ಬಿಗಿಗೊಳಿಸುವುದು, ಪ್ರಾಯಶಃ ಸಂಪೂರ್ಣ ಕಾರ್ಯಾಚರಣೆಯ ರೋಬೋಟ್ನಂತಹ ಯಾಂತ್ರಿಕ ಸಂಪರ್ಕದೊಂದಿಗೆ ಮತ್ತು GPS ಅಥವಾ ದೃಷ್ಟಿ ಸಂವೇದನೆಗಾಗಿ ಲ್ಯಾಬ್ನಲ್ಲಿ ಒಳಾಂಗಣ ಅಲ್ಟ್ರಾಸೌಂಡ್ ಸ್ಥಾನೀಕರಣವನ್ನು ವ್ಯಾಪಾರ ಮಾಡುವುದು. ಸಹಾಯಕವಾಗಿ, ಸಿಂಕ್ರೊನೈಸೇಶನ್ ಅಲ್ಗಾರಿದಮ್ ಅನ್ನು ಸಂವೇದಕ-ಅಜ್ಞೇಯತಾವಾದಿಯಾಗಿ ವಿನ್ಯಾಸಗೊಳಿಸಲಾಗಿದೆ: ಸಂವೇದಕಗಳನ್ನು ಬದಲಾಯಿಸಿ, ತರ್ಕವನ್ನು ಇರಿಸಿ.
ತಂಡವು ನಗರ ಚಾನೆಲ್ಗಳನ್ನು ಮೀರಿದ ಅಪ್ಲಿಕೇಶನ್ಗಳನ್ನು ಕಲ್ಪಿಸುತ್ತದೆ, ಕಡಲಾಚೆಯ ತಪಾಸಣೆ ಮತ್ತು ನಿರ್ವಹಣೆಗಾಗಿ ತಾತ್ಕಾಲಿಕ ಪ್ಲಾಟ್ಫಾರ್ಮ್ಗಳನ್ನು ರಚಿಸುವುದರಿಂದ ಹಿಡಿದು ವಲಸೆ ಪ್ರಭೇದಗಳನ್ನು ಅಧ್ಯಯನ ಮಾಡಲು ಹೊಂದಾಣಿಕೆಯ ಸಂವೇದಕ ನೆಟ್ವರ್ಕ್ಗಳವರೆಗೆ ಕಷ್ಟದಿಂದ ತಲುಪುವ ಪ್ರದೇಶಗಳಲ್ಲಿ ತುರ್ತು ಪ್ರತಿಕ್ರಿಯೆಗಾಗಿ ಮರುಸಂರಚಿಸುವ ಡಾಕಿಂಗ್ ಸ್ಟೇಷನ್ಗಳವರೆಗೆ. ತಾತ್ಕಾಲಿಕ ನಿರ್ಮಾಣ ವೇದಿಕೆಗಳಿಂದ ಪರಿಸರದ ಮೇಲ್ವಿಚಾರಣೆ ಮತ್ತು ವೈಜ್ಞಾನಿಕ ದಂಡಯಾತ್ರೆಗಳವರೆಗೆ ಕಡಲಾಚೆಯ ಮತ್ತು ದೂರಸ್ಥ ಕಾರ್ಯಾಚರಣೆಗಳ ಸಾಮರ್ಥ್ಯವೂ ಇದೆ.
ಮತ್ತು ಭೌಗೋಳಿಕತೆಯು ವಿಶಾಲವಾಗಿ ತೆರೆದಿರುತ್ತದೆ. “ವೆನಿಸ್, ನೆದರ್ಲ್ಯಾಂಡ್ಸ್, ಬೆಲ್ಜಿಯಂ, ನಾರ್ವೆಯ ಫ್ಜೋರ್ಡ್ಸ್ ಮತ್ತು ಸರೋವರಗಳು, ನಿಜವಾಗಿಯೂ ನದಿಯನ್ನು ಹೊಂದಿರುವ ಯಾವುದೇ ನಗರವು ಇದನ್ನು ಬಳಸಬಹುದು” ಎಂದು ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ ಹೇಳುತ್ತಾರೆ. “ಯೋಜನೆಯು ನೀರು ಈಗಾಗಲೇ ಪ್ರಾಮುಖ್ಯತೆ ಹೊಂದಿರುವ ಸ್ಥಳಗಳನ್ನು ಬಳಸುತ್ತದೆ, ಆದರೆ ಇದು ಪ್ರಶ್ನೆಯನ್ನು ಹುಟ್ಟುಹಾಕುತ್ತದೆ: ನೀರನ್ನು ಬೇರೆಲ್ಲಿ ಹೆಚ್ಚು ಯಾವುದನ್ನಾದರೂ ಬಳಸಬಹುದು?”
“ನೀರಿನಲ್ಲಿ ವಿತರಿಸಲಾದ ಜಂಟಿ ನಡವಳಿಕೆಯನ್ನು ಅರಿತುಕೊಳ್ಳುವಲ್ಲಿ ಇದು ಒಂದು ಉತ್ತೇಜಕ ಹೆಜ್ಜೆಯಾಗಿದೆ” ಎಂದು ಸಂಶೋಧನೆಯಲ್ಲಿ ಭಾಗಿಯಾಗದ ಮಿಚಿಗನ್ ವಿಶ್ವವಿದ್ಯಾಲಯದ ಸಹಾಯಕ ಪ್ರೊಫೆಸರ್ ಸ್ಟೀಫನ್ ಸೆರಾನ್ ಹೇಳುತ್ತಾರೆ. “ಒಣ ವಾತಾವರಣದಲ್ಲಿ ಅಸೆಂಬ್ಲಿ, ಸ್ವಯಂ-ಸಂಘಟನೆ ಮತ್ತು ಸಾಮೂಹಿಕ ಚಲನೆ ಸಾಕಷ್ಟು ಕಷ್ಟಕರವಾಗಿದೆ, ಆದರೆ ನೀರಿನಲ್ಲಿ ಹೆಚ್ಚಾಗಿ ವಿತರಿಸಿದ ರೂಪದಲ್ಲಿ ಈ ನಡವಳಿಕೆಗಳನ್ನು ಸಾಧಿಸುವುದು ಹೆಚ್ಚುವರಿ ಮಹತ್ವದ ಸವಾಲಾಗಿದೆ, ಮತ್ತು ಈ ತಂಡವು ಅದನ್ನು ಯಶಸ್ವಿಯಾಗಿ ಜಯಿಸಿದೆ. ರೋಬೋಟ್ಗಳ ಮೇಲೆ ಗಣನೆಯ ಹೊರೆಯನ್ನು ಹಾಕುವ ಮೂಲಕ, ಅವರು ಹೆಚ್ಚು ಸ್ಥಿತಿಸ್ಥಾಪಕ ವ್ಯವಸ್ಥೆಯನ್ನು ರಚಿಸಿದ್ದಾರೆ. ಪುನರ್ರಚಿಸಬಹುದಾದ ಸಮುದ್ರ ಮೂಲಸೌಕರ್ಯ.
ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ, ಹಗೆಮನ್ ಮತ್ತು ವಾಂಗ್ ಅವರು ಹಿರಿಯ ಲೇಖಕ ರಾಟ್ಟಿ ಅವರೊಂದಿಗೆ ಲೇಖನವನ್ನು ಬರೆದಿದ್ದಾರೆ, ಅವರು ಪಾಲಿಟೆಕ್ನಿಕೊ ಡಿ ಮಿಲಾನೊ ಮತ್ತು ರುಸ್ನಲ್ಲಿ ಪ್ರಾಧ್ಯಾಪಕರೂ ಆಗಿದ್ದಾರೆ. ಗೊನ್ಜಾಲೆಜ್-ಗಾರ್ಸಿಯಾ ಹೆಚ್ಚುವರಿಯಾಗಿ KU ಲೆವೆನ್ನಲ್ಲಿರುವ MECO ಸಂಶೋಧನಾ ಗುಂಪಿನೊಂದಿಗೆ ಸಂಬಂಧ ಹೊಂದಿದೆ. ಮ್ಯಾಡಿಸನ್ನಲ್ಲಿರುವ ವಿಸ್ಕಾನ್ಸಿನ್ ವಿಶ್ವವಿದ್ಯಾನಿಲಯದ ಹೆಚ್ಚುವರಿ ಬೆಂಬಲದೊಂದಿಗೆ ಆಮ್ಸ್ಟರ್ಡ್ಯಾಮ್ ಮೆಟ್ರೋಪಾಲಿಟನ್ ಇನ್ಸ್ಟಿಟ್ಯೂಟ್ ಫಾರ್ ಅಡ್ವಾನ್ಸ್ಡ್ ಸೊಲ್ಯೂಷನ್ಸ್ನ ಅನುದಾನದಿಂದ ಸಂಶೋಧನೆಯು ಬೆಂಬಲಿತವಾಗಿದೆ. ಪರೀಕ್ಷಾ ನೌಕೆಯನ್ನು ಒದಗಿಸಿದ್ದಕ್ಕಾಗಿ ತಂಡವು MIT ಸೀ ಗ್ರಾಂಟ್ ಮತ್ತು ಪ್ರೊಫೆಸರ್ ಮೈಕೆಲ್ ಟ್ರಿಯಾಂಟಾಫಿಲ್ಲೊ ಅವರಿಗೆ ಧನ್ಯವಾದಗಳನ್ನು ಅರ್ಪಿಸುತ್ತದೆ.



Leave a Reply